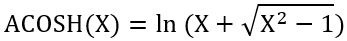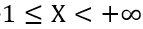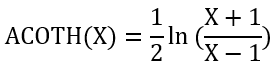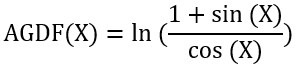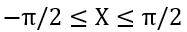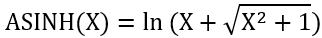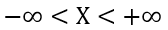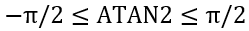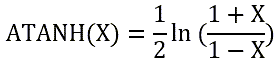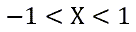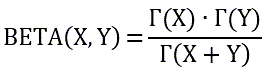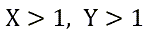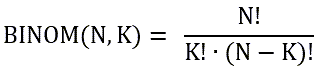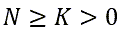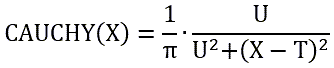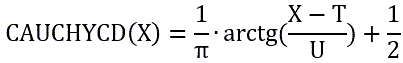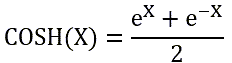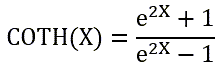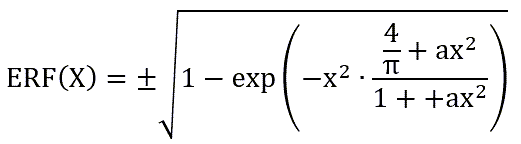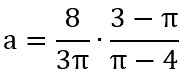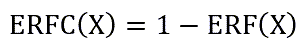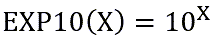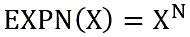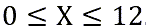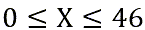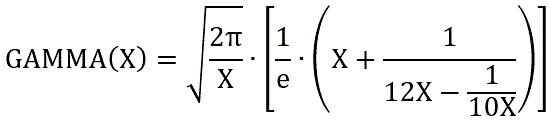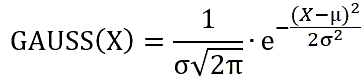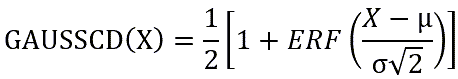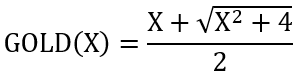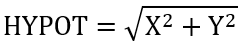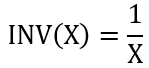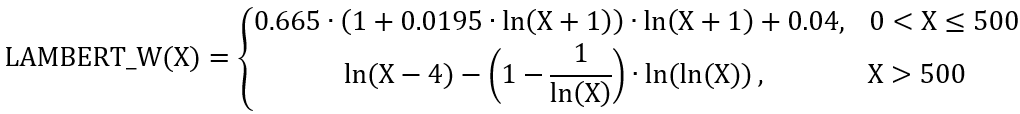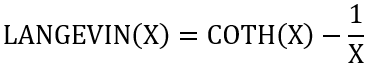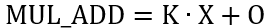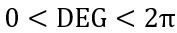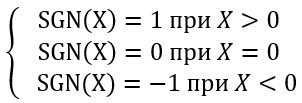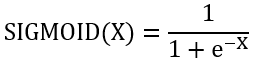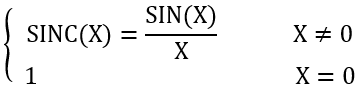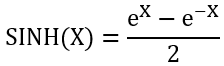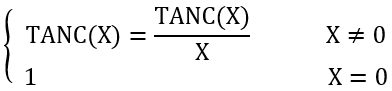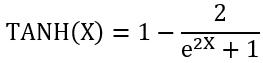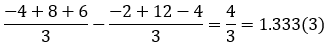1-RU-165227-1.1

Руководство пользователя

Введение

OSCAT (Open Source Community for Automation Technology) — это открытая библиотека программных компонентов для промышленной автоматизации. Авторство библиотеки принадлежит сообществу OSCAT oscat.de.

При написании данного руководства использовался перевод описания библиотеки OSCAT Basic от сайта oscat.ru. Выражаем огромную благодарность авторам перевода за проделанную работу.

Цель документа

Библиотека OSCAT содержит программные модули (функции и функциональные блоки), использующиеся для разработки прикладного программного обеспечения ПЛК,

Данный документ содержит описание алгоритмов работы блоков, входные/выходные параметры и типы данных каждого блока, и предназначен для ознакомления с составом библиотеки.

Для полного понимания принципов работы в среде необходимо ознакомиться с руководством пользователя ALTA IDE.

Установка библиотеки

Чтобы подключить библиотеку к проекту:

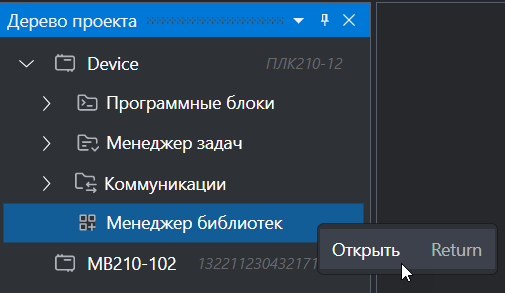
  1. Откройте редактор Менеджер библиотек одним из способов:

  • дважды нажмите ЛКМ на системную папку Менеджер библиотек в дереве проекта;

  • или нажмите ПКМ на системную папку Менеджер библиотек в дереве проекта и выберите в контекстном меню пункт Открыть:

    Graphic

  • В редакторе Менеджер библиотек откройте вкладку Магазин.

  • Выберите библиотеку OSCAT и нажмите кнопку Подключить на карточке библиотеки.

  • Библиотека добавится в проект и отобразится на вкладке Мои библиотеки в редакторе Менеджер библиотек.

Описание библиотеки OSCAT

Прямой доступ к памяти

Названия модулей, изменяющих значения своих входных переменных с помощью указателей (например, _ARRAY_SORT), начинаются с символа нижнего подчеркивания («_»). Функция _ARRAY_SORT сортирует массив с помощью прямого доступа к памяти, что является очень эффективным решением, поскольку позволяет обойтись без промежуточных массивов (и, соответственно, сэкономить память), а также уменьшить время сортировки (т.к. не потребуется копировать данные из входного массива в промежуточные). Тем не менее, данные модули должны использоваться только опытными специалистами, поскольку их некорректный вызов может привести к серьезным ошибкам (вплоть до прекращения работы приложения). В частности, при вызове таких функций необходимо делать проверку на то, что значения указателей не являются нулевыми или неопределенными.

Названия модулей

Модули, названия которых начинаются с префикса FT_, подразумевают использование на некотором отрезке времени (например, ФБ FT_AVG вычисляет среднее значение переменной по заданному количеству срезов, и его однократный вызов не приведет к желаемому результату).

Модули, названия которых начинаются с префикса F_, подразумевают однократный вызов (например, функция F_LIN возвращает значение линейной функции с заданными коэффициентами, и ее вызов имеет смысл только в том случае, если значение одной из входных переменных изменилось).

Примечание
Данное соглашение распространяется на модули из раздела Арифметические функции и Регуляторы.
Параметры модулей

Чтобы облегчить процесс разработки и упростить работу со сложными функциями, многие модули библиотеки OSCAT имеют параметры. Параметры представляют переменные класса VAR_INPUT CONSTANT, которые задаются при вызове модуля и не могут изменить свои значения в процессе его работы.

На языке ST значения параметров задаются непосредственно при вызове модуля:

Пример вызова модуля с параметрами:

OSCAT_BASIC.SCHEDULER_0(T := tT1, T3 := T#200MS);
Отчеты о событиях и ошибках (ESR)

Модули, выполняющие сложные функции, обычно имеют выход Error, который используется для сигнализации о возникших ошибках. Значение 0 соответствует нормальной работе модуля. При возникновении ошибок выход принимает значение из диапазона 1...99 – это значение соответствует коду ошибки. Расшифровка кодов приводится в описании соответствующего модуля.

Выход Status выполняет аналогичную функцию, но содержит коды не ошибок, а состояний модуля (например, включен/остановлен/выключен). Диапазон кодов состояний: 100…199. Диапазон 200…255 зарезервирован для отладочных сообщений.

ESR-модули позволяют собирать информацию об ошибках и состояниях с метками времени, которая при необходимости может быть сохранена в архив или передана на верхний уровень АСУ (реализация архивации и передачи должны быть выполнена пользователем). Это позволяет с помощью стандартных возможностей библиотеки вести аварийные и оперативные журналы, не используя дополнительный функционал системы. Описание ESR-модулей приведено в разделе специальные функции.

Библиотека OSCAT содержит:

Глобальные переменные

В библиотеке OSCAT физические и математические константы представлены в виде глобальных переменных.

Название переменной

Тип

Описание

Глобальные переменные

MATH

CONSTANTS_MATH

Структура CONSTANTS_MATH определяет математические константы.

PHYS

CONSTANTS_PHYS

Структура CONSTANTS_PHYS определяет физические константы.

LANGUAGE

CONSTANTS_LANGUAGE

Структура CONSTANTS_LANGUAGE определяет языковые константы.

SETUP

CONSTANTS_SETUP

Структура CONSTANTS_SETUP определяет вспомогательные константы для работы со строками и временем.

LOCATION

CONSTANTS_LOCATION

Структура CONSTANTS_LOCATION определяет языки регионов.

Глобальные константы

String_Length

INT

Используется в функциях работы со строками для определения их размеров. Значение по умолчанию – 250. Рекомендуется использовать эту константу при объявлении всех строковых переменных приложения.

List_Length

INT

Используется для определения размеров списков. Значение по умолчанию – 250.

Типы данных

CALENDAR

Структура CALENDAR содержит подробную информацию о текущей дате и времени. Она используется при работе с ФБ CALENDAR_CALC.

Переменная структуры

Тип

Описание

UTC

DT

Дата и время по UTC

LDT

DT

Местные дата и время

LDATE

DATE

Дата по LDT

LTOD

TOD

Время по LDT

YEAR

INT

Год по LDT

MONTH

INT

Месяц по LDT

DAY

INT

День по LDT

WEEKDAY

INT

День недели по LDT (1 – понедельник, 7 – воскресенье)

OFFSET

INT

Смещение LDT относительно UTC в минутах

DST_EN

BOOL

Управление режимом летнего времени (TRUE – включить, FALSE – выключить).

DST_ON

BOOL

Флаг режима летнего времени (TRUE – включен, FALSE – отключен)

NAME

STRING(5)

Название часового пояса

LANGUAGE

INT

Язык региона. Используется для определения названий месяцев и дней

LONGITUDE

REAL

Долгота

LATITUDE

REAL

Широта

SUN_RISE

TOD

Время восхода солнца по LDT

SUN_SET

TOD

Время заката солнца по LDT

SUN_MIDDAY

TOD

Время солнечного полудня по UTC

SUN_HEIGHT

REAL

Склонение солнца над горизонтом в градусах

SUN_HOR

REAL

Азимут

SUN_VER

REAL

Высота солнца над горизонтом в градусах с учетом рефракции

NIGHT

BOOL

Флаг «Сейчас ночь»

HOLIDAY

BOOL

Флаг «Сегодня праздник»

HOLY_NAME

STRING(30)

Название праздника

WORK_WEEK

INT

Номер недели в году (начиная с 1)

COMPLEX

Структура COMPLEX используется для представления комплексных чисел. Модули работы с комплексными числами описаны в разделе Комплексная арифметика.

Переменная структуры

Тип

Описание

re

REAL

Действительная часть комплексного числа

im

REAL

Мнимая часть комплексного числа

CONSTANTS_LANGUAGE

Структура CONSTANTS_LANGUAGE используется для задания параметров языков проекта. По умолчанию структура определяет три языка – английский, немецкий и французский. Для работы со структурой используется глобальная переменная LANGUAGE.

Переменная структуры

Тип

Описание

DEFAULT

INT

Язык по умолчанию. Языковые модули библиотеки в качестве входа принимают код языка. Значение 0 соответствует языку по умолчанию, значения от 1 до LMAX – одному из языков проекта

LMAX

INT

Количество языков проекта. Значение по умолчанию – 3 (см. размерность следующих массивов)

WEEKDAYS

ARRAY [1..3, 1..7] OF STRING(10)

Полные названия дней недели (Monday) для всех языков проекта

WEEKDAYS2

ARRAY [1..3, 1..7] OF STRING(2)

Сокращенные названия дней недели (Mo) для всех языков проекта

MONTHS

ARRAY [1..3, 1..12] OF STRING(10)

Полные названия месяцев (January) для всех языков проекта

MONTHS3

ARRAY [1..3, 1..12] OF STRING(3)

Сокращенные названия месяцев (Jan) для всех языков проекта

DIRS

ARRAY [1..3, 0..15] OF STRING(3)

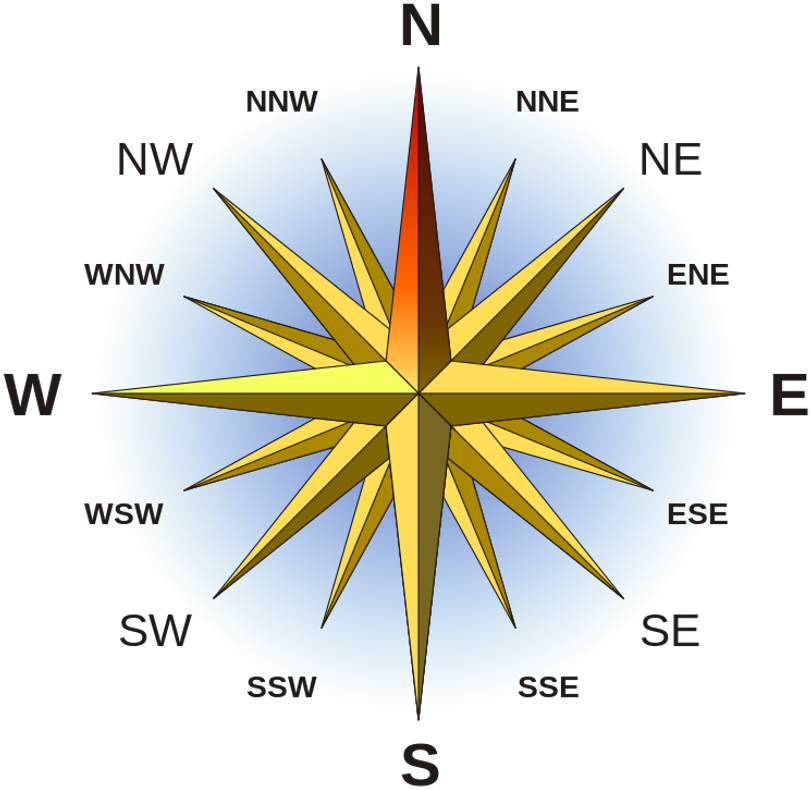
Обозначения румбов для всех языков проекта

CONSTANTS_LOCATION

Структура CONSTANTS_LOCATION используется для задания языков регионов. По умолчанию структура определяет пять регионов, в каждом из которых используется немецкий язык. Для работы со структурой применяется глобальная переменная LOCATION.

Переменная структуры

Тип

Описание

DEFAULT

INT

Регион по умолчанию.

LMAX

INT

Количество языков проекта. Значение по умолчанию – 5.

LANGUAGE

ARRAY [1..5] OF INT

Коды языков для регионов проекта.

CONSTANTS_MATH

Структура CONSTANTS_MATH определяет математические константы. Для работы со структурой применяется глобальная переменная MATH.

Переменная структуры

Тип

Точность (количество знаков после запятой)

Описание

PI

REAL

35

Число Пи

PI2

REAL

35

Число Пи ∙ 2

PI4

REAL

35

Число Пи ∙ 4

PI05

REAL

13

Число Пи / 2

PI025

REAL

15

Число Пи / 4

PI_INV

REAL

15

1 / число Пи

E

REAL

35

Число Эйлера

E_INV

REAL

15

1 / число Эйлера

SQ2

REAL

13

Квадратный корень из 2

FACTS

ARRAY [0..12] OF DINT

-

Факториалы чисел от 0 до 12

CONSTANTS_PHYS

Структура CONSTANTS_PHYS определяет физические константы. Для работы со структурой применяется глобальная переменная PHYS.

Переменная структуры

Тип

Точность (количество знаков после запятой)

Описание

C

REAL

-

Скорость света, м/с

E

REAL

8

Элементарный электрический заряд, Кл

G

REAL

5

Ускорение свободного падения, м/c2

T0

REAL

2

Абсолютный нуль температуры, °С

RU

REAL

6

Универсальная газовая постоянная, Дж/(моль∙ К).

PN

REAL

-

Нормальное атмосферное давление, Па

CONSTANTS_SETUP

Структура CONSTANTS_SETUP определяет вспомогательные константы для работы со строками и временем. Для работы со структурой применяется глобальная переменная SETUP.

Переменная структуры

Тип

Описание

EXTENDED_ASCII

BOOL

Флаг использования верхней половины таблицы ASCII

CHARNAME

ARRAY [1..4] OF STRING(253)

Содержит символы Юникода

MTH_OFS

ARRAY [1..12] OF INT

Содержит номера последних дней месяцев календарного года (0, 31, 59, 70 и т.д.)

DECADES

ARRAY [0..8] OF REAL

Массив результатов возведения в степень числа 10

ESR_DATA

Структура ESR_DATA используется ESR-модулями для сбора информации об ошибках и изменении состояний модулей, поддерживающих данный функционал.

Переменная структуры

Тип

Описание

TYP

BYTE

Тип события

ADRESS

STRING(10)

Имя контролируемого параметра

DS

DT

Дата и время события

TS

TIME

Относительное время события (в мс после старта проекта)

DATA

ARRAY [0..7] OF BYTE

Информация о событии

FRACTION

Структура FRACTION используется для представления дробей.

Переменная структуры

Тип

Описание

NUMERATOR

INT

Числитель дроби

DENUMERATOR

INT

Знаменатель дроби

HOLIDAY_DATA

Структура HOLIDAY_DATA содержит информацию о праздниках. Крайне сложно дать емкое описание переменных структуры – гораздо проще объяснить принцип их использования на примерах.

Переменная структуры

Тип

Описание

NAME

STRING(30)

Название праздника

DAY

SINT

Cм. ниже

MONTH

SINT

Cм. ниже

USE

SINT

Cм. ниже

С календарной точки зрения праздники можно разделить на две группы:

  1. Праздники с фиксированной датой.

  2. Переходящие праздники.

Для праздников с фиксированной датой переменные DAY и MONTH определяют дату проведения, а переменная USE характеризует, следует ли учитывать праздник модулям библиотеки (1 – следует, 0 – не следует).

Пример объявления:

ALL_SAINTS: OSCAT_BASIC.HOLIDAY_DATA := (NAME := 'All Saints Day', DAY := 1, MONTH := 11, USE := 1);

Для переходящих праздников возможно два варианта определения:

  1. Относительно заданного опорного праздника. Опорным считается праздник с DAY=0 и MONTH=0:

    ALL_SAINTS: OSCAT_BASIC.HOLIDAY_DATA := (NAME := 'Пасха', DAY := 0, MONTH := 0, USE := 1);

    День Святой Троицы является переходящим праздником – он отмечается спустя 50 дней после Пасхи (при этом Пасха считается 1-м днем). Тогда объявить его можно следующим образом:

    SAINT_TRINITY_DAY: OSCAT_BASIC.HOLIDAY_DATA := (NAME := 'Святая Троица', DAY := 49, MONTH := 0, USE := 1);

    В переменной DAY указывается смещение (положительное или отрицательное) относительно опорного праздника, переменная MONTH задается нулем.

  2. Относительно заданной даты. Например, немецкий праздник День покаяния и молитвы празднуется в последнюю среду перед началом Адвента. Соответственно, если дата Адвента известна (в 2016-м году это 27-ое ноября), то праздник можно определить следующим образом:

    BUSS_UND_BETAG: OSCAT_BASIC.HOLIDAY_DATA := (NAME := 'Buss und Betag', DAY := 27, MONTH := 11, USE := -3);

    Переменная USE в данном случае определяет день недели перед заданной датой (где -1 соответствует понедельнику … -7 соответствует воскресенью).

В приведенных выше примерах праздники объявляются по одному, но в большинстве случаев удобнее представить их сразу в виде массива:

HOLIDAYS_RU: OSCAT_BASIC.ARRAY [0..29] OF HOLIDAY_DATA;

REAL2

Структура REAL2 используется для представления чисел двойной точности на системах без поддержки переменных типа LREAL, но только при работе с определенными функциями и рядом ограничений. Модули работы с числами двойной точности описаны в разделе Арифметика чисел двойной точности.

Пример представления: 11.2222222233 = RX + R1, где:

RX=11.2222222,

R1=0.0000000033.

Переменная структуры

Тип

Описание

R1

REAL

Разность между числом двойной точности и R1

RX

REAL

Число двойной точности, округленное до REAL

SDT

Структура SDT используется для определения разрядов даты и времени.

Переменная структуры

Тип

Описание

YEAR

INT

Год

MONTH

INT

Месяц

DAY

INT

День

WEEKDAY

INT

День недели (1 – понедельник, 7 – воскресенье)

HOUR

INT

Часы

MINUTE

INT

Минуты

SECOND

INT

Секунды

MS

INT

Миллисекунды

VECTOR_3

Структура VECTOR_3 определяет радиус-вектор в трехмерном пространстве. Модули работы с векторами описаны в разделе Операции над векторами.

Переменная структуры

Тип

Описание

X

REAL

Координата X

Y

REAL

Координата Y

Z

REAL

Координата Z

Специальные функции

ESR_COLLECT

Тип модуля: ФБ

Переменная

Тип

Описание

ВходыESR_0…ESR_7

ARRAY [0…3] OF ESR_DATA

Массив входных данных

rstBOOL

Сигнал удаления данных

Выходы

ESR_OUT

ARRAY [0…31] OF ESR_DATA

Массив выходных данных

Входы-выходы

pos

INT

Номер последнего записанного элемента выходного массива

Используемые модулиINC1
Внимание
В текущей версии библиотеки ФБ работает некорректно. Для корректной работы необходимо отредактировать код ФБ следующим образом:
IF rst OR cnt < 0 THEN pos := -1; cnt := 0; //bug-fix

Функциональный блок ESR_COLLECT используется для сбора данных других ESR-модулей и сохранения их в массив. Входы ESR_0...ESR_7 используются как значения для входов-выходов ESR_Out других ESR-модулей. При обновлении информации ESR-модулей, данные заносятся в массив ESR_COLLECT.ESR_OUT, при этом значение входа-выхода pos инкрементируется. Массив ESR_COLLECT.ESR_OUT может хранить до 32-х элементов типа ESR_DATA. При превышении этого количества начинается перезапись элементов (начиная с нулевого). По переднему фронту на входе rst происходит удаление всех данных модуля, после чего pos принимает значение -1.

ESR_MON_B8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

s_0…s_7

BOOL

Сигналы для мониторинга

DT_in

DT

Текущие дата и время

Выходы

ESR_Flag

BOOL

Признак обновления данных

Входы-выходы

ESR_out

ARRAY [0…3] OF ESR_DATA

Информация мониторинга

Параметры

a0…a7

STRING(10)

Названия сигналов

Используемые модулиT_PLC_MS

Функциональный блок ESR_MON_B8 применяется для мониторинга от одной до восьми переменных типа BOOL (s0...s7). На вход DT_in подается значение системного времени в формате DT (считанного с помощью одной из доступных пользователю библиотек). При изменении значения переменных s0…s7 данные мониторинга сохраняются в массив ESR_Out, элементы которого являются экземплярами структуры типа ESR_DATA. Массив содержит 4 элемента и, соответственно, позволяет хранить данные мониторинга для четырех одновременно изменившихся переменных. Иными словами, при одновременном (произошедшем в одном цикле ПЛК) изменении всех восьми переменных будет сохранена информация только о четырех (приоритет отдается сигналам с меньшим номером). Для ведения архива мониторинга можно использовать ФБ ESR_COLLECT. Выход ESR_flag принимает значение TRUE на один цикл при обновлении данных мониторинга.

Структура ESR_DATA включает следующую информацию:

Переменная структуры

Тип

Описание

TYP

BYTE

Тип изменения переменной типа BOOL.

11 – с FALSE на TRUE, 10 – c TRUE на FALSE

Изменяется только на один цикл, после чего сбрасывается в 0

ADRESS

STRING(10)

Описание переменной (указывается в параметрах модуля)

DS

DT

Дата и время изменения

TS

TIME

Относительное время изменения (в мс после старта проекта)

DATA

ARRAY [0..7] OF BYTE

Не используется данным ФБ

ESR_MON_R4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

R0…R3

BOOL

Сигналы для мониторинга

DT_in

DT

Текущие дата и время

Выходы

ESR_Flag

BOOL

Признак обновления данных

Входы-выходы

ESR_out

ARRAY [0…3] OF ESR_DATA

Информация мониторинга

Параметры

a0…a3

STRING(10)

Названия сигналов

s0…s3

REAL

Гистерезис сигналов

Используемые модулиT_PLC_MS, DIFFER

Функциональный блок ESR_MON_R4 применяется для мониторинга от одной до четырех переменных типа REAL (R0...R3). На вход DT_in подается значение системного времени в формате DT (считанного с помощью одной из доступных пользователю библиотек). При изменении значения переменных R0...R3 на величину s0…s3 или выше данные мониторинга сохраняются в массив ESR_Out, элементы которого являются экземплярами структуры типа ESR_DATA. Массив содержит 4 элемента и, соответственно, позволяет хранить данные о последнем изменении для каждой переменной. Для ведения архива мониторинга можно использовать ФБ ESR_COLLECT. Выход ESR_flag принимает значение TRUE на один цикл при обновлении данных мониторинга.

Структура ESR_DATA включает следующую информацию:

Переменная структуры

Тип

Описание

TYP

BYTE

Принимает значение 20 при изменении переменной.

Изменяется только на один цикл, после чего сбрасывается в 0

ADRESS

STRING(10)

Описание переменной (указывается в параметрах модуля)

DS

DT

Дата и время изменения

TS

TIME

Относительное время изменения (в мс после старта проекта)

DATA

ARRAY [0..7] OF BYTE

В первых четырех байтах содержится новое значение переменной в формате IEEE 754

ESR_MON_X8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

s0…s7

BYTE

Сигналы для мониторинга

DT_in

DT

Текущие дата и время

Mode

BYTE

Режим работы блока

Выходы

ESR_Flag

BOOL

Признак обновления данных

Входы-выходы

ESR_out

ARRAY [0…3] OF ESR_DATA

Информация мониторинга

Параметры

a0…a7

STRING(10)

Названия сигналов

Используемые модулиT_PLC_MS, STATUS_TO_ESR

Функциональный блок ESR_MON_X8 применяется для мониторинга от одной до восьми переменных типа BYTE (s0...s7), которые содержат информацию о состоянии других ФБ. Такие переменные обычно называются Status. В качестве примера можно привести выход Status ФБ SEQUENCE_4. На вход DT_in подается значение системного времени в формате DT (считанного с помощью одной из доступных пользователю библиотек). Вход Mode определяет режим работы блока:

  • Mode=1 – обрабатываются только сообщения об ошибках;

  • Mode=2 – обрабатываются сообщения об ошибках и состоянии ФБ;

  • Mode=3 – обрабатываются сообщения об ошибках, состоянии ФБ.

При изменении значения переменных s0...s7 данные мониторинга сохраняются в массив ESR_Out, элементы которого являются экземплярами структуры типа ESR_DATA. Массив содержит 4 элемента и, соответственно, позволяет хранить данные мониторинга для четырех одновременно изменившихся переменных. Иными словами, при одновременном (произошедшем в одном цикле ПЛК) изменении всех восьми переменных будет сохранена информация только о четырех (приоритет отдается сигналам с меньшим номером). Для ведения архива мониторинга можно использовать ФБ ESR_COLLECT. Выход ESR_flag принимает значение TRUE на один цикл при обновлении данных мониторинга.

Структура ESR_DATA включает следующую информацию:

Переменная структуры

Тип

Описание

TYP

BYTE

Код статуса. Изменяется только на один цикл, после чего сбрасывается в 0

ADRESS

STRING(10)

Описание переменной (указывается в параметрах модуля)

DS

DT

Дата и время изменения

TS

TIME

Относительное время изменения (в мс, после старта ПЛК)

DATA

ARRAY [0..7] OF BYTE

В нулевом байте содержится код статуса

OSCAT_VERSION

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BOOL

Вход функции

Выходы

OSCAT_VERSION

DWORD

Версия библиотеки/дата релиза

Функция OSCAT_VERSION возвращает версию библиотеки (в формате DWORD) при значении IN=FALSE и дату релиза данной версии (в формате DWORD) при значении IN=TRUE.

VAR xIn : BOOL; dwVer : DWORD; (* версия библиотеки *) dwRel : DWORD; (* дата релиза *) END_VAR xIn := FALSE; dwVer := OSCAT_BASIC.OSCAT_VERSION(IN := xIn); (* вернёт версию библиотеки (DWORD), зависит от установленной версии *) xIn := TRUE; dwRel := OSCAT_BASIC.OSCAT_VERSION(IN := xIn); (* вернёт дату релиза (DWORD), зависит от установленной версии *) END_PROGRAM

STATUS_TO_ESR

Тип модуля: функция

Переменная

Тип

Описание

Входы

statusBYTEКод статуса
adressSTRING(10)Описание переменной
DT_inDTДата и время изменения
TSTIME

Относительное время изменения (в мс, после старта ПЛК)

Выходы

STATUS_TO_ESR

ESR_DATA

Информация мониторинга

Функция STATUS_TO_ESR собирает элемент структуры ESR_DATA из отдельных переменных.

Коды статуса 1...99 соответствуют сообщениям об ошибках, 100…199 – состояниям ФБ, 200…255 – отладочным сообщениям.

VAR bStatus : BYTE := 101; (* 100..199 — состояния ФБ *) sAddr : STRING(10) := 'FB1.STATE'; (* описание/имя параметра *) dtChange : DT := DT#2026-06-18-12:00:00; (* дата/время события *) tStamp : TIME := T#1234ms; (* мс после старта *) esr : OSCAT_BASIC.ESR_DATA; (* результат *) typ : BYTE; addrOut : STRING(10); dsOut : DT; tsOut : TIME; b0 : BYTE; END_VAR esr := OSCAT_BASIC.STATUS_TO_ESR( status := bStatus, adress := sAddr, DT_in := dtChange, TS := tStamp ); (* Пример чтения полей структуры ESR_DATA *) typ := esr.TYP; addrOut := esr.ADRESS; dsOut := esr.DS; tsOut := esr.TS; b0 := esr.DATA[0]; END_PROGRAM

Математические функции

ACOSH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ACOSH

REAL

Значение гиперболического арккосинуса

Функция ACOSH возвращает значение гиперболического арккосинуса, вычисленное по формуле Graphic

Область определения: Graphic

Пример

VAR x : REAL := 2.0; (* Аргумент, должен быть >= 1.0 *) y : REAL; (* Результат ACOSH(x) *) END_VAR y := OSCAT_BASIC.ACOSH(x); (* y ≈ 1.3169579 *) END_PROGRAM

ACOTH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ACOTH

REAL

Значение гиперболического арккотангенса

Функция ACOTH возвращает значение гиперболического арккотангенса, вычисленное по формуле Graphic

Область определения: Graphic

VAR x : REAL := 2.0; (* |x| > 1 *) y : REAL; END_VAR y := OSCAT_BASIC.ACOTH(X := x); (* y ≈ 0.5493061 *) END_PROGRAM
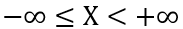
AGDF

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

AGDF

REAL

Значение обратной функции Гудермана

Функция AGDF возвращает значение обратной функции Гудермана, вычисленное по формуле Graphic

Текущая реализация функции гарантирует приемлемую точность вычислений только для x, принадлежащих интервалу Graphic

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.AGDF(X := x); (* у=0.5222381*) END_PROGRAM

ASINH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ASINH

REAL

Значение гиперболического арксинуса

Функция ASINH возвращает значение гиперболического арксинуса, вычисленное по формуле Graphic

Область определения: Graphic

VAR x : REAL := 2; y : REAL; END_VAR y := OSCAT_BASIC.ASINH(X := x); (* y=1.44363546*) END_PROGRAM

ATAN2

Тип модуля: функция

Переменная

Тип

Описание

Входы

Y

REAL

Координата Y

X

REAL

Координата X

Выходы

ATAN

REAL

Значение арктангенса для отношения Y/X

Функция ATAN2 возвращает значение арктангенса для заданных координат X и Y. Арктангенс – это угол между осью X и линией, проведенной из начала координат (0,0) в точку с координатами (X,Y). Угол определяется в радианах в диапазоне Graphic

VAR x : REAL := 1.0; y : REAL := 1.0; a1 : REAL; x2 : REAL := 1.0; y2 : REAL := 0.0; a2 : REAL; END_VAR a1 := OSCAT_BASIC.ATAN2(Y := y, X := x); (* a1 ≈ 0.7853982 рад (π/4) *) a2 := OSCAT_BASIC.ATAN2(Y := y2, X := x2); (* a2 = 0 рад *) END_PROGRAM

ATANH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ATANH

REAL

Значение гиперболического арктангенса

Функция ATANH возвращает значение гиперболического арктангенса, вычисленное по формуле Graphic

Область определения: Graphic

VAR X : REAL := 0.5; (* Аргумент (в диапазоне -1..1, не включая ±1) *) Y : REAL; (* Результат *) END_VAR Y := OSCAT_BASIC.ATANH(X); (* Y = ATANH(0.5) ≈ 0.549306 *) END_PROGRAM

BETA

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент X

Y

REAL

Аргумент Y

Выходы

BETA

REAL

Значение бета-функции

Используемые модули

GAMMA

Функция BETA возвращает значение бета-функции, вычисленное по формулеGraphic,

где Г — гамма-функция.

Область определения: Graphic

VAR x : REAL := 0.5; y : REAL := 0.5; b : REAL; END_VAR b := OSCAT_BASIC.BETA(X := x, Y := y); (* b = 3.10966635 *) END_PROGRAM

BINOM

Тип модуля: функция

Переменная

Тип

Описание

Входы

N

INT

Аргумент N

K

INT

Аргумент K

Выходы

BINOM

DINT

Биномиальный коэффициент из N по K

Функция BINOM возвращает значение биномиального коэффициента из N по K, вычисленное по формуле Graphic

Функция возвращает корректные значения только для Graphic

VAR n : INT := 4; k : INT := 2; c : DINT; END_VAR c := OSCAT_BASIC.BINOM(N := n, K := k); (* c = 6 *) END_PROGRAM

CAUCHY

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

T

REAL

Коэффициент сдвига

U

REAL

Коэффициент масштаба

Выходы

CAUCHY

REAL

Плотность вероятности для распределения Коши

Функция СAUCHY возвращает значение плотности вероятности для распределения Коши, вычисленное по формуле Graphic, Graphic

VAR x : REAL := 1.0; (* аргумент *) t : REAL := 0.0; (* сдвиг *) u : REAL := 0.5; (* масштаб, > 0 *) p : REAL; END_VAR p := OSCAT_BASIC.CAUCHY(X := x, T := t, U := u); (* p ≈ 0.127323955 *) END_PROGRAM

CAUCHYCD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

T

REAL

Коэффициент сдвига

U

REAL

Коэффициент масштаба

Выходы

CAUCHYCD

REAL

Функция распределения Коши

Функция СAUCHYCD возвращает значение функции распределения Коши, вычисленное по формуле Graphic, Graphic

CEIL

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

Выходы

CEIL

INT

Округленное значение

Функция CEIL округляет переменную типа REAL в сторону ближайшего большего целого значения.

Примечание
Функция возвращает значение типа INT, что накладывает соответствующие ограничения на величину входной переменной (диапазон возможных значений для типа INT составляет –32768..32767).
VAR x1 : REAL := 3.14; x2 : REAL := -2.30; r1 : INT; r2 : INT; END_VAR r1 := OSCAT_BASIC.CEIL(X := x1); (* r1 = 4 *) r2 := OSCAT_BASIC.CEIL(X := x2); (* r2 = -2 *) END_PROGRAM

CEIL2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

Выходы

CEIL

DINT

Округленное значение

Функция CEIL2 округляет переменную типа REAL в сторону ближайшего большего целого значения. В отличие от функции CEIL, данная функция возвращает значение типа DINT, что увеличивает диапазон возможных значений входной переменной.

VAR x1 : REAL := 33000.22; x2 : REAL := -33000.22; r1 : DINT; r2 : DINT; END_VAR r1 := OSCAT_BASIC.CEIL2(X := x1); (* r1 = 33001 *) r2 := OSCAT_BASIC.CEIL2(X := x2); (* r2 = -33000 *) END_PROGRAM

CMP

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

1-я сравниваемая величина

Y

REAL

2–я сравниваемая величина

N

INT

Кол-во сравниваемых знаков

Выходы

CMP

BOOL

Результат сравнения

Функция CMP сравнивает значения X и Y типа REAL и возвращает TRUE, если их первые N символов совпадают. В противном случае функция возвращает FALSE.

Необходимо отметить, что тип REAL обеспечивает относительную точность в 7-8 десятичных цифр после запятой в заданном диапазоне, поэтому нельзя гарантировать корректную работу функции в 100% случаев.

VAR x1 : REAL := 12.34567; y1 : REAL := 12.34512; n1 : INT := 5; eq1 : BOOL; x2 : REAL := 1.234567; y2 : REAL := 1.229999; n2 : INT := 4; eq2 : BOOL; END_VAR eq1 := OSCAT_BASIC.CMP(X := x1, Y := y1, N := n1); (* eq1 = TRUE *) eq2 := OSCAT_BASIC.CMP(X := x2, Y := y2, N := n2); (* eq2 = FALSE *) END_PROGRAM

COSH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

COSH

REAL

Значение гиперболического косинуса

Функция COSH возвращает значение гиперболического косинуса, вычисленное по формуле Graphic

Область определения: Graphic

VAR x : REAL := 2.0; y : REAL; END_VAR y := OSCAT_BASIC.COSH(X := x); (* y ≈ 3.76219583 *) END_PROGRAM

COTH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

COTH

REAL

Значение гиперболического котангенса

Функция COTH возвращает значение гиперболического котангенса, вычисленное по формуле Graphic

Область определения: Graphic

VAR x : REAL := 2.0; y : REAL; END_VAR y := OSCAT_BASIC.COTH(X := x); (* y ≈ 1.03731477 *) END_PROGRAM

D_TRUNC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

Выходы

D_TRUNC

DINT

Округленное значение

Функция D_TRUNC возвращает целую часть переменной типа REAL (обратите внимание, что речь идет не об округлении до ближайшего целочисленного значения). Функция TRUNC() из стандарта МЭК 61131-3 поддерживает тип DINT не во всех средах программирования; более того, даже преобразование REAL_TO_DINT на разных системах может приводить к разному результату. Функция D_TRUNC анализирует работу преобразования и возвращает корректное значение.

VAR x1 : REAL := 3.99; x2 : REAL := -3.99; r1 : DINT; r2 : DINT; END_VAR r1 := OSCAT_BASIC.D_TRUNC(X := x1); (* r1 = 3 *) r2 := OSCAT_BASIC.D_TRUNC(X := x2); (* r2 = -3 *) END_PROGRAM

DEC1

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Декрементируемое значение 1

N

INT

Декрементируемое значение 2

Выходы

DEC1

INT

Результат декремента

Функция DEC1 декрементирует значение переменной X. Если X = 0, то функция возвращает декрементированное значение переменной N.

VAR x1 : INT := 5; n1 : INT := 10; r1 : INT; x2 : INT := 0; n2 : INT := 10; r2 : INT; END_VAR r1 := OSCAT_BASIC.DEC1(X := x1, N := n1); (* r1 = 4 *) r2 := OSCAT_BASIC.DEC1(X := x2, N := n2); (* r2 = 9 *) END_PROGRAM

DEG

Тип модуля: функция

Переменная

Тип

Описание

Входы

rad

REAL

Значение угла в радианах

Выходы

DEG

REAL

Значение угла в градусах

Функция DEG преобразует значение угла из радиан в градусы. Если входная переменная rad превышает 2π, то из нее будет вычитаться по π до тех пор, пока ее значение не окажется в интервале 0< rad < 2π.

VAR r1 : REAL := 3.1415927; (* π *) d1 : REAL; END_VAR d1 := OSCAT_BASIC.DEG(rad := r1); (* d1 ≈ 180.0 *) END_PROGRAM

DIFFER

Тип модуля: функция

Переменная

Тип

Описание

Входы

in1

REAL

Сравниваемое значение 1

in2

REAL

Сравниваемое значение 2

X

REAL

Допустимая разность значений

Выходы

DIFFER

TRUE

Флаг сравнения

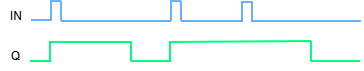
Функция DIFFER возвращает значение TRUE, если значения переменных in1 и in2 отличаются на величину, превышающую X. В противном случае функция возвращает FALSE.

VAR a : REAL := 10.0; b : REAL := 10.3; x : REAL := 0.2; r1 : BOOL; c : REAL := 10.0; d : REAL := 10.1; r2 : BOOL; END_VAR r1 := OSCAT_BASIC.DIFFER(in1 := a, in2 := b, X := x); (* r1 = TRUE, |10.0-10.3| = 0.3 > 0.2 *) r2 := OSCAT_BASIC.DIFFER(in1 := c, in2 := d, X := x); (* r2 = FALSE, |10.0-10.1| = 0.1 <= 0.2 *) END_PROGRAM
ERF

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ERF

REAL

Функция ошибок

Используемые модулиSGN

Функция ERF возвращает значение функции ошибок для аргумента X, вычисленное по формуле

Graphic, где Graphic

Относительная ошибка вычисления не превышает 0.00013.

VAR x : REAL := 0.05; y : REAL; END_VAR y := OSCAT_BASIC.ERF(X := x); (* y = 0.5637164 *) END_PROGRAM

ERFC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

ERFC

REAL

Дополнительная функция ошибок

Используемые модулиERF

Функция ERFС возвращает значение дополнительной функции ошибок для аргумента X, вычисленное по формуле

Graphic

VAR x : REAL := 0.05; y : REAL; END_VAR y := OSCAT_BASIC.ERFC(X := x); (* y = 0.9436284 *) END_PROGRAM

EVEN

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DINT

Анализируемое значение

Выходы

EVEN

BOOL

Флаг четности

Функция EVEN возвращает TRUE, если значение переменной in является четным, и FALSE — если нечетным.

VAR a : DINT := 10; b : DINT := 11; r1 : BOOL; r2 : BOOL; END_VAR r1 := OSCAT_BASIC.EVEN(in := a); (* r1 = TRUE *) r2 := OSCAT_BASIC.EVEN(in := b); (* r2 = FALSE *) END_PROGRAM

EXP10

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Показатель степени

Выходы

EXP10

REAL

Показательная функция

Функция EXP10 возвращает значение показательной функции с основанием степени 10, вычисленное по формуле

Graphic
VAR x1 : REAL := 2.0; y1 : REAL; x2 : REAL := -1.0; y2 : REAL; END_VAR y1 := OSCAT_BASIC.EXP10(X := x1); (* y1 = 100.0 *) y2 := OSCAT_BASIC.EXP10(X := x2); (* y2 = 0.1 *) END_PROGRAM

EXPN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Основание степени

N

INT

Показатель степени

Выходы

EXPN

REAL

Показательная функция

Функция EXPN возвращает значение показательной функции c целочисленным основанием степени, вычисленное по формуле

Graphic

Функция EXPN разработана специально для ПЛК без FPU (математического сопроцессора) и выполняется приблизительно в 30 раз быстрее функции EXPT, определенной стандартом МЭК 61131-3.

VAR x1 : REAL := 2.0; n1 : INT := 10; y1 : REAL; x2 : REAL := 5.0; n2 : INT := 0; y2 : REAL; END_VAR y1 := OSCAT_BASIC.EXPN(X := x1, N := n1); (* y1 = 1024.0 *) y2 := OSCAT_BASIC.EXPN(X := x2, N := n2); (* y2 = 1.0 *) END_PROGRAM

FACT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Аргумент

Выходы

FACT

DINT

Значение факториала

Функция FACT возвращает значение факториала X. Функция возвращает корректные значения при X, принадлежащем интервалу Graphic. Во всех остальных случаях функция возвращает -1.

VAR x1 : INT := 5; f1 : DINT; x2 : INT := 13; f2 : DINT; END_VAR f1 := OSCAT_BASIC.FACT(X := x1); (* f1 = 120 *) f2 := OSCAT_BASIC.FACT(X := x2); (* f2 = -1 (вне диапазона 0..12) *) END_PROGRAM

FIB

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Номер элемента последовательности

Выходы

FIB

DINT

Значение элемента последовательности

Функция FIB возвращает значение X-го элемента последовательности Фибоначчи. Функция возвращает корректные значения при X, принадлежащему интервалу Graphic. Во всех остальных случаях функция возвращает -1.

VAR x1 : INT := 10; f1 : DINT; x2 : INT := -1; f2 : DINT; END_VAR f1 := OSCAT_BASIC.FIB(X := x1); (* f1 = 55 *) f2 := OSCAT_BASIC.FIB(X := x2); (* f2 = -1 (вне допустимого диапазона) *) END_PROGRAM

FLOOR

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

Выходы

FLOOR

INT

Округленное значение

Функция FLOOR округляет переменную типа REAL в сторону ближайшего меньшего целого значения. Обратите внимание, что функция возвращает значение типа INT, что накладывает соответствующие ограничения на величину входной переменной (диапазон возможных значений для типа INT составляет -32768..32767).

Пример

VAR x1 : REAL := 3.14; x2 : REAL := -2.30; r1 : INT; r2 : INT; END_VAR r1 := OSCAT_BASIC.FLOOR(X := x1); (* r1 = 3 *) r2 := OSCAT_BASIC.FLOOR(X := x2); (* r2 = -3 *) END_PROGRAM

FLOOR2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

Выходы

FLOOR2

DINT

Округленное значение

Функция FLOOR2 округляет переменную типа REAL в сторону ближайшего меньшего целого значения. В отличие от функции FLOOR, данная функция возвращает значение типа DINT, что увеличивает диапазон возможных значений входной переменной.

Пример

VAR x1 : REAL := 35000.25; x2 : REAL := -35000.25; r1 : DINT; r2 : DINT; END_VAR r1 := OSCAT_BASIC.FLOOR2(X := x1); (* r1 = 35000 *) r2 := OSCAT_BASIC.FLOOR2(X := x2); (* r2 = -35001 *) END_PROGRAM

FRACT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Значение с плавающей точкой

Выходы

FRACT

REAL

Дробная часть значения

Используемые модули

D_TRUNC

Функция FRACT возвращает дробную часть значения с плавающей точкой. Необходимо отметить, что тип REAL обеспечивает относительную точность в 7-8 десятичных цифр после запятой в заданном диапазоне, поэтому нельзя гарантировать корректную работу функции в 100% случаев.

Пример

VAR x1 : REAL := 12.345; f1 : REAL; x2 : REAL := -12.345; f2 : REAL; END_VAR f1 := OSCAT_BASIC.FRACT(X := x1); (* f1 ≈ 0.345 *) f2 := OSCAT_BASIC.FRACT(X := x2); (* f2 ≈ -0.345 *) END_PROGRAM

GAMMA

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

GAMMA

REAL

Значение гамма-функции

Функция GAMMA возвращает значение гамма-функции, вычисленное по аппроксимирующей формуле Герго Немеса:

Graphic

Область определения: Graphic

Функция может использоваться для приближенного вычисления факториалов чисел, что будет полезным в тех случаях, когда не может быть использована функция FACT. Следует помнить, что гамма-функция возвращает не факториал X, а факториал его декремента.

Пример

VAR x1 : REAL := 5.0; g1 : REAL; x2 : REAL := 6.0; g2 : REAL; END_VAR g1 := OSCAT_BASIC.GAMMA(X := x1); (* g1 ≈ 24.0 (Γ(5) = 4! ) *) g2 := OSCAT_BASIC.GAMMA(X := x2); (* g2 ≈ 120.0 (Γ(6) = 5! ) *) END_PROGRAM

GAUSS

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

U

REAL

Коэффициент сдвига

SI

REAL

Коэффициент масштаба

Выходы

GAUSS

REAL

Плотность вероятности для распределения Гаусса

Функция GAUSS возвращает значение плотности вероятности для распределения Гаусса (нормального распределения), вычисленное по формуле

Graphic, Graphic

Пример

VAR x : REAL := 0.0; (* аргумент *) u : REAL := 0.0; (* среднее (сдвиг) *) si : REAL := 1.0; (* σ (масштаб), > 0 *) p : REAL; END_VAR p := OSCAT_BASIC.GAUSS(X := x, U := u, SI := si); (* p ≈ 0.3989423 *) END_PROGRAM

GAUSSCD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

U

REAL

Параметр сдвига

SI

REAL

Параметр масштаба

Выходы

GAUSSCD

REAL

Функция распределения Гаусса

Используемые модули

ERF

Функция GAUSSCD возвращает значение функции распределения Гаусса (нормального распределения), вычисленное по формуле

Graphic, Graphic

Пример

VAR x : REAL := 0.0; (* аргумент *) u : REAL := 0.0; (* среднее (сдвиг) *) si : REAL := 1.0; (* σ (масштаб), > 0 *) f : REAL; END_VAR f := OSCAT_BASIC.GAUSSCD(X := x, U := u, SI := si); (* f = 0.5 *) END_PROGRAM

GCD

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

DINT

1-ое значение

B

DINT

2-ое значение

Выходы

GCD

INT

Наибольший общий делитель для A и B

Функция GCD возвращает значение наибольшего общего делителя для чисел A и B.

Пример

VAR a : DINT := 48; b : DINT := 18; g : INT; END_VAR g := OSCAT_BASIC.GCD(A := a, B := b); (* g = 6 *) END_PROGRAM

GDF

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

GDF

REAL

Значение функции Гудермана

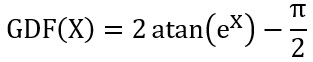
Функция GDF возвращает значение функции Гудермана, вычисленное по формуле Graphic

Область определения: Graphic

Пример

VAR x : REAL := 5.0; y : REAL; END_VAR y := OSCAT_BASIC.GDF(X := x); (* y = 1.55732048 *) END_PROGRAM

GOLD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

GOLD

REAL

Значение функции

Функция GOLD возвращает значение, вычисленное по формуле Graphic

При X=1 функция возвращает значение золотого сечения.

Пример

VAR x : REAL := 1.0; y : REAL; END_VAR y := OSCAT_BASIC.GOLD(X := x); (* y ≈ 1.6180339 *) END_PROGRAM

HYPOT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Длина катета X

Y

REAL

Длина катета Y

Выходы

HYPOT

REAL

Длина гипотенузы

Функция HYPOT возвращает значение длины гипотенузы прямоугольного треугольника, вычисленное по теореме ПифагораGraphic

Пример

VAR x : REAL := 3.0; y : REAL := 4.0; h : REAL; END_VAR h := OSCAT_BASIC.HYPOT(X := x, Y := y); (* h = 5.0 *) END_PROGRAM

INC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Входное значение

D

INT

Прибавляемое значение

M

INT

Максимальное возвращаемое значение

Выходы

INC

INT

Возвращаемое значение

Функция INC складывает значения X и D, и проверяет результат. Если результат сложения превышает M, то функция возвращает 0. Если результат сложения отрицателен, то функция возвращает M. Во всех остальных случаях функция возвращает сумму X и D. Функция может быть полезной при работе с массивами и буферами, а также абсолютными энкодерами.

Пример

VAR x1 : INT := 5; d1 : INT := 3; m : INT := 10; r1 : INT; x2 : INT := 9; d2 : INT := 3; r2 : INT; x3 : INT := 1; d3 : INT := -5; r3 : INT; END_VAR r1 := OSCAT_BASIC.INC(X := x1, D := d1, M := m); (* r1 = 8 *) r2 := OSCAT_BASIC.INC(X := x2, D := d2, M := m); (* r2 = 0 (12 > 10) *) r3 := OSCAT_BASIC.INC(X := x3, D := d3, M := m); (* r3 = 10 (-4 < 0) *) END_PROGRAM

INC1

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Инкрементируемое значение 1

N

INT

Инкрементируемое значение 2

Выходы

INC1

INT

Результат инремента

Функция INC1 инкрементирует значение переменной X до N-1, после чего на выход подается 0, и продолжается циклический инкремент.

Пример

VAR x1 : INT := 3; n : INT := 5; r1 : INT; x2 : INT := 4; r2 : INT; END_VAR r1 := OSCAT_BASIC.INC1(X := x1, N := n); (* r1 = 4 *) r2 := OSCAT_BASIC.INC1(X := x2, N := n); (* r2 = 0 (т.к. 4 -> 0 при N=5) *) END_PROGRAM

INC2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Входное значение

D

INT

Прибавляемое значение

L

INT

Нижний предел

U

INT

Верхний предел

Выходы

INC2

INT

Возвращаемое значение

Функция INC2складывает значения X и D, и проверяет результат. Если результат сложения превышает U, то функция возвращает L. Если результат сложения меньше L, то функция возвращает U. Во всех остальных случаях функция возвращает сумму X и D. Функция может оказаться полезной при работе с массивами и буферами, а также абсолютными энкодерами.

Пример

VAR x1 : INT := 5; d1 : INT := 3; l : INT := 0; u : INT := 10; r1 : INT; x2 : INT := 9; d2 : INT := 3; r2 : INT; x3 : INT := 1; d3 : INT := -5; r3 : INT; END_VAR r1 := OSCAT_BASIC.INC2(X := x1, D := d1, L := l, U := u); (*r1 = 8*) r2 := OSCAT_BASIC.INC2(X := x2, D := d2, L := l, U := u); (*r2 = 0 (12 > 10 -> L)*) r3 := OSCAT_BASIC.INC2(X := x3, D := d3, L := l, U := u); (*r3 = 10 (-4 < 0 -> U)*) END_PROGRAM

INV

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

INT

Аргумент

Выходы

INV

REAL

Обратное число

Функция INV возвращает обратное число для X.

Graphic

Пример

VAR x : INT := 4; y : REAL; END_VAR y := OSCAT_BASIC.INV(X := x); (* y = 0.25 *) END_PROGRAM

LAMBERT_W

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

LAMBERT_W

REAL

Значение W-функции Ламберта

Функция LAMBERT_W возвращает значение W-функции Ламберта, вычисленное по аппроксимационной формуле

Graphic

Относительная точность вычисления по данной формуле превышает 10%.

Пример

VAR x : REAL := 3.0; w : REAL; END_VAR w := OSCAT_BASIC.LAMBERT_W(X := x); (* w ≈ 1.04990888 *) END_PROGRAM

LANGEVIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

LANGEVIN

REAL

Значение функции Ланжевена

Используемые модули

COTH

Функция LANGEVIN возвращает значение функции Ланжевена, вычисленное по формуле

Graphic

Пример

VAR x : REAL := 5.0; y : REAL; END_VAR y := OSCAT_BASIC.LANGEVIN(X := x); (* y ≈ 0.800090849 *) END_PROGRAM

MAX3

Тип модуля: функция

Переменная

Тип

Описание

Входы

in1

REAL

Сравниваемое значение 1

in2

REAL

Сравниваемое значение 2

in3

REAL

Сравниваемое значение 3

Выходы

MAX3

REAL

Наибольшее из сравниваемых значений

Функция MAX3 возвращает наибольшее из трех сравниваемых значений. Согласно стандарту МЭК 61131-3 оператор MAX() должен иметь настраиваемое число входов, но в некоторых средах разработки их число ограничено двумя – по этой причине в библиотеку OSCAT включена функция MAX3.

Пример

VAR a : REAL := 1.2; b : REAL := 5.6; c : REAL := 3.4; m : REAL; END_VAR m := OSCAT_BASIC.MAX3(in1 := a, in2 := b, in3 := c); (* m = 5.6 *) END_PROGRAM

MID3

Тип модуля: функция

Переменная

Тип

Описание

Входы

in1

REAL

Сравниваемое значение 1

in2

REAL

Сравниваемое значение 2

in3

REAL

Сравниваемое значение 3

Выходы

MID3

REAL

Среднее из сравниваемых значений

Функция MID3 возвращает среднее (но не усредненное) из трех сравниваемых значений.

Пример

VAR a : REAL := 1.2; b : REAL := 5.6; c : REAL := 3.4; m : REAL; END_VAR m := OSCAT_BASIC.MID3(in1 := a, in2 := b, in3 := c); (* m = 3.4 *) END_PROGRAM

MIN3

Тип модуля: функция

Переменная

Тип

Описание

Входы

in1

REAL

Сравниваемое значение 1

in2

REAL

Сравниваемое значение 2

in3

REAL

Сравниваемое значение 3

Выходы

MIN3

REAL

Наименьшее из сравниваемых значений

Функция MIN3 возвращает наименьшее из трех сравниваемых значений. Согласно стандарту МЭК 61131-3 оператор MIN() должен иметь настраиваемое число входов, но в некоторых средах разработки их число ограничено двумя – по этой причине в библиотеку включена функция MIN3.

Пример

VAR a : REAL := 1.2; b : REAL := 5.6; c : REAL := 3.4; m : REAL; END_VAR m := OSCAT_BASIC.MIN3(in1 := a, in2 := b, in3 := c); (* m = 1.2 *) END_PROGRAM

MODR

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Сравниваемое значение 1

DIVI

REAL

Сравниваемое значение 2

Выходы

MODR

REAL

Наименьшее из сравниваемых значений

Используемые модули

FLOOR2

Функция MODR возвращает остаток от деления значения IN на значение DIVI. В отличие от стандартного оператора MOD(), в качестве аргументов используются переменные типа REAL. При DIVI=0 функция возвращает 0.

Пример

VAR a1 : REAL := 5.5; b1 : REAL := 2.0; r1 : REAL; a2 : REAL := 5.5; b2 : REAL := 0.0; r2 : REAL; END_VAR r1 := OSCAT_BASIC.MODR(IN := a1, DIVI := b1); (* r1 = 1.5 *) r2 := OSCAT_BASIC.MODR(IN := a2, DIVI := b2); (* r2 = 0.0 (DIVI=0) *) END_PROGRAM

MUL_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

K

REAL

Коэффициент масштабирования

O

REAL

Сдвиг

Выходы

MUL_ADD

REAL

Отмасштабированное значение

Функция MUL_ADD возвращает значение линейной функции с коэффициентом K и сдвигом O для аргумента X.

Graphic

Пример

VAR x : REAL := 10.0; k : REAL := 2.5; o : REAL := -3.0; y : REAL; END_VAR y := OSCAT_BASIC.MUL_ADD(X := x, K := k, O := o); (* y = 22.0 *) END_PROGRAM

NEGX

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

NEGX

REAL

Значение аргумента с противоположным знаком

Функция NEGX возвращает значение аргумента с противоположным знаком.

Пример

VAR x : REAL := 12.5; y : REAL; END_VAR y := OSCAT_BASIC.NEGX(X := x); (* y = -12.5 *) END_PROGRAM

RAD

Тип модуля: функция

Переменная

Тип

Описание

Входы

DEG

REAL

Значение угла в градусах

Выходы

RAD

REAL

Значение угла в радианах

Используемые модули

MODR, DEG

Функция RAD преобразует значение угла в градусах в радианы. Если входная переменная DEGпревышает 2 π, то из нее будет вычитаться по π до тех пор, пока ее значение не окажется в интервале Graphic.

Пример

VAR d1 : REAL := 180.0; r1 : REAL; d2 : REAL := 450.0; (* > 360°, будет приведено к диапазону 0..360° *) r2 : REAL; END_VAR r1 := OSCAT_BASIC.RAD(DEG := d1); (* r1 ≈ 3.1415927 *) r2 := OSCAT_BASIC.RAD(DEG := d2); (* r2 ≈ 1.5707963 (т.к. 450° -> 90°) *) END_PROGRAM

RDM

Тип модуля: функция

Переменная

Тип

Описание

Входы

last

REAL

Начальное значение (зерно)

Выходы

RDM

REAL

Псевдослучайное число

Используемые модули

T_PLC_MS, BIT_COUNT, FRACT

Функция RDM используется для генерации псевдослучайных чисел с плавающей точкой в диапазоне [0,1). В качестве источника энтропии используется системный таймер ПЛК. Поскольку модуль RDM представляет собой функцию, а не ФБ, он не содержит информацию о своем предыдущем вызове, и поэтому должен использоваться с осторожностью. Если функция вызывается более одного раза в течение цикла, то возвращает одинаковые числа, т.к. значение системного таймера остается тем же. Этого можно избежать, вызывая функцию с разным значением зерна last. В качестве зерна можно использовать значение функции, возвращенное при предыдущем вызове.

Пример

VAR seed : REAL := 0.12345; (* зерно (last) *) r1 : REAL; r2 : REAL; END_VAR (* Первый вызов: получаем псевдослучайное число в диапазоне [0,1) *) r1 := OSCAT_BASIC.RDM(last := seed); (* 0.0 <= r1 < 1.0 *) (* Обновляем зерно значением предыдущего вызова *) seed := r1; (* Следующий вызов (в следующем цикле ПЛК): новое число, используя seed *) r2 := OSCAT_BASIC.RDM(last := seed); (* 0.0 <= r2 < 1.0, обычно r2 <> r1 *) END_PROGRAM

RDM2

Тип модуля: функция

Переменная

Тип

Описание

Входы

last

DWORD

Начальное значение (зерно)

low

INT

Нижний предел

high

INT

Верхний предел

Выходы

RDM2

INT

Псевдослучайное число

Используемые модули

RDM, FRACT

Функция RDM2 используется для генерации псевдослучайных целых чисел в диапазоне [low,high]. В качестве источника энтропии используется системный таймер ПЛК. Поскольку модуль RDM2 представляет собой функцию, а не ФБ, он не содержит информацию о своем предыдущем вызове, и поэтому должен использоваться с осторожностью. Если функция вызывается более одного раза в течение цикла, то возвращает одинаковые числа, т.к. значение системного таймера остается тем же. Этого можно избежать, вызывая функцию с разным значением зерна last. В качестве зерна можно использовать значение функции, возвращенное при предыдущем вызове.

Пример

VAR seed : INT := 12345; (* зерно (last) *) low : INT := 10; high : INT := 20; r1 : INT; r2 : INT; END_VAR (* Первый вызов: целое число в диапазоне [10..20] *) r1 := OSCAT_BASIC.RDM2(last := seed, low := low, high := high); (* 10 <= r1 <= 20 *) (* Обновляем зерно значением предыдущего результата *) seed := r1; (* Следующий вызов (в следующем цикле ПЛК): новое число, используя seed *) r2 := OSCAT_BASIC.RDM2(last := seed, low := low, high := high); (* 10 <= r2 <= 20, обычно r2 <> r1 *) END_PROGRAM

RDMDW

Тип модуля: функция

Переменная

Тип

Описание

Входы

last

REAL

Начальное значение (зерно)

Выходы

RDMDW

DWORD

Псевдослучайный набор бит

Используемые модули

RDM, T_PLC_MS, BIT_COUNT, FRACT

Функция RDMDW используется для генерации псевдослучайных 32-битных наборов бит. В качестве источника энтропии используется системный таймер ПЛК. Поскольку модуль RDMDW представляет собой функцию, а не ФБ, он не содержит информацию о своем предыдущем вызове, и поэтому должен использоваться с осторожностью. Если функция вызывается более одного раза в течение цикла, то возвращает одинаковые числа, т.к. значение системного таймера остается тем же. Этого можно избежать, вызывая функцию с разным значением зерна last. В качестве зерна можно использовать значение функции, возвращенное при предыдущем вызове.

Пример

VAR seed : DWORD := 0.12345; (* зерно (last) *) dw : DWORD; END_VAR (* Получаем псевдослучайный 32-битный набор *) dw := OSCAT_BASIC.RDMDW(last := seed); (* В качестве зерна для следующего цикла можно использовать предыдущее значение seed, либо обновлять seed (например, значением OSCAT_BASIC.RDM(last := seed)) *) END_PROGRAM

REAL_TO_FRAC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Число с плавающей точкой

N

INT

Максимальное значение знаменателя

Выходы

REAL_TO_FRAC

FRACTION

Число с плавающей точкой в виде дроби

Функция REAL_TO_FRAC представляет значение переменной X типа REAL в виде дроби, знаменатель которой не превышает N. Возвращаемое значение представляет собой структуру типа FRACTION.

Пример

VAR x : REAL := 0.75; n : INT := 100; f : OSCAT_BASIC.FRACTION; END_VAR f := OSCAT_BASIC.REAL_TO_FRAC(X := x, N := n); (* ожидаемо: f = 3/4 (знаменатель <= 100) *) END_PROGRAM

RND

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Округляемое значение

N

INT

Число значащих цифр

Выходы

RND

REAL

Округленное значение

Используемые модули

EXPN, CEIL

Функция RND возвращает число с плавающей точкой X, округленное до N значащих цифр. Для чисел 0-4 округление выполняется в меньшую сторону, для 5-9 – в большую. Для округления до заданного количества десятичных знаков может использоваться функция ROUND.

Пример

VAR x1 : REAL := 1234.56; n1 : INT := 3; y1 : REAL; x2 : REAL := 0.012345; n2 : INT := 2; y2 : REAL; END_VAR y1 := OSCAT_BASIC.RND(X := x1, N := n1); (* y1 ≈ 1230.0 (3 значащие цифры) *) y2 := OSCAT_BASIC.RND(X := x2, N := n2); (* y2 ≈ 0.012 (2 значащие цифры) *) END_PROGRAM

ROUND

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

REAL

Округляемое значение

N

INT

Число знаков после запятой

Выходы

ROUND

REAL

Округленное значение

Функция ROUND возвращает число с плавающей точкой X, округленное до N знаков после запятой. Для чисел 0-4 округление выполняется в меньшую сторону, для 5-9 – в большую. Для округления до заданного количества значащих цифр может использоваться функция RND.

Пример

VAR x1 : REAL := 12.3456; n1 : INT := 2; y1 : REAL; x2 : REAL := 12.344; n2 : INT := 2; y2 : REAL; END_VAR y1 := OSCAT_BASIC.ROUND(in := x1, N := n1); (* y1 = 12.35 *) y2 := OSCAT_BASIC.ROUND(in := x2, N := n2); (* y2 = 12.34 *) END_PROGRAM

SGN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Анализируемое значение

Выходы

SGN

INT

Код знака

Функция SGN возвращает код знака переменной X.

Graphic

Пример

VAR x1 : REAL := 10.0; x2 : REAL := 0.0; x3 : REAL := -2.5; s1 : INT; s2 : INT; s3 : INT; END_VAR s1 := OSCAT_BASIC.SGN(X := x1); (* s1 = 1 *) s2 := OSCAT_BASIC.SGN(X := x2); (* s2 = 0 *) s3 := OSCAT_BASIC.SGN(X := x3); (* s3 = -1 *) END_PROGRAM

SIGMOID

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

SIGMOID

REAL

Значение сигмоиды

Функция SIGMOID возвращает значение сигмоиды, вычисленное по формуле

Graphic

Пример

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.SIGMOID(X := x); (* y = 0.622459352 *) END_PROGRAM

SIGN_I

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DINT

Анализируемое значение

Выходы

SIGN_I

BOOL

Флаг знака

Функция SIGN_I возвращает TRUE, если значение переменной in типа DINT является отрицательным, и FALSE – если положительным.

Пример

VAR a : DINT := -10; b : DINT := 10; r1 : BOOL; r2 : BOOL; END_VAR r1 := OSCAT_BASIC.SIGN_I(in := a); (* r1 = TRUE *) r2 := OSCAT_BASIC.SIGN_I(in := b); (* r2 = FALSE *) END_PROGRAM

SIGN_R

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

REAL

Анализируемое значение

Выходы

SIGN_R

BOOL

Флаг знака

Функция SIGN_R возвращает TRUE, если значение переменной in типа REAL является отрицательным, и FALSE – если положительным.

Пример

VAR a : REAL := -10.0; b : REAL := 10.0; r1 : BOOL; r2 : BOOL; END_VAR r1 := OSCAT_BASIC.SIGN_R(in := a); (* r1 = TRUE *) r2 := OSCAT_BASIC.SIGN_R(in := b); (* r2 = FALSE *) END_PROGRAM

SINC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

SINC

REAL

Значение кардинального синуса

Функция SINC возвращает значение ненормированной функции кардинального синуса, вычисленное по формуле

Graphic

Пример

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.SINC(X := x); (* y = 0.9588511 *) END_PROGRAM

SINH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

SINH

REAL

Значение гиперболического синуса

Функция SINH возвращает значение гиперболического синуса, вычисленное по формуле

Graphic

Область определения: Graphic

Пример

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.SINH(X := x); (* y ≈ 0.5210953 *) END_PROGRAM

SQRTN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

N

REAL

Степень корня

Выходы

SQRTN

REAL

Корень N-й степени

Функция SQRTN возвращает значение корня N-й степени из X.

Пример

VAR x : REAL := 27.0; n : REAL := 3.0; y : REAL; END_VAR y := OSCAT_BASIC.SQRTN(X := x, N := n); (* y = 3.0 *) END_PROGRAM

TANC

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

TANC

REAL

Значение функции

Функция TANC возвращает значение одноименной математической функции, вычисленное по формуле

Graphic

Пример

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.TANC(X := x); (* y = 1.092605 *) END_PROGRAM

TANH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

Выходы

TANH

REAL

Значение гиперболического тангенса

Функция TANH возвращает значение гиперболического тангенса, вычисленное по формуле

Graphic

Область определения: Graphic

Пример

VAR x : REAL := 0.5; y : REAL; END_VAR y := OSCAT_BASIC.TANH(X := x); (* y = 0.462117136 *) END_PROGRAM

WINDOW

Тип модуля: функция

Переменная

Тип

Описание

Входы

low

REAL

Нижний предел

in

REAL

Анализируемое значение

high

REAL

Верхний предел

Выходы

WINDOW

BOOL

Флаг принадлежности интервалу

Функция WINDOW возвращает TRUE, если значение X принадлежит интервалу (low, high). В противном случае функция возвращает FALSE.

Пример

VAR low : REAL := 0.5; high : REAL := 10.0; x1 : REAL := 5.0; x2 : REAL := 0.0; r1 : BOOL; r2 : BOOL; END_VAR r1 := OSCAT_BASIC.WINDOW(low := low, in := x1, high := high); (* r1 = TRUE *) r2 := OSCAT_BASIC.WINDOW(low := low, in := x2, high := high); (* r2 = FALSE *) END_PROGRAM

WINDOW2

Тип модуля: функция

Переменная

Тип

Описание

Входы

low

REAL

Нижний предел

in

REAL

Анализируемое значение

high

REAL

Верхний предел

Выходы

WINDOW2

BOOL

Флаг принадлежности интервалу

Функция WINDOW2 возвращает TRUE, если значение X принадлежит интервалу [low, high]. В противном случае функция возвращает FALSE.

Пример

VAR low : REAL := 0.0; high : REAL := 10.0; x1 : REAL := 0.0; x2 : REAL := 10.0; x3 : REAL := 10.1; r1 : BOOL; r2 : BOOL; r3 : BOOL; END_VAR r1 := OSCAT_BASIC.WINDOW2(low := low, in := x1, high := high); (* r1 = TRUE *) r2 := OSCAT_BASIC.WINDOW2(low := low, in := x2, high := high); (* r2 = TRUE *) r3 := OSCAT_BASIC.WINDOW2(low := low, in := x3, high := high); (* r3 = FALSE *) END_PROGRAM

Работа с массивами

Функции, описанные в данной главе, используются для операций над массивами значений типа REAL. Входными переменными для каждой функции являются указатель на массив (pt) и размер массива (size). В большинстве случаев представляется удобным использовать операторы ADR() и SIZEOF(), которые возвращают соответственно адрес и размер массива в байтах. Тогда вызов функции для обработки массива aArr можно представить следующим образом:

VAR aArr : ARRAY[0..9] OF REAL; (* обрабатываемый массив *) rRes : REAL; (* результат функции, если она возвращает REAL *) END_VAR (* Пример вызова: имя функции условное *) rRes := OSCAT_BASIC.MyArrayFunc( pt := ADR(aArr), (* указатель на массив *) size := SIZEOF(aArr) (* размер массива в байтах *) ); END_PROGRAM

Максимальный размер обрабатываемого массива: ARRAY [0..32000] OF REAL.

Обработка массива, полученного по указателю, производится путем прямых манипуляций с памятью ПЛК. Этот тип обработки является крайне эффективным, так как не требует копирования содержимого массива.

_ARRAY_ABS

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

_ARRAY_ABS

BOOL

Флаг окончания обработки массива

Функция _ARRAY_ABS вычисляет модули элементов входного массива. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: массив [-2, 12, -4, 8, 6] после обработки функцией примет вид [2, 12, 4, 8, 6].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; done: BOOL; END_VAR done := OSCAT_BASIC._ARRAY_ABS( pt := ADR(a), size := SIZEOF(a) ); (* после обработки: a = [2.0, 12.0, 4.0, 8.0, 6.0], done = TRUE *) END_PROGRAM

_ARRAY_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

X

REAL

Прибавляемое значение

Выходы

_ARRAY_ADD

BOOL

Флаг окончания обработки массива

Функция _ARRAY_ADD увеличивает значение каждого из элементов входного массива на заданное значение X. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: массив [-2, 12, -4, 8, 6] при X=10 после однократной обработки функцией примет вид [8, 22, 6, 18, 16].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; xAdd : REAL := 10.0; done : BOOL; END_VAR done := OSCAT_BASIC._ARRAY_ADD( pt := ADR(a), size := SIZEOF(a), X := xAdd ); (* после обработки: a = [8.0, 22.0, 6.0, 18.0, 16.0], done = TRUE *) END_PROGRAM

_ARRAY_INIT

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

init

REAL

Прибавляемое значение

Выходы

_ARRAY_INIT

BOOL

Флаг окончания обработки массива

Функция _ARRAY_INIT присваивает каждому из элементов входного массива заданное значение init. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: массив [-2, 12, -4, 8, 6] при init=0 после обработки функцией примет вид [0, 0, 0, 0, 0].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; init : REAL := 0.0; done : BOOL; END_VAR done := OSCAT_BASIC._ARRAY_INIT( pt := ADR(a), size := SIZEOF(a), init := init ); (* после обработки: a = [0.0, 0.0, 0.0, 0.0, 0.0], done = TRUE *) END_PROGRAM

_ARRAY_MEDIAN

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

_ARRAY_MEDIAN

REAL

Медиана массива

Используемые модули

EVEN

Функция _ARRAY_MEDIAN возвращает медиану массива, а также сортирует его по возрастанию.

Пример: массив [-2, 12, -4, 8, 6] после обработки функцией примет вид [-4, -2, 6, 8, 12].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; median : REAL; END_VAR median := OSCAT_BASIC._ARRAY_MEDIAN( pt := ADR(a), size := SIZEOF(a) ); (* после обработки: a = [-4.0, -2.0, 6.0, 8.0, 12.0], median = 6.0 *) END_PROGRAM

_ARRAY_MUL

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

X

REAL

Множитель

Выходы

_ARRAY_MUL

BOOL

Флаг окончания обработки массива

Функция _ARRAY_MUL умножает значение каждого из элементов входного массива на заданное значение X. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: массив [-2, 12, -4, 8, 6] при X=3 после однократной обработки функцией примет вид [-6, 36, -12, 24, 18].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; xMul : REAL := 3.0; done : BOOL; END_VAR done := OSCAT_BASIC._ARRAY_MUL( pt := ADR(a), size := SIZEOF(a), X := xMul ); (* после обработки: a = [-6.0, 36.0, -12.0, 24.0, 18.0], done = TRUE *) END_PROGRAM

_ARRAY_SHUFFLE

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

_ARRAY_SHUFFLE

BOOL

Флаг окончания обработки массива

Используемые модули

RDM2

Функция _ARRAY_SHUFFLE переставляет элементы входного массива местами в случайном порядке. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; done : BOOL; END_VAR done := OSCAT_BASIC._ARRAY_SHUFFLE( pt := ADR(a), size := SIZEOF(a) ); (* После обработки элементы массива a будут перемешаны в случайном порядке. Конкретный порядок заранее не фиксирован, done = TRUE. *) END_PROGRAM

_ARRAY_SORT

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

_ARRAY_SORT

BOOL

Флаг окончания обработки массива

Функция _ARRAY_SORT сортирует входной массив, располагая его элементы в порядке возрастания. Результаты записываются в тот же массив по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: массив [-2, 12, -4, 8, 6] после обработки функцией примет вид [-4, -2, 6, 8, 12].

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; done : BOOL; END_VAR done := OSCAT_BASIC._ARRAY_SORT( pt := ADR(a), size := SIZEOF(a) ); (* после обработки: a = [-4.0, -2.0, 6.0, 8.0, 12.0], done = TRUE *) END_PROGRAM

ARRAY_AVG

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_AVG

REAL

Среднее арифметическое массива

Функция ARRAY_AVG возвращает среднее арифметическое входного массива. Функция не изменяет содержимое входное массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 4.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; avg : REAL; END_VAR avg := OSCAT_BASIC.ARRAY_AVG( pt := ADR(a), size := SIZEOF(a) ); (* avg = 4.0, массив a не изменяется *) END_PROGRAM

ARRAY_GAV

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_GAV

REAL

Среднее геометрическое массива

Используемые модули

SQRTN

Функция ARRAY_GAV возвращает среднее геометрическое входного массива. Функция не изменяет содержимое входного массива.

Пример: для массива [2, 12, 4, 8, 6] функция вернет значение 5.40383959.

VAR a : ARRAY[0..4] OF REAL := [2.0, 12.0, 4.0, 8.0, 6.0]; gav : REAL; END_VAR gav := OSCAT_BASIC.ARRAY_GAV( pt := ADR(a), size := SIZEOF(a) ); (* gav ≈ 5.40383959, массив a не изменяется *) END_PROGRAM

ARRAY_HAV

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_HAV

REAL

Среднее гармоническое массива

Функция ARRAY_HAV возвращает среднее гармоническое массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение -13.333334.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; hav : REAL; END_VAR hav := OSCAT_BASIC.ARRAY_HAV( pt := ADR(a), size := SIZEOF(a) ); (* hav ≈ -13.333334, массив a не изменяется *) END_PROGRAM

ARRAY_MAX

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_MAX

REAL

Значение наибольшего элемента

Функция ARRAY_MAX возвращает значение наибольшего элемента входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 12.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; aMax : REAL; END_VAR aMax := OSCAT_BASIC.ARRAY_MAX( pt := ADR(a), size := SIZEOF(a) ); (* aMax = 12.0, массив a не изменяется *) END_PROGRAM

ARRAY_MIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_MIN

REAL

Значение наименьшего элемента

Функция ARRAY_MIN возвращает значение наименьшего элемента входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение -4.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; aMin : REAL; END_VAR aMin := OSCAT_BASIC.ARRAY_MIN( pt := ADR(a), size := SIZEOF(a) ); (* aMax = -4.0, массив a не изменяется *) END_PROGRAM

ARRAY_SDV

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_SDV

REAL

Среднеквадратичное отклонение

Используемые модули

ARRAY_VAR

Функция ARRAY_SDV возвращает среднеквадратичное отклонение для входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 6.78233.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; sdv : REAL; END_VAR sdv := OSCAT_BASIC.ARRAY_SDV( pt := ADR(a), size := SIZEOF(a) ); (* sdv ≈ 6.78233, массив a не изменяется *) END_PROGRAM

ARRAY_SPR

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_SPR

REAL

Абсолютное отклонение

Используемые модули

ARRAY_MIN, ARRAY_MAX

Функция ARRAY_SPR возвращает абсолютное отклонение для входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 16 (полученное следующим образом: 12 - (-4)).

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; spr : REAL; END_VAR spr := OSCAT_BASIC.ARRAY_SPR( pt := ADR(a), size := SIZEOF(a) ); (* spr = 16.0, массив a не изменяется *) END_PROGRAM

ARRAY_SUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_SUM

REAL

Сумма элементов массива

Функция ARRAY_SUM возвращает сумму элементов входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 20.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; sum : REAL; END_VAR sum := OSCAT_BASIC.ARRAY_SUM( pt := ADR(a), size := SIZEOF(a) ); (* sum = 20.0 *) END_PROGRAM

ARRAY_TREND

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_TREND

REAL

Абсолютное отклонение

Используемые модули

EVEN

Функция ARRAY_TREND возвращает значение тренда входного массива. Тренд представляет собой разность между средними значениями второй и первой половин массива. Если количество элементов в массиве является нечетным, то «центральный» элемент включается в обе половины. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 1.33333337.

Graphic

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; trend : REAL; END_VAR trend := OSCAT_BASIC.ARRAY_TREND( pt := ADR(a), size := SIZEOF(a) ); (* trend ≈ 1.33333337, массив a не изменяется *) END_PROGRAM

ARRAY_VAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

ARRAY_VAR

REAL

Дисперсия

Функция ARRAY_VAR возвращает значение дисперсии входного массива. Функция не изменяет содержимое массива.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет значение 46.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; xVar : REAL; END_VAR xVar := OSCAT_BASIC.ARRAY_VAR( pt := ADR(a), size := SIZEOF(a) ); (* var = 46.0, массив a не изменяется *) END_PROGRAM

IS_SORTED

Тип модуля: функция

Переменная

Тип

Описание

Входы

pt

POINTER TO ARRAY […] OF REAL

Указатель на массив

size

UINT

Размер массива

Выходы

IS_SORTED

BOOL

Флаг сортировки массива

Функция IS_SORTED проверяет, отсортированы ли элементы входного массива по возрастанию. Функция возвращает TRUE, если массив отсортирован; во всех остальных случаях функция возвращает FALSE.

Пример: для массива [-2, 12, -4, 8, 6] функция вернет FALSE.

VAR a : ARRAY[0..4] OF REAL := [-2.0, 12.0, -4.0, 8.0, 6.0]; sorted : BOOL; END_VAR sorted := OSCAT_BASIC.IS_SORTED( pt := ADR(a), size := SIZEOF(a) ); (* sorted = FALSE *) END_PROGRAM

Комплексная арифметика

Комплексным числом называется выражение вида x + i*y, где x и y – любые действительные числа, а i – специальное число, которое называется мнимой единицей. Величины x и y называются действительной и мнимой частью комплексного числа. Комплексные числа нашли применение в ряде областей математики и физики (в частности, в расчетах цепей переменного тока). В библиотеке OSCAT комплексные числа представляют собой экземпляры структуры COMPLEX, которая состоит из двух переменных: re (целая часть комплексного числа) и im (мнимая часть действительного числа). В данной главе описаны функции, используемые для работы с комплексными числами.

CABS

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CABS

REAL

Модуль комплексного числа

Используемые модули

HYPOT

Функция CABS возвращает модуль комплексного числа X, вычисленный по формуле

Graphic

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) m : REAL; (* |z| *) END_VAR z.re := 2.5; z.im := 0.5; m := OSCAT_BASIC.CABS(X := z); (* m ≈ 2.5495098 *) END_PROGRAM

CACOS

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CACOS

COMPLEX

Арккосинус комплексного числа

Используемые модули

CACOSH

Функция CACOS возвращает арккосинус комплексного числа X. Действительная часть полученного результата принадлежит интервалу [0, π], мнимая принадлежит интервалу [- Ꝏ,Ꝏ].

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CACOS(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CACOS(X := z); (* результат комплексный: res.re ≈ 0.214, res.im ≈ -1.59*) END_PROGRAM

CACOSH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CACOSH

COMPLEX

Гиперболический арккосинус комплексного числа

Используемые модули

CSQRT, CLOG

Функция CACOSH возвращает гиперболический арккосинус комплексного числа X. Мнимая часть полученного результата принадлежит интервалу [- π, π].

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CACOSH(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CACOSH(X := z); (* результат комплексный: res.re ≈ 1.59, res.im ≈ 0.214*) END_PROGRAM

CADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Y

COMPLEX

Комплексное число

Выходы

CADD

COMPLEX

Сумма комплексных чисел

Функция CADD возвращает сумму комплексных чисел X и Y.

Пример

VAR x : OSCAT_BASIC.COMPLEX := (re := 2.5, im := 0.5); y : OSCAT_BASIC.COMPLEX := (re := 4.5, im := 1.5); res : OSCAT_BASIC.COMPLEX; res_re : REAL; res_im : REAL; END_VAR res := OSCAT_BASIC.CADD(X := x, Y := y); (* res.re = 7.0, res.im = 2.0*) res_re := res.re; res_im := res.im; END_PROGRAM

CARG

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CARG

REAL

Угол между осью действительных чисел и радиус-вектором геометрического представления комплексного числа X в радианах

Используемые модули

ATAN2

Функция CARG возвращает значение угла (в радианах) между осью действительных чисел и радиус-вектором геометрического представления комплексного числа X.

Graphic
Геометрическое представление комплексного числа

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) ang : REAL; (* аргумент z, рад *) END_VAR z.re := 2.5; z.im := 0.5; ang := OSCAT_BASIC.CARG(X := z); (* ang = atan2(0.5, 2.5) ≈ 0.19739556 рад *) END_PROGRAM

CASIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CASIN

COMPLEX

Арксинус комплексного числа

Используемые модули

CASINH

Функция CASIN возвращает арксинус комплексного числа X. Мнимая часть полученного результата принадлежит интервалу Graphic.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* результат CASIN(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CASIN(X := z); END_PROGRAM

CASINH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CASINH

COMPLEX

Гиперболический арксинус комплексного числа

Функция CASINH возвращает гиперболический арксинус комплексного числа X. Мнимая часть полученного результата принадлежит интервалу [- π, π].

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* входное комплексное число *) res : OSCAT_BASIC.COMPLEX; (* результат CASINH(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CASINH(X := z); (* res.re ≈ 1.66, res.re ≈ 0.184 *) END_PROGRAM

CATAN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CATAN

COMPLEX

Арктангенс комплексного числа

Функция CATAN возвращает арктангенс комплексного числа X. Мнимая часть полученного результата принадлежит интервалу Graphic.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CATAN(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CATAN(X := z); (* результат комплексный res.re ≈ -0.369, res.im ≈ 0.0671 *) END_PROGRAM

CATANH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CATANH

COMPLEX

Гиперболический арктангенс комплексного числа

Функция CATANH возвращает гиперболический арктангенс комплексного числа X. Мнимая часть полученного результата принадлежит интервалу Graphic.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CATANH(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CATANH(X := z); (* результат комплексный res.re ≈ 0.402, res.im ≈ -0.0899 *) END_PROGRAM

CCON

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CCON

COMPLEX

Сопряженное число

Функция CCON возвращает сопряженное число для комплексного числа X.

Graphic

Graphic
Геометрическое представление сопряженных чисел

Пример

VAR z : OSCAT_BASIC.COMPLEX; conj : OSCAT_BASIC.COMPLEX; END_VAR z.re := 2.5; z.im := 0.5; conj := OSCAT_BASIC.CCON(X := z); (* conj = 2.5 + i*(-0.5) *) END_PROGRAM

CCOS

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CCOS

COMPLEX

Косинус комплексного числа

Используемые модули

CCOSH, CSET

Функция CCOS возвращает косинус комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = cos(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CCOS(X := z); (* результат комплексный res.re ≈ -0.903, res.im ≈ -0.312 *) END_PROGRAM

CCOSH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CCOSH

COMPLEX

Гиперболический косинус комплексного числа

Используемые модули

COSH, SINH

Функция CCOSH возвращает гиперболический косинус комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = cosh(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CCOSH(X := z); (* результат комплексный res.re ≈ 5.38, res.im ≈ 2.9 *) END_PROGRAM

CDIV

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Y

COMPLEX

Комплексное число

Выходы

CDIV

COMPLEX

Частное комплексных чисел

Функция CDIV возвращает частное комплексных чисел X и Y.

Пример

VAR X : OSCAT_BASIC.COMPLEX := (Re := 2.5, Im := 0.5); Y : OSCAT_BASIC.COMPLEX := (Re := 4.5, Im := 1.5); res : OSCAT_BASIC.COMPLEX; (* Результат деления *) END_VAR (* Вызов функции CDIV для деления X на Y *) res := OSCAT_BASIC.CDIV(X := X, Y := Y); (*res.re ≈ 0.533, res.im ≈ -0.0667 *) END_PROGRAM

CEXP

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CEXP

COMPLEX

Экспонента комплексного числа

Функция CEXP возвращает значение экспоненты комплексного числа X.

Пример

VAR x : OSCAT_BASIC.COMPLEX; (* входное комплексное число *) y : OSCAT_BASIC.COMPLEX; (* результат вычисления экспоненты *) END_VAR x.re := 2.5; x.im := 0.5; y := OSCAT_BASIC.CEXP(x := x); (* y.re ≈ 10.691, y.im ≈ 5.84 *) END_PROGRAM

CINV

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CINV

COMPLEX

Обратное комплексное число

Функция CINV возвращает обратное число для комплексного числа X.

Пример

VAR x : OSCAT_BASIC.COMPLEX; (* входное комплексное число *) y : OSCAT_BASIC.COMPLEX; (* результат *) END_VAR x.re := 2.5; x.im := 0.5; y := OSCAT_BASIC.CINV(x := x); (* y.re ≈ 0.385, y.im ≈ -0.0769 *) END_PROGRAM

CLOG

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CLOG

COMPLEX

Натуральный логарифм комплексного числа

Используемые модули

HYPOT, ATAN2

Функция CLOG возвращает значение натурального логарифма для комплексного числа X.

Пример

VAR x : OSCAT_BASIC.COMPLEX; (* входное комплексное число *) y : OSCAT_BASIC.COMPLEX; (* значение натурального логарифма *) END_VAR x.re := 2.5; x.im := 0.5; y := OSCAT_BASIC.CLOG(x := x); (* y.re ≈ 0.936, y.im ≈ 0.197 *) END_PROGRAM

CMUL

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Y

COMPLEX

Комплексное число

Выходы

CMUL

COMPLEX

Произведение комплексных чисел

Функция CMUL возвращает произведение комплексных чисел X и Y.

Пример

VAR x : OSCAT_BASIC.COMPLEX := (re := 2.5, im := 0.5); y : OSCAT_BASIC.COMPLEX := (re := 4.5, im := 1.5); res : OSCAT_BASIC.COMPLEX; res_re : REAL; res_im : REAL; END_VAR res := OSCAT_BASIC.CMUL(X := x, Y := y); (* res.re = 10.5, res.im = 6.0*) res_re := res.re; res_im := res.im; END_PROGRAM

CPOL

Тип модуля: функция

Переменная

Тип

Описание

Входы

L

REAL

Радиус-вектор

A

REAL

Угол между осью действительных чисел и радиус-вектором в радианах

Выходы

CPOL

COMPLEX

Комплексное число

Функция CPOL возвращает комплексное число, представленное в геометрическом виде радиус-вектором L и углом (в радианах) между осью действительных чисел и радиус-вектором A.

Graphic
Геометрическое представление комплексного числа
VAR L : REAL := 5.0; (* радиус-вектор*) A : REAL := 0.785; (* угол в радианах (≈ 45 градусов)*) res : OSCAT_BASIC.COMPLEX; END_VAR (* вызов функции для преобразования полярных координат в комплексное число*) res := OSCAT_BASIC.CPOL(L := L, A := A); (* res ≈ 3.5355 + 3.5355i*) END_PROGRAM

CPOW

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Y

COMPLEX

Показатель степени комплексного числа

Выходы

CPOW

COMPLEX

Комплексное число, возведенное в степень

Используемые модули

CEXP, CMUL, CLOG

Функция CPOW возвращает комплексное число X, возведенное в степень Y. Показатель степени Y также является комплексным числом.

Пример

VAR x : OSCAT_BASIC.COMPLEX := (re := 2.5, im := 0.5); y : OSCAT_BASIC.COMPLEX := (re := 4.5, im := 1.5); res : OSCAT_BASIC.COMPLEX; res_re : REAL; res_im : REAL; END_VAR res := OSCAT_BASIC.CPOW(X := x, Y := y); (* res.re ≈ -33.1, res.im ≈ 37.7*) res_re := res.re; res_im := res.im; END_PROGRAM

CSET

Тип модуля: функция

Переменная

Тип

Описание

Входы

RE

REAL

Действительная часть комплексного числа

IM

REAL

Мнимая часть комплексного числа

Выходы

CSET

COMPLEX

Комплексное число

Функция CSET возвращает комплексное число c действительной частью X и мнимой частью Y.

VAR RE : REAL := 2.5; (* радиус-вектор*) IM : REAL := 0.5; (* угол в радианах (≈ 45 градусов)*) res : OSCAT_BASIC.COMPLEX; END_VAR (* вызов функции для преобразования вещественных чисел в комплексное число*) res := OSCAT_BASIC.CSET(RE := RE, IM := IM); (* res = 2.5 + 0.5i*) END_PROGRAM

CSIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CSIN

COMPLEX

Синус комплексного числа

Используемые модули

CCOSH, CSINH

Функция CSIN возвращает синус комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = sin(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CSIN(X := z); (* результат комплексный res.re ≈ 0.675, res.im ≈ -0.417 *) END_PROGRAM

CSINH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CSINH

COMPLEX

Гиперболический синус комплексного числа

Используемые модули

COSH, SINH

Функция CSINH возвращает гиперболический синус комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CSINH(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CSINH(X := z); (* результат комплексный: res.re ≈ 5.31, res.im ≈ 2.94 *) END_PROGRAM

CSQRT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CSQRT

COMPLEX

Квадратный корень комплексного числа

Используемые модули

HYPOT, SGN

Функция CSQRT возвращает квадратный корень комплексного числа X.Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* квадратный корень комплексного числа *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CSQRT(X := z); (* результат комплексный: res.re ≈ 1.59, res.im ≈ 0.157 *) END_PROGRAM

CSUB

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Y

COMPLEX

Комплексное число

Выходы

CSUB

COMPLEX

Разность комплексных чисел

Функция CSUB возвращает разность комплексных чисел X и Y.

Пример

VAR x : OSCAT_BASIC.COMPLEX := (re := 2.5, im := 0.5); y : OSCAT_BASIC.COMPLEX := (re := 4.5, im := 1.5); res : OSCAT_BASIC.COMPLEX; res_re : REAL; res_im : REAL; END_VAR res := OSCAT_BASIC.CSUB(X := x, Y := y); (* res.re = -2.0, res.im = -1.0*) res_re := res.re; res_im := res.im; END_PROGRAM

CTAN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CTAN

COMPLEX

Тангенс комплексного числа

Используемые модули

COSH, SINH

Функция CTAN возвращает тангенс комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = tan(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CTAN(X := z); (* результат комплексный res.re ≈ -0.525, res.im ≈ 0.643 *) END_PROGRAM

CTANH

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

COMPLEX

Комплексное число

Выходы

CTANH

COMPLEX

Гиперболический тангенс комплексного числа

Используемые модули

COSH, SINH

Функция CTANH возвращает гиперболический тангенс комплексного числа X.

Пример

VAR z : OSCAT_BASIC.COMPLEX; (* z = 2.5 + i*0.5 *) res : OSCAT_BASIC.COMPLEX; (* res = CTANH(z) *) END_VAR z.re := 2.5; z.im := 0.5; res := OSCAT_BASIC.CTANH(X := z); (* результат комплексный res.re ≈ 0.993, res.im ≈ 0.0113 *) END_PROGRAM

Арифметика чисел двойной точности

В соответствии со стандартом МЭК 61131-3 числа с плавающей точкой хранятся в ПЛК в виде переменных типа REAL. Переменные типа REAL соответствуют числам одинарной точности стандарта IEEE 754 и занимают 32 бита. Они обеспечивают точность в 7-8 десятичных цифр в диапазоне от 10-39 до 1038. Для большинства задач этого оказывается достаточно, но в отдельных ситуациях может потребоваться повышенная точность вычислений. МЭК 61131-3 предусматривает тип LREAL, переменные которого занимают 64 бита и соответствуют числам двойной точности стандарта IEEE 754, но поддержка данного типа реализована не на всех ПЛК. Для подобных случаев библиотека OSCAT предоставляет тип данных REAL2, эмулирующий поддержку чисел двойной точности. REAL2 представляет собой структуру из двух переменных типа REAL, одна из которых – RX – содержит «грубую» часть значения (в нее входит целая часть и 7-8 знаков после запятой), а вторая – R1 – «точную» (содержит оставшиеся знаки после запятой). При этом каждая операция над подобной структурой может привести к потере точности. В данной главе описаны функции, которые применяются для работы с этой структурой.

R2_ABS

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL2

Входное значение

Выходы

R2_ABS

REAL2

Значение по модулю

Функция R2_ABC возвращает модуль числа двойной точности X типа REAL2.

Пример

VAR x : OSCAT_BASIC.REAL2; (* исходное значение REAL2 *) x_abs : OSCAT_BASIC.REAL2; (* модуль x *) END_VAR (* Пример задания отрицательного значения*) x.RX := -12.345678; (* «грубая» часть *) x.R1 := -0.000000009876; (* «точная» часть *) (* Вызов функции модуля *) x_abs := OSCAT_BASIC.R2_ABS(x); (* «грубая» часть = 12.345678, «точная» часть = 0.000000009876 *) END_PROGRAM

R2_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL2

Входное значение

Y

REAL

Входное значение

Выходы

R2_ADD

REAL2

Сумма X и Y

Функция R2_ADD возвращает сумму числа двойной точности X типа REAL2 и значения Y типа REAL.

Пример

VAR X : OSCAT_BASIC.REAL2; (* число двойной точности *) Y : REAL; (* слагаемое REAL *) S : OSCAT_BASIC.REAL2; (* результат: X + Y *) END_VAR (* Пример: X = 1000.123456789 *) X.RX := 1000.123456; (* «грубая» часть *) X.R1 := 0.000000789; (* «точная» часть *) Y := 2.5; S := OSCAT_BASIC.R2_ADD(X := X, Y := Y); (* Сумма X и Y = 1002.623456789 *) END_PROGRAM

R2_ADD2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL2

Входное значение

Y

REAL2

Входное значение

Выходы

R2_ADD2

REAL2

Сумма X и Y

Функция R2_ADD2 возвращает сумму чисел двойной точности X и Y типа REAL2.

Пример

VAR X : OSCAT_BASIC.REAL2; (* первое слагаемое *) Y : OSCAT_BASIC.REAL2; (* второе слагаемое *) S : OSCAT_BASIC.REAL2; (* результат: X + Y *) END_VAR (* X = 1000.123456789 *) X.RX := 1000.123456; (* «грубая» часть *) X.R1 := 0.000000789; (* «точная» часть *) (* Y = 2.500000111 *) Y.RX := 2.5; (* «грубая» часть *) Y.R1 := 0.000000111; (* «точная» часть *) S := OSCAT_BASIC.R2_ADD2(X := X, Y := Y); (* Сумма X и Y = 1002.623456900 *) END_PROGRAM

R2_MUL

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL2

Входное значение

Y

REAL

Входное значение

Выходы

R2_MUL

REAL2

Произведение X и Y

Функция R2_MUL возвращает произведение числа двойной точности X типа REAL2 и значения Y типа REAL.

Пример

VAR X : OSCAT_BASIC.REAL2; (* первый множитель *) Y : REAL; (* второй множитель *) S : OSCAT_BASIC.REAL2; (* результат: X * Y *) END_VAR (* Пример: X = 12.345678901 *) X.RX := 12.345678; (* «грубая» часть *) X.R1 := 0.000000901; (* «точная» часть *) Y := 3.0; S := OSCAT_BASIC.R2_MUL(X := X, Y := Y); (* Произведение X и Y = 37.037036703 *) END_PROGRAM

R2_SET

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

Выходы

R2_SET

REAL2

Выходное значение

Функция R2_SET присваивает значение входной переменной X типа REAL выходной переменной двойной точности R2_SET типа REAL2.

Пример

VAR X : REAL := 123.456; R2 : OSCAT_BASIC.REAL2; (* результат преобразования REAL -> REAL2 *) END_VAR (* Присвоить значение REAL переменной типа REAL2 *) R2 := OSCAT_BASIC.R2_SET(X := X); (* После преобразования: R2.RX = 123.456 R2.R1 = 0.0 *) END_PROGRAM

Арифметические функции

F_LIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

A

REAL

Угловой коэффициент

B

REAL

Коэффициент сдвига

Выходы

F_LIN

REAL

Значение линейной функции

Функция F_LIN возвращает для аргумента X значение линейной функции, вычисленное по формуле

F_LIN(X)=A ∙ X + B

Пример

VAR X : REAL := 2.0; (* аргумент *) A : REAL := 1.5; (* угловой коэффициент *) B : REAL := -3.0; (* коэффициент сдвига *) Y : REAL; (* результат *) END_VAR (* F_LIN(X) = A * X + B = 1.5 * 2.0 - 3.0 = 0.0 *) Y := OSCAT_BASIC.F_LIN(X := X, A := A, B := B); END_PROGRAM

F_LIN2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

X1

REAL

Координата X для точки 1

Y1

REAL

Координата Y для точки 1

X2

REAL

Координата X для точки 2

Y2

REAL

Координата Y для точки 2

Выходы

F_LIN2

REAL

Линейно интерполированное значение Y для X

Функция F_LIN2 возвращает для точки с координатой X результат линейной интерполяции координаты Y между узловыми точками (X1, Y1) и (X2, Y2). Если значение X не входит в диапазон (Х1...Х2), то значение Y (F_LIN2) экстраполируется.

Пример

VAR X : REAL := 5.0; (* точка, для которой ищем Y *) X1 : REAL := 0.0; Y1 : REAL := 0.0; X2 : REAL := 10.0; Y2 : REAL := 100.0; Y : REAL; (* результат *) END_VAR (* Линейная интерполяция между (0,0) и (10,100): при X = 5 получаем Y = 50 *) Y := OSCAT_BASIC.F_LIN2(X := X, X1 := X1, Y1 := Y1, X2 := X2, Y2 := Y2); END_PROGRAM

F_POLY

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

C

ARRAY [0..7] OF REAL

Коэффициенты полинома

Выходы

F_POLY

REAL

Значение полинома 7-ой степени

Функция F_POLY возвращает значение полинома 7-ой степени с коэффициентами С (где С – массив из 8-ми значений) для аргумента X, вычисленное по формуле

Graphic

Пример

VAR X : REAL := 1.5; C : ARRAY [0..7] OF REAL := [1.0, 1.0, 1.0, 1.0, 2.0, 2.0, 3.0, 3.0]; Y : REAL; END_VAR (* Полином: Y = C0 + C1*X + C2*X^2 + C3*X^3 + C4*X^4 + C5*X^5 + C6*X^6 + C7*X^7 При X = 1.5 и C = [1,1,1,1,2,2,3,3]: Y = 1 + 1.5 + 2.25 + 3.375 + 2*5.0625 + 2*7.59375 + 3*11.390625 + 3*17.0859375 = 118.0078125 *) Y := OSCAT_BASIC.F_POLY(X := X, C := C); END_PROGRAM

F_POWER

Тип модуля: функция

Переменная

Тип

Описание

Входы

a

REAL

Коэффициент

X

REAL

Аргумент

n

REAL

Показатель степени

Выходы

F_POWER

REAL

Значение степенной функции

Функция F_POWER возвращает для аргумента X значение степенной функции, вычисленное по формуле

F_POWER(X)=a ∙ X^n

Пример

VAR a : REAL := 2.0; x : REAL := 3.0; n : REAL := 4.0; y : REAL; END_VAR y := OSCAT_BASIC.F_POWER(a := a, X := x, n := n); (* y = 2 * 3^4 = 162 *) END_PROGRAM

F_QUAD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

A

REAL

Коэффициент

B

REAL

Коэффициент

C

REAL

Коэффициент

Выходы

F_QUAD

REAL

Значение квадратичной функции

Функция F_QUAD возвращает для аргумента X значение квадратичной функции, вычисленное по формуле

F_QUAD(X)=A ∙ X^2 + B ∙ X + С

Пример

VAR x : REAL := 2.0; a : REAL := 3.0; b : REAL := -4.0; c : REAL := 1.0; y : REAL; END_VAR y := OSCAT_BASIC.F_QUAD(X := x, A := a, B := b, C := c); (* y = 3*2^2 + (-4)*2 + 1 = 5 *) END_PROGRAM

FRMP_B

Тип модуля: функция

Переменная

Тип

Описание

Входы

START

BYTE

Начальное значение

DIR

BOOL

Направление изменения выхода

TD

TIME

Прошедшее время

TR

TIME

Полное время генерации (от 0 до 255)

Выходы

FRMP_B

BYTE

Выход блока

Функция FRMP_B используется для реализации генератора линейной функции. Пока функция находится в работе, значение ее выхода линейно изменяется от текущего (START) до максимального (при DIR=TRUE) или минимального (при DIR=FALSE). Минимальное и максимальное значения определяются диапазоном типа BYTE и соответственно составляют 0 и 255. Вход TR определяет полное время генерации (от 0 до 255 секунд), а вход TD – время, прошедшее с начала работы функции. Таким образом, значение входа TD должно увеличиваться во время работы функции для изменения ее выхода.

См. также генератор _RMP_B, построенный на базе данной функции.

Пример

VAR start : BYTE := 100; (* стартовое значение *) dirUp : BOOL := TRUE; (* TRUE: к 255, FALSE: к 0 *) td : TIME := T#0s; (* прошедшее время *) tr : TIME := T#10s; (* полное время генерации *) y : BYTE; END_VAR (* Пример: эмуляция прошедшего времени *) td := T#4s; y := OSCAT_BASIC.FRMP_B(START := start, DIR := dirUp, TD := td, TR := tr); (* При START=100, DIR=TRUE, TR=10s и TD=4s: y ≈ 100 + (255-100)*4/10 = 162 *) END_PROGRAM

FT_AVG

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Контролируемое значение

E

BOOL

Сигнал управления блоком

N

N

Число точек усреднения сигнала (0…32)

RST

BOOL

Сигнал сброса блока

Выходы

FT_AVG

REAL

Значение скользящей средней

Функциональный блок FT_AVG представляет собой фильтр скользящей средней. Если вход E имеет значение TRUE, то блок находится в работе, и на выход AVG подается значение входа IN, усредненное за последние N циклов ПЛК (K – номер текущего цикла ПЛК):

Graphic

Если N=0, то AVG=IN. По переднему фронту на входе RST данные блока обнуляются, и усреднение начинается заново.

Graphic
Трассировка работы ФБ (N=30, время цикла ПЛК=50 мс)

FT_MIN_MAX

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Контролируемое значение

RST

BOOL

Сигнал сброса блока

Выходы

MX

REAL

Максимальное значение

MN

REAL

Минимальное значение

Функциональный блок FT_MIN_MAX собирает статистику о входе IN, сохраняя его максимальное и минимальное значение на выходах MX и MN. По переднему фронту на входе RST значения выходов обнуляются, после чего сбор статистики начинается заново.

FT_RMP

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Rmp

BOOL

Сигнал управления блоком

IN

REAL

Контролируемый сигнал

KR

REAL

Допустимая скорость нарастания, ед/с

KF

REAL

Допустимая скорость спада, ед/с

Выходы

out

REAL

Сглаженное значение сигнала

busy

BOOL

Флаг «блок в работе»

UD

BOOL

Направление изменения сигнала

Функциональный блок FT_RMP используется для сглаживания сигналов. Пока вход Rmp имеет значение TRUE блок находится в работе и значение выхода out следует за значением входа IN, при этом допустимая максимальная скорость увеличения значения на выходе (в ед./c) определяется входом KR, а допустимая максимальная скорость уменьшения – входом KF. Выход busy имеет значение TRUE, пока происходит изменение выхода out. Выход UD имеет значение TRUE, если значение выхода out увеличивается, и FALSE – если уменьшается. Величина изменения выхода out зависит от времени цикла ПЛК; см. также блоки RMP_B и RMP_W с фиксированной величиной изменения выходов.

Graphic
Трассировка работы ФБ (KR=5.0, KF=2.0, время цикла ПЛК=50 мс)

LINEAR_INT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

XY

ARRAY [1..20, 0..1] OF REAL

Таблица узловых точек

Pts

INT

Число используемых узловых точек (3..20)

Выходы

LINEAR_INT

REAL

Линейно интерполированное значение Y для X

Функция LINEAR_INT выполняет для значения X кусочно-линейную интерполяцию по зависимости, определяемой таблицей узловых точек XY. Значения X в таблице должны быть отсортированы по возрастанию. Вход Pts определяет число используемых для интерполяции узловых точек и может принимать значение в диапазоне [3…20]. Если значение X не входит в диапазон таблицы, то значение Y (LINEAR_INT) экстраполируется.

См. график в разделе POLYNOM_INT

Пример

VAR (* Таблица узловых точек: [номер_точки, 0 для X, 1 для Y] *) XY_Table : ARRAY [1..20, 0..1] OF REAL := [ 0.0, 0.0, (* Точка 1: X=0.0, Y=0.0 *) 1.0, 2.0, (* Точка 2: X=1.0, Y=2.0 *) 2.0, 4.0, (* Точка 3: X=2.0, Y=4.0 *) 3.0, 8.0, (* Точка 4: X=3.0, Y=8.0 *) 4.0, 16.0, (* Точка 5: X=4.0, Y=16.0 *) 5.0, 32.0 (* Точка 6: X=5.0, Y=32.0 *) ]; InputX : REAL := 1.5; (* Аргумент для интерполяции *) Pts : INT := 6; (* Количество используемых точек *) ResultY: REAL; (* Результат интерполяции *) END_VAR (* Вызов функции интерполяции из библиотеки OSCAT_BASIC *) ResultY := OSCAT_BASIC.LINEAR_INT(X := InputX, XY := XY_Table, Pts := Pts); (* После выполнения: ResultY будет равен 3.0, так как X=1.5 находится посередине между точками 1.0 (Y=2.0) и 2.0 (Y=4.0). *) END_PROGRAM

POLYNOM_INT

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Аргумент

XY

ARRAY [1..5, 0..1] OF REAL

Таблица узловых точек

Pts

INT

Число используемых узловых точек (3..5)

Выходы

POLYNOM_INT

REAL

Полиномиально интерполированное значение Y для X

Функция POLYNOM_INT выполняет для значения X полиномиальную интерполяцию по зависимости, определяемой таблицей узловых точек XY. Значения X в таблице должны быть отсортированы по возрастанию. Вход Pts определяет число используемых для интерполяции узловых точек и может принимать значение в диапазоне [3…5]. Если значение X не входит в диапазон таблицы, то значение Y (POLYNOM_INT) экстраполируется.

Пример

VAR (* Таблица узловых точек: [номер_точки, 0 для X, 1 для Y] *) XY_Table : ARRAY [1..5, 0..1] OF REAL := [ 0.0, 1.0, (* Точка 1: X=0.0, Y=1.0 *) 1.0, 2.0, (* Точка 2: X=1.0, Y=2.0 *) 2.0, 5.0, (* Точка 3: X=2.0, Y=5.0 *) 3.0, 10.0, (* Точка 4: X=3.0, Y=10.0 *) 4.0, 17.0 (* Точка 5: X=4.0, Y=17.0 *) ]; InputX : REAL := 2.5; (* Аргумент для интерполяции *) Pts : INT := 5; (* Количество используемых точек (3..5) *) ResultY: REAL; (* Результат интерполяции *) END_VAR (* Вызов функции полиномиальной интерполяции *) ResultY := OSCAT_BASIC.POLYNOM_INT(X := InputX, XY := XY_Table, Pts := Pts); (* Результат: При X=2.5 и 5 точках, полиномиальная интерполяция даст значение, которое точно проходит через все заданные точки. Для данных точек функция соответствует полиному Y = X^2 + 1 При X=2.5: Y = 6.25 + 1 = 7.25 *) END_PROGRAM

Геометрические функции

CIRCLE_A

Тип модуля: функция

Переменная

Тип

Описание

Входы

rx

REAL

Радиус окружности

ax

REAL

Угол сектора в градусах

Выходы

CIRCLE_A

REAL

Площадь сектора окружности

Graphic

Функция CIRCLE_A возвращает для окружности с радиусом rx площадь сектора с углом ax, вычисленную по формуле:

Graphic

Пример

VAR rRadius : REAL := 5.0; // Радиус окружности rAngle : REAL := 90.0; // Угол сектора в градусах rArea : REAL; // Площадь сектора END_VAR rArea := OSCAT_BASIC.CIRCLE_A(rx := rRadius, ax := rAngle); // Результат: 19.63495 (площадь сектора 90° при радиусе 5) END_PROGRAM

CIRCLE_C

Тип модуля: функция

Переменная

Тип

Описание

Входы

rx

REAL

Радиус окружности

ax

REAL

Угол сектора в градусах

Выходы

CIRCLE_C

REAL

Длина дуги сектора окружности

Graphic

Функция CIRCLE_C возвращает для окружности с радиусом rx длину дуги сектора с углом ax, вычисленную по формуле:

Graphic

Пример

VAR rRadius : REAL := 5.0; // Радиус окружности = 5 единиц rAngle : REAL := 90.0; // Угол сектора = 90 градусов rArcLength : REAL; // Длина дуги сектора END_VAR rArcLength := OSCAT_BASIC.CIRCLE_C( rx := rRadius, ax := rAngle ); // Результат: 7.85398 (длина дуги 90° при радиусе 5) END_PROGRAM

CIRCLE_SEG

Тип модуля: функция

Переменная

Тип

Описание

Входы

rx

REAL

Радиус окружности

HX

REAL

Высота сегмента

Выходы

CIRCLE_SEG

REAL

Площадь сегмента окружности

Graphic

Функция CIRCLE_SEG возвращает для окружности с радиусом RX площадь сегмента с высотой HX.

Пример

VAR rRadius : REAL := 5.0; // Радиус окружности = 5 единиц rHeight : REAL := 1.0; // Высота сегмента = 1 единица rSegArea : REAL; // Площадь сегмента END_VAR rSegArea := OSCAT_BASIC.CIRCLE_SEG( rx := rRadius, hx := rHeight ); // Результат: 4.08752775 (площадь сегмента при радиусе 5 и высоте 1) END_PROGRAM

CONE_V

Тип модуля: функция

Переменная

Тип

Описание

Входы

rx

REAL

Радиус основания конуса

hx

REAL

Высота конуса

Выходы

CONE_V

REAL

Объем конуса

Graphic

Функция CONE_V возвращает объем конуса с радиусом основания rx и высотой hx, вычисленный по формуле

Graphic

Пример

VAR rRadius : REAL := 3.0; // Радиус основания конуса = 3 единицы rHeight : REAL := 5.0; // Высота конуса = 5 единиц rVolume : REAL; // Объем конуса END_VAR rVolume := OSCAT_BASIC.CONE_V( rx := rRadius, hx := rHeight ); // Результат: 47.12389 (объем конуса с радиусом 3 и высотой 5) END_PROGRAM

ELLIPSE_A

Тип модуля: функция

Переменная

Тип

Описание

Входы

R1

REAL

Малая полуось эллипса

R2

REAL

Большая полуось эллипса

Выходы

ELLIPSE_A

REAL

Площадь эллипса

Graphic

Функция ELLIPSE_A возвращает площадь эллипса с полуосями R1 и R2, вычисленную по формуле

ELLIPSE_A= π ∙ R1 ∙ R2

Пример

VAR rSemiAxis1 : REAL := 3.0; // Малая полуось эллипса = 3 единицы rSemiAxis2 : REAL := 5.0; // Большая полуось эллипса = 5 единиц rArea : REAL; // Площадь эллипса END_VAR rArea := OSCAT_BASIC.ELLIPSE_A( R1 := rSemiAxis1, R2 := rSemiAxis2 ); // Результат: 47.12389 (площадь эллипса с полуосями 3 и 5) END_PROGRAM

ELLIPSE_C

Тип модуля: функция

Переменная

Тип

Описание

Входы

R1

REAL

Малая полуось эллипса

R2

REAL

Большая полуось эллипса

Выходы

ELLIPSE_C

REAL

Периметр эллипса

Graphic

Функция ELLIPSE_C возвращает периметр эллипса с полуосями R1 и R2, вычисленный по формуле

Graphic

Пример

VAR rSemiAxis1 : REAL := 3.0; // Малая полуось эллипса = 3 единицы rSemiAxis2 : REAL := 5.0; // Большая полуось эллипса = 5 единиц rPerimeter : REAL; // Периметр эллипса END_VAR rPerimeter := OSCAT_BASIC.ELLIPSE_C( R1 := rSemiAxis1, R2 := rSemiAxis2 ); // Результат: 25.52763 (периметр эллипса с полуосями 3 и 5) END_PROGRAM

SPHERE_V

Тип модуля: функция

Переменная

Тип

Описание

Входы

rx

REAL

Радиус сферы

Выходы

SPHERE_V

REAL

Объем сферы

Graphic

Функция SPHERE_V возвращает объем сферы с радиусом rx, вычисленный по формуле

Graphic

Пример

VAR rRadius : REAL := 3.0; // Радиус сферы = 3 единицы rVolume : REAL; // Объем сферы END_VAR rVolume := OSCAT_BASIC.SPHERE_V( rx := rRadius ); // Результат: 113.09734 (объем сферы с радиусом 3) END_PROGRAM

TRIANGLE_A

Тип модуля: функция

Переменная

Тип

Описание

Входы

S1

REAL

Длина стороны 1

S2

REAL

Длина стороны 2

A

REAL

Угол между сторонами 1 и 2, градусы

S3

REAL

Длина стороны 3

Выходы

TRIANGLE_A

REAL

Площадь треугольника

Graphic

Функция TRIANGLE_A возвращает площадь треугольника, вычисленную одним из двух способов:

  1. По двум сторонам и углу между ними (S1, S2, A). В этом случае значение входа S3 должно быть равно 0.

    Graphic

  2. По трем сторонам (S1, S2, S3). В этом случае значение входа A должно быть равно 0.

    Graphic

    Graphic

Примеры

VAR rSide1 : REAL := 5.0; // Сторона 1 = 5 единиц rSide2 : REAL := 7.0; // Сторона 2 = 7 единиц rAngle : REAL := 60.0; // Угол между сторонами = 60 градусов rSide3 : REAL := 0.0; // Не используется (должна быть 0) rArea : REAL; // Площадь треугольника END_VAR // Вычисление площади по двум сторонам и углу между ними rArea := OSCAT_BASIC.TRIANGLE_A( S1 := rSide1, S2 := rSide2, A := rAngle, S3 := rSide3 ); // Результат: 15.155 (площадь треугольника со сторонами 5 и 7 и углом 60°) END_PROGRAM

Операции над векторами

Функции, описанные в данной главе, используется для работы с радиус-векторами трехмерного пространства. Координаты радиус-вектора описываются структурой VECTOR_3.

V3_ABS

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_ABS

REAL

Длина радиус-вектора

Функция V3_ABS возвращает модуль радиус-вектора A (равный длине соответствующего отрезка), вычисленный по формуле

Graphic

Пример

VAR a : OSCAT_BASIC.VECTOR_3; len : REAL; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; len := OSCAT_BASIC.V3_ABS(A := a); (* len = 5.0 *) END_PROGRAM

V3_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_ADD

VECTOR_3

Сумма радиус-векторов A и B

Функция V3_ADD возвращает сумму радиус-векторов A и B (суммирование векторов представляет собой суммирование их координат).

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; sum: OSCAT_BASIC.VECTOR_3; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; b.X := 1.0; b.Y := 2.0; b.Z := 2.0; sum := OSCAT_BASIC.V3_ADD(A := a, B := b); (* sum = (4, 6, 2) *) END_PROGRAM

V3_ANG

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_ANG

REAL

Угол между радиус-векторами A и B (в радианах)

Используемые модули

V3_DPRO

Функция V3_ANG возвращает значение угла (в радианах) между радиус-векторами A и B.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; ang : REAL; END_VAR a.X := 1.0; a.Y := 0.0; a.Z := 0.0; b.X := 0.0; b.Y := 1.0; b.Z := 0.0; ang := OSCAT_BASIC.V3_ANG(A := a, B := b); (* ang ≈ 1.5707963 (π/2) *) END_PROGRAM

V3_DPRO

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_DPRO

REAL

Скалярное произведение радиус-векторов A и B

Функция V3_DPRO возвращает скалярное произведение радиус-векторов A и B.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; ang : REAL; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; b.X := 1.0; b.Y := 2.0; b.Z := 2.0; ang := OSCAT_BASIC.V3_DPRO(A := a, B := b); (* dot = 11.0 *) END_PROGRAM

V3_NORM

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Одномерный радиус-вектор

Выходы

V3_NORM

VECTOR_3

Единичный радиус-вектор

Используемые модули

V3_ABS, V3_SMUL

Функция V3_NORM конвертирует одномерный радиус-вектор A в единичный вектор, ориентированный в том же направлении.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; unit : OSCAT_BASIC.VECTOR_3; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; unit := OSCAT_BASIC.V3_NORM(A := a); (* unit ≈ (0.6, 0.8, 0.0) *) END_PROGRAM

V3_NUL

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_NUL

BOOL

Флаг «нулевой вектор»

Функция V3_NUL возвращает TRUE, если радиус-вектор A является нулевым вектором.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; isNul : BOOL; END_VAR a.X := 0.0; a.Y := 0.0; a.Z := 0.0; isNul := OSCAT_BASIC.V3_NUL(A := a); (* isNul ≈ TRUE *) END_PROGRAM

V3_PAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_PAR

BOOL

Флаг «коллинеарные векторы»

Используемые модули

V3_ABS, V3_XPRO

Функция V3_PAR возвращает TRUE, если радиус-векторы A и B являются коллинеарными. Нулевой вектор коллинеарен любому вектору, т.к. не имеет направления.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; isPar : BOOL; END_VAR a.X := 1.0; a.Y := 2.0; a.Z := 3.0; b.X := 2.0; b.Y := 4.0; b.Z := 6.0; isPar := OSCAT_BASIC.V3_PAR(A := a, B := b); (* isPar = TRUE *) END_PROGRAM

V3_REV

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_REV

VECTOR_3

Противонаправленный радиус-вектор

Функция V3_REV конвертирует радиус-вектор A в радиус-вектор с равной длиной, но ориентированный в противоположном направлении.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; rev : OSCAT_BASIC.VECTOR_3; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; rev := OSCAT_BASIC.V3_REV(A := a); (* rev = (-3, -4, 0) *) END_PROGRAM

V3_SMUL

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

M

REAL

Число

Выходы

V3_SMUL

VECTOR_3

Произведение радиус-векторов A и числа M

Функция V3_SMUL возвращает произведение радиус-вектора A и числа M.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; m : REAL := 2.0; res : OSCAT_BASIC.VECTOR_3; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; res := OSCAT_BASIC.V3_SMUL(A := a, M := m); (* res = (6, 8, 0) *) END_PROGRAM

V3_SUB

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_SUB

VECTOR_3

Разность радиус-векторов A и B

Функция V3_SUB возвращает разность радиус-векторов A и B.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; dif : OSCAT_BASIC.VECTOR_3; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; b.X := 1.0; b.Y := 2.0; b.Z := 2.0; dif := OSCAT_BASIC.V3_SUB(A := a, B := b); (* dif = (2, 2, -2) *) END_PROGRAM

V3_XANG

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_XANG

REAL

Угол между радиус-вектором и осью X

Используемые модули

V3_ABS

Функция V3_XANG возвращает угол между радиус-вектором A и осью X (в радианах).

Пример

VAR a : OSCAT_BASIC.VECTOR_3; xAng : REAL; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; xAng := OSCAT_BASIC.V3_XANG(A := a); (* xAng ≈ 0.9272952 рад *) END_PROGRAM

V3_XPRO

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор A

B

VECTOR_3

Радиус-вектор B

Выходы

V3_XPRO

VECTOR_3

Векторное произведение радиус-векторов A и B

Функция V3_XPRO возвращает векторное произведение радиус-векторов A и B.

Пример

VAR a : OSCAT_BASIC.VECTOR_3; b : OSCAT_BASIC.VECTOR_3; cross : OSCAT_BASIC.VECTOR_3; END_VAR a.X := 1.0; a.Y := 0.0; a.Z := 0.0; b.X := 0.0; b.Y := 1.0; b.Z := 0.0; cross := OSCAT_BASIC.V3_XPRO(A := a, B := b); (* cross = (0, 0, 1) *) END_PROGRAM

V3_YANG

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_YANG

REAL

Угол между радиус-вектором и осью Y

Используемые модули

V3_ABS

Функция V3_YANG возвращает угол между радиус-вектором A и осью Y (в радианах).

Пример

VAR a : OSCAT_BASIC.VECTOR_3; yAng : REAL; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; yAng := OSCAT_BASIC.V3_YANG(A := a); (* yAng ≈ 0.6435011 рад *) END_PROGRAM

V3_ZANG

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

VECTOR_3

Радиус-вектор

Выходы

V3_ZANG

REAL

Угол между радиус-вектором и осью Z

Используемые модули

V3_ABS

Функция V3_ZANG возвращает угол между радиус-вектором A и осью Z (в радианах).

Пример

VAR a : OSCAT_BASIC.VECTOR_3; zAng : REAL; END_VAR a.X := 3.0; a.Y := 4.0; a.Z := 0.0; zAng := OSCAT_BASIC.V3_ZANG(A := a); (* zAng ≈ 1.5707963 рад *) END_PROGRAM

Дата и время

В ALTA IDE значение календарной даты и местного времени, вычисляется относительно нулевой точки 0000-0-0-0:0:0 (DATE_AND_TIME (DT)).

CALENDAR_CALC

Тип модуля: функция

Переменная

Тип

Описание

Входы

SPE

BOOL

Сигнал включения расчета азимута и высоты солнца над горизонтом

H

REAL

Высота солнца над горизонтом на восходе в градусах

Выходы

XCAL

CALENDAR

Данные календаря

HOLIDAYS

ARRAY [0…29] OF HOLIDAY_DATA

Список праздников

Используемые модули

UTC_TO_LTIME, DAY_OF_DATE, HOUR, DST, YEAR_OF_DATE, MONTH_OF_DATE, DAY_OF_MONTH, DAY_OF_WEEK, WORK_WEEK, HOLIDAY, SUN_TIME, SUN_POS

Функциональный блок CALENCAR_CALC принимает на вход-выход XCAL экземпляр структуры типа CALENDAR, для которого пользователь определяет значения переменных UTC, OFFSET, DST_EN, NAME, LANGUAGE, LONGITUDE, LATITUDE (достаточно определить только нужные переменные). На основании этих данных блок рассчитывает значения всех остальных переменных структуры. Вход SPE включает (при значении TRUE) и отключает (при значении FALSE) расчет параметров позиции солнца (поскольку эта операция может оказаться ресурсоемкой, особенно для ПЛК, не оснащенных FPU). При включенном расчете параметров обновление переменных происходит каждые 25 секунд, при этом точность составляет ±0.1°. Вход H определяет высоту центра солнечного диска в градусах (значение по умолчанию: -0. 83333333333), используемую при расчете параметров позиции солнца. Вход-выход HOLIDAYS представляет собой массив типа HOLIDAY_DATA и используется для определения дат праздничных дней.

DATE_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

D

INT

Число прибавляемых дней

W

INT

Число прибавляемых недель

M

INT

Число прибавляемых месяцев

Y

INT

Число прибавляемых лет

Выходы

DATE_ADD

DATE

Вычисленная дата

Используемые модули

YEAR_OF_DATE, MONTH_OF_DATE, DAY_OF_MONTH, SET_DATE,

Функция DATE_ADD прибавляет к начальной дате IDATE заданное число дней D, недель W, месяцев M и лет Y. Прибавляемые числа могут быть как положительными, так и отрицательными. При этом следует помнить, что диапазон возможных значений переменной типа DATE составляет D#0000-0-0 - D#9999-12-31.

VAR StartDate : DATE := D#2026-06-18; (* начальная дата *) ResultDate : DATE; (* результат *) END_VAR (* Прибавить: +10 дней, +3 недели, +1 месяц, +0 лет *) ResultDate := OSCAT_BASIC.DATE_ADD( IDATE := StartDate, D := 10, W := 3, M := 1, Y := 0 ); (* Результат: D#2026-08-19 *) END_PROGRAM

DAY_OF_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAY_OF_DATE

DINT

Число дней, прошедших с 01.01.1970 до исходной даты

Функция DAY_OF_DATE возвращает число дней, прошедших с 01.01.1970 до исходной даты IDATE.

Пример

VAR d0 : DATE := D#1970-01-01; (* начальная дата эпохи *) d1 : DATE := D#2026-06-18; (* исходная дата IDATE *) days0 : DINT; (* дней с 01.01.1970 до d0 *) days1 : DINT; (* дней с 01.01.1970 до d1 *) END_VAR days0 := OSCAT_BASIC.DAY_OF_DATE(IDATE := d0); (* результат 0 *) days1 := OSCAT_BASIC.DAY_OF_DATE(IDATE := d1); (* результат 20622 *) END_PROGRAM

DAY_OF_MONTH

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAY_OF_MONTH

INT

Номер дня в месяце исходной даты

Используемые модули

DAY_OF_YEAR, LEAP_OF_DATE

Функция DAY_OF_MONTH возвращает номер дня в месяце исходной даты IDATE.

Пример

VAR d : DATE := D#2026-06-18; (* исходная дата IDATE *) dayNum: INT; (* номер дня в месяце *) END_VAR dayNum := OSCAT_BASIC.DAY_OF_MONTH(IDATE := d); (* вернёт 18 *) END_PROGRAM

DAY_OF_WEEK

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAY_OF_WEEK

INT

Номер дня недели исходной даты

Функция DAY_OF_WEEK возвращает номер дня недели исходной даты IDATE (1 – понедельник, 7 – воскресение).

Пример

VAR d : DATE := D#2026-06-18; (* исходная дата IDATE *) dow : INT; (* номер дня недели *) END_VAR dow := OSCAT_BASIC.DAY_OF_WEEK(IDATE := d); (* вернёт 4 (четверг) *) END_PROGRAM

DAY_OF_YEAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAY_OF_YEAR

INT

Номер дня в году исходной даты

Функция DAY_OF_YEAR возвращает номер дня в году исходной даты IDATE.

Пример

VAR d : DATE := D#2026-06-18; (* исходная дата IDATE *) dayOfYear: INT; (* номер дня в году *) END_VAR dayOfYear := OSCAT_BASIC.DAY_OF_YEAR(IDATE := d); (* вернёт 169 *) END_PROGRAM

DAY_TO_TIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Число дней в формате REAL

Выходы

DAY_TO_TIME

TIME

Число дней в формате TIME

Функция DAY_TO_TIME конвертирует число дней IN типа REAL в значение типа TIME.

Пример

VAR days : REAL := 1.5; (* число дней *) t : TIME; (* результат *) END_VAR t := OSCAT_BASIC.DAY_TO_TIME(IN := days); (* вернёт T#1d12h *) END_PROGRAM

DAYS_DELTA

Тип модуля: функция

Переменная

Тип

Описание

Входы

DATE_1

DATE

Дата 1

DATE_2

DATE

Дата 2

Выходы

DAYS_DELTA

DINT

Число дней между двумя датами

Функция DAYS_DELTA возвращает разницу в днях между двумя датами типа DATE.

Пример

VAR d1 : DATE := D#2026-06-18; (* первая дата *) d2 : DATE := D#2026-06-28; (* вторая дата *) delta: DINT; (* разница в днях *) END_VAR delta := OSCAT_BASIC.DAYS_DELTA(d1, d2); (* вернёт 10 *) END_PROGRAM

DAYS_IN_MONTH

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAYS_IN_MONTH

INT

Число дней в месяце исходной даты

Используемые модули

DAY_OF_YEAR, LEAP_OF_DATE

Функция DAYS_IN_MONTH возвращает число дней в месяце исходной даты IDATE.

Пример

VAR d : DATE := D#2026-02-10; (* исходная дата IDATE *) daysInMonth: INT; (* число дней в месяце *) END_VAR daysInMonth := OSCAT_BASIC.DAYS_IN_MONTH(IDATE := d); (* вернёт 28 *) END_PROGRAM

DAYS_IN_YEAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

DAYS_IN_YEAR

INT

Число дней в году исходной даты

Используемые модули

LEAP_OF_DATE

Функция DAYS_IN_YEAR возвращает число дней в году исходной даты IDATE.

Пример

VAR d : DATE := D#2024-06-18; (* исходная дата IDATE *) daysInYear : INT; (* число дней в году *) END_VAR daysInYear := OSCAT_BASIC.DAYS_IN_YEAR(IDATE := d); (* вернёт 366 *) END_PROGRAM

DCF77

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

REC

BOOL

Сигнал передатчика DCF77

SET

BOOL

Сигнал для инициализации часов RTC/RTC1

SDT

DT

Значение для инициализации часов RTC/RTC1

DSI

BOOL

Сигнал «летнее время» для значений инициализации

Выходы

TP

BOOL

Флаг получения данных от передатчика

DS

BOOL

Флаг «летнее время»

WDAY

INT

Номер дня недели (1 – понедельник, 7 – воскресение)

ERROR

BOOL

Флаг «отсутствие сигнала от передатчика»

RTC

DT

Текущее время

RTC1

DT

Текущее время с учетом часового пояса и летнего времени

MSEC

INT

Миллисекунды для текущего времени

SYNC

BOOL

Флаг «часы синхронизированы с DCF77»

Параметры

SYNC_TIMEOUT

TIME

Таймаут синхронизации

TIME_OFFSET

INT

Смещение времени (в часах) для RTC1

DST_EN

BOOL

Сигнал учета летнего времени для RTC1

Используемые модули

T_PLC_MS, EVEN, SET_DT, DAY_OF_WEEK

Функциональный блок DCF77 получает на вход REC сигнал передатчика DCF77 (в виде последовательности бит) и декодирует его для извлечения текущей даты и времени. Передача сигнала осуществляется раз в минуту, для подтверждения корректности данных ФБ ожидает двух последовательных корректных передач, что может занять до трех минут.

В случае подтверждения корректности входных данных, полученные дата и время используются для синхронизации часов RTC/ RTC1, при этом выход TP на один цикл принимает значение TRUE (для синхронизации внешних устройств). Отсчет секунд для выходов RTC/ RTC1 осуществляется с помощью часов ПЛК. RTC содержит дату и время в UTC+1 (исходный сигнал передатчика), а RTC1 – дату и время со смещением TIME_OFFSET (в часах относительно UTC+1) и возможностью учета перехода на летнее время (с помощью параметра DST_EN). При переходе на летнее время выход DS принимает значение TRUE.

Выход MSEC содержит текущее значение миллисекунд для RTC/ RTC1, выход WDAY – номер текущего дня недели (1 – понедельник, 7 – воскресение). Выход ERROR принимает значение TRUE при отсутствии сигнала от передатчика на входе REC. На входSDT подается дата и время, с которыми будут инициализированы часы RTC/ RTC1 в первом цикле ФБ. В дальнейшем можно осуществлять инициализацию часов по переднему фронту входа SET. Вход DSI определяет, учитывают ли значения инициализации часов переход на летнее время. Если в течение времени SYNC_TIMEOUT не происходило синхронизации RTC/ RTC1 с сигналом передатчика, то выход SYNC принимает значение FALSE.

DST

Тип модуля: функция

Переменная

Тип

Описание

Входы

UTC

DT

Исходные дата и время

Выходы

DST

BOOL

Флаг «летнее время»

Используемые модули

YEAR_OF_DATE

Функция DST возвращает TRUE, если дата и время UTC относится к летнему времени. Во всех остальных случаях возвращается FALSE. Функция может быть полезна при использовании часов, не поддерживающих переход на летнее время. Переход на летнее время осуществляется в 1:00 по UTC последнего воскресенья марта, возвращение на зимнее – в 1:00 по UTC последнего воскресенья октября.

Пример

VAR utc : DT := DT#2026-03-29-01:30:00; (* время UTC *) isDst : BOOL; (* признак летнего времени *) END_VAR isDst := OSCAT_BASIC.DST(IN := utc); (* вернёт TRUE *) END_PROGRAM

DT_TO_SDT

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

DATE

Исходные дата и время

Выходы

DT_TO_SDT

SDT

Дата и время в формате SDT

Используемые модули

YEAR_OF_DATEMONTH_OF_DATE, , DAY_OF_MONTH, DAY_OF_WEEK

Функция DT_TO_SDT конвертирует исходную дату и время DTI в структуру SDT, содержащую разряды времени в виде переменных типа INT.

Пример

VAR dti : DT := DT#2026-06-18-13:45:20; (* исходная дата/время *) sdt : OSCAT_BASIC.SDT; (* разряды даты/времени *) END_VAR sdt := OSCAT_BASIC.DT_TO_SDT(DTI := dti); (* YEAR=2026, MONTH=6, DAY=18, WEEKDAY=4, HOUR=13, MINUTE=45, SECOND=20, MS=0 *) END_PROGRAM

DT2_TO_SDT

Тип модуля: функция

Переменная

Тип

Описание

Входы

DI

DATE

Исходная дата

TI

TOD

Исходное время

Выходы

DT2_TO_SDT

SDT

Дата и время в формате SDT

Используемые модули

YEAR_OF_DATEMONTH_OF_DATE, , DAY_OF_MONTH, DAY_OF_WEEK

Функция DT2_TO_SDT конвертирует исходную дату DI и время TI в структуру SDT, содержащую разряды времени в виде переменных типа INT.

Пример

VAR di : DATE := D#2026-06-18; (* дата *) ti : TOD := TOD#13:45:20.250; (* время *) sdt : OSCAT_BASIC.SDT; (* разряды даты/времени *) y : INT; mo : INT; da : INT; wd : INT; hh : INT; mi : INT; ss : INT; ms : INT; END_VAR sdt := OSCAT_BASIC.DT2_TO_SDT( DI := di, TI := ti ); y := sdt.YEAR; (* 2026 *) mo := sdt.MONTH; (* 6 *) da := sdt.DAY; (* 18 *) wd := sdt.WEEKDAY; (* 4 *) hh := sdt.HOUR; (* 13 *) mi := sdt.MINUTE; (* 45 *) ss := sdt.SECOND; (* 20 *) ms := sdt.MS; (* 250 *) END_PROGRAM

EASTER

Тип модуля: функция

Переменная

Тип

Описание

Входы

year

INT

Год

Выходы

EASTER

DATE

Дата Пасхи для заданного года

Используемые модули

SET_DATE

Функция EASTER возвращает дату Пасхи для заданного года. Дата Пасхи является опорной для большинства религиозных праздников.

Пример (православная Пасха)

VAR year : INT := 2026; (* заданный год *) eDate : DATE; (* дата Пасхи *) END_VAR eDate := OSCAT_BASIC.EASTER(year); (* вернёт D#2026-04-12 *) END_PROGRAM

EVENTS

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

DATE_IN

DATE

Текущая дата

ENA

BOOL

Сигнал включения ФБ

Выходы

Y

BOOL

Флаг «сегодня мероприятие»

NAME

STRING(30)

Название мероприятия

Входы-выходы

ELIST

ARRAY [0..49] OF HOLIDAY_DATA

Список мероприятий

Используемые модули

DAY_OF_DATE, YEAR_OF_DATE, SET_DATE

Функциональный блок EVENTS используется для создания календаря мероприятий и контроля их наступления. Информация о мероприятиях содержится в массиве ELIST, каждый элемент которого представляет собой запись типа HOLIDAY_DATA. На вход DATE_IN поступает текущая дата. Вход ENA управляет работой блока (TRUE – блок включен, FALSE – отключен). Если текущей дате соответствует какое-либо мероприятие, то выход Y принимает значение TRUE, а на выходе NAME отображается название этого мероприятия. Каждой дате может соответствовать только одно мероприятие.

Пример

VAR fbEvents : OSCAT_BASIC.EVENTS; ELIST : ARRAY[0..2] OF OSCAT_BASIC.HOLIDAY_DATA; dateIn : DATE; ena : BOOL; y : BOOL; name : STRING(30); All_Saints: OSCAT_BASIC.HOLIDAY_DATA:= (NAME:='All Saints Day', DAY :=1, MONTH:=11, USE :=1); Easter: OSCAT_BASIC.HOLIDAY_DATA:= (NAME:='Пасха', DAY :=0, MONTH:=0, USE :=1); SAINT_TRINITY_DAY: OSCAT_BASIC.HOLIDAY_DATA:= (NAME:='Святая троица', DAY :=49, MONTH:=0, USE :=1); END_VAR (* Заполняем календарь мероприятий *) ELIST[0] := All_Saints; ELIST[1] := Easter; ELIST[2] := SAINT_TRINITY_DAY; ena := TRUE; (* Пример 1: 01.11.2026 -> All Saints Day *) dateIn := D#2026-11-01; fbEvents(ELIST := ELIST, DATE_IN := dateIn, ENA := ena); y := fbEvents.Y; (* TRUE *) name := fbEvents.NAME; (* 'All Saints Day' *) (* Пример 2: 31.05.2026 -> Святая троица (Пасха 12.04.2026 + 49 дней) *) dateIn := D#2026-05-31; fbEvents(ELIST := ELIST, DATE_IN := dateIn, ENA := ena); y := fbEvents.Y; (* TRUE *) name := fbEvents.NAME; (* 'Святая троица' *) END_PROGRAM

HOLIDAY

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

DATE_IN

DATE

Текущая дата

LANGU

INT

Язык приложения

FRIDAY

BOOL

Сигнал «пятница – праздник»

SATURDAY

BOOL

Сигнал «суббота – праздник»

SUNDAY

BOOL

Сигнал «воскресенье – праздник»

Выходы

Y

BOOL

Флаг «сегодня праздник»

NAME

STRING(30)

Название праздника

Входы-выходы

HOLIDAYS

ARRAY [0..49] OF HOLIDAY_DATA

Список праздников

Используемые модули

DAY_OF_WEEK, EASTER, YEAR_OF_DATE, SET_DATE, DATE_ADD

Функциональный блок HOLIDAY используется для создания календаря праздников и контроля их наступления. Информация о мероприятиях содержится в массиве HOLIDAYS, каждый элемент которого представляет собой запись типа HOLIDAY_DATA. На вход DATE_IN поступает текущая дата. Если текущей дате соответствует какой-либо праздник, то выход Y принимает значение TRUE, а на выходе NAME отображается название этого праздника. Если входы FRIDAY, SATURDAY и SUNDAY имеют значение TRUE, то соответствующие дни недели также считаются праздниками. Для таких случаев вход LANGU определяет язык, на котором будет отображаться название дня недели на выходе NAME.

Пример УТОЧНИТЬ РЕАЛИЗАЦИЮ LANGU!

VAR fbHoliday : OSCAT_BASIC.HOLIDAY; aHolidays : ARRAY[0..29] OF OSCAT_BASIC.HOLIDAY_DATA; dToday : DATE := D#2026-06-19; (* пятница *) iLangu : INT := 1; (* язык приложения *) xFriday : BOOL := TRUE; xSaturday : BOOL := FALSE; xSunday : BOOL := FALSE; xY : BOOL; sName : STRING(30); END_VAR (* Заполняем список праздников (показываем 1 элемент, остальные можно оставить пустыми/неиспользуемыми*) aHolidays[0] := ( NAME := 'All Saints Day', DAY := 1, MONTH := 11, USE := 1 ); (* Вызов FB HOLIDAY *) fbHoliday( DATE_IN := dToday, LANGU := iLangu, FRIDAY := TRUE, SATURDAY:= FALSE, SUNDAY := FALSE ); xY := fbHoliday.Y; (* TRUE, т.к. FRIDAY=TRUE и сегодня пятница *) sName := fbHoliday.NAME; (* 'Friday' / 'Пятница' — зависит от LANGU и реализации *) END_PROGRAM

HOUR

Тип модуля: функция

Переменная

Тип

Описание

Входы

itod

TOD

Исходное время cуток

Выходы

HOUR

INT

Число часов

Функция HOUR возвращает число часов, вырезанное из исходного значения времени суток itod типа TOD.

Пример

VAR t : TOD := TOD#13:45:20; (* исходное время суток *) h : INT; (* число часов *) END_VAR h := OSCAT_BASIC.HOUR(itod := t); (* вернёт 13 *) END_PROGRAM

HOUR_OF_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

XDT

DT

Исходные дата и время

Выходы

HOUR_OF_DT

INT

Число часов

Функция HOUR_OF_DT возвращает число часов, вырезанное из исходного значения даты и времени XDT типа DT.

Пример

VAR dt : DT := DT#2026-06-18-13:45:20; (* исходные дата и время *) h : INT; (* число часов *) END_VAR h := OSCAT_BASIC.HOUR_OF_DT(XDT := dt); (* вернёт 13 *) END_PROGRAM

HOUR_TO_TIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Количество часов

Выходы

HOUR_TO_TIME

TIME

Время

Функция HOUR_TO_TIME конвертирует заданное количество часов IN типа REAL (в виде числа с плавающей точкой) в значение переменной типа TIME.

Пример

VAR hours : REAL := 1.5; (* количество часов *) t : TIME; (* результат *) END_VAR t := OSCAT_BASIC.HOUR_TO_TIME(IN := hours); (* вернёт T#1h30m *) END_PROGRAM

HOUR_TO_TOD

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Количество часов

Выходы

HOUR_TO_TOD

TOD

Время суток

Функция HOUR_TO_TOD конвертирует заданное количество часов IN типа REAL (в виде числа с плавающей точкой) в значение переменной типа TOD.

Пример

VAR hours : REAL := 13.75; (* количество часов *) xtod : TOD; (* время суток *) END_VAR xtod := OSCAT_BASIC.HOUR_TO_TOD(IN := hours); (* вернёт TOD#13:45:00 *) END_PROGRAM

JD2000

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

DT

Заданные дата и время по грегорианскому календарю

Выходы

JD2000

REAL

Заданные дата и время по юлианскому календарю

Функция JD2000 конвертирует значение заданной даты и времени по грегорианскому календарю DTI в значение по юлианскому календарю – в виде числа дней (с плавающей точкой), прошедших с полудня 1 января 2000 года.

Точкой отсчета для юлианского календаря является полдень 1 января 4713 г. до нашей эры. Поскольку в настоящий момент количество прошедших с того момента дней превышает диапазон типа REAL, то данная функция использует в качестве опорной точки полдень 1 января 2000 года нашей эры, которому соответствует юлианская дата JD 2451544.5. При суммировании данного значения с результатом функции можно получить абсолютную дату по юлианскому календарю.

ПРИМЕР НЕ ПРИВЕДЕН!

LEAP_DAY

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Заданная дата

Выходы

LEAP_DAY

BOOL

Флаг «високосный день»

Функция LEAP_DAY возвращает TRUE, если заданная дата IDATE является високосным днем (29-м февраля). Во всех остальных случаях функция возвращает FALSE.

Пример

VAR d : DATE := D#2024-02-29; (* заданная дата IDATE *) isLeapDay : BOOL; (* флаг високосного дня *) END_VAR isLeapDay := OSCAT_BASIC.LEAP_DAY(IDATE := d); (* вернёт TRUE *) END_PROGRAM

LEAP_OF_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Заданная дата

Выходы

LEAP_OF_DATE

BOOL

Флаг «високосный год»

Функция LEAP_OF_DATE возвращает значение TRUE, если год заданной даты IDATE является високосным. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR d : DATE := D#2024-06-18; (* заданная дата IDATE *) isLeapYear: BOOL; (* флаг високосного года *) END_VAR isLeapYear := OSCAT_BASIC.LEAP_OF_DATE(IDATE := d); (* вернёт TRUE *) END_PROGRAM

LEAP_YEAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

yr

INT

Заданный год

Выходы

LEAP_YEAR

BOOL

Флаг «високосный год»

Функция LEAP_YEAR возвращает TRUE, если заданный год yr является високосным. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR yr : INT := 2024; (* заданный год *) isLeap : BOOL; (* флаг високосного года *) END_VAR isLeap := OSCAT_BASIC.LEAP_YEAR(yr); (* вернёт TRUE *) END_PROGRAM

LTIME_TO_UTC

Тип модуля: функция

Переменная

Тип

Описание

Входы

LTIME

DT

Местное дата и время

DST

BOOL

Сигнал учета летнего времени

TIME_ZONE_OFFSET

INT

Смещение местного времени относительно UTC в минутах

Выходы

LEAP_YEAR

DT

Дата и время в UTC

Функция LTIME_TO_UTC конвертирует значение местного даты и времени, смещенного относительно UTC на число минут, определяемым значением переменной TIME_ZONE_OFFSET. Если вход DST имеет значение TRUE, то при конвертации учитывается переход на летнее время. Переход на летнее время регламентируется по-разному в различных странах; функция предполагает, что при переходе на летнее время смещение местного времени относительно UTC увеличивается на один час.

Пример

VAR lt : DT := DT#2026-06-18-12:00:00; (* местное дата/время *) dst : BOOL := FALSE; (* учет летнего времени *) tzOff : INT := 180; (* UTC+3 = 180 минут *) utc : DT; (* результат UTC *) END_VAR utc := OSCAT_BASIC.LTIME_TO_UTC( LOCAL_TIME := lt, DST := FALSE, TIME_ZONE_OFFSET := tzOff ); (* вернёт DT#2026-06-18-09:00:00 *) END_PROGRAM

MINUTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

itod

TOD

Заданное время

Выходы

MINUTE

INT

Число минут

Функция MINUTE возвращает число минут, вырезанное из исходного значения времени суток itod типа TOD.

Пример

VAR t : TOD := TOD#13:45:20; (* заданное время суток *) m : INT; (* число минут *) END_VAR m := OSCAT_BASIC.MINUTE(itod := t); (* вернёт 45 *) END_PROGRAM

MINUTE_OF_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

XDT

DT

Заданные дата и время

Выходы

MINUTE_OF_DT

INT

Число минут

Функция MINUTE_OF_DT возвращает число минут, вырезанное из исходного значения даты и времени XDT типа DT.

Пример

VAR ndt : DT := DT#2026-06-18-13:45:20; (* заданные дата и время *) m : INT; (* число минут *) END_VAR m := OSCAT_BASIC.MINUTE_OF_DT(XDT := ndt); (* вернёт 45 *) END_PROGRAM

MINUTE_TO_TIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Количество минут

Выходы

MINUTE_TO_TIME

TIME

Время

Функция MINUTE_TO_TIME конвертирует заданное количество минут IN типа REAL (в виде числа с плавающей точкой) в значение переменной типа TIME.

Пример

VAR minutes : REAL := 36; (* количество минут *) t : TIME; (* результат *) END_VAR t := OSCAT_BASIC.MINUTE_TO_TIME(IN := minutes); (* вернёт T#36m *) END_PROGRAM

MONTH_BEGIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

idate

DATE

Заданная дата

Выходы

MONTH_BEGIN

DATE

Дата первого дня заданного месяца

Используемые модули

DAY_OF_MONTH

Функция MONTH_BEGIN возвращает дату первого дня месяца, заданного переменной idate типа DATE.

Пример

VAR d : DATE := D#2026-06-18; (* заданная дата idate *) mb : DATE; (* начало месяца *) END_VAR mb := OSCAT_BASIC.MONTH_BEGIN(idate := d); (* вернёт D#2026-06-01 *) END_PROGRAM

MONTH_END

Тип модуля: функция

Переменная

Тип

Описание

Входы

idate

DATE

Заданная дата

Выходы

MONTH_END

DATE

Дата последнего дня заданного месяца

Используемые модули

SET_DATE, YEAR_OF_DATE, MONTH_OF_DATE

Функция MONTH_END возвращает дату последнего дня месяца, заданного переменной idate типа DATE.

Пример

VAR d : DATE := D#2026-06-18; (* заданная дата idate *) me : DATE; (* конец месяца *) END_VAR me := OSCAT_BASIC.MONTH_END(idate := d); (* вернёт D#2026-06-30 *) END_PROGRAM

MONTH_OF_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

idate

DATE

Заданная дата

Выходы

MONTH_OF_DATE

INT

Число месяцев

Используемые модули

DAY_OF_YEAR, LEAP_OF_DATE

Функция MONTH_OF_DATE возвращает число месяцев, вырезанное из исходного значения даты idate типа DATE.

Пример

VAR d : DATE := D#2026-06-18; (* заданная дата idate *) m : INT; (* номер месяца *) END_VAR m := OSCAT_BASIC.MONTH_OF_DATE(idate := d); (* вернёт 6 *) END_PROGRAM

MULTIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

t

TIME

Заданное время

M

REAL

Коэффициент

Выходы

MULTIME

TIME

Отмасштабированное значение времени

Функция MULTIME возвращает произведение заданного времени T типа TIME на коэффициент M типа REAL.

Пример

VAR tIn : TIME := T#2s; (* заданное время t *) m : REAL := 1.5; (* коэффициент M *) tOut : TIME; (* результат *) END_VAR tOut := OSCAT_BASIC.MULTIME( t := tIn, M := m ); (* вернёт T#3s *) END_PROGRAM

PERIOD

Тип модуля: функция

Переменная

Тип

Описание

Входы

d1

DATE

Нижняя граница интервала

dx

DATE

Проверяемая дата

d2

DATE

Верхняя граница интервала

Выходы

PERIOD

BOOL

Флаг принадлежности даты интервалу

Используемые модули

DAY_OF_YEAR, LEAP_OF_DATE

Функция PERIOD возвращает TRUE, если дата dx принадлежит интервалу [d1, d2] (включая границы интервала и при условии, что d1<d2). Функция не учитывает значение года, т.е. может использоваться только для дат, относящихся к одному году.

Пример

VAR d1 : DATE := D#2026-06-01; (* нижняя граница dx1 *) dx : DATE := D#2026-06-18; (* проверяемая дата dx *) d2 : DATE := D#2026-06-30; (* верхняя граница dx2 *) xIn: BOOL; (* результат *) END_VAR xIn := OSCAT_BASIC.PERIOD( d1 := d1, dx := dx, d2 := d2 ); (* вернёт TRUE *) END_PROGRAM

PERIOD2

Тип модуля: функция

Переменная

Тип

Описание

Входы

DP

ARRAY [0..3, 0..1] OF DATE

Интервалы проверки

dx

DATE

Проверяемая дата

Выходы

PERIOD2

BOOL

Флаг принадлежности даты одному из интервалов

Функция PERIOD2 возвращает TRUE, если дата dx принадлежит одному из 4-х интервалов, определенных массивом дат DP. В отличие от функции PERIOD, функция PERIOD2 учитывает год даты при проверке принадлежности интервалу.

Пример

VAR DP : ARRAY[0..3, 0..1] OF DATE; (* 4 интервала: [начало, конец] *) dx : DATE := D#2026-06-18; (* проверяемая дата *) xIn : BOOL; (* результат *) END_VAR (* Интервал 0: июнь 2026 *) DP[0, 0] := D#2026-06-01; DP[0, 1] := D#2026-06-30; (* Интервал 1: январь 2025 *) DP[1, 0] := D#2025-01-01; DP[1, 1] := D#2025-01-31; (* Интервал 2: один день (пример) *) DP[2, 0] := D#2026-12-31; DP[2, 1] := D#2026-12-31; (* Интервал 3: произвольный интервал (пример) *) DP[3, 0] := D#2027-03-01; DP[3, 1] := D#2027-03-31; xIn := OSCAT_BASIC.PERIOD2( DP := DP, dx := dx ); (* вернёт TRUE *) END_PROGRAM

REFRACTION

Тип модуля: функция

Переменная

Тип

Описание

Входы

ELEV

REAL

Истинная высота светила в градусах

Выходы

REFRACTION

REAL

Значение рефракции в градусах

Функция REFRACTION возвращает значение атмосферной рефракции для светила с истинной высотой ELEV по формуле Смардсона. Обе величины измеряются в градусах. Диапазон допустимых значений для функции: –1.9 < ELEV < 80

Пример

VAR elev : REAL := 5.0; r : REAL; (* рефракция, градусы *) END_VAR r := OSCAT_BASIC.REFRACTION(ELEV := elev); (* вернёт 0.166*) END_PROGRAM
Graphic

RTC_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки опорной даты и времени

SDT

DT

Дата и время начала отсчета

SMS

INT

Значение миллисекунд

DEN

BOOL

Сигнал включения учета летнего времени

OFS

INT

Смещение местного времени относительно SDT в минутах

Выходы

UDT

DT

Текущие дата и время в UTC

LOCAL_DT

DT

Местные дата и время

DSO

BOOL

Флаг «учет летнего времени»

XMS

INT

Текущее значение миллисекунд

Используемые модули

RTC_MS

Функциональный блок RTC_2 представляет собой программные часы реального времени. При вызове блока начинается отсчет времени с момента, определяемого значениями входов SDT (дата и время в UTC) и SMS (миллисекунды). Текущее значение даты и времени в UTC подается на выход UDT, текущее значение миллисекунд – на выход XMS. По переднему фронту переменной SET в часы записываются новые опорные дата и время (SDT и SMS), относительно которых начинается отсчет. Если вход DEN имеет значение TRUE, то блок учитывает переход на летнее время, при этом выход DSO имеет значение TRUE. Вход OFS позволяет задать смещение местного времени относительно UTC в минутах. Текущие значения местного даты и времени подаются на выход LOCAL_DT.

Пример

VAR fbRtc : OSCAT_BASIC.RTC_2; xSet : BOOL; (* импульс SET *) dtBase : DT := DT#2026-06-18-12:00:00; (* SDT (UTC) *) iSms : INT := 250; (* SMS *) xDen : BOOL := FALSE; (* учет DST отключен *) iOfs : INT := 180; (* OFS = +180 мин (UTC+3) *) udt : DT; ldt : DT; dso : BOOL; xms : INT; END_VAR (* Формируем импульс SET на один цикл *) xSet := TRUE; fbRtc( SET := xSet, SDT := dtBase, SMS := iSms, DEN := xDen, OFS := iOfs ); udt := fbRtc.UDT; (* сразу после SET: UDT = DT#2026-06-18-12:00:00 (далее увеличивается) *) ldt := fbRtc.LOCAL_DT; (* сразу после SET: LOCAL_DT = DT#2026-06-18-15:00:00 при OFS=180 и DEN=FALSE *) dso := fbRtc.DSO; (* DSO = FALSE, т.к. DEN=FALSE *) xms := fbRtc.XMS; (* сразу после SET: XMS = 250 (далее меняется) *) (* Сбрасываем SET, чтобы импульс был только один цикл *) xSet := FALSE; END_PROGRAM

RTC_MS

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки опорной даты и времени

SDT

DT

Дата и время начала отсчета

SMS

INT

Значение миллисекунд

Выходы

XDT

DT

Текущие дата и время в UTC

XMS

INT

Текущее значение миллисекунд

Используемые модули

T_PLC_MS

Функциональный блок RTC_MS представляет собой программные часы реального времени. При вызове блока начинается отсчет времени с момента, определяемого значениями входов SDT (дата и время в UTC) и SMS (миллисекунды). Текущее значение даты и времени в UTC подается на выход UDT, текущее значение миллисекунд – на выход XMS. По переднему фронту переменной SET в часы записываются новые опорные дата и время (SDT и SMS), относительно которых начинается отсчет.

Пример

VAR fbRtcMs: OSCAT_BASIC. RTC_MS; xSet : BOOL; (* импульс SET *) dtBase : DT:= DT#2026-06-18-12:00:00; (* SDT (UTC) *) iSms : INT := 250; (* SMS *) xdt : DT; (* выход XDT *) xms : INT; (* выход XMS *) END_VAR (* Формируем импульс SET на один цикл *) xSet := TRUE; fbRtcMs( SET := xSet, SDT := dtBase, SMS := iSms ); xdt := fbRtcMs.XDT; (* сразу после SET: XDT = DT#2026-06-18-12:00:00 (далее увеличивается) *) xms := fbRtcMs.XMS; (* сразу после SET: XMS = 250 (далее меняется) *) (* Сбрасываем SET, чтобы импульс был только один цикл *) xSet := FALSE; END_PROGRAM

SDT_TO_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

SDT

Дата в формате SDT

Выходы

SDT_TO_DATE

DATE

Дата в формате DATE

Используемые модули

SET_DATE

Функция SDT_TO_DATE конвертирует исходную дату DTI в формате SDT в переменную типа DATE.

Пример

VAR sdt : OSCAT_BASIC.SDT; (* дата в формате SDT *) d : DATE; (* результат DATE *) END_VAR (* Заполняем только разряды даты, необходимые для конвертации *) sdt.YEAR := 2026; sdt.MONTH := 6; sdt.DAY := 18; d := OSCAT_BASIC.SDT_TO_DATE(DTI := sdt); (* вернёт D#2026-06-18 *) END_PROGRAM

SDT_TO_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

SDT

Дата и время в формате SDT

Выходы

SDT_TO_DT

DT

Дата и время в формате DT

Используемые модули

SET_DATE

Функция SDT_TO_DT конвертирует исходные дату и время DTI в формате SDT в переменную типа DT.

Пример

VAR sdt : OSCAT_BASIC.SDT; (* дата и время в формате SDT *) d : DT; (* результат DT *) END_VAR (* Заполняем только разряды даты и времени, необходимые для конвертации *) sdt.YEAR := 2026; sdt.MONTH := 6; sdt.DAY := 18; sdt.HOUR := 13; sdt.MINUTE := 45; sdt.SECOND := 15; d := OSCAT_BASIC.SDT_TO_DT(DTI := sdt); (* вернёт DT#2026-06-18-13:45:15 *) END_PROGRAM

SDT_TO_TOD

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

SDT

Время в формате SDT

Выходы

SDT_TO_TOD

TOD

Время в формате TOD

Используемые модули

SET_DATE

Функция SDT_TO_TOD конвертирует исходное время суток DTI в формате SDT в переменную типа TOD.

Пример

VAR sdt : OSCAT_BASIC.SDT; (* время в формате SDT *) d : TOD; (* результат TOD *) END_VAR (* Заполняем только разряды времени, необходимые для конвертации *) sdt.HOUR := 13; sdt.MINUTE := 45; sdt.SECOND := 15; sdt.MS := 33; d := OSCAT_BASIC.SDT_TO_TOD(DTI := sdt); (* вернёт TOD#13:45:15.033 *) END_PROGRAM

SECOND

Тип модуля: функция

Переменная

Тип

Описание

Входы

itod

TOD

Заданное время

Выходы

SECOND

REAL

Число секунд и миллисекунд

Функция SECOND возвращает число секунд и миллисекунд, вырезанное из исходного значения времени суток itod типа TOD.

Пример

VAR t : TOD := TOD#13:45:20.200; (* заданное время суток *) s : REAL; (* число минут *) END_VAR s := OSCAT_BASIC.SECOND(itod := t); (* вернёт 20.2 *) END_PROGRAM

SECOND_OF_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

XDT

DT

Заданные дата и время

Выходы

SECOND_OF_DT

INT

Число секунд

Функция SECOND_OF_DT возвращает число ceкунд, вырезанное из исходного значения даты и времени XDT типа DT.

Пример

VAR ndt : DT := DT#2026-06-18-13:45:20; (* заданные дата и время *) s : INT; (* число секунд *) END_VAR s := OSCAT_BASIC.SECOND_OF_DT(XDT := ndt); (* вернёт 20 *) END_PROGRAM

SECOND_TO_TIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Количество секунд и миллисекунд

Выходы

SECOND_TO_TIME

TIME

Время

Функция SECOND_TO_TIME конвертирует заданное количество секунд IN типа REAL (в виде числа с плавающей точкой) в значение переменной типа TIME.

Пример

VAR seconds : REAL := 36; (* количество секунд *) t : TIME; (* результат *) END_VAR t := OSCAT_BASIC.SECOND_TO_TIME(IN := seconds); (* вернёт T#36s *) END_PROGRAM

SET_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

YEAR

INT

Год

MONTH

INT

Месяц

DAY

INT

День

Выходы

SET_DATE

DATE

Дата в формате DATE

Функция SET_DATE возвращает дату типа DATE, собранную из значений года YEAR, месяца MONTH и дня DAY. Функция не проверяет корректность входных данных, так что пользователь должен ограничить диапазон их возможных значений (например, 1-12 для MONTH и т.д.).

Пример

VAR y : INT := 2026; (* YEAR *) m : INT := 6; (* MONTH *) d : INT := 18; (* DAY *) dt: DATE; (* результат *) END_VAR dt := OSCAT_BASIC.SET_DATE( YEAR := y, MONTH := m, DAY := d ); (* вернёт D#2026-06-18 *) END_PROGRAM

SET_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

YEAR

INT

Год

MONTH

INT

Месяц

DAY

INT

День

hour

INT

Часы

minute

INT

Минуты

second

INT

Секунды

Выходы

SET_DT

DT

Дата и время в формате DT

Функция SET_DT возвращает дату и время типа DT, собранную из значений года YEAR, месяца MONTH и дня DAY, часов hour, минут minute и секунд second. Функция не проверяет корректность входных данных, так что пользователь должен ограничить диапазон их возможных значений (например, 1-12 для MONTH и т.д.).

Пример

VAR y : INT := 2026; (* YEAR *) mon : INT := 6; (* MONTH *) d : INT := 18; (* DAY *) h : INT := 13; (* HOUR *) m : INT := 45; (* MINUTE *) s : INT := 20; (* SECOND *) dt: DT; (* результат *) END_VAR dt := OSCAT_BASIC.SET_DT( YEAR := y, MONTH := mon, DAY := d, HOUR := h, MINUTE := m, SECOND := s ); (* вернёт DT#2026-06-18-13:45:20 *) END_PROGRAM

SET_TOD

Тип модуля: функция

Переменная

Тип

Описание

Выходы

hour

INT

Часы

minute

INT

Минуты

second

INT

Секунды

Выходы

SET_TOD

TOD

Дата и время в формате TOD

Функция SET_TOD возвращает время суток типа TOD, собранную из значений часов hour, минут minute и секунд second. Функция не проверяет корректность входных данных, так что пользователь должен ограничить диапазон их возможных значений (например, 1-24 для hourи т.д.).

Пример

VAR h : INT := 13; (* HOUR *) m : INT := 45; (* MINUTE *) s : INT := 20; (* SECOND *) dt: TOD; (* результат *) END_VAR dt := OSCAT_BASIC.SET_TOD( hour := h, minute := m, second := s ); (* вернёт TOD#13:45:20 *) END_PROGRAM

SUN_MIDDAY

Тип модуля: функция

Переменная

Тип

Описание

Входы

LON

REAL

Долгота (в градусах)

UTC

DATE

Дата в UTC

Выходы

SUN_MIDDAY

TOD

Время истинного полудня

Используемые модули

DAY_OF_YEAR

Функция SUN_MIDDAY вычисляет время истинного полудня (в UTC) для даты UTC на долготе LON.

Пример

VAR lon : REAL := 37.6155; (* LON *) dUtc : DATE := D#2016-02-17; (* UTC *) midday: TOD; (* результат *) END_VAR midday := OSCAT_BASIC.SUN_MIDDAY( LON := lon, UTC := dUtc ); (* вернёт TOD#9:43:23:252 *) END_PROGRAM

SUN_POS

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

latitude

REAL

Широта (в градусах)

longitude

REAL

Долгота (в градусах)

utc

DT

Дата и время в UTC

Выходы

B

REAL

Азимут (в градусах)

H

REAL

Высота солнца над горизонтом (в градусах)

HR

REAL

Высота солнца над горизонтом (в градусах) с учетом рефракции

Используемые модули

MODR, RAD, DEG, REFRACTION

Функциональный блок SUN_POS вычисляет азимут B, высоту солнца над горизонтом H и высоту солнца над горизонтом с учетом рефракции HR для заданной широты latitude и долготы longitude в момент utc (дата и время по UTC). Расчет рефракции производится для нормального атмосферного давления (101325 Па) и температуры 10 °С. Погрешность расчета в диапазоне дат 2000…2050 не превышает 0.1 градуса.

Пример

VAR fbSunPos :OSCAT_BASIC .SUN_POS; lat : REAL := 55.7522; lon : REAL := 37.6155; xutc: DT := DT#2016-02-17-5:35:22; B : REAL; (* азимут, градусы *) H : REAL; (* высота, градусы *) HR : REAL; (* высота с рефракцией, градусы *) END_VAR fbSunPos( latitude := lat, longitude := lon, utc := xutc ); B := fbSunPos.B; (* 120 *) H := fbSunPos.H; (* 4.78 *) HR := fbSunPos.HR; (* 4.95 *) END_PROGRAM

SUN_TIME

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

latitude

REAL

Широта (в градусах)

longitude

REAL

Долгота (в градусах)

utc

DATE

Дата в UTC

H

REAL

Высота солнца над горизонтом (в градусах) на восходе

Выходы

MIDDAY

TOD

Время солнечного полудня (в UTC)

SUN_RISE

TOD

Время восхода солнца (в UTC)

SUN_SET

TOD

Время заката солнца (в UTC)

SUN_DECLINATION

REAL

Склонение солнца над горизонтом в полдень (в градусах)

Используемые модули

SUN_MIDDAY, DAY_OF_YEAR, DEG, HOUR_TO_TIME, RAD,

Функциональный блок SUN_TIME вычисляет для заданной широты latitude, долготы longitude и даты utc (по UTC) время восхода солнца SUN_RISE, время заката солнца SUN_SET, время солнечного полудня MIDDAY, а также склонение солнца над горизонтом в полдень SUN_DECLINATION. Функциональный блок использует алгоритм, основанный на уравнении восхода, что минимизирует нагрузку на ПЛК. Не имеет смысла вызывать данный ФБ более одного раза в день – для расчета позиции солнца в течение дня должен использоваться ФБ SUN_POS. ФБ возвращает корректные результаты в пределах 65° Южной широты … 65° Северной широты (-65 < latitude < 65).

Вход H используется для задания высоты солнечного диска. По умолчанию он имеет значение -0.83(3), которое используется при наблюдениях на земле. При наблюдениях за светилом на морском горизонте или возвышении это значение должно быть скорректировано (см. ссылку на информацию об уравнении восхода).

Пример

VAR fbSunTime : OSCAT_BASIC.SUN_TIME; lat : REAL := 55.7522; lon : REAL := 37.6155; xutc : DATE := D#2016-02-17; H : REAL := -0.833;; MIDDAY : TOD; (* время солнечного полудня *) SUN_RISE : TOD; (* время восхода солнца *) SUN_SET : TOD; (* время заката солнца *) SUN_DECLINATION : REAL;(*склонение солнца над горизонтом в полдень в градусах*) END_VAR fbSunTime( latitude := lat, longitude := lon, utc := xutc, h := h ); MIDDAY := fbSunTime.MIDDAY; (* TOD#9:43:23.252 *) SUN_RISE := fbSunTime.SUN_RISE; (* TOD#4:50:7.228 *) SUN_SET := fbSunTime.SUN_SET; (* TOD#14:36:39.276 *) SUN_DECLINATION := fbSunTime.SUN_DECLINATION; (* 22.2 *) END_PROGRAM

TIMECHECK

Тип модуля: функция

Переменная

Тип

Описание

Входы

TD

TOD

Заданное время суток

START

TOD

Нижний предел контролируемого диапазона

STOP

TOD

Верхний предел контролируемого диапазона

Выходы

TIMECHECK

BOOL

Флаг «TD принадлежит интервалу»

Функция TIMECHECK возвращает TRUE, если заданное время суток TD принадлежит интервалу START < TD < STOP. При этом значение START может превышать значение STOP (в том случае, если в контролируемый диапазон входит часть следующих суток).

Пример

VAR td : TOD := TOD#23:30:00; (* проверяемое время *) start1 : TOD := TOD#08:00:00; stop1 : TOD := TOD#17:00:00; x1 : BOOL; (* результат 1 *) start2 : TOD := TOD#22:00:00; stop2 : TOD := TOD#06:00:00; x2 : BOOL; (* результат 2 *) END_VAR x1 := OSCAT_BASIC.TIMECHECK( TD := td, START := start1, STOP := stop1 ); (* вернёт FALSE: 23:30 не входит в 08:00..17:00 *) x2 := OSCAT_BASIC.TIMECHECK( TD := td, START := start2, STOP := stop2 ); (* вернёт TRUE: интервал 22:00..06:00 проходит через полночь, 23:30 входит *) END_PROGRAM

UTC_TO_LTIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

UTC

DT

Дата и время в UTC

DST_ENABLE

BOOL

Сигнал включения учета летнего времени

TIME_ZONE_OFFSET

INT

Смещение местного времени относительно UTC в минутах

Выходы

UTC_TO_LTIME

DT

Местные дата и время

Используемые модули

DST

Функция UTC_TO_LTIME конвертирует дату и время из UTC в местное время. Вход TIME_ZONE_OFFSET используется для задания значения смещения местного времени относительно UTC в минутах. Если вход DST_ENABLE имеет значение TRUE, то функция учитывает переход на летнее время.

Пример

VAR utc : DT := DT#2026-06-18-09:00:00; (* дата/время в UTC *) dst : BOOL := FALSE; (* учет летнего времени *) tzOff : INT := 180; (* UTC+3 = 180 минут *) lt : DT; (* местное дата/время *) END_VAR lt := OSCAT_BASIC.UTC_TO_LTIME( UTC := utc, DST_ENABLE := FALSE, TIME_ZONE_OFFSET := tzOff ); (* вернёт DT#2026-06-18-12:00:00 *) END_PROGRAM

WORK_WEEK

Тип модуля: функция

Переменная

Тип

Описание

Входы

idate

DATE

Заданная дата

Выходы

WORK_WEEK

INT

Номер недели в году

Используемые модули

YEAR_OF_DATE, YEAR_BEGIN, DAY_OF_WEEK, LEAP_YEAR

Функция WORK_WEEK возвращает номер недели в году для заданной даты idate. Год начинается с 1-ой недели.

Пример

VAR d : DATE := D#2026-06-18; (* заданная дата idate *) ww : INT; (* номер недели *) END_VAR ww := OSCAT_BASIC.WORK_WEEK(idate := d); (* вернёт 24 *) END_PROGRAM

YEAR_BEGIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

y

INT

Заданный год

Выходы

YEAR_BEGIN

DATE

Дата первого дня года

Функция YEAR_BEGIN возвращает дату первого дня для заданного года y.

Пример

VAR y : INT := 2026; (* заданный год *) dBegin : DATE; (* результат *) END_VAR dBegin := OSCAT_BASIC.YEAR_BEGIN(y); (* вернёт D#2026-01-01 *) END_PROGRAM

YEAR_END

Тип модуля: функция

Переменная

Тип

Описание

Входы

y

INT

Заданный год

Выходы

YEAR_END

DATE

Дата последнего дня года

Функция YEAR_END возвращает дату последнего дня для заданного года y.

Пример

VAR y : INT := 2026; (* заданный год *) dEnd : DATE; (* результат *) END_VAR dEnd := OSCAT_BASIC.YEAR_END(y); (* вернёт D#2026-12-31 *) END_PROGRAM

YEAR_OF_DATE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IDATE

DATE

Исходная дата

Выходы

YEAR_OF_DATE

INT

Год

Функция YEAR_OF_DATE возвращает значение года, вырезанное из исходной даты IDATE типа DATE.

Пример

VAR d : DATE := D#2026-06-18; (* исходная дата IDATE *) y : INT; (* год *) END_VAR y := OSCAT_BASIC.YEAR_OF_DATE(IDATE := d); (* вернёт 2026 *) END_PROGRAM

Работа со строками

BIN_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

BIN

STRING(12)

Строка бит (STRING)

Выходы

BIN_TO_BYTE

BYTE

Строка бит (BYTE)

Функция BIN_TO_BYTE конвертирует входную строку BIN, состоящую из символов 0 и 1, в значение типа BYTE.

Пример

VAR sBin : STRING(12) := '10101010'; b : BYTE; END_VAR b := OSCAT_BASIC.BIN_TO_BYTE(BIN := sBin); (* b = 170 (16#AA) *) END_PROGRAM

BIN_TO_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

BIN

STRING(12)

Строка бит (STRING)

Выходы

BIN_TO_DWORD

DWORD

Значение DWORD

Функция BIN_TO_DWORD конвертирует входную строку BIN, состоящую из символов 0 и 1, в значение типа DWORD.

Пример

VAR sBin : STRING(40) := '0000000000000000000000000000000010101010'; dw : DWORD; END_VAR dw := OSCAT_BASIC.BIN_TO_DWORD(BIN := sBin); (* dw = 170 (16#000000AA) *) END_PROGRAM

BYTE_TO_STRB

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Строка бит (BYTE)

Выходы

BYTE_TO_STRB

STRING(8)

Строка бит (STRING)

Функция BYTE_TO_STRB конвертирует значение IN типа BYTE в строку, состоящую из символов 0 и 1.

Пример

VAR b : BYTE := 16#AA; s : STRING(8); END_VAR s := OSCAT_BASIC.BYTE_TO_STRB(IN := b); (* s = '10101010' *) END_PROGRAM

BYTE_TO_STRH

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Строка бит (BYTE)

Выходы

BYTE_TO_STRH

STRING(2)

Строка бит в HEX (STRING)

Функция BYTE_TO_STRH конвертирует значение IN типа BYTE в строку, содержащую это значение в 16-ричной системе счисления.

Пример

VAR b : BYTE := 16#AA; sHex : STRING(2); END_VAR sHex := OSCAT_BASIC.BYTE_TO_STRH(IN := b); (* sHex = 'AA' *) END_PROGRAM

CAPITALIZE

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

CAPITALIZE

STRING

Обработанная строка

Используемые модули

TO_UPPER

Функция CAPITALIZE переводит первые символы слов из строки str в верхний регистр. Слова должны быть разделены пробелами. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR sIn : STRING := 'hello world'; sOut : STRING; END_VAR sOut := OSCAT_BASIC.CAPITALIZE(str := sIn); (* sOut = 'Hello World' *) END_PROGRAM

CHARCODE

Тип модуля: функция

Переменная

Тип

Описание

Входы

STR

STRING(10)

Символ/идентификатор

Выходы

CHARCODE

BYTE

Код символа/идентификатора

Используемые модули

CODE

Функция CHARCODE возвращает код для заданного ASCII-символа или идентификатора STR. Список идентификаторов приведен в таблице ниже. В случае получения неизвестного символа или идентификатора функция возвращает 0. Работа функции основана на использовании глобальной переменной CHARNAMES должна иметь значение TRUE.

Пример

VAR s : STRING(10) := '&'; (* одиночный символ *) c : BYTE; (* код символа *) END_VAR c := OSCAT_BASIC.CHARCODE(STR := s); (* c = 38 (16#26) *) END_PROGRAM

Обозначение

Идентификатор

Код

Обозначение

Идентификатор

Код

‘’

quot

34

Î

Icirc

206

&

amp

38

Ï

Iuml

207


lt

60

Ð

ETH

208

< 

gt

62

Ñ

Ntilde

209

€

euro

136

Ò

Ograve

210


nbsp

160

Ó

Oacute

211

i

iexcl

161

Ô

Ocirc

212

¢

cent

162

Õ

Otilde

213

£

pound

163

Ö

Ouml

214

¤

curren

164

×

times

215

¥

yen

165

Ø

Oslash

216

¦

brvbar

166

Ù

Ugrave

217

§

sect

167

Ú

Uacute

218

¨

uml

168

Û

Ucirc

219

©

copy

169

Ü

Uuml

220

ª

ordf

170

Ý

Yacute

221

«

laquo

171

ß

szlig

223

¬

not

172

à

agrave

224

-

shy

173

á

aacute

225

®

reg

174

â

acirc

226

¯

macr

175

ã

atilde

227

°

deg

176

ä

auml

228

±

plusmn

177

å

aring

229

²

sup2

178

æ

aelig

230

³

sup3

179

ç

ccedil

231

´

acute

180

è

egrave

232

µ

micro

181

é

eacute

233

para

182

ê

ecirc

234

·

middot

183

ë

euml

235

¸

cedil

184

ì

igrave

236

¹

sup1

185

í

iacute

237

º

ordm

186

î

icirc

238

»

raquo

187

ï

iuml

239

½

frac12

189

ð

eth

240

¾

frac34

190

ñ

ntilde

241

¿

iquest

191

ò

ograve

242

À

Agrave

192

ó

oacute

243

Á

Aacute

193

ô

ocirc

244

Â

Acirc

194

õ

otilde

245

Ã

Atilde

195

ö

ouml

246

Ä

Auml

196

÷

divide

247

Å

Aring

197

ø

oslash

248

Æ

AElig

198

ù

ugrave

249

Ç

Ccedil

199

ú

uacute

250

È

Egrave

200

û

ucirc

251

É

Eacute

201

ü

uuml

252

Ê

Ecirc

202

ý

yacute

253

Ë

Euml

203

þ

thorn

254

Ì

Igrave

204

ÿ

yuml

255

Í

Iacute

205

CHARNAME

Тип модуля: функция

Переменная

Тип

Описание

Входы

C

BYTE

Код идентификатора

Выходы

CHARNAME

STRING(10)

Идентификатор

Используемые модули

CHR_TO_STRING

Функция CHARNAME возвращает идентификатор по заданному коду C. Список идентификаторов приведен в таблице в разделе CHARCODE. Работа функции основана на использовании глобальной переменной CHARNAMES.

Пример

VAR c : BYTE := 38; (* '&' -> amp *) name : STRING(10); (* результат *) END_VAR name := OSCAT_BASIC.CHARNAME(C := c); (* вернёт 'amp' *) END_PROGRAM

CHR_TO_STRING

Тип модуля: функция

Переменная

Тип

Описание

Входы

C

BYTE

Код ASCII-символа

Выходы

CHR_TO_STRING

STRING(1)

ASCII-символ

Функция CHR_TO_STRING возвращает символ заданного ASCII-кода C.

Пример

VAR c : BYTE := 38; (* ASCII-код символа '&' *) s : STRING(1); (* результат *) END_VAR s := OSCAT_BASIC.CHR_TO_STRING(C := c); (* s = '&' *) END_PROGRAM

CLEAN

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

STRING

Исходная строка

CX

STRING(80)

Допустимые символы

Выходы

CLEAN

STRING

Обработанная строка

Функция CLEAN вырезает из строки IN все символы, не входящие в строку CX.

Пример

VAR sIn : STRING := 'Tel:+7(999)12-34.56'; cx : STRING(80) := '0123456789.'; (* допустимые символы *) sOut : STRING; END_VAR sOut := OSCAT_BASIC.CLEAN( IN := sIn, CX := cx ); (* sOut = '79991234.56' *) END_PROGRAM

CODE

Тип модуля: функция

Переменная

Тип

Описание

Входы

STR

STRING

Исходная строка

POS

INT

Позиция символа

Выходы

CODE

BYTE

ASCII-код символа

Функция CODE возвращает код ASCII-символа из строки STR с позиции POS. Если POS = 0 или POS > длины строки, то функция возвращает 0.

Пример

VAR s : STRING := 'ABC'; pos : INT := 2; c1 : BYTE; (* код символа *) c0 : BYTE; (* код при POS=0 *) END_VAR c1 := OSCAT_BASIC.CODE( STR := s, POS := pos ); (* c1 = 66 (16#42) *) c0 := OSCAT_BASIC.CODE( STR := s, POS := 0 ); (* c0 = 0 (16#00) *) END_PROGRAM

COUNT_CHAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

STR

STRING

Исходная строка

chr

BYTE

ASCII-код символа

Выходы

COUNT_CHAR

INT

Кол-во символов в строке

Функция COUNT_CHAR возвращает число символов с ASCII-кодом chr в строке STR.

Пример

VAR s : STRING := 'A-B-C'; ch : BYTE := 16#2D; (* '-' *) cnt : INT; (* количество вхождений *) END_VAR cnt := OSCAT_BASIC.COUNT_CHAR( STR := s, chr := ch ); (* cnt = 2 *) END_PROGRAM

COUNT_SUBSTRING

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEARCH

STRING

Искомый фрагмент

STR

STRING

Исходная строка

Выходы

COUNT_SUBSTRING

INT

Кол-во вхождений фрагмента в строку

Функция COUNT_SUBSTRING возвращает число вхождений строки SEARCH в строку STR.

Пример

VAR s : STRING := 'one two one one'; search : STRING := 'one'; cnt : INT; (* количество вхождений *) END_VAR cnt := OSCAT_BASIC.COUNT_SUBSTRING( SEARCH := search, STR := s ); (* cnt = 3 *) END_PROGRAM

DEC_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

DEC

STRING(10)

Значение в символьном виде

Выходы

DEC_TO_BYTE

BYTE

Значение в целочисленном виде

Функция DEC_TO_BYTE конвертирует символьное значение DEC в целочисленное значение типа BYTE. Учитываются только символы ‘0’ – ‘9’ в пределах допустимого для типа BYTE диапазона ‘0’ – ‘255’.

Пример

VAR strInput : STRING(10) := '255'; bResult : BYTE; END_VAR bResult := OSCAT_BASIC.DEC_TO_BYTE(strInput); (* bResult = 255 (0xFF) *) END_PROGRAM

DEC_TO_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

DEC

STRING(10)

Значение в символьном виде

Выходы

DEC_TO_DWORD

DWORD

Значение в целочисленном виде

Функция DEC_TO_DWORD конвертирует символьное значение DEC в целочисленное значение типа DWORD. Учитываются только символы ‘0’ – ‘9’ в пределах допустимого для типа DWORD диапазона ‘0’ – ‘4294967295’.

Пример

VAR strInput : STRING(10) := '4096'; dResult : DWORD; END_VAR dResult := OSCAT_BASIC.DEC_TO_DWORD(strInput); (* dResult = 4096 *) END_PROGRAM

DEC_TO_INT

Тип модуля: функция

Переменная

Тип

Описание

Входы

DEC

STRING(10)

Значение в символьном виде

Выходы

DEC_TO_INT

INT

Значение в целочисленном виде

Функция DEC_TO_DWORD конвертирует символьное значение DEC в целочисленное значение типа INT. Учитываются только символы ‘0’ – ‘9’ и '-' в пределах допустимого для типа INT диапазона ‘-32768’ – ‘32767’.

Пример

VAR strInput : STRING(10) := '-1024'; iResult : INT; END_VAR iResult := OSCAT_BASIC.DEC_TO_INT(strInput); (* iResult = -1024 *) END_PROGRAM

DEL_CHARS

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

STRING

Исходная строка

CX

STRING(80)

Запрещенные символы

Выходы

DEL_CHARS

STRING

Обработанная строка

Функция DEL_CHARS вырезает из строки IN все символы, входящие в строку CX.

Пример

VAR strIN : STRING(80) := 'Hello, World! 123'; strCX : STRING(80) := 'o,'; (* что удалить*) strRes : STRING; END_VAR strRes := OSCAT_BASIC.DEL_CHARS(IN := strIN, CX := strCX); (* результат: 'Hell Wrld' *) END_PROGRAM

DT_TO_STRF

Тип модуля: функция

Переменная

Тип

Описание

Входы

DTI

DT

Дата и время

MS

INT

Число миллисекунд

FMT

STRING

Формат строкового представления даты и времени

LANG

INT

Язык приложения

Выходы

DT_TO_STRF

STRING

Строка с форматированной меткой времени

Используемые модули

YEAR_OF_DATE, MONTH_OF_DATE, MONTH_TO_STRING,  DAY_OF_MONTH, DAY_OF_WEEK, WEEKDAY_TO_STRING, HOUR, MINUTE, SECOND

Функция DT_TO_STRF конвертирует значение даты и времени DTI типа DT в форматированную строку. Вход MS позволяет указать число миллисекунд. Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE). Вход FMT представляет собой строку, состоящую из текста и заполнителей, которая определяет форматирование даты и времени. Список заполнителей приведен ниже.

Заполнитель

Описание

#A

Полное значение года (2008)

#B

Сокращенное значение года (08)

#C

Значение месяца без ведущего нуля (5)

#D

Значение месяца с ведущим нулем (05)

#E

Сокращенное название месяца (Jan)

#F

Полное название месяца (January)

#G

Значение дня без ведущего нуля (5)

#H

Значение дня с ведущим нулем (05)

#I

Номер дня недели (1 – понедельник, 7 – воскресение)

#J

Сокращенное название дня (Mo)

#K

Полное название дня (Monday)

#L

Утро/вечер (AM/PM)

#M

Значение часа в 24-часовом формате без ведущего нуля (2, 22)

#N

Значение часа в 24-часовом формате с ведущим нулем (02, 22)

#O

Значение часа в 12-часовом формате без ведущего нуля (1, 11)

#P

Значение часа в 12-часовом формате с ведущим нулем (01, 11)

#Q

Значение минут без ведущего нуля (5)

#R

Значение минут с ведущим нулем (05)

#S

Значение секунд без ведущего нуля (5)

#T

Значение секунд с ведущим нулем (05)

#U

Значение миллисекунд без ведущего нуля (5)

#V

Значение миллисекунд с ведущим нулем (005)

#W

Значение дня с ведущим нулем и пробелом (‘ 05’)

#X

Значение месяца с ведущим нулем и пробелом (‘ 05’)

Пример

VAR dt : DT := DT#2026-06-18-13:45:20; ms : INT := 250; fmt : STRING := '#A-#D-#H #N:#R:#T.#V'; (* YYYY-MM-DD HH:MM:SS.mmm *) lang : INT := 1; (* язык EN *) s : STRING; END_VAR s := OSCAT_BASIC.DT_TO_STRF( DTI := dt, MS := ms, FMT := fmt, LANG := lang ); (* s = '2026-06-18 13:45:20.250' *) END_PROGRAM

DWORD_TO_STRB

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Набор бит

Выходы

DWORD_TO_STRB

STRING(32)

Строка бит

Функция DWORD_TO_STRB конвертирует переменную IN типа DWORD, представляющую собой набор бит, в строку фиксированной длины, состоящую из символов ‘0’ и ‘1’. При необходимости можно подавать на вход функции переменные типа BYTE и WORD, обрезая строку до нужных размеров с помощью функции RIGHT из библиотеки Standard.

Пример

VAR dwValue : DWORD := 16#FF00FF00; (* Шестнадцатеричное значение *) strBinary : STRING(32); END_VAR strBinary := OSCAT_BASIC.DWORD_TO_STRB(IN := dwValue); (* Результат: '11111111000000001111111100000000' битовое представление 16#FF00FF00*) END_PROGRAM

DWORD_TO_STRF

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Заданное значение

N

INT

Длина строки

Выходы

DWORD_TO_STRF

STRING(20)

Значение в виде строки заданной длины

Используемые модули

FIX

Функция DWORD_TO_STRF конвертирует значение переменной IN типа DWORD в строку с заданной длиной N. Если N > кол-ва разрядов IN, то строка дополняется ведущими нулями. Если N < кол-ва разрядов IN, то старшие разряды обрезаются.

Пример

VAR dwValue : DWORD := 12345; strRes : STRING(20); strRes2 : STRING(20); END_VAR strRes := OSCAT_BASIC.DWORD_TO_STRF(IN := dwValue, N := 8 ); (* вернет '00012345' (дополнено ведущими нулями до 8 символов) *) strRes2 := OSCAT_BASIC.DWORD_TO_STRF(IN := dwValue, N := 3 ); (* вернет '345' (обрезаны старшие разряды) *) END_PROGRAM

DWORD_TO_STRH

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Заданное значение

Выходы

DWORD_TO_STRH

STRING(8)

Значение в виде HEX-форматированной строки

Функция DWORD_TO_STRH конвертирует значение переменной IN типа DWORD в строку фиксированной длины, содержащую это значение в 16-ричной системе счисления.

Пример

VAR dwIN : DWORD := 16#CAFEBABE; hexStr : STRING(8); END_VAR hexStr := OSCAT_BASIC.DWORD_TO_STRH(dwIN); (* результат 'CAFEBABE' *) END_PROGRAM

EXEC

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Математическое выражение

Выходы

EXEC

STRING

Результат

Используемые модули

UPPERCASE, TRIM, FIND_NONUM

Функция EXEC вычисляет математическое выражение, заданное в виде строки str, и возвращает его результат (также в виде строки). Выражение может включать только два операнда и не должно содержать скобки. В случае некорректной операции (например, деления на ноль) функция возвращает значение ‘ERROR’.

Список возможных операторов: +, -, *, /, ^, SIN, COS, TAN, SQRT.

Пример

VAR strExp : STRING := '15 + 27'; strExp1 : STRING := '15/0'; strRes : STRING; strRes1 : STRING; END_VAR strRes := OSCAT_BASIC.EXEC(strExp); (* результат '42' *) strRes1 := OSCAT_BASIC.EXEC(strExp1); (* результат 'ERROR' *) END_PROGRAM

FILL

Тип модуля: функция

Переменная

Тип

Описание

Входы

C

BYTE

ASCII-код символа

L

INT

Длина строки

Выходы

FILL

STRING

Строка заданной длины, заполненная заданным символом

Используемые модули

CHR_TO_STRING

Функция FILL формирует строку длиной L, заполненную символом с ASCII-кодом C.

Пример

VAR fChar : BYTE := 65; (* ASCII-код 'A' *) len : INT := 5; res : STRING; END_VAR res := OSCAT_BASIC.FILL(C := fChar, L := len); (* результат: result = "AAAAA" *) END_PROGRAM

FIND_CHAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

pos

INT

Начальная позиция для поиска

Выходы

FIND_CHAR

INT

Позиция первого символа, который не является управляющим

Функция FIND_CHAR анализирует исходную строку str с позиции pos и возвращает позицию первого символа, который не является управляющим. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE. Управляющими считаются символы c ASCII-кодом < 27 и 127.

Пример

VAR testStr : STRING := '$1812'; position : INT; startPos : INT := 1; END_VAR position := OSCAT_BASIC.FIND_CHAR(str := testStr, pos := startPos); (* вернет 2, т.к. $18 - управляющий символ *) END_PROGRAM

FIND_CTRL

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

pos

INT

Начальная позиция для поиска

Выходы

FIND_CTRL

INT

Позиция первого управляющего символа в строке

Функция FIND_CTRL анализирует исходную строку str с позиции pos и возвращает позицию первого управляющего символа. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE. Управляющими считаются символы c ASCII-кодом < 27 и 127.

Пример

VAR testStr : STRING := '12$18'; position : INT; startPos : INT := 1; END_VAR position := OSCAT_BASIC.FIND_CTRL(str := testStr, pos := startPos); (* вернет 3, т.к. $18 - управляющий символ *) END_PROGRAM

FIND_NONUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

pos

INT

Начальная позиция для поиска

Выходы

FIND_NONUM

INT

Позиция первого символа, который не является числом

Функция FIND_NONUM анализирует исходную строку str с позиции pos и возвращает позицию первого символа, который не является числом (символом ‘1’ – ‘9’ или ‘.’).

Пример

VAR testStr : STRING := '+7495-727-30-16'; position : INT; startPos : INT := 2; END_VAR position := OSCAT_BASIC.FIND_NONUM(str := testStr, pos := startPos); (* вернет 6, т.к проверка со второго символа *) END_PROGRAM

FIND_NUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

pos

INT

Начальная позиция для поиска

Выходы

FIND_NUM

INT

Позиция первого символа, который является числом

Функция FIND_NUM анализирует исходную строку str с позиции pos и возвращает позицию первого символа, который является числом (символом ‘1’ – ‘9’ или ‘.’).

Пример

VAR testStr : STRING := '+7495-727-30-16'; position : INT; startPos : INT := 1; END_VAR position := OSCAT_BASIC.FIND_NUM(str := testStr, pos := startPos); (* вернет 2 *) END_PROGRAM

FINDB

Тип модуля: функция

Переменная

Тип

Описание

Входы

str1

STRING

Анализируемая строка

str2

STRING

Искомая строка

Выходы

FINDB

INT

Позиция последнего вхождения искомой строки

Функция FINDB возвращает позицию последнего вхождения строки str2 в строку str1.

Пример

VAR s1 : STRING := 'one two one one'; s2 : STRING := 'one'; p : INT; END_VAR p := OSCAT_BASIC.FINDB(str1 := s1, str2 := s2); (* p = 13 *) END_PROGRAM

FINDB_NONUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

FINDB_NONUM

INT

Позиция последнего символа, который не является числом

Функция FINDB_NONUM возвращает позицию последнего символа строки str, который не является числом (символом ‘1’ – ‘9’ или ‘.’).

Пример

VAR testStr : STRING := '+7495-727-30-16'; position : INT; END_VAR position := OSCAT_BASIC.FINDB_NONUM(str := testStr); (* 13 *) END_PROGRAM

FINDB_NUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

FINDB_NUM

INT

Позиция последнего символа, который является числом

ФФункция FINDB_NUM возвращает позицию последнего символа строки str, который является числом (символом ‘1’ – ‘9’ или ‘.’).

Пример

VAR testStr : STRING := '+7495-727-30-16'; position : INT; END_VAR position := OSCAT_BASIC.FINDB_NUM(str := testStr ); (* вернет 15 *) END_PROGRAM

FINDP

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Анализируемая строка

src

STRING

Искомая строка

pos

INT

Начальная позиция для поиска

Выходы

FINDP

INT

Позиция первого вхождения искомой строки

Функция FINDP анализирует исходную строку str с позиции pos и возвращает позицию первого вхождения в нее строки src.

Пример

VAR testStr : STRING := 'hello hell'; testStc : STRING := 'hel'; position : INT := 2; res : INT; END_VAR res := OSCAT_BASIC.FINDP(str := testStr, src := testStc,pos := position); (* вернет 7, т.к. проверка со второй позиции *) END_PROGRAM

FIX

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

C

BYTE

ASCII-код символа-заполнителя

L

INT

Длина дополненной строки

M

INT

Режим заполнения

Выходы

FIX

STRING

Дополненная строка

Используемые модули

FILL

Функция FIX дополняет исходную строку str до длины L с помощью символа-заполнителя с ASCII-кодом С. Переменная M определяет режим дополнения:

  • M=0 – строка дополняется справа;

  • M=1 – строка дополняется слева;

  • M=2 – строка дополняется с обоих сторон.

Если длина str является нечетной, то правая часть дополненной строки будет больше левой.

Если L ≤ длина str, то исходная строка не дополняется, а обрезается слева (для M=0 и M=2) или справа (для M=1).

Пример

VAR inStr : STRING := '1'; ascii : BYTE := 16#61; lon : INT := 4; varM : INT; f0 : STRING; f1 : STRING; f2 : STRING; END_VAR varM := 0; f0 := OSCAT_BASIC.FIX(str := inStr, C := ascii, L := lon, M := varM); (* вернет '1aaa' *) varM := 1; f1 := OSCAT_BASIC.FIX(str := inStr, C := ascii, L := lon, M := varM); (* вернет 'aaa1' *) varM := 2; f2 := OSCAT_BASIC.FIX(str := inStr, C := ascii, L := lon, M := varM); (* вернет 'a1aa' *) END_PROGRAM

FLOAT_TO_REAL

Тип модуля: функция

Переменная

Тип

Описание

Входы

FLT

STRING(20)

Значение с плавающей точкой в формате STRING

Выходы

FLOAT_TO_REAL

REAL

Значение с плавающей точкой в формате REAL

Используемые модули

DEC_TO_INT, EXPN

Функция FLOAT_TO_REAL конвертирует строку FLT, содержащую значение с плавающей точкой, в переменную типа REAL.

Строка FLT может содержать цифры и символы «.», «,», «-», «E», «e».

Пример

VAR str1 : STRING(20) := '123.45'; str2 : STRING(20) := '-67.89'; str3 : STRING(20) := '1.23E-4'; str4 : STRING(20) := '-5.67E+3'; real1 : REAL; real2 : REAL; real3 : REAL; real4 : REAL; END_VAR real1 := OSCAT_BASIC.FLOAT_TO_REAL(str1); (* 123.45 *) real2 := OSCAT_BASIC.FLOAT_TO_REAL(str2); (* -67.89 *) real3 := OSCAT_BASIC.FLOAT_TO_REAL(str3); (* 0.000123 *) real4 := OSCAT_BASIC.FLOAT_TO_REAL(str4); (* -5670.0 *) END_PROGRAM

FSTRING_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

STRING(12)

Значение байта в виде форматированной строки

Выходы

FSTRING_TO_BYTE

BYTE

Значение байта

Используемые модули

BIN_TO_BYTE, OCT_TO_BYTE, HEX_TO_BYTE, DEC_TO_BYTE

Функция FSTRING_TO_BYTE конвертирует форматированную строку IN, содержащую значение байта, в переменную типа BYTE. Поддерживаются следующие форматы:

  • двоичный (‘2#01100100’);

  • восьмеричный (‘8#144’);

  • шестнадцатеричный (‘16#64FS’);

  • десятичный (‘100’).

Пример

VAR str1 : STRING(12) := '2#01100100'; str2 : STRING(12) := '8#144'; str3 : STRING(12) := '16#64'; str4 : STRING(12) := '100'; real1 : BYTE; real2 : BYTE; real3 : BYTE; real4 : BYTE; END_VAR real1 := OSCAT_BASIC.FSTRING_TO_BYTE(str1); (* 100 *) real2 := OSCAT_BASIC.FSTRING_TO_BYTE(str2); (* 100 *) real3 := OSCAT_BASIC.FSTRING_TO_BYTE(str3); (* 100 *) real4 := OSCAT_BASIC.FSTRING_TO_BYTE(str4); (* 100 *) END_PROGRAM

FSTRING_TO_DT

Тип модуля: функция

Переменная

Тип

Описание

Входы

SDT

STRING(60)

Значение даты и времени в виде строки

FMT

STRING(60)

Формат строки

Выходы

FSTRING_TO_DT

DT

Дата и время

Используемые модули

SET_DT

Функция FSTRING_TO_DT конвертирует форматированную строку SDT, содержащую значение даты и времени, в переменную типа DT. Вход FMT определяет используемое форматирование, т.е. представляет строку SDT в виде последовательности заполнителей. Список заполнителей приведен ниже.

Заполнитель

Описание

#Y

Значение года (08 или 2008).

#M

Значение месяца в виде числа (1 или 01).

#N

Значение месяца в виде названия (Jan или January). Регистр не учитывается.

#D

Значение дня (1 или 01)

#h

Значение часов (1 или 01)

#m

Значение минут (1 или 01)

#s

Значение секунд (1 или 01)

*

Заполнитель для статического текста

Пример

VAR dt1 : DT; dateStr1 : STRING(60) := '2026 Jul 09 at 14:30:45'; format1 : STRING(60) := '#Y #N #D ** #h:#m:#s'; END_VAR dt1 := OSCAT_BASIC.FSTRING_TO_DT(SDT := dateStr1, FMT := format1); // dt1 = 2026-07-09-14:30:45 END_PROGRAM

FSTRING_TO_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

STRING(40)

Значение даты и времени в виде форматированной строки

Выходы

FSTRING_TO_DWORD

DDORD

Значение DWORD

Используемые модули

BIN_TO_DWORD, OCT_TO_DWORD, HEX_TO_DWORD, DEC_TO_DWORD

Функция FSTRING_TO_DWORD конвертирует форматированную строку IN, содержащую значение DWORD, в переменную типа DWORD. Поддерживаются следующие форматы:

  • двоичный (‘2#01100100’);

  • восьмеричный (‘8#144’);

  • шестнадцатеричный (‘16#64FS’);

  • десятичный (‘100’).

Пример

VAR sBin : STRING(40) := '2#01100100'; sOct : STRING(40) := '8#144'; sHex : STRING(40) := '16#64'; sDec : STRING(40) := '100'; dw1 : DWORD; dw2 : DWORD; dw3 : DWORD; dw4 : DWORD; END_VAR dw1 := OSCAT_BASIC.FSTRING_TO_DWORD(IN := sBin); (* dw1 = 100 (16#00000064) *) dw2 := OSCAT_BASIC.FSTRING_TO_DWORD(IN := sOct); (* dw2 = 100 (16#00000064) *) dw3 := OSCAT_BASIC.FSTRING_TO_DWORD(IN := sHex); (* dw3 = 100 (16#00000064) *) dw4 := OSCAT_BASIC.FSTRING_TO_DWORD(IN := sDec); (* dw4 = 100 (16#00000064) *) END_PROGRAM

FSTRING_TO_MONTH

Тип модуля: функция

Переменная

Тип

Описание

Входы

MTH

STRING(20)

Значение месяца в виде строки

LANG

INT

Язык приложения

Выходы

FSTRING_TO_MONTH

INT

Значение месяца в виде числа

Используемые модули

TRIM, CAPITALIZE, LOWERCASE

Функция FSTRING_TO_MONTH конвертирует строку, содержащую значение месяца в виде числа или названия, в переменную типа INT, содержащую номер месяца. Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE).

Пример

VAR month1 : INT; month2 : INT; END_VAR month1 := OSCAT_BASIC.FSTRING_TO_MONTH(MTH := 'January' ,LANG := 1); // 1 month2 := OSCAT_BASIC.FSTRING_TO_MONTH(MTH := 'März' ,LANG := 2); // 3 END_PROGRAM

FSTRING_TO_WEEK

Тип модуля: функция

Переменная

Тип

Описание

Входы

WEEK

STRING(20)

Название или номер для недели

LANG

INT

Язык приложения

Выходы

FSTRING_TO_WEEK

BYTE

Номер дня недели в виде битовой маски

Используемые модули

FSTRING_TO_WEEKDAY

Функция FSTRING_TO_WEEK конвертирует строку WEEK, содержащую номер или название (полное или сокращенное, регистронезависимое) дня недели, в битовую маску (типа BYTE), где бит, имеющий значение TRUE, определяет текущий день недели (бит 6 – понедельник, бит 0 – воскресение). Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE).

Пример

VAR weekMask1 : BYTE; weekMask2 : BYTE; END_VAR weekMask1 := OSCAT_BASIC.FSTRING_TO_WEEK(WEEK := 'Monday', LANG := 1); (* 2#0000010 Понедельник*) weekMask2 := OSCAT_BASIC.FSTRING_TO_WEEK(WEEK := 'Sonntag', LANG := 2); (* 2#00000001 Воскресенье*) END_PROGRAM

FSTRING_TO_WEEKDAY

Тип модуля: функция

Переменная

Тип

Описание

Входы

WEEK

STRING(20)

Название или номер для недели

LANG

INT

Язык приложения

Выходы

FSTRING_TO_WEEKDAY

INT

Номер дня недели

Используемые модули

TRIM, CAPITALIZE, LOWERCASE

Функция FSTRING_TO_WEEKDAYконвертирует строку WEEK, содержащую номер или название (полное или сокращенное, регистронезависимое) дня недели в переменную типу INT, содержащую номер дня недели (1 – понедельник, 7 – воскресение). Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE).

Пример

VAR wDay1 : INT; wDay2 : INT; END_VAR wDay1 := OSCAT_BASIC.FSTRING_TO_WEEKDAY(WDAY := 'Monday', LANG := 1); (* результат 1*) wDay2 := OSCAT_BASIC.FSTRING_TO_WEEKDAY(WDAY := 'Sonntag', LANG := 2); (* результат 7 *) END_PROGRAM

HEX_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

HEX

STRING(5)

HEX-значение в виде строки

Выходы

HEX_TO_BYTE

BYTE

HEX-значение в виде байта

Функция HEX_TO_BYTE конвертирует строку HEX, содержащую значение в 16-ричной системе счисления, в соответствующее значение типа BYTE. Исходная строка должна содержать только числа и символы от ‘A’ до ‘F’ (в любом регистре).

Пример

VAR str1 : STRING(5) := '1A'; str2 : STRING(5) := 'ED'; res1 : BYTE; res2 : BYTE; END_VAR res1 := OSCAT_BASIC.HEX_TO_BYTE(str1); (* 16#1A *) res2 := OSCAT_BASIC.HEX_TO_BYTE(str2); (* 16#ED *) END_PROGRAM

HEX_TO_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

HEX

STRING(20)

HEX-значение в виде строки

Выходы

HEX_TO_DWORD

DWORD

HEX-значение в виде DWORD

Функция HEX_TO_DWORD конвертирует строку HEX, содержащую значение в 16-ричной системе счисления, в соответствующее значение типа DWORD. Исходная строка должна содержать только числа и символы от ‘A’ до ‘F’ (в любом регистре).

Пример

VAR str1 : STRING(20) := '1A1A2B3C'; str2 : STRING(20) := 'BABE'; res1 : DWORD; res2 : DWORD; END_VAR res1 := OSCAT_BASIC.HEX_TO_DWORD(str1); (* 16#1A1A2B3C *) res2 := OSCAT_BASIC.HEX_TO_DWORD(str2); (* 16#BABE *) END_PROGRAM

IS_ALNUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_ALNUM

BOOL

Флаг «только буквы и цифры»

Используемые модули

ISC_ALPHA, ISC_NUM

Функция IS_ALNUM возвращает TRUE, если исходная строка str состоит только из букв и цифр. Если в строку входит хотя бы один символ, не попадающий в эти категории (например, пробел), то функция возвращает FALSE.

Пример

VAR test1 : STRING := 'Hello123'; test2 : STRING := 'Test@123'; result1 : BOOL; result2 : BOOL; END_VAR result1 := OSCAT_BASIC.IS_ALNUM(str := test1); (* TRUE - только буквы и цифры *) result2 := OSCAT_BASIC.IS_ALNUM(str := test2); (* FALSE - содержит @ *) END_PROGRAM

IS_ALPHA

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_ALPHA

BOOL

Флаг «только буквы»

Используемые модули

ISC_ALPHA

Функция IS_ALPHA возвращает TRUE, если исходная строка str состоит только из букв. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR test1 : STRING := 'Hello'; test2 : STRING := 'Hello123'; result1 : BOOL; result2 : BOOL; END_VAR result1 := OSCAT_BASIC.IS_ALPHA(test1); (* TRUE *) result2 := OSCAT_BASIC.IS_ALPHA(test2); (* FALSE *) END_PROGRAM

IS_CC

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

cmp

STRING

Строка с разрешенными символами

Выходы

IS_CC

BOOL

Флаг «только разрешенные символы»

Функция IS_СС возвращает TRUE, если исходная строка str состоит только из символов, включенных в строку cmp. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR test1 : STRING := 'test'; test2 : STRING := 'Test'; cmp0 : STRING := 'tse'; result1 : BOOL; result2 : BOOL; END_VAR result1 := OSCAT_BASIC.IS_CC(str := test1, cmp :=cmp0); (* TRUE *) result2 := OSCAT_BASIC.IS_CC(str := test2, cmp := cmp0); (* FALSE *) END_PROGRAM

IS_CTRL

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_CTRL

BOOL

Флаг «только управляющие символы»

Используемые модули

ISC_CTRL

Функция IS_CTRL возвращает TRUE, если исходная строка str состоит только из управляющих символов. Управляющими считаются символы c ASCII-кодом < 27 и 127.

Пример

VAR str1 : STRING := '$18'; str2 : STRING := '11$18'; res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_CTRL(str := str1); (* TRUE *) res2 := OSCAT_BASIC.IS_CTRL(str := str2); (* FALSE *) END_PROGRAM

IS_HEX

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_HEX

BOOL

Флаг «только HEX–символы»

Используемые модули

ISC_HEX

Функция IS_HEX возвращает TRUE, если исходная строка str состоит только из HEX–символов (‘0’ – ‘9’, ‘a’ – ‘f’, ‘A’ – ‘F’). Во всех остальных случаях функция возвращает FALSE.

Пример

VAR str1 : STRING := '3AEB1C'; str2 : STRING := '2XL'; res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_HEX(str := str1); (* TRUE *) res2 := OSCAT_BASIC.IS_HEX(str := str2); (* FALSE *) END_PROGRAM

IS_LOWER

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_LOWER

BOOL

Флаг «все символы в нижнем регистре»

Используемые модули

ISC_LOWER

Функция IS_LOWER возвращает TRUE, если исходная строка str состоит только из букв в нижнем регистре. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR str1 : STRING := 'test'; str2 : STRING := 'Test'; str3 : STRING := 'test1'; res1 : BOOL; res2 : BOOL; res3 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_LOWER(str := str1); (* TRUE *) res2 := OSCAT_BASIC.IS_LOWER(str := str2); (* FALSE *) res3 := OSCAT_BASIC.IS_LOWER(str := str3); (* FALSE *) END_PROGRAM

IS_NCC

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

cmp

STRING

Строка с запрещенными символами.

Выходы

IS_NCC

BOOL

Флаг «без запрещенных символов».

Функция IS_NСС возвращает TRUE, если исходная строка str не включает в себя ни один символ из строки cmp. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR str0 : STRING := 'test'; cmp1 : STRING := 'abcd'; cmp2 : STRING := 'efgd'; res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_NCC(str := str0, cmp := cmp1); (* TRUE *) res2 := OSCAT_BASIC.IS_NCC(str := str0, cmp := cmp2); (* FALSE *) END_PROGRAM

IS_NUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_NUM

BOOL

Флаг «только числа»

ISC_NUM

Функция IS_NUM возвращает TRUE, если исходная строка str состоит только из чисел. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR str1 : STRING := '123'; str2 : STRING := 'a123'; res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_NUM(str := str1); (* TRUE *) res2 := OSCAT_BASIC.IS_NUM(str := str2); (* FALSE *) END_PROGRAM

IS_UPPER

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

IS_UPPER

BOOL

Флаг «все символы в верхнем регистре»

Используемые модули

ISC_UPPER

Функция IS_UPPER возвращает TRUE, если исходная строка str состоит только из букв в верхнем регистре. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR str1 : STRING := 'TEST'; str2 : STRING := 'Test'; str3 : STRING := 'TEST1'; res1 : BOOL; res2 : BOOL; res3 : BOOL; END_VAR res1 := OSCAT_BASIC.IS_UPPER(str := str1); (* TRUE *) res2 := OSCAT_BASIC.IS_UPPER(str := str2); (* FALSE *) res3 := OSCAT_BASIC.IS_UPPER(str := str3); (* FALSE *) END_PROGRAM

ISC_ALPHA

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_ALPHA

BOOL

Флаг «только буквы»

Функция ISC_ALPHA возвращает TRUE, если символ с ASCII-кодом IN является буквой. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR test1 : BYTE := 16#61; (* английский язык *) test2 : BYTE := 16#E0; (* русский язык *) test3 : BYTE := 16#21; res1 : BOOL; res2 : BOOL; res3 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_ALPHA(IN := test1); (* TRUE *) res2 := OSCAT_BASIC.ISC_ALPHA(IN := test2); (* TRUE *) res3 := OSCAT_BASIC.ISC_ALPHA(IN := test3); (* FALSE *) END_PROGRAM

ISC_CTRL

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_CTRL

BOOL

Флаг «управляющий символ»

Функция ISC_CTRL возвращает TRUE, если символ с ASCII-кодом IN является управляющим символом. Управляющими считаются символы c ASCII-кодом < 27 (16#1B) и 127 (16#7F). Во всех остальных случаях функция возвращает FALSE.

Пример

VAR test1 : BYTE := 16#61; test2 : BYTE := 16#14; res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_CTRL(IN := test1); (* FALSE *) res2 := OSCAT_BASIC.ISC_CTRL(IN := test2); (* TRUE *) END_PROGRAM

ISC_HEX

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_HEX

BOOL

Флаг «HEX–символ»

Функция ISC_HEX возвращает TRUE, если символ с ASCII-кодом IN является HEX-символом (‘0’ – ‘9’, ‘a’ – ‘f’, ‘A’ – ‘F’). Во всех остальных случаях функция возвращает FALSE.

Пример

VAR str1 : BYTE := 16#46; (* F *) str2 : BYTE := 16#47; (* G *) res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_HEX(IN := str1); (* TRUE *) res2 := OSCAT_BASIC.ISC_HEX(IN := str2); (* FALSE *) END_PROGRAM

ISC_LOWER

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_LOWER

BOOL

Флаг «буква в нижнем регистре»

Функция ISC_LOWER возвращает TRUE, если символ с ASCII-кодом IN является буквой в нижнем регистре. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR str1 : BYTE := 16#46; (* F *) str2 : BYTE := 16#66; (* f *) res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_LOWER(IN := str1); (* FALSE *) res2 := OSCAT_BASIC.ISC_LOWER(IN := str2); (* TRUE *) END_PROGRAM

ISC_NUM

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_NUM

BOOL

Флаг «цифра»

Функция ISC_NUM возвращает TRUE, если символ с ASCII-кодом IN является цифрой. Во всех остальных случаях функция возвращает FALSE.

Пример

VAR str1 : BYTE := 16#31; (* 1 *) str2 : BYTE := 16#46; (* F *) res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_NUM(IN := str1); (* TRUE *) res2 := OSCAT_BASIC.ISC_NUM(IN := str2); (* FALSE *) END_PROGRAM

ISC_UPPER

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа

Выходы

ISC_UPPER

BOOL

Флаг «буква в верхнем регистре»

Функция ISC_UPPER возвращает TRUE, если символ с ASCII-кодом IN является буквой в верхнем регистре. Во всех остальных случаях функция возвращает FALSE. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR str1 : BYTE := 16#46; (* F *) str2 : BYTE := 16#66; (* f *) res1 : BOOL; res2 : BOOL; END_VAR res1 := OSCAT_BASIC.ISC_UPPER(IN := str1); (* TRUE *) res2 := OSCAT_BASIC.ISC_UPPER(IN := str2); (* FALSE *) END_PROGRAM

LOWERCASE

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

LOWERCASE

STRING

Строка в нижнем регистре

Функция LOWERCASE конвертирует исходную строку str в соответствующую строку нижнего регистра. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR TestVar : STRING := ' tEsT '; // исходная строка ResVar : STRING; END_VAR ResVar := OSCAT_BASIC.LOWERCASE( str := TestVar ); (* результат 'test'*) END_PROGRAM

MASSAGE_8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN1…IN8

BOOL

Сигналы генерации сообщений

Выходы

M

STRING

Текущее сообщение

Параметры

S1…S8

STRING

Сообщения 1…8

Функциональный блок MESSAGE_8 используется для генерации на выходе одного из 8-ми заданных сообщений по фронту соответствующего логического сигнала. Если логический сигнал IN1… IN8 имеет значение TRUE, то на выход M поступает соответствующее ему сообщение. Если несколько сигналов имеют значение TRUE, то на выход поступает сообщение с наименьшим номером (т.е. если IN1=IN2=IN3=TRUE, то на выходе будет сообщение S1; если S3=S5=S8=TRUE, то на выходе будет сообщение S3 и т.д.). Если все сигналы имеют значение FALSE, то на выходе – пустая строка.

MASSAGE_4R

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

M0…M3

STRING

Сообщения 0…3

MM

INT

Число используемых сообщений

ENQ

BOOL

Сигнал запуска ФБ

CLK

BOOL

Сигнал переключения сообщений

T1

TIME

Время автоматического переключения сообщений

Выходы

MX

STRING

Текущее сообщение

MN

INT

Номер текущего сообщения (0...4)

TR

BOOL

Флаг «новое сообщение»

Используемые модули

INC1

Функциональный блок MESSAGE_4R используется для последовательной циклической генерации на выходе 4-х заданных информационных сообщений по фронту логического сигнала. Когда на входе CLK проходит импульс по переднему фронту, то на выход MX поступает сообщение M0. При следующем импульсе на входе CLK на выход попадет сообщение M1 и т.д. Вход MM определяет число используемых сообщений (например, при MM=2 на выход будут поступать только сообщения M0 и M1). Вход ENQ используется для запуска/остановки работы блока (блок работает только при ENQ=TRUE). Вход T1 используется для автоматического переключения сообщений на выходе MX – если в течение времени T1 вход CLK сохраняет значение TRUE, то на выход MX поступает следующее сообщение. Выход MN содержит номер текущего сообщения на выходе (0 – M0, 3 – M3). На выходе TR генерируется единичный импульс при смене сообщения.

MIRROR

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

MIRROR

STRING

Зеркальная строка

Функция MIRROR конвертирует исходную строку str в строку с зеркальным расположением символов.

Пример

VAR str1 : STRING := 'this is test'; res : STRING; ; END_VAR res := OSCAT_BASIC.MIRROR(str := str1); (* 'tset si siht' *) END_PROGRAM

MONTH_TO_STRING

Тип модуля: функция

Переменная

Тип

Описание

Входы

MTH

INT

Номер месяца

LANG

INT

Язык приложения

LX

INT

Тип названия (полное/сокращенное)

Выходы

MONTH_TO_STRING

STRING(10)

Название месяца

Функция MONTH_TO_STRING возвращает название месяца с номером MTH. Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE). Вход LX определяет тип названия месяца: 0 – полное (January), 3– сокращенное (Jan).

Пример

VAR month : INT := 3; res1 : STRING(10); res2 : STRING(10); END_VAR res1 := OSCAT_BASIC.MONTH_TO_STRING(MTH := month, LANG := 1, LX := 0); (* March *) res2 := OSCAT_BASIC.MONTH_TO_STRING(MTH := month, LANG := 2, LX := 3); (* Mrz *) END_PROGRAM

OCT_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

OCT

STRING(10)

Восьмеричное значение в символьном виде

Выходы

OCT_TO_BYTE

BYTE

Восьмеричное значение в целочисленном виде

Функция OCT_TO_BYTE конвертирует восьмеричное символьное значение OCT в целочисленное восьмеричное значение типа BYTE. Учитываются только символы ‘0’ – ‘7’ в пределах допустимого для типа BYTE диапазона ‘0’ – ‘255’.

Пример

VAR oct1 : STRING(10) := '11'; oct2 : STRING(10) := '400'; byte1 : BYTE; byte2 : BYTE; END_VAR byte1 := OSCAT_BASIC.OCT_TO_BYTE(OCT := oct1); (* 9 *) byte2 := OSCAT_BASIC.OCT_TO_BYTE(OCT := oct2); (* 0 - переполнение *) END_PROGRAM

OCT_TO_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

OCT

STRING(20)

Восьмеричное значение в символьном виде

Выходы

OCT_TO_DWORD

DWORD

Восьмеричное значение в целочисленном виде

Функция OCT_TO_DWORD конвертирует восьмеричное символьное значение OCT в целочисленное восьмеричное значение типа BYTE. Учитываются только символы ‘0’ – ‘7’ в пределах допустимого для типа DWORD диапазона ‘0’ – ‘4294967295’.

Пример

VAR oct1 : STRING(20) := '1265'; oct2 : STRING(20) := '8989'; res1 : DWORD; res2 : DWORD; END_VAR res1 := OSCAT_BASIC.OCT_TO_DWORD(OCT := oct1); (* 693 *) res2 := OSCAT_BASIC.OCT_TO_DWORD(OCT := oct2); (* 0 - недопустимые символы *) END_PROGRAM

REAL_TO_STRF

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

REAL

Значение с плавающей точкой в формате REAL

N

INT

Кол-во знаков после запятой

D

STRING(1)

Символ-разделитель

Выходы

REAL_TO_STRF

STRING(20)

Значение с плавающей точкой в формате STRING

Используемые модули

EXP10

Функция REAL_TO_STRF конвертирует переменную IN типа REAL в строку, содержащую соответствующее значение с плавающей точкой. Вход N определяет количество знаков после запятой, до которого будет округлено значение IN; он может принимать значения из диапазона 0…7 – это связано с максимальной возможной точностью для типа REAL. Вход D определяет символ-разделитель для целой и дробной части.

Пример

VAR rVal : REAL := 3.1415; rD1 : STRING(1) := '.'; rD2 : STRING(1) := '_'; res1 : STRING(20); res2 : STRING(20); END_VAR res1 := OSCAT_BASIC.REAL_TO_STRF(IN := rVal, N := 2, D := rD1); (* 3.14 *) res2 := OSCAT_BASIC.REAL_TO_STRF(IN := rVal, N := 5, D := rD2); (* 3_14150 *) END_PROGRAM

REPLACE_ALL

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

src

STRING

Искомая строка

rep

STRING

Замещающая строка

Выходы

REPLACE_ALL

STRING

Обработанная строка

Используемые модули

FINDP

Функция REPLACE_ALL осуществляет поиск в исходной строке str всех текстовых фрагментов src и заменяет их на rep.

Пример

VAR InputText : STRING := 'Hello, world! Hello, everyone!'; (*Исходная строка*) SearchStr : STRING := 'Hello'; (*Искомая строка*) ReplaceStr : STRING := 'Hi'; (*Замещающая строка*) ResultText : STRING; END_VAR ResultText := OSCAT_BASIC.REPLACE_ALL( str := InputText, src := SearchStr, rep := ReplaceStr ); (* результат 'Hi, world! Hi, everyone!'*) END_PROGRAM

REPLACE_CHARS

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

SRC

STRING

Строка с набором искомых символов

REP

STRING

Строка с набором замещающих символов

Выходы

REPLACE_CHARS

STRING

Обработанная строка

Функция REPLACE_CHARS осуществляет поиск в исходной строке str всех символов, входящих в строку SRC, после чего замещает их символами с идентичной (для строки SRC) позицией из строки REP.

Пример

VAR InputText : STRING := '29738956'; (*Исходная строка*) SearchStr : STRING := '123456789'; (*Искомые символы*) ReplaceStr : STRING := 'abcdefghi'; (*Замещающие символы*) ResultText : STRING; END_VAR ResultText := OSCAT_BASIC.REPLACE_CHARS( str := InputText, SRC := SearchStr, REP := ReplaceStr ); (* результат 'bigchief'*) END_PROGRAM

REPLACE_UML

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

REPLACE_UML

STRING

Обработанная строка

Используемые модули

TO_UML

Функция REPLACE_UML заменяет все умляуты в исходной строке str на соответствующие сочетания латинских букв:

Умляут

Транслитерация умляута

Ä

Ae

Ö

Oe

Ü

Ue

ä

ae

ö

oe

ü

ue

ß

Ss

Если строка состоит из умляутов в верхнем регистре, но предварительно необходимо перевести ее в нижний регистр с помощью функции LOWERCASE, после чего обработать функцией REPLACE_UML.

Пример

VAR InputText : STRING := 'äöü'; (*Исходная строка*) ResultText : STRING; END_VAR ResultText := OSCAT_BASIC.REPLACE_UML( str := InputText); (* результат 'aeoeue'*) END_PROGRAM

TICKER

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

N

INT

Длина фрагмента сообщения

PT

TIME

Время переключения фрагментов

Выходы

Display

STRING

Фрагмент сообщения

Входы-выходы

Text

STRING

Сообщение

Функциональный блок TICKER используется для реализации бегущей строки. Фрагмент исходного сообщения Text длиной N передается на выход Display, причем с интервалом PT происходит смещение фрагмента на один символ вправо относительно полного текста сообщения. Блок работает корректно только при N < Длина (Text). На рисунке ниже приведен пример работы с блоком.

T#5s, Text=`hello`, длина N=3

Время от начала работы ФБ, с

0

5

10

15

20

25

…

Значение выхода Display

hel

ell

llo

lo

o

hel

…

TO_LOWER

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа верхнего регистра

Выходы

TO_LOWER

BYTE

ASCII-код символа нижнего регистра

Функция TO_LOWER конвертирует ASCII-код символа верхнего регистра в ASCII-код аналогичного символа нижнего регистра. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR UppVar : BYTE := 16#41; // ASCII-код 'A' LowVar : BYTE; END_VAR LowVar := OSCAT_BASIC.TO_LOWER( IN := UppVar ); (* результат = 16#61 ASCII-код 'a'*) END_PROGRAM

TO_UML

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код умляута

Выходы

TO_UML

STRING(2)

Транслитерация умляута

Используемые модули

CHR_TO_STRING

Функция TO_UML конвертирует ASCII-код умляута в строку, содержащую его транслитерацию.

Умляут

ASCII-код

Транслитерация умляута

Ä

16#C4

Ae

Ö

16#D6

Oe

Ü

16#DC

Ue

ä

16#E4

ae

ö

16#F6

oe

ü

16#FC

ue

ß

16#DF

Ss

Пример

VAR UmlVar : BYTE := 16#C4; // Ä ResVar : STRING(2); END_VAR ResVar := OSCAT_BASIC.TO_UML( IN := UmlVar ); (* результат 'Ae'*) END_PROGRAM

TO_UPPER

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

ASCII-код символа нижнего регистра

Выходы

TO_UPPER

BYTE

ASCII-код символа верхнего регистра

Функция TO_UPPER конвертирует ASCII-код символа нижнего регистра в ASCII-код аналогичного символа верхнего регистра. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR LowVar : BYTE := 16#61; // ASCII-код 'a' UppVar : BYTE; END_VAR UppVar := OSCAT_BASIC.TO_UPPER( IN := LowVar ); (* результат = 16#41 ASCII-код 'A'*) END_PROGRAM

TRIM

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

TRIM

STRING

Строка без пробелов

Функция TRIM удаляет из строки str пробелы и возвращает обработанную строку.

Пример

VAR TestVar : STRING := 'hello world !'; // исходная строка ResVar : STRING; END_VAR ResVar := OSCAT_BASIC.TRIM( str := TestVar ); (* результат 'helloworld!'*) END_PROGRAM

TRIM1

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

TRIM1

STRING

Строка без последовательных пробелов

Функция TRIM1 заменяет в строке str последовательные пробелы на один пробел, а также удаляет все пробелы в начале и конце строки.

Пример

VAR TestVar : STRING := ' hello world! '; // исходная строка ResVar : STRING; END_VAR ResVar := OSCAT_BASIC.TRIM1( str := TestVar ); (* результат 'hello world!'*) END_PROGRAM

TRIME

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

TRIME

STRING

Строка без пробелов в начале и конце

Функция TRIME удаляет пробелы в начале и конце строки str, после чего возвращает обработанную строку.

Пример

VAR TestVar : STRING := ' hello world! '; // исходная строка ResVar : STRING; END_VAR ResVar := OSCAT_BASIC.TRIME( str := TestVar ); (* результат 'hello world!'*) END_PROGRAM

UPPERCASE

Тип модуля: функция

Переменная

Тип

Описание

Входы

str

STRING

Исходная строка

Выходы

UPPERCASE

STRING

Строка в верхнем регистре

Используемые модули

TO_UPPER

Функция UPPERCASE конвертирует исходную строку str в соответствующую строку верхнего регистра. Для работы с символами верхней половины таблицы ASCII глобальная переменная EXTENDED_ASCII должна иметь значение TRUE.

Пример

VAR TestVar : STRING := ' tEsT '; // исходная строка ResVar : STRING; END_VAR ResVar := OSCAT_BASIC.UPPERCASE( str := TestVar ); (* результат 'TEST'*) END_PROGRAM

WEEKDAY_TO_STRING

Тип модуля: функция

Переменная

Тип

Описание

Входы

WDAY

INT

Номер дня недели

LANG

INT

Язык приложения

LX

INT

Тип названия (полное/сокращенное)

Выходы

WEEKDAY_TO_STRING

STRING(10)

Название дня недели

Функция WEEKDAY_TO_STRING возвращает название дня недели с номером WDAY. Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE). Вход LX определяет тип названия месяца: 0 – полное (Monday), 2 – сокращенное (Mo).

Пример

VAR DayNumber : INT := 5; // 1 = Понедельник, 7 = Воскресенье Language : INT := 1; // 1 = Английский NameType : INT := 0; // 0 = Полное название DayName : STRING(10); END_VAR DayName := OSCAT_BASIC.WEEKDAY_TO_STRING( WDAY := DayNumber, LANG := Language, LX := NameType ); // Результат: 'Friday' END_PROGRAM

Модули памяти

FIFO_16

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Din

DWORD

Данные, записываемые в буфер

E

BOOL

Сигнал управления блоком (вкл./откл.)

RD

BOOL

Сигнал чтения данных из буфера

WD

BOOL

Сигнал записи данных в буфер

RST

BOOL

Сигнал очистки буфера.

Выходы

Dout

DWORD

Данные, считанные из буфера.

EMPTY

BOOL

Флаг «буфер пуст»

FULL

BOOL

Флаг «буфер полон»

Используемые модули

INC1

Функциональный блок FIFO_16 представляет собой буфер размером 16 значений типа DWORD, организованный по принципу First In – First Out (FIFO). Если вход E=TRUE, то блок находится в работе. Если WD=TRUE, то каждый цикл ПЛК значение входа Din записывается в буфер. Если RD=TRUE, то каждый цикл ПЛК значения из буфера подаются на выход Dout (в том порядке, в котором они были записаны в буфер). Чтобы записать/считать один элемент, необходимо подать на вход RD/WD единичный импульс. Выход EMPTY принимает значение TRUE, если буфер пуст (например, при попытке прочитать четвертое значение из буфера, в который было записано только 3 значения, этот флаг станет активным). Выход FULL принимает значение TRUE, если буфер заполнен. По переднему фронту на входе RST происходит очистка буфера.

FIFO_32

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Din

DWORD

Данные, записываемые в буфер

E

BOOL

Сигнал управления блоком (вкл./откл.)

RD

BOOL

Сигнал чтения данных из буфера

WD

BOOL

Сигнал записи данных в буфер

RST

BOOL

Сигнал очистки буфера.

Выходы

Dout

DWORD

Данные, считанные из буфера.

EMPTY

BOOL

Флаг «буфер пуст»

FULL

BOOL

Флаг «буфер полон»

Используемые модули

INC1

Функциональный блок FIFO_32 представляет собой буфер размером 32 значений типа DWORD. Принцип работы полностью соответствует ФБ FIFO_16. Можно создать буфер любого размера, изменив константу n в разделе объявления переменных блока.

STACK_16

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Din

DWORD

Данные, записываемые в буфер

E

BOOL

Сигнал управления блоком (вкл./откл.)

RD

BOOL

Сигнал чтения данных из буфера

WD

BOOL

Сигнал записи данных в буфер

RST

BOOL

Сигнал очистки буфера.

Выходы

Dout

DWORD

Данные, считанные из буфера.

EMPTY

BOOL

Флаг «буфер пуст»

FULL

BOOL

Флаг «буфер полон»

Функциональный блок STACK_16 представляет собой буфер размером 16 значений типа DWORD, организованный по принципу Last In – First Out (LIFO). Если вход E=TRUE, то блок находится в работе. Если WD=TRUE, то каждый цикл ПЛК значение входа Din записывается в буфер. Если RD=TRUE, то каждый цикл ПЛК значения из буфера подаются на выход Dout (в том порядке, обратном порядку их записи в буфер). Чтобы записать/считать один элемент, необходимо подать на вход RD/WD единичный импульс. Выход EMPTY принимает значение TRUE, если буфер пуст (например, при попытке прочитать четвертое значение из буфера, в который было записано только 3 значения, этот флаг станет активным). Выход FULL принимает значение TRUE, если буфер заполнен. По переднему фронту на входе RST происходит очистка буфера.

STACK_32

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Din

DWORD

Данные, записываемые в буфер

E

BOOL

Сигнал управления блоком (вкл./откл.)

RD

BOOL

Сигнал чтения данных из буфера

WD

BOOL

Сигнал записи данных в буфер

RST

BOOL

Сигнал очистки буфера.

Выходы

Dout

DWORD

Данные, считанные из буфера.

EMPTY

BOOL

Флаг «буфер пуст»

FULL

BOOL

Флаг «буфер полон»

Функциональный блок STACK_32 представляет собой буфер размером 32 значения типа DWORD. Принцип работы полностью соответствует ФБ STACK_16. Можно создать буфер любого размера, изменив константу n в разделе объявления переменных блока.

Генераторы импульсов

A_TRIG

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Контролируемое значение

RES

REAL

Допустимое изменение

Выходы

Q

BOOL

Импульс превышения допустимого значения

D

REAL

Разность между текущим и предыдущим недопустимым значением

Функциональный блок A_TRIG контролирует входное значение IN и при изменении его относительно последнего сохраненного значения на величину, превышающую RES, генерирует единичный импульс на выходе Q и сохраняет текущее значение IN. Разность между последним сохраненным значением IN и текущим значением IN подается на выход D. В момент импульса на выходе Q значение D обнуляется.

Пример работы блока:

Номер цикла

IN

RES

Q

D

1

0

5

FALSE

0

2

2

FALSE

2 (2-0)

3

10

TRUE (импульс на цикл) [ (10-2)>5 ]

0

4

7

FALSE

-3 (7-10)

5

4

TRUE (импульс на цикл) [ (10-4)>5 ]

0

6

0

FALSE

-4 (0-4)

B_TRIG

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

CLK

BOOL

Контролируемый сигнал

Выходы

Q

BOOL

Выход триггера

Функциональный блок B_TRIG генерирует единичный импульс на выходе Q при изменении входного сигнала CLK. В отличие от блоков R_TRIG и F_TRIG из библиотеки Standard, которые детектируют только импульсы переднего/заднего фронта соответственно, данный блок детектирует импульсы обоих фронтов.

Graphic
Трассировка работы ФБ

CLICK_CNT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Контролируемый сигнал

N

INT

Ожидаемое число импульсов

TC

TIME

Период времени

Выходы

Q

BOOL

Выход счетчика

Функциональный блок CLICK_CNT генерирует единичный импульс на выходе Q, если логический сигнал IN в течение заданного времени TC получает ровно N импульсов по заднему фронту. Генерация единичного импульса на выходе осуществляется по истечении времени TC. Работа блока (отсчет времени) начинается по импульсу переднего фронта на входе IN. Если N=0, то единичный импульс на выходе генерируется в том случае, если входной логический сигнал IN в течение времени TC не получает импульсов по заднему фронту.

Graphic
Трассировка работы ФБ

CLICK_DEC

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Контролируемый сигнал

TC

TIME

Период

Выходы

Q0

BOOL

Флаг «импульсов не было»

Q1

BOOL

Флаг «был один импульс»

Q2

BOOL

Флаг «было два импульса»

Q3

BOOL

Флаг «было три импульса»

Функциональный блок CLICK_DEC генерирует единичный импульс на одном из выходов блока, если логический сигнал IN в течение заданного времени TC получает соответствующее количество импульсов по заднему фронту (см. таблицу ниже). Генерация единичного импульса на выходе осуществляется по истечении времени TC. Работа блока (отсчет времени) начинается по импульсу переднего фронта на входе IN.

Число импульсов по заднему фронту за время TC

Единичный импульс на выходе:

0

Q0

1

Q1

2

Q2

3

Q3

>3

-

Graphic
Трассировка работы ФБ

CLK_DIV

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

clk

BOOL

Исходный сигнал

rst

BOOL

Сброс выходов

Выходы

Q0…Q7

BOOL

Модулированный сигнал с частотой 1/2, 1/4...1/256 от исходного

Функциональный блок CLK_DIV модулирует единичные импульсы, поступающие на вход clk, уменьшая их частоту в 1/2, 1/4...1/256 раз и подает обработанные сигналы на выходы Q0…Q7. Вход rst используется для обнуления выходов блока. Обратите внимание, что на вход clk должны подаваться только единичные импульсы; если исходный сигнал не является таковым, то можно обработать его с помощью ФБ TP_X.

Graphic
Трассировка работы ФБ

CLK_N

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

N

INT

Период между импульсами

Выходы

Q

BOOL

Выходной сигнал

Используемые модули

T_PLC_MS

Функциональный блок CLK_N генерирует единичные импульсы с периодом 2Nмс. На рисунке ниже приведена трассировка работы блока в случае:

  • N=3 (период между импульсами – 8 мс);

  • N=4 (период между импульсами – 16 мс);

  • N=5 (период между импульсами – 32 мс);

  • N=6 (период между импульсами – 64 мс).

Время цикла ПЛК – 1 мс. По очевидным причинам период между импульсами не может быть меньше реального цикла ПЛК.

Graphic
Трассировка работы ФБ

CLK_PRG

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

TIME

Период между импульсами

Выходы

Q

BOOL

Выходной сигнал

Используемые модули

T_PLC_MS

Функциональный блок CLK_PRG генерирует единичные импульсы с периодом PT. По очевидным причинам период между импульсами не может быть меньше реального цикла ПЛК.

Graphic
Трассировка работы ФБ

CLK_PULSE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

TIME

Период между импульсами

N

INT

Кол-во импульсов за рабочий цикл

rst

BOOL

Сигнал запуска блока

Выходы

Q

BOOL

Выходной сигнал

cnt

INT

Кол-во сгенерированных импульсов

run

BOOL

Флаг «блок в работе»

Используемые модули

T_PLC_MS

Функциональный блок CLK_PULSE генерирует N единичных импульсов с заданным периодом PT. Импульс по переднему фронту на входе rst запускает блок в работу. На выходе cnt отображается текущее число сгенерированных импульсов. Выход run имеет значение TRUE, пока работа блока не завершена. После завершение работы блока выход run принимает значение FALSE. По очевидным причинам период между импульсами не может быть меньше реального цикла ПЛК. Ниже приведена трассировка ФБ для PT=T#1s и N=5:

Graphic
Трассировка работы ФБ

CYCLE_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E

BOOL

Вход управления блоком

T0

TIME

Время в состоянии 0

T1

TIME

Время в состоянии 1

T2

TIME

Время в состоянии 2

T3

TIME

Время в состоянии 3

S0

BOOL

Режим работы блока

SX

INT

Номер состояния сброса

SL

BOOL

Сброс в состояние SX

Выходы

STATE

INT

Номер текущего состояния

Используемые модули

T_PLC_MS

Функциональный блок CYCLE_4 является переключателем для четырех состояний (0-3). Если вход E= TRUE, то блок находится в работе, и на выход STATE подаются номера состояний (0-3), причем время, проводимое в каждом из состояний, задается переменными T0… T3. Вход S0 определяет режим работы блока:

  • Если S0=TRUE, то переключение состояний происходит циклически, пока E=TRUE.

  • Если S0=FALSE, то происходит однократное переключение всех состояний, и по достижению состояния 3 блок прекращает работу.

По переднему фронту на входе SL происходит переход в состояние с номером SX, после чего автоматически начинается очередная смена состояний.

Если E=FALSE, то блок прекращает работу и переходит в состояние 0.

На рисунке ниже приведена трассировка работы блока для S0=TRUE, T0=1мс, T1=2мс, T3=4мс, T3=2мс:

Graphic
Трассировка работы ФБ

D_TRIG

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

DWORD

Контролируемое значение

Выходы

Q

BOOL

Флаг «значение изменилось»

X

DWORD

Разность между текущим и предыдущим значением

Функциональный блок D_TRIG генерирует единичный импульс при изменении входного значения in. На выход X подается разность между значениями in текущего и предыдущего цикла. На рисунке ниже приведен пример работы с блоком. Начальное значение in – 0, далее оно изменяется до 12, после чего – до 6.

Поскольку выход X имеет тип DWORD, а значение in может уменьшиться по сравнению с предыдущим циклом (т.е. разность будет отрицательной), то необходимо преобразовать его с помощью стандартного оператора DWORD_TO_DINT.

GEN_BIT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in0…in3

DWORD

Генерируемые последовательности бит

clk

BOOL

Вход управления блоком

steps

INT

Кол-во используемых бит последовательностей

rep

INT

Число повторений последовательностей

rst

BOOL

Вход сброса блока

Выходы

Q0…Q3

BOOL

Выходы генератора

cnt

INT

Номер текущего бита последовательностей

run

BOOL

Флаг «блок в работе»

Функциональный блок GEN_BIT используется для генерации битовых последовательностей на выходах Q0… Q3 по заданным паттернам in0… in3. Если вход clk=TRUE, то блок находится в работе, и на выходы Q0… Q3 каждый цикл ПЛК последовательно подаются значения бит входов in0… in3 (от младшего бита DWORD к старшему). Вход steps определяет число используемых бит из паттернов in0… in3. Вход rep определяет число повторов битовых последовательностей на выходе; если rep=0, то последовательность повторяется циклически. На выход cnt поступает номер битов паттернов, в данный момент поданных на выход. Выход run имеет значение TRUE, пока работа блока не завершена. Импульс по переднему фронту на входе rst обнуляет все выходы блока.

На рисунке ниже приведен пример работы с блоком и его трассировка для ПЛК с циклом= 1 с.

В t=11 с на вход xEnable было подано значение TRUE, после чего блок два раза подряд (rep=2) сгенерировал последовательность размером 8 бит (steps=8), созданную на основе паттерна in0 (2#0000_1111).

Graphic
Трассировка работы ФБ

GEN_SQ

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

TIME

Период между импульсами

Выходы

Q

BOOL

Выход генератора

Используемые модули

T_PLC_MS

Функциональный блок GEN_SQ с заданным периодом PT генерирует импульсы длиной 0.5 PT (соответственно, пауза между импульсами также составляет 0.5 PT).

Graphic
Трассировка работы ФБ

SCHEDULER

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E0…E3

BOOL

Вход управления каналом генератора

Выходы

Q0…Q3

BOOL

Выход канала генератора

Параметры

T0…T3

TIME

Время между импульсами

Используемые модули

T_PLC_MS

Функциональный блок SCHEDULER представляй собой четырехканальный генератор единичных импульсов. Если один из входов E принимает значение TRUE, то на соответствующем выходе Q начинают генерироваться единичные импульсы с периодом T. В каждом цикле ПЛК импульс генерируется только в одном из каналов.

На рисунке ниже приведена трассировка работы блока для T0=1мс, T1=2мс, T2=3мс, T3=4мс.

Graphic
Трассировка работы ФБ

SCHEDULER_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E0…E3

BOOL

Вход управления каналом генератора

Выходы

Q0…Q3

BOOL

Выход канала генератора

Параметры

С0…С3

UINT

Кол-во циклов между импульсами

O0…O3

UINT

Кол-во циклов начальной задержки

Используемые модули

T_PLC_MS

Функциональный блок SCHEDULER_2 представляй собой четырехканальный генератор единичных импульсов. Если один из входов E принимает значение TRUE, то на соответствующем выходе Q начинают генерироваться единичные импульсы, пауза между которыми составляет C циклов ПЛК. Параметр O позволяет настроить задержку (в циклах ПЛК) перед первым импульсом.

На рисунке ниже приведена трассировка работы блока для ПЛК с циклом 100 мс со следующими значениями параметров: C0=10, C1=20, C2=30, C3=40, O0=O1=5, O2=O3=20. Все каналы генератора были запущены в работу одновременно.

Graphic
Трассировка работы ФБ

SEQUENCE_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in0…in3

BOOL

Контролируемый сигнал

start

BOOL

Вход управления блоком

rst

BOOL

Вход сброса блока

wait0…wait3

TIME

Время ожидания сигнала

delay0…delay3

TIME

Задержка

Выходы

Q0…Q3

BOOL

Выход секвенсора

QX

BOOL

Флаг «один из выходов активен»

run

BOOL

Флаг «блок в работе».

step

INT

Номер обрабатываемого канала

status

BYTE

Код ошибки/сообщения

Параметры

stop_on_error

BOOL

Режим обработки ошибок

Используемые модули

T_PLC_MS

Функциональный блок SEQUENCE_4 представляет собой четырехбитный секвенсор. Блок запускается в работу импульсом по переднему фронту на входе start и в течение времени wait0 ожидает сигнала TRUE на входе in0. Когда in0 принимает значение TRUE, выход Q0 устанавливается в TRUE и блок делает задержку на время delay0, после чего переходит к ожиданию сигнала TRUE на входе in1 в течение времени wait1 и т.д. После задержки delay3 блок прекращает работу. Вход rst используется для сброса выходных переменных блока (по переднему фронту). Выход QX принимает значение TRUE, если хотя бы один из выходов Q0…Q3 имеет значение TRUE. Выход run принимает значение TRUE, если блок находится в работе. Выход step сигнализирует о номере текущего обрабатываемого входа (-1 – блок не в работе, 0 – in0, …, 3 – in3).

Выход status возвращает код ошибки:

Код ошибки

Описание

1

Вход in0 не стал активным в течение времени wait0

2

Вход in1 не стал активным в течение времени wait1

3

Вход in2 не стал активным в течение времени wait2

4

Вход in3 не стал активным в течение времени wait3

110

Блок не запущен

111

Блок в работе

Параметр stop_on_error определяет поведение блока при возникновении ошибок с кодом 1-4: FALSE – блок продолжает работу, TRUE – блок прекращает работу.

На рисунке ниже приведена трассировка работы блока в случае, когда delay0=delay2=10 мс, delay1=delay3=20 мс. На входы in0… in3 не заведены переменные – и по умолчанию они имеют значения TRUE. Из-за этого времена wait0…wait3 не обрабатываются блоком (т.к. сигнал изначально =TRUE, то время ожидания =0). Иными словами, в данном случае выходы Q0…Q3 последовательно принимают значение TRUE на время delay0…delay3.

Graphic
Трассировка работы ФБ

SEQUENCE_8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in0…in7

BOOL

Контролируемый сигнал

Start

BOOL

Вход управления блоком

rst

BOOL

Вход сброса блока

wait0…wait7

TIME

Время ожидания сигнала

delay0…delay7

TIME

Задержка

Выходы

Q0…Q7

BOOL

Выход секвенсора

QX

BOOL

Флаг «один из выходов активен»

run

BOOL

Флаг «блок в работе»

step

INT

Номер обрабатываемого канала

status

BYTE

Код ошибки/сообщения

Параметры

stop_on_error

BOOL

Режим обработки ошибок

Используемые модули

T_PLC_MS

Функциональный блок SEQUENCE_8 представляет собой восьмибитный секвенсор. Принцип работы полностью соответствует SEQUENCE_4.

SEQUENCE_64

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

START

BOOL

Вход управления блоком

SMAX

INT

Кол-во состояний последовательности

PROG

ARRAY [0..63] OF TIME

Периоды состояний последовательности

RST

BOOL

Вход сброса блока

Выходы

STATE

INT

Выход секвенсора

TRIG

BOOL

Сигнал смены состояний

Используемые модули

T_PLC_MS, INC2

Функциональный блок SEQUENCE_64 представляет собой 64-х битный секвенсор. Пока блок не запущен, выход STATE = -1. Блок запускается в работу импульсом по переднему фронту на входе START, после чего выход STATE имеет значение 0 в течение времени PROG[0], затем 1 в течение времени PROG[1] и т.д. вплоть до STATE=(SMAX-1) в течение времени PROG[SMAX-1], после чего STATE снова принимает значение -1 и блок прекращает работу. Вход RST используется для принудительного прекращения работы блока. На выходе TRIG генерируется единичный импульс при каждом изменении выхода STATE.

TMAX

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT

TIME

Максимальное время работы

Выходы

Q

BOOL

Выход таймера

Z

BOOL

Флаг «завершение работы»

Используемые модули

T_PLC_MS

Функциональный блок TMAX представляет собой таймер с ограничением на максимальное время включения. Пока вход IN имеет значение TRUE, таймер находится в работе и выход Q имеет значение TRUE. По истечении времени PT выход Q принимает значение FALSE, а на выходе Z генерируется единичный импульс. Если вход IN принимает значение FALSE до истечения времени PT, то таймер прекращает работу и обнуляет выходы.

Graphic
Трассировка работы ФБ

TMIN

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT

TIME

Минимальное время работы

Выходы

Q

BOOL

Выход таймера

Функциональный блок TMIN представляет собой таймер с ограничением на минимальное время включения. Пока вход IN имеет значение TRUE, таймер находится в работе и выход Q имеет значение TRUE. Если вход IN принимает значение FALSE до истечения времени PT, то по истечении времени PT выход Q принимает значение FALSE. Если вход IN принимает значение FALSE после истечения времени PT, то выход Q сразу принимает значение FALSE.

Graphic
Трассировка работы ФБ

TOF_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT

TIME

Время работы

RST

BOOL

Сброс таймера

Выходы

Q

BOOL

Выход таймера

Используемые модули

T_PLC_MS

Функциональный блок TOF1 представляет собой таймер с задержкой отключения. Блок запускается в работу по переднему фронту на входе IN, после чего выход Q принимает значение TRUE. По истечении времени PT выход Q принимает значение FALSE. По переднему фронту на входе RST блок прекращает работу и обнуляет выход.

Как можно заметить, в отличие от таймера TOF из библиотеки Standard, данный ФБ запускается по фронту (а не по уровню) и имеет дополнительный вход для сброса.

Graphic
Трассировка работы ФБ

TONOF

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

T_ON

TIME

Задержка включения

T_OFF

TIME

Задержка отключения

Выходы

Q

BOOL

Выход таймера

Функциональный блок TONOF представляет собой таймер с настраиваемыми задержками включения и отключения. Если вход IN принимает значение TRUE, то блок начинает работу. Спустя время T_ON выход Q принимает значение TRUE. Если вход IN принимает значение FALSE, то спустя время T_OFF выход Q принимает значение FALSE.

Graphic
Трассировка работы ФБ (T_ON=T#5s, T_OFF=T#10s)

TP_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT

TIME

Время импульса

RST

BOOL

Сброс таймера

Выходы

Q

BOOL

Выход таймера

Используемые модули

T_PLC_MS

Функциональный блок TP_1 представляет собой таймер. Блок запускается в работу по переднему фронту на входе IN, после чего выход Q принимает значение TRUE. Каждый импульс по переднему фронту на входе IN обнуляет счетчик таймера. По истечении времени PT выход Q принимает значение FALSE. По переднему фронту на входе RST блок прекращает работу и обнуляет выход.

Как можно заметить, в отличие от таймера TP из библиотеки Standard, данный ФБ перезапускается после каждого импульса на входе IN (в свою очередь TP детектирует первый импульс и отрабатывает в независимости от состояния IN, после чего может детектировать следующий импульс).

Graphic
Трассировка работы ФБ

TP_1D

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT1

TIME

Время импульса

PTD1

TIME

Время задержки

RST

BOOL

Сброс таймера

Выходы

Q

BOOL

Выход таймера

W

BOOL

Флаг «задержка»

Используемые модули

T_PLC_MS

Функциональный блок TP_1D представляет собой таймер с задержкой. Блок запускается в работу по переднему фронту на входе IN, после чего выход Q принимает значение TRUE. Каждый импульс по переднему фронту на входе IN обнуляет счетчик таймера. По истечении времени PT1 выход Q принимает значение FALSE. После этого выход W принимает значение TRUE и таймер делает задержку на время PTD1, во время которой не детектирует импульсы на входе IN. По переднему фронту на входе RST блок прекращает работу и обнуляет выход.

Graphic
Трассировка работы ФБ

TP_X

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Вход таймера

PT

TIME

Время импульса

Выходы

Q

BOOL

Выход таймера

ET

TIME

Текущее время таймера

Используемые модули

T_PLC_MS

Функциональный блок TP_X представляет собой таймер. Блок запускается в работу по переднему фронту на входе IN, после чего выход Q принимает значение TRUE. Каждый импульс по переднему фронту на входе IN обнуляет счетчик таймера. По истечении времени PT выход Q принимает значение FALSE. На выходе ET отображается текущее время таймера.

Как можно заметить, в отличие от таймера TP из библиотеки Standard, данный ФБ перезапускается после каждого импульса на входе IN (в свою очередь TP детектирует первый импульс и отрабатывает в независимости от состояния IN, после чего может детектировать следующий импульс).

Как можно заметить, в отличие от таймера TP из библиотеки Standard, данный ФБ перезапускается после каждого импульса на входе IN (в свою очередь TP детектирует первый импульс и отрабатывает в независимости от состояния IN, после чего может детектировать следующий импульс).

Graphic
Трассировка работы ФБ

Логические модули

BCDC_TO_INT

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Двухзначное число в формате BCD

Выходы

BCDC_TO_INT

INT

Двухзначное число в формате DEC

Функция BCDC_TO_INT конвертирует двухзначное число из двоично-десятичного формата в десятичный. См. также обратную функцию INT_TO_BCDC.

Пример

VAR bcdInput : BYTE := 2#01000010; decOutput : INT; END_VAR decOutput := OSCAT_BASIC.BCDC_TO_INT(bcdInput); // результат 42 END_PROGRAM

BIT_COUNT

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Строка бит

Выходы

BIT_COUNT

INT

Число бит со значением TRUE

Функция BIT_COUNT возвращает число бит со значением TRUE в переменной IN типа DWORD.

Пример

VAR InputVal : DWORD := 2#0011_0001; result : INT; END_VAR result := OSCAT_BASIC.BIT_COUNT(InputVal); // результат 3 END_PROGRAM

BIT_LOAD_B

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Строка бит

VAL

BOOL

Значение бита

POS

INT

Номер бита (0…7)

Выходы

BIT_LOAD_B

BYTE

Строка бит с записанным битом

Функция BIT_LOAD_B устанавливает бит номер POS переменной IN типа BYTE в значение VAL.

Пример

VAR InputVal : BYTE := 2#0011_0001; NewVal : BOOL := TRUE; PosVal : INT := 1; result : BYTE; END_VAR result := OSCAT_BASIC.BIT_LOAD_B(IN:=InputVal, VAL := NewVal, POS := PosVal); // результат 2#00110011 END_PROGRAM

BIT_LOAD_B2

Тип модуля: функция

Переменная

Тип

Описание

Входы

I

BYTE

Строка бит

D

BOOL

Значение бита

P

INT

Номер начального бита для записи (0…7)

N

INT

Число записываемых бит

Выходы

BIT_LOAD_B2

BYTE

Строка бит с записанными битами

Функция BIT_LOAD_B2 устанавливает N бит переменной I типа BYTE, начиная с P-го, в значение D.

Пример

VAR InputVal : BYTE := 2#0011_0001; NewVal : BOOL := TRUE; PosVal : INT := 1; AmVal : INT := 3; result : BYTE; END_VAR result := OSCAT_BASIC.BIT_LOAD_B2(I:=InputVal, D := NewVal, P := PosVal, N := AmVal); // результат 2#00111111 END_PROGRAM

BIT_LOAD_DW

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Строка бит

VAL

BOOL

Значение бита

POS

INT

Номер бита (0…31)

Выходы

BIT_LOAD_DW

DWORD

Строка бит с записанным битом

Функция BIT_LOAD_DW устанавливает бит номер POS переменной IN типа DWORD в значение VAL.

Пример

VAR InputVal : DWORD := 2#0000_0000_0000_0000_0000_0000_0000_0000; NewVal : BOOL := TRUE; PosVal : INT := 2; result : DWORD; END_VAR result := OSCAT_BASIC.BIT_LOAD_DW(IN := InputVal, VAL := NewVal, POS := PosVal); (* результат 2#00000000000000000000000000000100*) END_PROGRAM

BIT_LOAD_DW2

Тип модуля: функция

Переменная

Тип

Описание

Входы

I

DWORD

Строка бит

D

BOOL

Значение бита

P

INT

Номер начального бита для записи (0…31)

N

INT

Число записываемых бит

Выходы

BIT_LOAD_DW2

DWORD

Строка бит с записанными битами

Функция BIT_LOAD_DW2 устанавливает N бит переменной I типа DWORD, начиная с P-го, в значение D.

Пример

VAR InputVal : DWORD := 2#0000_0000_0000_0000_0000_0000_0000_0000; NewVal : BOOL := TRUE; PosVal : INT := 1; AmVal : INT := 3; result : DWORD; END_VAR result := OSCAT_BASIC.BIT_LOAD_DW2(I:=InputVal, D := NewVal, P := PosVal, N := AmVal); (* результат 2#00000000000000000000000000001110 *) END_PROGRAM

BIT_LOAD_W

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

WORD

Строка бит

VAL

BOOL

Значение бита

POS

INT

Номер бита (0…15)

Выходы

BIT_LOAD_W

WORD

Строка бит с записанным битом

Функция BIT_LOAD_W устанавливает бит номер POS переменной IN типа WORD в значение VAL.

Пример

VAR InputVal : WORD := 2#0000_0000_0000_0000; NewVal : BOOL := TRUE; PosVal : INT := 2; result : WORD; END_VAR result := OSCAT_BASIC.BIT_LOAD_W(IN := InputVal, VAL := NewVal, POS := PosVal); (* результат 2#0000000000000100*) END_PROGRAM

BIT_LOAD_W2

Тип модуля: функция

Переменная

Тип

Описание

Входы

I

WORD

Строка бит

D

BOOL

Значение бита

P

INT

Номер начального бита для записи (0…15)

N

INT

Число записываемых бит

Выходы

BIT_LOAD_W2

WORD

Строка бит с записанными битами

Функция BIT_LOAD_W2 устанавливает N бит переменной I типа WORD, начиная с P-го, в значение D.

Пример

VAR InputVal : WORD := 2#0000_0000_0000_0000; NewVal : BOOL := TRUE; PosVal : INT := 1; AmVal : INT := 3; result : WORD; END_VAR result := OSCAT_BASIC.BIT_LOAD_W2(I:=InputVal, D := NewVal, P := PosVal, N := AmVal); // результат 2#0000000000001110 END_PROGRAM

BIT_OF_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DWORD

Строка бит

N

INT

Номер бита (0…31)

Выходы

BIT_OF_DWORD

BOOL

Значение бита

Функция BIT_OF_DWORD возвращает значение бита номер N переменной in.

Пример

VAR InputVal : DWORD := 2#0000_1111_0000_1100_0011_1001_1111_0000; NumberVal : INT := 4; result : BOOL; END_VAR result := OSCAT_BASIC.BIT_OF_DWORD(in :=InputVal, N := NumberVal); // результат TRUE END_PROGRAM

BIT_TOGGLE_B

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Строка бит

POS

INT

Номер бита (0…7)

Выходы

BIT_TOGGLE_B

BYTE

Строка бит с инвертированным битом

Функция BIT_TOGGLE_B инвертирует бит номер POS переменной in.

Пример

VAR InputVal : BYTE := 2#111_0000; PosVal : INT := 3; result : BYTE; END_VAR result := OSCAT_BASIC.BIT_TOGGLE_B(IN:=InputVal, POS := PosVal); // результат 2#11111000 END_PROGRAM

BIT_TOGGLE_DW

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Строка бит

POS

INT

Номер бита (0…31)

Выходы

BIT_TOGGLE_DW

DWORD

Строка бит с инвертированным битом

Функция BIT_TOGGLE_DW инвертирует бит номер POS переменной in.

Пример

VAR InputVal : DWORD := 2#0000_0000_0000_0000_0000_0000_1111_0000; PosVal : INT := 3; result : DWORD; END_VAR result := OSCAT_BASIC.BIT_TOGGLE_DW(IN:=InputVal, POS := PosVal); // результат 2#00000000000000000000000011111000 END_PROGRAM

BIT_TOGGLE_W

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

WORD

Строка бит

POS

INT

Номер бита (0…15)

Выходы

BIT_TOGGLE_W

WORD

Строка бит с инвертированным битом

Функция BIT_TOGGLE_W инвертирует бит номер POS переменной in.

Пример

VAR InputVal : WORD := 2#0000_0000_1111_0000; PosVal : INT := 3; result : WORD; END_VAR result := OSCAT_BASIC.BIT_TOGGLE_W(IN:=InputVal, POS := PosVal); // результат 2#0000000011111000 END_PROGRAM

BYTE_OF_BIT

Тип модуля: функция

Переменная

Тип

Описание

Входы

B0…B7

BOOL

Отдельные биты (B0 – младший)

Выходы

BYTE_OF_BIT

BYTE

Байт, собранный из отдельных бит

Функция BYTE_OF_BIT собирает 8 BOOL переменных в переменную типа BYTE.

Пример

VAR bit0 : BOOL := TRUE; // младший бит bit1 : BOOL := FALSE; bit2 : BOOL := TRUE; bit3 : BOOL := FALSE; bit4 : BOOL := TRUE; bit5 : BOOL := FALSE; bit6 : BOOL := FALSE; bit7 : BOOL := TRUE; // старший бит resultByte : BYTE; END_VAR resultByte := OSCAT_BASIC.BYTE_OF_BIT( B0 := bit0, B1 := bit1, B2 := bit2, B3 := bit3, B4 := bit4, B5 := bit5, B6 := bit6, B7 := bit7); // результат 10010101 (старший бит слева) END_PROGRAM

BYTE_OF_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DWORD

Исходная переменная

N

BYTE

Номер считываемого байта (0…3)

Выходы

BYTE_OF_DWORD

BYTE

Выделенный байт

Функция BYTE_OF_DWORD свыделяет из переменной in типа DWORD байт с номер N. См. также обратную функцию DWORD_OF_BYTE.

Пример

VAR InputVar : DWORD := 16#AABBCCDD; NumberVar : BYTE := 1; resultByte : BYTE; END_VAR resultByte := OSCAT_BASIC.BYTE_OF_DWORD(in := InputVar, N := NumberVar); // результат 16#CC END_PROGRAM

BYTE_TO_BITS

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

BYTE

Исходная переменная

Выходы

B0...B7

BOOL

Выделенные биты (B0 – младший)

ФБ BYTE_TO_BITS извлекает отдельные биты из переменной in типа BYTE.

Пример

VAR inputByte : BYTE := 16#95; // 2#1001_0101 ByteToBitsInst : OSCAT_BASIC.BYTE_TO_BITS; // экземпляр ФБ bit0, bit1, bit2, bit3 : BOOL; // выходные биты bit4, bit5, bit6, bit7 : BOOL; // выходные биты END_VAR ByteToBitsInst( in := inputByte, B0 => bit0, // bit0 = TRUE B1 => bit1, // bit1 = FALSE B2 => bit2, // bit2 = TRUE B3 => bit3, // bit3 = FALSE B4 => bit4, // bit4 = TRUE B5 => bit5, // bit5 = FALSE B6 => bit6, // bit6 = FALSE B7 => bit7 // bit7 = TRUE ); END_PROGRAM

BYTE_TO_GRAY

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

BYTE

Число в двоичном коде

Выходы

BYTE_TO_GRAY

BYTE

Число в коде Грея

Функция BYTE_TO_GRAY преобразует число в двоичном коде in в число в коде Грея. См. также обратную функцию GRAY_TO_BYTE.

Пример

VAR InputVal : BYTE := 2#0001_0110; result : BYTE; END_VAR result := OSCAT_BASIC.BYTE_TO_GRAY(InputVal); // результат 2#0001_1101 END_PROGRAM

CHECK_PARITY

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DWORD

Проверяемая переменная

p

BOOL

Бит четности

Выходы

CHECK_PARITY

BOOL

Результат проверки

Функция CHECK_PARITY проверяет переменную in типа DWORD с битом четности p на четность и возвращает TRUE в случае, есть общее число битов со значением TRUE (включая значение бита четности) является четным числом. См. также функцию PARITY.

Пример

VAR InputVar : DWORD := 16#1110_0000; ParityVar : BOOL := TRUE; result : BOOL; END_VAR result := OSCAT_BASIC.CHECK_PARITY(in := InputVar, p := ParityVar); // результат TRUE END_PROGRAM

CHK_REAL

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Проверяемое число с плавающей точкой

Выходы

CHK_REAL

BYTE

Код состояния числа

Функция CHK_REAL проверяет состояние числа с плавающей точкой X и возвращает код состояния согласно стандарту IEEE 754-2008:

  • 16#00 – число с плавающей точкой;

  • 16#20 – +∞;

  • 16#40 – −∞;

  • 16#80 – NaN*.

    * — не число.

Пример

VAR InputVal : REAL := 11.22; result : BYTE; END_VAR result := OSCAT_BASIC.CHK_REAL(InputVal); // результат 16#00 END_PROGRAM

CRC_GEN

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO ARRAY [0..32000] OF BYTE

Пакет данных, для которого будет сгенерирована контрольная сумма

SIZE

INT

Размер пакета данных (в байтах)

PL

INT

Степень порождающего полинома

PN

DWORD

Порождающий полином

INIT

DWORD

Стартовые данные

REV_IN

BOOL

Направление вычислений

REV_OUT

BOOL

Инверсия порядка битов

XOR_OUT

DWORD

Значение для XOR

Выходы

CRG_GEN

DWORD

Сгенерированная контрольная сумма

Используемые модули

REVERSE, REFLECT

Функция CRC_GEN генерирует контрольную сумму (по алгоритму CRC) для пакета данных размером SIZE байт, расположенных по указателю PT. В большинстве случаев при вызове функции используются операторы ADR() и SIZEOF() – первый возвращает указатель на заданную переменную (массив байт), а второй – ее размер в байтах.

Входная переменная PN определяет производящий полином для функции, PL – его степень. Максимально допустимая степень полинома, используемого в функции – 32. Вход INIT определяет стартовые данные для генерации (обычно 0x0000 или 0xFFFF). Вход REV_IN определяет порядок вычислений: FALSE – со старшего значащего бита, TRUE – с младшего. Вход REV_OUT определяет порядок бит при входе на элемент XOR: FALSE – прямой, TRUE – инвертированный. Вход XOR_OUT определяет число, которое используется при операции XOR.

Функция способна работать с пакетами данных с длиной не менее 4 байта.

Ниже приведены значения входов функции для некоторых алгоритмов CRC. Более подробная информация может быть найдена в сети. Приведем несколько полезных ссылок:

http://reveng.sourceforge.net/crc-catalogue/ (каталог алгоритмов CRC)

http://zorc.breitbandkatze.de/crc.html (онлайн-генератор контрольных сумм)

http://www.tahapaksu.com/crc/ (еще один онлайн-генератор, удобен при работе с Modbus)

Таблица аргументов функции для некоторых алгоритмов CRC

CRC

PL (DEC)

PN (HEX)

INIT (HEX)

REV_IN

REV_OUT

XOR_OUT (HEX)

CRC-3/ROHC

3

0x3

0x7

TRUE

TRUE

0x0

CRC-4/ITU

4

0x3

0x0

TRUE

TRUE

0x0

CRC5/EPC

5

0x9

0x9

FALSE

FALSE

0x0

CRC-5/ITU

5

0x15

0x0

TRUE

TRUE

0x0

CRC-5/USB

5

0x5

0x1F

TRUE

TRUE

0x1F

CRC-6/DARC

6

0x19

0x0

TRUE

FALSE

0x0

CRC-6/ITU

6

0x3

0x0

TRUE

TRUE

0x0

CRC-7

7

0x9

0x0

FALSE

FALSE

0x0

CRC-7/ROHC

7

0x4F

0x7F

TRUE

TRUE

0x0

CRC-8

8

0x7

0x0

FALSE

FALSE

0x0

CRC-8/DARC

8

0x39

0x0

TRUE

TRUE

0x0

CRC-8/I-CODE

8

0x1D

0xFD

FALSE

FALSE

0x0

CRC-8/ITU

8

0x7

0x0

FALSE

FALSE

0x55

CRC-8/MAXIM

8

0x31

0x0

TRUE

TRUE

0x0

CRC-8/ROHC

8

0x7

0xFF

TRUE

TRUE

0x0

CRC-8/WCDNA

8

0x9B

0x0

TRUE

TRUE

0x0

CRC-10

10

0x233

0x0

FALSE

FALSE

0x0

CRC-11

11

0x385

0x1A

FALSE

FALSE

0x0

CRC-12/3GPP

12

0x80F

0x0

FALSE

TRUE

0x0

CRC-12/DECT

12

0x80F

0x0

FALSE

FALSE

0x0

CRC-14/DARC

14

0x805

0x0

TRUE

TRUE

0x0

CRC-15

15

0x4599

0x0

FALSE

FALSE

0x0

CRC-16/LHA

16

0x8005

0x0

TRUE

TRUE

0x0

CRC-16/CCITT-AUG

16

0x1021

0x1D0F

FALSE

FALSE

0x0

CRC-16/BUYPASS

16

0x8005

0x0

FALSE

FALSE

0x0

CRC-16/CCITT-FALSE

16

0x1021

0xFFFF

FALSE

FALSE

0x0

CRC-16/DDS

16

0x8005

0x800D

FALSE

FALSE

0x0

CRC-16/DECT-R

16

0x589

0x0

FALSE

FALSE

0x1

CRC

PL (DEC)

PN (HEX)

INIT (HEX)

REV_IN

REV_OUT

XOR_OUT (HEX)

CRC-16/DECT-X

16

0x589

0x0

FALSE

FALSE

0x0

CRC-16/DNP

16

0x3D65

0x0

TRUE

TRUE

0xFFFF

CRC-16/EN13757

16

0x3D65

0x0

FALSE

FALSE

0xFFFF

CRC-16/GENIBUS

16

0x1021

0xFFFF

FALSE

FALSE

0xFFFF

CRC-16/MAXIM

16

0x8005

0x0

TRUE

TRUE

0xFFFF

CRC-16/MCRF4XX

16

0x1021

0xFFFF

TRUE

TRUE

0x0

CRC-16/RIELLO

16

0x1021

0xB2AA

TRUE

TRUE

0x0

CRC-16/T10-DIF

16

0x8BB7

0x0

FALSE

FALSE

0x0

CRC-16/TELEDISK

16

0xA097

0x0

FALSE

FALSE

0x0

CRC-16/USB

16

0x8005

0xFFFF

TRUE

TRUE

0xFFFF

CRC-16/CCITT-TRUE

16

0x1021

0x0

TRUE

TRUE

0x0

CRC-16/MODBUS

16

0x8005

0x0

TRUE

TRUE

0x0

CRC-16/X-25

16

0x1021

0xFFFF

TRUE

TRUE

0xFFFF

CRC-16/XMODEM

16

0x1021

0x0

FALSE

FALSE

0x0

CRC-24/OPENPGP

24

0x864CFB

0xB704CE

FALSE

FALSE

0x0

CRC-24/FLEXRAY-A

24

0x5D6DCB

0xFEDCBA

FALSE

FALSE

0x0

CRC-24/FLEXRAY-B

24

0x5D6DCB

0xABCDEF

FALSE

FALSE

0x0

CRC-32/PKZIP

32

0x04C11DB7

0xFFFFFFFF

TRUE

TRUE

0xFFFFFFFF

CRC-32/BZIP2

32

0x04C11DB7

0xFFFFFFFF

FALSE

FALSE

0xFFFFFFFF

CRC-32/CASTAGNOLI

32

0x1EDC6F41

0xFFFFFFFF

TRUE

TRUE

0xFFFFFFFF

CRC-32/D

32

0xA833982B

0xFFFFFFFF

TRUE

TRUE

0xFFFFFFFF

CRC-32/MPEG2

32

0x04C11DB7

0xFFFFFFFF

FALSE

FALSE

0x0

CRC-32/POSIX

32

0x04C11DB7

0x0

FALSE

FALSE

0xFFFFFFFF

CRC-32/Q

32

0x814141AB

0x0

FALSE

FALSE

0x0

CRC-32/JAM

32

0x04C11DB7

0xFFFFFFFF

TRUE

TRUE

0x0

CRC-32/XFER

32

0xAF

0x0

FALSE

FALSE

0x0

Ниже приведен пример использования функции CRC_GEN для расчета контрольной суммы пакета данных протокола Modbus.

Примечание
Рассчитанная контрольная сумма представляет собой переменную типа DWORD, младший байт которой соответствует старшему байту контрольной суммы, прикладываемой к пакету данных.

Пример

DEC_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D

BOOL

Вход декодера

A

BOOL

Бит разрешения

Выходы

Q0

BOOL

Выход 0

Q1

BOOL

Выход 1

Функциональный блок DEC_2 представляет собой двухбитный декодер. Принцип работы блока:

  • если A=FALSE, тоQ0:=D;

  • если A=TRUE, тоQ1:=D.

Graphic
Трассировка работы ФБ

DEC_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D

BOOL

Вход декодера

A0

BOOL

Бит разрешения 0

A1

BOOL

Бит разрешения 1

Выходы

Q0

BOOL

Выход 0

Q1

BOOL

Выход 1

Q2

BOOL

Выход 2

Q3

BOOL

Выход 3

Функциональный блок DEC_4 представляет собой четырехбитный декодер. Принцип работы блока:

  • если A0=FALSE и A1=FALSE, тоQ0:=D;

  • если A0=TRUE и A1=FALSE , то Q1:=D;

  • если A0=FALSE и A1=TRUE, то Q2:=D;

  • если A0=TRUE и A1=TRUE , то Q3:=D.

Graphic
Трассировка работы ФБ

DEC_8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D

BOOL

Вход декодера

A0

BOOL

Бит разрешения 0

A1

BOOL

Бит разрешения 1

A2

BOOL

Бит разрешения 2

Выходы

Q0

BOOL

Выход 0

Q1

BOOL

Выход 1

Q2

BOOL

Выход 2

Q3

BOOL

Выход 3

Q4

BOOL

Выход 4

Q5

BOOL

Выход 5

Q6

BOOL

Выход 6

Q7

BOOL

Выход 7

Функциональный блок DEC_8 представляет собой восьмибитный декодер. Принцип работы блока:

  • если A0=FALSE и A1=FALSE и A2=FALSE, то Q0:=D;

  • если A0=TRUE и A1=FALSE и A2=FALSE, то Q1:=D;

  • если A0=FALSE и A1=TRUE и A2=FALSE, то Q2:=D;

  • если A0=TRUE и A1=TRUE и A2=FALSE, то Q3:=D;

  • если A0=FALSE и A1=FALSE и A2=TRUE, то Q4:=D;

  • если A0=TRUE и A1=FALSE и A2=TRUE, то Q5:=D;

  • если A0=FALSE и A1=TRUE и A2=TRUE, то Q6:=D;

  • если A0=TRUE и A1=TRUE и A2=TRUE, то Q7:=D.

Graphic
Трассировка работы ФБ

DW_TO_REAL

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

DWORD

Входное значение

Выходы

DW_TO_REAL

REAL

Представление входного значения как REAL

Функция DW_TO_ REAL интерпретирует входную переменную X типа DWORD как значение с плавающей точкой, представленное в формате IEEE 754. В отличие от стандартного оператора конверсии DWORD_TO_REAL, который преобразует десятичное представление переменной типа DWORD в соответствующее число c плавающей точкой (например, 5->5.0), данная функция не меняет исходное значение, а только представляет его в другом формате. В частности, это необходимо при передаче переменных типа REAL по протоколу Modbus, который не стандартизирует передаваемые типы данных.

См. также обратную функцию REAL_TO_DW.

Пример

VAR InputVar : DWORD := 16#4133851F; result : REAL; END_VAR result := OSCAT_BASIC.DW_TO_REAL(X := InputVar); // результат 11.22 END_PROGRAM

DWORD_OF_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

B3…B0

BYTE

Исходные байты (B0 – младший)

Выходы

DWORD_OF_BYTE

DWORD

Собранное значение

Функция DWORD_OF_BYTE возвращает значение типа DWORD, собранное из отдельных байтов B3…B0, где B0 является младшим байтом.

См. также обратную функцию BYTE_OF_DWORD.

Пример

VAR bt0 : BYTE := 16#AA; // младший байт bt1 : BYTE := 16#BB; bt2 : BYTE := 16#CC; bt3 : BYTE := 16#DD; resultDW : DWORD; END_VAR resultDW := OSCAT_BASIC.DWORD_OF_BYTE( B0 := bt0, B1 := bt1, B2 := bt2, B3 := bt3 ); // результат 16#DDCCBBAA END_PROGRAM

DWORD_OF_WORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

W1…W0

WORD

Исходные слова (W0 – младшее)

Выходы

DWORD_OF_WORD

DWORD

Собранное значение

Функция DWORD_OF_WORD возвращает значение типа DWORD, собранное из отдельных слов W1 и W0, где W0 является младшим cловом.

См. также обратную функцию WORD_OF_DWORD.

Пример

VAR word0 : WORD := 16#BBAA; //младшее слово word1 : WORD := 16#DDCC; resultDW : DWORD; END_VAR resultDW := OSCAT_BASIC.DWORD_OF_WORD( W0 := word0, W1 := word1); // результат 16#DDCCBBAA END_PROGRAM

GRAY_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Число в коде Грея

Выходы

GRAY_TO_BYTE

BYTE

Число в двоичном коде

Функция GRAY_TO_BYTE преобразует число в коде Грея IN в число в двоичном коде.

См. также обратную функцию BYTE_TO_GRAY.

Пример

VAR inVar : BYTE := 2#0001_1101; resVar : BYTE; END_VAR resVar := OSCAT_BASIC.GRAY_TO_BYTE(IN := inVar); (* результат 2#0001_0110 *) END_PROGRAM

INT_TO_BCDC

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

INT

Двухзначное число в формате DEC

Выходы

INT_TO_BCDC

BYTE

Двухзначное число в формате BCD

Функция INT_TO_BCDC конвертирует двухзначное число из десятичного формата в двоично-десятичный.

См. также обратную функцию BCDC_TO_INT.

Пример

VAR inVar : INT := 31; resVar : BYTE; END_VAR resVar := OSCAT_BASIC.INT_TO_BCDC(IN := inVar); (* результат 2#0011_0001 *) END_PROGRAM

MATRIX

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

x1…x5

BOOL

Сигналы строк

Выходы

code

BYTE

Код нажатия

TP

BOOL

Флаг «произошло нажатие»

y1…y4

BOOL

Сигналы опроса столбцов

Параметры

Release

BOOL

Обработка отпускания кнопки

Функциональный блок MATRIX используется для опроса матричной клавиатуры размером 5x4. На входы x1…5 заводятся сигналы от строк. ФБ последовательно генерирует импульсы на выходах y1…y4, которые должны использоваться для опроса соответствующих столбцов. Если один из входов имеет значение TRUE, то на выход code поступает код нажатой кнопки, содержащий номер ее строки и столбца, а на выходе TP генерируется единичный импульс. Если параметр Release имеет значение TRUE, то отрабатывается также отпускание кнопки.

Расшифровка битов кода

Бит 7

TRUE – кнопка нажата, FALSE – кнопка отпущена

Бит 6

Номер столбца (бит 2)

От 0 до 3

Бит 5

Номер столбца (бит 1)

Бит 4

Номер столбца (бит 0)

Бит 3

Всегда FALSE

Бит 2

Номер строки (бит 2)

От 1 до 5

Бит 1

Номер строки (бит 1)

Бит 0

Номер строки (бит 0)

Graphic
Диаграмма опроса столбцов
Graphic
Принципиальная схема матричной клавиатуры

MUX_2

Тип модуля: функция

Переменная

Тип

Описание

Входы

D0

BOOL

Информационный вход 0

D1

BOOL

Информационный вход 1

A0

BOOL

Адресный вход

Выходы

MUX_2

BOOL

Выход мультиплексора

Функция MUX_2 реализует двухбитный мультиплексор. Принцип работы функции:

  • если A0=FALSE, то MUX_2:=D0;

  • если A0=TRUE, то MUX_2:=D1.

Graphic
Трассировка работы функции

MUX_4

Тип модуля: функция

Переменная

Тип

Описание

Входы

D0

BOOL

Информационный вход 0

D1

BOOL

Информационный вход 1

D2

BOOL

Информационный вход 2

D3

BOOL

Информационный вход 3

A0

BOOL

Адресный вход 0

A1

BOOL

Адресный вход 1

Выходы

MUX_4

BOOL

Выход мультиплексора

Функция MUX_4 реализует четырехбитный мультиплексор. Принцип работы функции:

  • если A0=FALSE и A1=FALSE, то MUX_4:=D0;

  • если A0=TRUE и A1=FALSE, то MUX_4:=D1;

  • если A0=FALSE и A1=TRUE, то MUX_4:=D2;

  • если A0=TRUE и A1=TRUE, то MUX_4:=D3.

Graphic
Трассировка работы функции

PARITY

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

BYTE

Исходный байт

Выходы

PARITY

BOOL

Бит четности

Функция PARITY вычисляет бит четности для байта in. Соответственно, если число битов в состоянии TRUE в байте является нечетным, то бит четности = TRUE. В противном случает бит четности = FALSE.

См. также функцию CHECK_PARITY.

Пример

VAR InputVar : BYTE := 2#1111_1000; result : BOOL; END_VAR result := OSCAT_BASIC.PARITY(in := InputVar); // результат TRUE END_PROGRAM

REAL_TO_DW

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

Выходы

REAL_TO_DW

DWORD

Представление входного значения как DWORD

Функция REAL_TO_DW интерпретирует входную переменную X типа REAL как значение в шестнадцатеричной системе. В отличие от стандартного оператора конверсии REAL_TO_DWORD, который округляет значение с плавающей точкой до ближайшего меньшего целого (например, 5.7->5), данная функция не меняет исходное значение, а только представляет его в другом формате. В частности, это необходимо при передаче переменных типа REAL по протоколу Modbus, который не стандартизирует передаваемые типы данных.

См. также обратную функцию DW_TO_REAL.

Пример

VAR inVar : REAL := 11.22; resVar : DWORD; END_VAR resVar := OSCAT_BASIC.REAL_TO_DW(X := inVar); (* результат 16#4133851F *) END_PROGRAM

REFLECT

Тип модуля: функция

Переменная

Тип

Описание

Входы

D

DWORD

Строка бит

L

INT

Длина отражаемой части

Выходы

REFLECT

DWORD

Строка бит с обратным порядком бит

Функция REFLECT меняет порядок L младших бит переменной D на обратный.

Пример

VAR inVar : DWORD := 2#1100_0001; LVar : INT := 4; resVar : DWORD; END_VAR resVar := OSCAT_BASIC.REFLECT(D := inVar, L := LVar); (* результат 2#0000_0000_0000_0000_0000_0000_1100_1000 *) END_PROGRAM

REVERSE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BYTE

Строка бит

Выходы

REVERSE

BYTE

Строка бит с обратным порядком бит

Функция REVERSE меняет порядок бит переменной IN на обратный.

Пример

VAR inVar : BYTE := 2#1100_0001; resVar : BYTE; END_VAR resVar := OSCAT_BASIC.REVERSE(IN := inVar); (* результат 2#1000_0011 *) END_PROGRAM

SHL1

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Строка бит

N

INT

Кол-во сдвигаемых бит

Выходы

SHL1

DWORD

Строка бит, сдвинутая влево

Функция SHL1 выполняет побитный сдвиг переменной IN влево на N бит с дополнением единицами справа (в отличие от стандартного оператора SHL, который производит дополнение нулями).

Пример

VAR inVar : DWORD := 2#0000_0000_1100_0001; NVar : INT := 8; resVar : DWORD; END_VAR resVar := OSCAT_BASIC.SHL1(IN := inVar, N := NVar); (* результат 2#0000_0000_0000_0000__1100_0001_1111_1111 *) END_PROGRAM

SHR1

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Строка бит

N

INT

Кол-во сдвигаемых бит

Выходы

SHR1

DWORD

Строка бит, сдвинутая вправо

Функция SHR1 выполняет побитный сдвиг переменной IN вправо на N бит с дополнением единицами слева (в отличие от стандартного оператора SHR, который производит дополнение нулями).

Пример

VAR inVar : DWORD := 2#0000_0000_0000_0000_0000_0000_1100_0001; NVar : INT := 4; resVar : DWORD; END_VAR resVar := OSCAT_BASIC.SHR1(IN := inVar, N := NVar); (* результат 2#1111_0000_0000_0000_0000_0000_0000_1100 *) END_PROGRAM

SWAP_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

WORD

Исходная переменная

Выходы

SWAP_BYTE

WORD

Переменная с переставленными байтами

Функция SWAP_BYTE меняет порядок байт переменной IN.

Пример

VAR inVar : WORD := 16#ADDE; resVar : WORD; END_VAR resVar := OSCAT_BASIC.SWAP_BYTE(IN := inVar); (* результат 16#DEAD *) END_PROGRAM

SWAP_BYTE2

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

DWORD

Исходная переменная

Выходы

SWAP_BYTE

DWORD

Переменная с обратным порядком байт

Функция SWAP_BYTE2 меняет порядок байт переменной IN на обратный.

Пример

VAR inVar : DWORD := 16#AABBCCDD; resVar : DWORD; END_VAR resVar := OSCAT_BASIC.SWAP_BYTE2(IN := inVar); (* результат 16#DDCCBBAA *) END_PROGRAM

WORD_OF_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

B1…B0

BYTE

Исходные байты (B0 – младший)

Выходы

WORD_OF_BYTE

WORD

Собранное значение

Функция WORD_OF_BYTE возвращает значение типа DWORD, собранное из отдельных байтов B1…B0, где B0 является младшим байтом.

Пример

VAR bt0 : BYTE := 16#AD; // младший байт bt1 : BYTE := 16#DE; resW : WORD; END_VAR resW := OSCAT_BASIC.WORD_OF_BYTE(B0 := bt0, B1 := bt1); // результат 16#DEAD END_PROGRAM

WORD_OF_DWORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DWORD

Исходная переменная

N

BYTE

Номер считываемого слова (0…1)

Выходы

WORD_OF_DWORD

WORD

Выделенное слово

Функция WORD_OF_DWORD выделяет из переменной in типа DWORD слово с номером N.

См. также обратную функцию DWORD_OF_WORD.

Пример

VAR dwVar : DWORD := 16#AABBCCDD; //младшее слово num : BYTE := 0; resultW : WORD; END_VAR resultW := OSCAT_BASIC.WORD_OF_DWORD(in := dwVar, N := num); // результат 16#CCDD END_PROGRAM

Триггеры, элементы хранения и регистры сдвига

COUNT_BR

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки начального значения.

in

BYTE

Начальное значение.

UP

BOOL

Импульс «добавить»

DN

BOOL

Импульс «отнять».

STEP

BYTE

Шаг счетчика.

MX

BYTE

Максимальное значение счетчика.

RST

BOOL

Сигнал сброса блока.

Выходы

CNT

BYTE

Текущее значение счетчика.

Используемые модули

INC

Функциональный блок COUNT_BR представляет собой счетчик импульсов. По переднему фронту входа SET на выход счетчика CNT устанавливается начальное значение in. По переднему фронту входов UP/DN происходит увеличение/уменьшение счетчика на величину STEP. Вход MX определяет максимальное значение счетчика. При достижении этого значения счетчик переходит через ноль. Иными словами, при значениях in=0, STEP=100 и MX=255 во время счета в положительном направлении счетчик будет принимать следующие значения: 0, 100, 200, 44, 144, 244, 88 и т.д. По переднему фронту входа RST происходит сброс счетчика в 0 в независимости от состояния остальных входов.

Пример

VAR (* Экземпляр ФБ *) Cnt : OSCAT_BASIC.COUNT_BR; (* Управление *) xTrig : BOOL := FALSE; xMode : BOOL := TRUE; (* TRUE = вверх, FALSE = вниз *) (* Для фронта *) xTrig_Edge : BOOL; xTrig_Old : BOOL; (* Результат *) Value : BYTE; END_VAR (* Инициализация настроек (однократно) *) Cnt(in := 0 , STEP := 100 , MX := 255); Cnt(SET := TRUE); (* Устанавливаем начальное значение 0 *) Cnt(); Cnt(SET := FALSE); (* Основной цикл *) (* Детектор фронта *) xTrig_Edge := xTrig AND NOT xTrig_Old; xTrig_Old := xTrig; (* По фронту xTrig выполняем счет *) IF xTrig_Edge THEN IF xMode THEN Cnt(UP := TRUE); (* Увеличение *) ELSE Cnt(DN := TRUE); (* Уменьшение *) END_IF; Cnt(); (* Выполняем ФБ *) (* Сбрасываем управляющие сигналы *) Cnt(UP := FALSE, DN := FALSE); END_IF; (* Сохраняем текущее значение *) Value := Cnt.CNT; END_PROGRAM

COUNT_DR

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки начального значения.

in

DWORD

Начальное значение.

UP

BOOL

Импульс «добавить»

DN

BOOL

Импульс «отнять».

STEP

DWORD

Шаг счетчика.

MX

DWORD

Максимальное значение счетчика.

RST

BOOL

Сигнал сброса блока.

Выходы

CNT

DWORD

Текущее значение счетчика.

Функциональный блок COUNT_DR представляет собой счетчик импульсов. Принцип работы полностью соответствует ФБ COUNT_BR, единственным отличием является тип используемых переменных – DWORD.

FF_D2E

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D0

BOOL

Контролируемое значение 0

D1

BOOL

Контролируемое значение 1

CLK

BOOL

Сигнал сохранения значений

RST

BOOL

Сигнал сброса блока

Выходы

Q0

BOOL

Сохраненное значение 0

Q1

BOOL

Сохраненное значение 1

Функциональный блок FF_D2E представляет собой двухбитный D-триггер. По переднему фронту входа CLK значения входов D0 и D1 присваиваются выходам Q0 и Q1. По переднему фронту входа RST значения выходов сбрасываются в FALSE в независимости от состояния остальных входов.

Graphic

FF_D4E

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D0

BOOL

Контролируемое значение 0

D1

BOOL

Контролируемое значение 1

D2

BOOL

Контролируемое значение 2

D3

BOOL

Контролируемое значение 3

CLK

BOOL

Сигнал сохранения значений

RST

BOOL

Сигнал сброса блока

Выходы

Q0

BOOL

Сохраненное значение 0

Q1

BOOL

Сохраненное значение 1

Q2

BOOL

Сохраненное значение 2

Q3

BOOL

Сохраненное значение 3

Функциональный блок FF_D4E представляет собой четырехбитный D-триггер. По переднему фронту входа CLK значения входов D0, D1, D2 и D3 присваиваются выходам Q0, Q1, Q2 и Q3 соответственно. По переднему фронту входа RST значения выходов сбрасываются в FALSE в независимости от состояния остальных входов. См. также описание ФБ FF_D2E.

FF_DRE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выхода

D

BOOL

Контролируемое значение

CLK

BOOL

Управляющий сигнал

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Сохраненное значение

Функциональный блок FF_DRE представляет собой D-триггер с асинхронным управлением выходом. По переднему фронту входа CLK значения входа D присваивается выходу Q. По переднему фронту входа SET выход принимает значение TRUE. По переднему фронту входа RST выход сбрасывается в FALSE в независимости от состояния остальных входов. Вход RST имеет приоритет над входом SET, и при их одновременном срабатывании сигнал на входе SET не обрабатывается. Вход SET имеет приоритет над входом CLK.

Graphic

FF_JKE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выхода

J

BOOL

Вход «Jump»

CLK

BOOL

Управляющий сигнал

K

BOOL

Вход «Kill»

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Выход триггера

Функциональный блок FF_JKE представляет собой JK-триггер. По переднему фронту входа SET выход принимает значение TRUE. По переднему фронту входа RST выход сбрасывается в FALSE в независимости от состояния остальных входов. По переднему фронту входа CLK выход Q меняет свое значение в зависимости от состояний входов J и K:

  • если J=TRUE, то Q:=TRUE;

  • если K=TRUE, то Q:=FALSE;

  • если J=TRUE и K=TRUE, то Q:=NOT(Q) [значение выхода инвертируется].

Вход SET имеет приоритет над входом CLK.

СХЕМА НЕ СООТВЕТСТВУЕТ ФБ

FF_RSE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

CS

BOOL

Вход «Set»

CR

BOOL

Вход «Reset»

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Выход триггера

Функциональный блок FF_RSE представляет собой RS-триггер с асинхронным сбросом. По переднему фронту входа CS выход Q принимает значение TRUE. По переднему фронту входа CR выход Q принимает значение FALSE. Вход CR имеет приоритет над входом CS, и при их одновременном срабатывании сигнал на входе CS не обрабатывается. По переднему фронту входа RST выход сбрасывается в FALSE в независимости от состояния остальных входов.

LTCH

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D

BOOL

Контролируемое значение

L

BOOL

Режим «сохранение значений»

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Сохраненное значение

Функциональный блок LTCH представляет собой одноступенчатый триггер («защелку»). Пока вход L имеет значение TRUE, значение на выходе Q равно значению входа D. По заднему фронту входа L выход Q фиксируется в своем текущем состоянии. По переднему фронту входа RST выход сбрасывается в FALSE в независимости от состояния остальных входов.

Graphic

LTCH_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

D0…D3

BOOL

Контролируемые значения

L

BOOL

Режим «сохранение значений»

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Сохраненные значения

Функциональный блок LTCH_4 представляет собой четырехбитный одноступенчатый триггер («защелку»). Пока вход L имеет значение TRUE, значения на выходах Q0...Q3 равны значениям входов D0...D3. По заднему фронту входа L выходы фиксируется в своих текущих состояниях. По переднему фронту входа RST выходы сбрасываются в FALSE в независимости от состояния остальных входов.

SELECT_8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E

BOOL

Вход управления блоком

SET

BOOL

Сигнал установки выхода номер IN

IN

BYTE

Номер устанавливаемого выхода

UP

BOOL

Включение следующего выхода

DN

BOOL

Включение предыдущего выхода

RST

BOOL

Сигнал сброса блока

Выходы

Q0…Q7

BOOL

Выходы блока

STATE

INT

Номер активного выхода (0...7)

Используемые модули

INC

Функциональный блок SELECT_8 представляет собой восьмибитный селектор - в каждый момент времени только один из выходов Q0…Q7 является активным. Пока вход E имеет значение TRUE блок находится в работе. По переднему фронту на входе SET выход с номером IN принимает значение TRUE, а все остальные выходы сбрасываются в FALSE. По переднему фронту на входе UP активным становится следующий выход, по переднему фронту на входе DN – предыдущий. Соответственно, если активным является Q7, то после импульса на входе UP активным становится Q0; если же активным является Q0, то после импульса на входе DN активным становится Q7. Выход STATE содержит номер активного выхода. По переднему фронту входа RST выход сбрасывается в FALSE в независимости от состояния остальных входов.

SHR_4E

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выходов

D0

BOOL

Вход данных

CLK

BOOL

Управляющий сигнал

RST

BOOL

Сигнал сброса блока

Выходы

Q0…Q3

BOOL

Выходы блока

Функциональный блок SHR_4E представляет собой четырехбитный регистр сдвига. По переднему фронту входа SET выходы Q0…Q3 принимают значение TRUE. По переднему фронту входа RST выходы Q0...Q3 сбрасываются в FALSE в независимости от состояния остальных входов. По переднему фронту входа CLK значения на выходах Q0…Q3 сдвигаются по следующему алгоритму:

  • Q2---- > Q3

  • Q1---- > Q2

  • Q0---- > Q1

  • D0---- > Q0

Вход SET имеет приоритет над входом CLK.

Обратите внимание, что сдвиг не является циклическим.

Graphic
Трассировка работы ФБ

SHR_4UDE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выходов

D0

BOOL

Вход данных (при счете вверх)

D3

BOOL

Вход данных (при счете вниз)

CLK

BOOL

Управляющий сигнал

DN

BOOL

Направление счета (TRUE – вниз, FALSE – вверх)

RST

BOOL

Сигнал сброса блока

Выходы

Q0…Q3

BOOL

Выходы блока

Функциональный блок SHR_4UDE представляет собой четырехбитный регистр сдвига c выбором направления сдвига. По переднему фронту входа SET выходы Q0…Q3 принимают значение TRUE. По переднему фронту входа RST выходы Q0...Q3 сбрасываются в FALSE в независимости от состояния остальных входов. По переднему фронту входа CLK значения на выходах Q0…Q3 сдвигаются по алгоритму, определяемому состоянием входа DN:

  • Ø  DN=FALSE (сдвиг вверх):

    • Q2---- > Q3;

    • Q1---- > Q2;

    • Q0---- > Q1;

    • D0---- > Q0.

  • Ø  DN=TRUE (сдвиг вниз):

    • Q1---- > Q0;

    • Q2---- > Q1;

    • Q3---- > Q2;

    • D3---- > Q3.

Вход SET имеет приоритет над входом CLK.

Обратите внимание, что сдвиг не является циклическим.

Graphic
Трассировка работы ФБ

SHR_8PLE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Din

BOOL

Значение для записи

Dload

BYTE

Вход данных

CLK

BOOL

Управляющий сигнал

UP

BOOL

Направление счета  (TRUE – вверх, FALSE – вниз)

load

BOOL

Режим загрузки данных в блок

RST

BOOL

Сигнал сброса блока

Выходы

DOut

BOOL

Выход блока

Функциональный блок SHR_8PLE представляет собой восьмибитный регистр сдвига c выбором направления сдвига. Вход UP определяет направление сдвига: TRUE – вверх (при этом выход DOut соответствует старшему биту регистра), FALSE – вниз (при этом выход DOut соответствует младшему биту регистра). По переднему фронту на входе CLK происходит сдвиг регистра в соответствующем направлении, при этом младший (при UP=TRUE) или старший (при UP=FALSE) бит принимает значение Din. Если вход load имеет значение TRUE, то по переднему фронту на входе CLK происходит запись значения Dload в регистр.

Обратите внимание, что сдвиг не является циклическим.

SHR_8UDE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выходов

D0

BOOL

Вход данных (при счете вверх)

D7

BOOL

Вход данных (при счете вниз)

CLK

BOOL

Управляющий сигнал

DN

BOOL

Направление счета (TRUE – вниз, FALSE – вверх)

RST

BOOL

Сигнал сброса блока

Выходы

Q0…Q7

BOOL

Выходы блока

Функциональный блок SHR_8UDE представляет собой восьмибитный регистр сдвига c выбором направления сдвига. Принцип работы блока полностью соответствует ФБ SHR_4UDE.

STORE_8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал активации выходов

D0…D7

BOOL

Вход данных (при счете вверх)

Clr

BOOL

Сигнал сброса выхода с наименьшим номером

RST

BOOL

Сигнал сброса блока

Выходы

Q0…Q7

BOOL

Выходы блока

Функциональный блок STORE_8 представляет собой восьмибитный элемент хранения. По переднему фронту входов D0…D7 выходы Q0…Q7 принимают значение TRUE. Пока вход SET имеет значение TRUE, выходы Q0…Q7 принимают значение TRUE в независимости от состояния входов. По переднему фронту входа RST выходы Q0...Q7 сбрасываются в FALSE. По переднему фронту входа Clr происходит сброс в FALSE активного выхода с наименьшим номером (только в том случае, если соответствующий вход имеет значение FALSE).

TOGGLE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

CLK

BOOL

Управляющий сигнал

RST

BOOL

Сигнал сброса блока

Выходы

Q

BOOL

Выход блока

Функциональный блок TOGGLE представляет собой переключатель со сбросом. По переднему фронту входа CLK значение выхода Q инвертируется. По переднему фронту входа RST выход Q принимает значение FALSE в независимости от состояния входа CLK.

Генераторы сигналов

_RMP_B

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

DIR

BOOL

Направление изменения выхода

E

BOOL

Сигнал управления блоком

TR

TIME

Полное время генерации (от 0 до 255)

Выходы

RMP

BYTE

Выход блока

Используемые модули

T_PLC_MS, FRMP_B

Функциональный блок _RMP_B представляет собой генератор линейной функции. Пока вход E имеет значение TRUE блок находится в работе и значение переменной, связанной со входом-выходом RMP, линейно изменяется от текущего значения до максимального (при DIR=TRUE) или минимального (при DIR=FALSE). Минимальное и максимальное значения определяются диапазоном типа BYTE и соответственно составляют 0 и 255. Скорость изменения выходного сигнала определяется отношением (255/TR). Для повторного запуска блока после окончания его работы достаточно изменить значение RMP (например, обнулив его). Если вход E принимает значение FALSE, то блок прекращает работу, при этом RMP сохраняет свое последнее значение.

Graphic
Трассировка работы ФБ (TR=T#10s)

_RMP_NEXT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E

BOOL

Сигнал управления блоком

IN

BYTE

Контролируемый сигнал

TR

TIME

Время нарастания сигнала

TF

TIME

Время спада сигнала

TL

TIME

Время задержки

Выходы

DIR

BOOL

Флаг «направление изменения»

UP

BOOL

Импульс «начало нарастания»

DN

BOOL

Импульс «начало спада»

Входы-выходы

OUT

BYTE

Выход блока

Используемые модули

_RMP_B, TREND_DW

Функциональный блок _RMP_NEXT представляет собой генератор линейной функции. Пока вход E имеет значение TRUE блок находится в работе и значение переменной, связанной со входом-выходом OUT, линейно изменяется от текущего значения до ближайшего значения относительно входа IN. Время достижения этого значения определяется переменными TR (в случае нарастания сигнала) и TF (в случае спада сигнала). Время TL определяет задержку изменения выходного сигнала относительно изменения входного. Выход DIR определяет текущее изменение выхода (TRUE – нарастание, FALSE – спад); если изменений не происходит, то DIR сохраняет свое последнее значение. Выход UP принимает значение TRUE на время нарастания выходного сигнала, выход DN – на время его спада. В остальные периоды времени выходы имеют значение FALSE. Если вход E принимает значение FALSE, то блок прекращает работу, при этом OUT сохраняет свое последнее значение.

Graphic
Трассировка работы ФБ (TR=T#10s, TF=T#20s, TL=T#5s)

_RMP_W

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

DIR

BOOL

Направление изменения выхода

E

BOOL

Сигнал управления блоком

TR

TIME

Полное время генерации (от 0 до 65535)

Входы-выходы

RMP

WORD

Выход блока

Используемые модули

T_PLC_MS

Функциональный блок _RMP_W представляет собой генератор линейной функции. Принцип работы блока полностью соответствует блоку _RMP_B, единственным отличие является тип выхода генератора – у данного блока он имеет тип WORD.

GEN_PULSE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ENQ

BOOL

Сигнал управления блоком

PTH

TIME

Время сигнала верхнего уровня

PTL

TIME

Время сигнала нижнего уровня

Выходы

Q

BOOL

Выход генератора

Используемые модули

T_PLC_MS

Функциональный блок GEN_PULSE представляет собой генератор прямоугольных импульсов. Когда вход EHQ принимает значение TRUE, блок запускается в работу, и на выходе Q начинают генерироваться прямоугольные импульсы с длительностью PTL (нижний уровень) и PTH (верхний уровень) соответственно. Блок начинает работу с импульса нижнего уровня. Если вход ENQ принимает значение FALSE, то блок прекращает работу; выход Q при этом принимает значение FALSE. Импульс с длительностью 0 соответствует импульсу длиной в цикл ПЛК.

Graphic
Трассировка работы ФБ (PTH=T#5s, PTL=T#10s)

GEN_PW2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ENQ

BOOL

Сигнал управления блоком

TH1

TIME

Время сигнала верхнего уровня (набор 1)

TL1

TIME

Время сигнала нижнего уровня (набор 1)

TH2

TIME

Время сигнала верхнего уровня (набор 2)

TL2

TIME

Время сигнала нижнего уровня (набор 2)

TS

BOOL

Сигнал переключения наборов

Выходы

Q

BOOL

Выход генератора

TH

TIME

Текущее время импульса (верхний уровень)

TL

TIME

Текущее время импульса (нижний уровень)

Используемые модули

T_PLC_MS

Функциональный блок GEN_PW2 представляет собой генератор прямоугольных импульсов c двумя наборами параметров. Когда вход ENQ принимает значение TRUE, блок запускается в работу, и на выходе Q начинают генерироваться прямоугольные импульсы. Если вход TS имеет значение FALSE, то длительность генерируемых импульсов определяется значениями входов TH1 (верхний уровень) и TL1 (нижний уровень). Если вход TS имеет значение TRUE, то длительность генерируемых импульсов определяется значениями входов TH2 (верхний уровень) и TL2 (нижний уровень). Выходы TH и TL содержат время, прошедшее с начала генерации текущего импульса (верхнего и нижнего уровня соответственно). Блок начинает работу с импульса нижнего уровня. Если вход ENQ принимает значение FALSE, то блок прекращает работу; выход Q при этом принимает значение FALSE. Импульс с длительностью 0 соответствует импульсу длиной в цикл ПЛК.

Graphic
Трассировка работы ФБ (TH1=TL1=T#4s, TH2=TL2=T#2s)

GEN_RDM

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

BOOL

Период генерации значений

AM

REAL

Амплитуда

OS

REAL

Смещение

Выходы

Q

BOOL

Флаг «новое значение»

Out

REAL

Выход генератора

Используемые модули

T_PLC_MS, RDM

Функциональный блок GEN_ RDM представляет собой генератор псевдослучайных значений. На выходе Out с интервалом PT генерируется псевдослучайное значение с амплитудой AM и смещением OS. При появлении нового значения на выходе Q генерируется единичный импульс.

Связь значения на выходе Out с амплитудой и смещением определяется формулой:

OUT = AM * (RDM - 0.5) + OS, где

RDM – псевдослучайное число в диапазоне [0,1].

Graphic
Трассировка работы ФБ (PT=T#1s, AM=10.0, OS=4.0)

GEN_RDT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Enable

BOOL

Сигнал управления блоком

Min_Time_ms

TIME

Минимальная пауза между импульсами

Max_Time_ms

TIME

Максимальная пауза между импульсами

TP_Q

TIME

Длительность импульса

Выходы

xQ

BOOL

Выход генератора

Используемые модули

RDM

Функциональный блок GEN_RDT представляет собой генератор импульсов заданной длины с псевдослучайным периодом. Когда вход Enable принимает значение TRUE, блок запускается в работу, и на выходе xQ начинают генерироваться импульсы длительностью TP_Q, причем пауза между импульсами является псевдослучайными числом из диапазона Min_Time_ms…Max_Time_ms. Импульс с длительностью 0 соответствует импульсу длиной в цикл ПЛК. Если вход Enable принимает значение FALSE, то блок прекращает работу; выход xQ при этом принимает значение FALSE.

Graphic
Трассировка работы ФБ (Min_Time_ms=T#5s, Max_Time_Ms=T#10s, TP_Q=T#1s)

GEN_RMP

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

BOOL

Период генерации значений

AM

REAL

Амплитуда

OS

REAL

Смещение сигнала относительно нуля

DL

REAL

Задержка включения в долях от PT (0…1)

Выходы

Q

BOOL

Флаг «новое значение»

Out

REAL

Выход генератора

Используемые модули

T_PLC_MS, MODR, MULTIME

Функциональный блок GEN_RMP представляет собой генератор пилообразного сигнала. На выходе блока Out циклически с периодом PT генерируется выходной пилообразный сигнал с амплитудой AM, смещением относительно нуля OS и задержкой включения DL. Задержка используется для генерации нескольких сигналов (с помощью нескольких экземпляров ФБ), смещенных относительно друг друга, и задается в долях от периода PT:

  • DL=0 – задержки нет;

  • DL=0.5 – задержка составляет 50% от времени PT;

  • DL=1 – задержка равна времени PT.

На выходе Q генерируется единичный импульс в начале каждого цикла генерации.

На рисунке ниже приведена трассировка работы двух экземпляров блока для значений входных переменных:

fbGEN_RMP_1fbGEN_RMP_2
PTT#10sT#10s
AM108
OS42
DL0.30.6
Graphic
Трассировка работы экземпляров ФБ

GEN_SIN

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

TIME

Период колебаний

AM

REAL

Амплитуда

OS

REAL

Смещение сигнала относительно нуля

DL

REAL

Задержка включения в долях от PT (0…1)

Выходы

Q

BOOL

Флаг «знак полупериода»

Out

REAL

Выход генератора

Используемые модули

T_PLC_MS, MODR, MULTIME, SIGN_R

Функциональный блок GEN_SIN представляет собой генератор синусоидального сигнала. На выходе блока Out циклически с периодом PT генерируется выходной синусоидальный сигнал с амплитудой AM, смещением относительно нуля OS и задержкой включения DL. Задержка используется для генерации нескольких сигналов (с помощью нескольких экземпляров ФБ), смещенных относительно друг друга, и задается в долях от периода PT:

  • DL=0 – задержки нет;

  • DL=0.5 – задержка составляет 50% от времени PT;

  • DL=1 – задержка равна времени PT.

Выход Q имеет значение TRUE во время положительного полупериода синусоиды и FALSE – во время отрицательного.

На рисунке ниже приведена трассировка работы двух экземпляров блока для значений входных переменных:

fbGEN_SIN_1fbGEN_SIN_2
PTT#10sT#10s
AM1616
OS08
DL0.00.5
Graphic
Трассировка работы экземпляров ФБ

GEN_SQR

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

PT

BOOL

Период

AM

REAL

Амплитуда

OS

REAL

Смещение сигнала относительно нуля

DC

REAL

Время сигнала верхнего уровня в долях от PT (0…1).

DL

REAL

Задержка включения в долях от PT (0…1).

Выходы

Q

BOOL

Флаг «знак полупериода»

Out

REAL

Выход генератора

Используемые модули

T_PLC_MS, MODR, MULTIME

Функциональный блок GEN_SQR представляет собой генератор прямоугольного сигнала. На выходе блока Out циклически с периодом PT генерируется выходной прямоугольный сигнал с амплитудой AM, смещением относительно нуля OS и задержкой включения DL. Задержка используется для генерации нескольких сигналов (с помощью нескольких экземпляров ФБ), смещенных относительно друг друга, и задается в долях от периода PT:

  • DL=0 – задержки нет;

  • DL=0.5 – задержка составляет 50% от времени PT;

  • DL=1 – задержка равна времени PT.

Вход DC определяет время сигнала верхнего уровня в долях от периода PT. Например, если PT=T#1s и DC=0.5, то на выходе блока в течение 500 мс будет сигнал верхнего уровня, затем в течение 500 мс – нижнего, после чего цикл повторится.

Выход Q имеет значение TRUE во время сигнала верхнего уровня на выходе генератора и FALSE – во время сигнала нижнего уровня.

На рисунке ниже приведена трассировка работы двух экземпляров блока для значений входных переменных:

fbGEN_SQR_1fbGEN_SQR_2
PTT#1sT#1s
AM1010
OS05
DC0.50.25
DL0.00.0
Graphic
Трассировка работы экземпляров ФБ

PWM_DC

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

F

TIME

Частота генератора (в Гц)

DC

REAL

Время сигнала верхнего уровня в долях от 1/F (0…1)

Выходы

Q

BOOL

Выход генератора

Используемые модули

CLK_PRG, TP_X

Функциональный блок PWM_DC представляет собой генератор импульсов с задаваемой частотой F. Вход DC определяет время сигнала верхнего уровня в долях от периода PT. Например, если F=20 Гц и DC=0.1, то период генератора = 1/F = 50 мс, причем время сигнала верхнего уровня = 0.1·50 = 5 мс, а время сигнала нижнего уровня – 45 мс.

Сгенерированный сигнал подается на выход Q.

Graphic
Трассировка работы ФБ (F=1, DC=0.25)

PWM_PW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

F

TIME

Частота генератора (в Гц)

PW

REAL

Время сигнала верхнего уровня

Выходы

Q

BOOL

Выход генератора

Используемые модули

CLK_PRG, TP_X

Функциональный блок PWM_PW представляет собой генератор импульсов с задаваемой частотой F и временем сигнала верхнего уровня PW. Сгенерированный сигнал подается на выход Q.

Graphic
Трассировка работы ФБ (F=1, PW=T#800ms)

RMP_B

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки на выход макс. значения

PT

TIME

Время генерации

E

BOOL

Сигнал управления блоком

UP

BOOL

Направление изменения выхода

RST

BOOL

Сигнал установки на выход мин. значения

Выходы

OUT

BYTE

Выход блока

BUSY

BOOL

Флаг «генератор в работе»

HIGH

BOOL

Флаг «достигнуто макс. значение»

LOW

BOOL

Флаг «достигнуто мин. значение»

Используемые модули

_RMP_B

Функциональный блок RMP_B представляет собой генератор линейной функции. Пока вход E имеет значение TRUE блок находится в работе и значение выхода OUT линейно изменяется от текущего значения до максимального (при UP=TRUE) или минимального (при UP=FALSE). Минимальное и максимальное значения определяются диапазоном типа BYTE и соответственно составляют 0 и 255. Скорость изменения выходного сигнала определяется отношением (255/PT). Сигнал по переднему фронту на входе SET устанавливает на выход максимальное значение (255), сигнал по переднему фронту на входе RST – минимальное (0). Выход BUSY имеет значение TRUE, пока выход меняет свое значение. Выходы HIGH и LOW принимают значение TRUE при достижении выходом OUT максимального и минимального значения соответственно.

Если вход E принимает значение FALSE, то блок прекращает работу, при этом выход OUT сохраняет свое последнее значение.

RMP_SOFT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал управления блоком

VAL

BYTE

Максимальное значение выхода

Входы-выходы

OUT

BYTE

Выход блока

Параметры

PT_OFF

TIME

Время спада сигнала

PT_ON

TIME

Время нарастания сигнала

Используемые модули

_RMP_B

Функциональный блок RMP_SOFT представляет собой генератор линейной функции с ограничением выходного сигнала. Пока вход IN имеет значение TRUE, значение выхода OUT линейно изменяется от нулевого значения до значения VAL за время PT_ON. Пока вход IN имеет значение FALSE, значение выхода OUT линейно изменяется от текущего значения до нулевого за время PT_OFF.

Ниже представлена трассировка работы ФБ со значениями:

VAL = 100

PT_ON=T#10s

PT_OFF=T#5s

Graphic
Трассировка работы ФБ

RMP_W

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки на выход макс. значения

PT

TIME

Время генерации

E

BOOL

Сигнал управления блоком

UP

BOOL

Направление изменения выхода

RST

BOOL

Сигнал установки на выход мин. значения

Выходы

OUT

WORD

Выход блока

BUSY

BOOL

Флаг «генератор в работе»

HIGH

BOOL

Флаг «достигнуто макс. значение»

LOW

BOOL

Флаг «достигнуто мин. значение»

Используемые модули

_RMP_W

Функциональный блок RMP_W представляет собой генератор линейной функции. Принцип работы блока полностью соответствует блоку RMP_B, единственным отличием является тип выхода генератора – у данного блока он имеет тип WORD.

Обработка сигналов

AIN

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

DWORD

Цифровой сигнал

Bits

BYTE

Число значащих бит

sign

BYTE

Номер бита, определяющего знак

low

REAL

Нижний предел аналогового сигнала

high

REAL

Верхний предел аналогового сигнала

Выходы

AIN

REAL

Аналоговый сигнал

Функция AIN используется для преобразования цифрового сигнала in в аналоговый AIN. Вход Bits определяет число значащих бит цифрового сигнала (максимальное значение – 32). Вход sign определяет номер бита, содержащего знак (его значение FALSE соответствует знаку «+»); если такого бита нет, то на вход sign подается значение 16# FF. Входы low и high определяют минимальное и максимальное значение аналогового сигнала. Нумерация бит ведется с нуля.

Ниже приведено несколько примеров настройки входов для разных сигналов:

  • Аналоговый сигнал в диапазоне 0–10 представлен цифровым 12-битным сигналом: Bits=12, sign=16#255, low=0.0, high=10.0;

  • Аналоговый сигнал в диапазоне -10–10 представлен цифровым 14-битным сигналом (биты 0-13) с битом знака (бит 14): Bits=14, sign=14, low=-10.0, high=10.0;

  • Аналоговый сигнал в диапазоне -10–10 представлен цифровым 24-битным сигналом без бита знака: Bits=24, sign=16#255, low=-10.0, high=10.0.

Пример

VAR (* Входной цифровой сигнал (например, от АЦП) *) DigitalValue: DWORD := 1024; (* Настройки преобразования *) BitCount: BYTE := 12; (* 12 значащих бит *) SignBit: BYTE := 16#FF; (* Бит знака отсутствует *) LowLimit: REAL := 0.0; (* Нижний предел аналогового сигнала *) HighLimit: REAL := 10.0; (* Верхний предел аналогового сигнала *) (* Результат преобразования *) AnalogValue: REAL; END_VAR (* Вызов функции AIN *) AnalogValue := OSCAT_BASIC.AIN( in := DigitalValue, Bits := BitCount, sign := SignBit, low := LowLimit, high := HighLimit ); (* Результат: AnalogValue = 2.5 (В) Пояснение: - 1024 / 4095 = 0.25 (25% от максимального значения) - 0.25 * 10.0 = 2.5 (В) Таким образом, цифровой код 1024 соответствует напряжению 2.5 В*) END_PROGRAM

AIN1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

DWORD

Цифровой сигнал

Выходы

out

REAL

Аналоговый сигнал

sign

BOOL

Знак сигнала

error

BOOL

Флаг «ошибка»

overflow

BOOL

Флаг «переполнение»

Параметры

sign_bit

INT

Номер бита, определяющего знак

error_bit

INT

Номер бита ошибка

error_code_en

BOOL

Бит обработки кода ошибки

error_code

DWORD

Код ошибки

overflow_bit

INT

Номер бита переполнения

overflow _code_en

BOOL

Бит обработки кода переполнения

overflow _code

DWORD

Код переполнения

Bit_0

INT

Номер первого значащего бита

Bit_N

INT

Номер последнего значащего бита

out_min

REAL

Нижний предел аналогового сигнала

out_max

REAL

Верхний предел аналогового сигнала

code_min

DWORD

Нижний предел цифрового сигнала

code_max

DWORD

Верхний предел цифрового сигнала

error_output

REAL

Значение выхода в случае ошибки

overflow_output

REAL

Значение выхода в случае переполнения

Функциональный блок AIN1 используется для преобразования цифрового сигнала in в аналоговый out. Параметр sign_bit определяет номер бита, содержащего знак (его значение FALSE соответствует знаку «+»); если такого бита нет, то вход можно оставить пустым. Нумерация бит ведется с нуля.

Параметр error_bit определяет номера бита ошибки; если такого бита нет, то вход можно оставить пустым. Некоторые АЦП в случае ошибки транслируют на выход ее код. Этот код может быть задан в параметре error_code; параметр error_code_en в этом случае должен иметь значение TRUE для разрешения обработки кода. Параметр error_output определяет значение, которое будет подано на выход out в том случае, если диагностирована ошибка.

Параметр overflow_bit определяет номера бита переполнения (выхода за диапазон допустимых значений) если такого бита нет, то вход можно оставить пустым. Некоторые АЦП в случае ошибки переполнения транслируют на выход ее код. Этот код может быть задан в параметре overflow_code; параметр overflow_code_en в этом случае должен иметь значение TRUE для разрешения обработки кода. Параметры code_min и code_max определяют минимальное и максимальное значение цифрового сигнала. Параметр overflow_output определяет значение, которое будет подано на выход out в том случае, если выходной сигнал выходит за допустимый диапазон.

Параметры out_min и out_max определяют минимальное и максимальное значение аналогового сигнала.

Параметры Bit_0 и Bit_N определяют номера первого и последнего значащих бит.

Выход out содержит полученное аналоговое значение. Выход sign определяет значение бита знака. Выходы error и overflow принимают значение TRUE при возникновении ошибки и переполнения соответственно.

AOUT

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

REAL

Аналоговый сигнал

Выходы

AOUT

DWORD

Цифровой сигнал

Параметры

Bits

BYTE

Число значащих бит

sign

BYTE

Номер бита, определяющего знак

low

REAL

Нижний предел аналогового сигнала

high

REAL

Верхний предел аналогового сигнала

Функция AOUT используется для преобразования аналогового сигнала in в цифровой AOUT. Вход Bitsопределяет число значащих бит цифрового сигнала (максимальное значение – 32). Вход sign определяет номер бита, содержащего знак (его значение FALSE соответствует знаку «+»); если такой бит не требуется, то на вход подается значение 16#FF. Входы low и high определяют минимальное и максимальное значение аналогового сигнала. Нумерация бит ведется с нуля.

Ниже приведено несколько примеров настройки входов для разных сигналов.

  • Аналоговый сигнал в диапазоне 0–10 преобразуется в цифровой 12-битный сигнал: Bits=12, sign=16#255, low=0.0, high=10.0;

  • Аналоговый сигнал в диапазоне -10–10 преобразуется в цифровой 14-битный сигнал (биты 0-13) с битом знака (бит 14): Bits=14, sign=14, low=-10.0, high=10.0;

  • Аналоговый сигнал в диапазоне -10–10 преобразуется в цифровой 24-битный сигнал без бита знака: Bits=24, sign=16#255, low=-10.0, high=10.0.

Пример

VAR (* Входной аналоговый сигнал *) AnalogValue: REAL := 7.5; (*Напряжение 7.5 В*) (* Настройки преобразования *) BitCount: BYTE := 12; (*12 значащих бит*) SignBit: BYTE := 16#FF; (*Бит знака отсутствует*) LowLimit: REAL := 0.0; (*Нижний предел 0 В*) HighLimit: REAL := 10.0; (*Верхний предел 10 В*) (* Результат преобразования *) DigitalValue: DWORD; END_VAR (* Вызов функции AOUT *) DigitalValue := OSCAT_BASIC.AOUT( in := AnalogValue, Bits := BitCount, sign := SignBit, low := LowLimit, high := HighLimit ); (* Результат: DigitalValue = 3072 (десятичное) или 16#0C00 (шестнадцатеричное) Пояснение: 7.5 / 10.0 = 0.75 (75% от диапазона) 0.75 * 4095 = 3071.25 ≈ 3072*) END_PROGRAM

AOUT1

Тип модуля: функция

Переменная

Тип

Описание

Входы

in

REAL

Аналоговый сигнал

Выходы

AOUT

DWORD

Цифровой сигнал

Параметры

Bits

BYTE

Число значащих бит

sign

BYTE

Номер бита, определяющего знак

low

REAL

Нижний предел аналогового сигнала

high

REAL

Верхний предел аналогового сигнала

Используемые модули

SIGN_R

Функция AOUT1 используется для преобразования аналогового сигнала in в цифровой AOUT1. Параметр sign_bit определяет номер бита, содержащего знак (его значение FALSE соответствует знаку «+»); если такой бит не требуется, то вход можно оставить пустым. Параметры Bit_0 и Bit_N определяют номера первого и последнего значащих бит. Входы low и high определяют минимальное и максимальное значение аналогового сигнала. Нумерация бит ведется с нуля.

Пример

VAR (* Входной аналоговый сигнал *) AnalogValue: REAL := 2.5; (* 2.5 В *) (* Настройки преобразования *) FirstBit: INT := 0; (*Номер первого значащего бита*) LastBit: INT := 11; (*Номер последнего значащего бита (всего 12 бит: 0..11)*) SignBit: INT := 31; (*31-й бит — знак*) LowLimit: REAL := -10.0; (*Нижний предел -10 В*) HighLimit: REAL := 10.0; (*Верхний предел 10 В*) (* Результат преобразования*) DigitalValue: DWORD; END_VAR (* Вызов функции AOUT1 *) DigitalValue := OSCAT_BASIC.AOUT1( in := AnalogValue, Bit_0 := FirstBit, Bit_N := LastBit, sign := SignBit, low := LowLimit, high := HighLimit ); (*Итоговое значение: 31-й бит = 0, младшие 12 бит = 2559*) END_PROGRAM

BYTE_TO_RANGE

Тип модуля: функция

Переменная

Тип

Описание

Входы

x

BYTE

Исходное значение

low

REAL

Нижний предел отмасштабированного значения

high

REAL

Верхний предел отмасштабированного значения

Выходы

BYTE_TO_RANGE

REAL

Отмасштабированное значение

Функция BYTE_TO_RANGE линейно масштабирует входное целочисленное значение x из диапазона (0…255) в значение с плавающей точкой из диапазона (low…high). См. также обратную функцию RANGE_TO_BYTE.

Пример

VAR (* Входное значение *) RawValue: BYTE := 25; (* 25 из диапазона 0..255 *) (* Границы масштабирования *) LowLimit: REAL := 0.0; (* Нижний предел *) HighLimit: REAL := 100.0; (* Верхний предел *) (* Результат *) ScaledValue: REAL; END_VAR (* Вызов функции BYTE_TO_RANGE *) ScaledValue := OSCAT_BASIC.BYTE_TO_RANGE( x := RawValue, low := LowLimit, high := HighLimit ); (* Результат: ScaledValue ≈ 9.803922, т.к 25 / 255 ≈ 0.09804 (9.8% от диапазона) 0.09803922 * (100.0 - 0.0) = 9.803922 То есть значение 25 из диапазона 0..255 соответствует 9.8 из диапазона 0.0..100.0*) END_PROGRAM

DELAY

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Исходное значение

N

INT

Кол-во циклов задержки

RST

BOOL

Сигнал сброса блока

Выходы

OUT

REAL

Значение с задержкой

Используемые модули

INC1

Функциональный блок DELAY транслирует на выход OUT значение входа IN спустя время задержки, равное N циклов ПЛК. По переднему фронту входа RST память блока очищается, и задержка начинает отсчитываться заново.

Graphic
Трассировка работы ФБ для ПЛК с временем цикла=100 мс, N=10

DELAY_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Исходное значение

Выходы

OUT1

REAL

Значение с задержкой (1 цикл)

OUT2

REAL

Значение с задержкой (2 цикла)

OUT3

REAL

Значение с задержкой (3 цикла)

OUT4

REAL

Значение с задержкой (4 цикла)

Функциональный блок DELAY_4 транслирует на выходы OUT1…OUT4 значение входа IN спустя время задержки, равное 1…4 цикла ПЛК.

Graphic
Трассировка работы ФБ для ПЛК с временем цикла=1 с

FADE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN1

REAL

Значение 1

IN2

REAL

Значение 2

F

BOOL

Направление изменения

TF

TIME

Время переключения значений

rst

BOOL

Сигнал сброса блока

Выходы

Y

REAL

Выход блока

Используемые модули

RMP_W

Функциональный блок FADE реализует плавное переключение входных значений IN1 и IN2 на выходе Y – от меньшего к большему, если вход F имеет значение TRUE, или от большего к меньшему, если вход F имеет значение FALSE.

Вход TF определяет время переключения (T – время с начала работы блока):

  • Y(T=0)=IN1

  • Y(T=TF)=IN2

  • Y(0<T<TF)=(T/TF) * IN1 + (1 – T/TF) * IN2

По переднему фронту входа RST выход Y принимает значение IN1 (если F=FALSE) или IN2 (если F=TRUE).

Graphic
Трассировка работы ФБ (IN1=25.0, IN=70.0, TF=T#20s)

FILTER_DW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

DWORD

Фильтруемое значение

T

TIME

Постоянная времени фильтра

Выходы

Y

DWORD

Отфильтрованное значение

Используемые модули

T_PLC_MS

Функциональный блок FILTER_DW представляет собой фильтр нижних частот для входного значения X типа DWORD. Это может быть полезным при фильтрации шума в сигналах от датчиков. Вход T определяет постоянную времени фильтра, которая связана с частотой пропускания следующей формулой: Graphic

На выход Y подается отфильтрованное значение.

Graphic
Трассировка работы ФБ (T=T#1s)

FILTER_I

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

INT

Фильтруемое значение

T

TIME

Постоянная времени фильтра

Выходы

Y

INT

Отфильтрованное значение

Используемые модули

T_PLC_MS

Функциональный блок FILTER_I представляет собой фильтр нижних частот для входного значения X типа INT. Это может быть полезным при фильтрации шума в сигналах от датчиков. Вход T определяет постоянную времени фильтра, которая связана с частотой пропускания следующей формулой: Graphic

На выход Y подается отфильтрованное значение.

Трассировка работы FILTER_I аналогичного по принципу блока FILTER_DW (который отличается только типом фильтруемой переменной).

FILTER_MAV_DW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

DWORD

Фильтруемое значение

N

UINT

Число точек усреднения (0..31)

RST

BOOL

Сигнал сброса блока

Выходы

Y

DWORD

Отфильтрованное значение

Используемые модули

INC1

Функциональный блок FILTER_MAV_DW представляет собой фильтр скользящей средней для входного значения X типа DWORD. Это может быть полезным для исключения влияния на сигнал случайной составляющей. Вход N определяет сохраняемое число значений входа X (N принадлежит диапазону 0...31; 0 – только текущее значение, 1 – текущее и предыдущее и т.д.) для вычисления текущего отфильтрованного значения. По переднему фронту входа RST информация о предыдущих входных значениях удаляется.

На выход Y подается отфильтрованное значение, вычисленное по формуле (K – номер текущего цикла ПЛК):

Graphic
Graphic
Трассировка работы ФБ (N=30)

FILTER_MAV_W

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

WORD

Фильтруемое значение

N

UINT

Число точек усреднения (0..31)

RST

BOOL

Сигнал сброса блока

Выходы

Y

WORD

Отфильтрованное значение

Используемые модули

INC1

Функциональный блок FILTER_MAV_W представляет собой фильтр скользящей средней для входного значения X типа WORD. Принцип работы блока полностью соответствует блоку FILTER_MAV_DW, единственным отличием является тип фильтруемого значения.

FILTER_W

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

WORD

Фильтруемое значение

T

TIME

Постоянная времени фильтра

Выходы

Y

WORD

Отфильтрованное значение

Используемые модули

T_PLC_MS

Функциональный блок FILTER_W представляет собой фильтр нижних частот для входного значения X типа WORD. Это может быть полезным при фильтрации шума в сигналах от датчиков. Принцип работы блока полностью соответствует блоку FILTER_DW, единственным отличием является тип фильтруемого значения.

FILTER_WAV

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Фильтруемое значение

W

ARRAY [0..15] OF REAL

Массив коэффициентов

RST

BOOL

Сигнал сброса блока

Выходы

Y

REAL

Отфильтрованное значение

Используемые модули

INC1, DEC1

Функциональный блок FILTER_WAV представляет собой КИХ-фильтр для входного значения X типа REAL. Вход W определяет весовые коэффициенты для входных значений предыдущих 16-ти циклов ПЛК. На выход Y подается отфильтрованное значение, вычисленное по формуле (K – номер текущего цикла ПЛК): Graphic

По переднему фронту входа RST информация о предыдущих входных значениях удаляется.

MIX

Тип модуля: функция

Переменная

Тип

Описание

Входы

A

REAL

Значение 1

B

REAL

Значение 2

M

REAL

Коэффициент смешения

Выходы

MIX

REAL

Вычисленное значение

Функция MIX возвращается значение, вычисленное по формуле:MIX = (M - 1) * A + M * B

Подразумевается, что значение коэффициента смешения M должно принадлежать диапазону [0,1].

Пример

VAR (* Исходные значения *) ValueA: REAL := 6.0; (* Первое значение *) ValueB: REAL := 15.0; (* Второе значение *) (* Коэффициент смешения *) MixFactor: REAL := 0.6666; (* 66.66% от B, 33.34% от A *) (* Результат *) Result: REAL; END_VAR (* Вызов функции MIX *) Result := OSCAT_BASIC.MIX( A := ValueA, B := ValueB, M := MixFactor ); (*Результат: Result ≈ 12.0*) END_PROGRAM

MUX_R2

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN0

REAL

Информационный вход 0

IN1

REAL

Информационный вход 1

A

BOOL

Адресный вход

Выходы

MUX_R2

REAL

Выход мультиплексора

Функция MUX_2R реализует мультиплексор для двух REAL переменных. Принцип работы функции:

  • если A=FALSE, то MUX_R2:=IN0;

  • если A=TRUE, то MUX_R2:=IN1.

Пример

VAR (* Информационные входы *) Input0: REAL := 10.0; (* Значение при A = FALSE *) Input1: REAL := 20.0; (* Значение при A = TRUE *) (* Адресный вход *) Selector: BOOL := FALSE; (* Выбор входа *) (* Результат *) Output: REAL; END_VAR (* Вызов функции MUX_R2 *) Output := OSCAT_BASIC.MUX_R2( IN0 := Input0, IN1 := Input1, A := Selector ); (*Результат: Output = 10.0*) END_PROGRAM

MUX_R4

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN0

BOOL

Информационный вход 0

IN1

BOOL

Информационный вход 1

IN2

BOOL

Информационный вход 2

IN3

BOOL

Информационный вход 3

A0

BOOL

Адресный вход 0

A1

BOOL

Адресный вход 1

Выходы

MUX_R4

REAL

Выход мультиплексора

Функция MUX_4R реализует мультиплексор для четырех REAL переменных. Принцип работы функции:

  • если A0=FALSE и A1=FALSE, то MUX_4R:=IN0;

  • если A0=TRUE и A1=FALSE, тоMUX_4R:=IN1;

  • если A0=FALSE и A1=TRUE то MUX_4R:=IN2;

  • если A0=TRUE и A1=TRUE, то MUX_4R:=IN3.

Пример

VAR (* Информационные входы (4 источника) *) Input0 : REAL := 10.0; (* Выбирается при A0=FALSE, A1=FALSE *) Input1 : REAL := 20.0; (* Выбирается при A0=TRUE, A1=FALSE *) Input2 : REAL := 30.0; (* Выбирается при A0=FALSE, A1=TRUE *) Input3 : REAL := 40.0; (* Выбирается при A0=TRUE, A1=TRUE *) (* Адресные входы *) Address0 : BOOL := FALSE; (* Младший бит адреса *) Address1 : BOOL := FALSE; (* Старший бит адреса *) (* Результат *) Output : REAL; END_VAR (* Вызов функции MUX_R4 *) Output := OSCAT_BASIC.MUX_R4( IN0 := Input0, IN1 := Input1, IN2 := Input2, IN3 := Input3, A0 := Address0, A1 := Address1 ); (*Результат: Output = 10.0*) END_PROGRAM

OFFSET

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

O1

BOOL

Режим «смещение 1»

O2

BOOL

Режим «смещение 2»

O3

BOOL

Режим «смещение 3»

O4

BOOL

Режим «смещение 4»

D

BOOL

Режим «имитация входа»

Offset_1

REAL

Коэффициент смещения 1

Offset_2

REAL

Коэффициент смещения 2

Offset_3

REAL

Коэффициент смещения 3

Offset_4

REAL

Коэффициент смещения 4

default

REAL

Значение входа в имитации

Выходы

OFFSET

REAL

Смещенное значение

Функция OFFSET возвращает смещенное значение входной переменной X. Входы O1…O4 определяют, какие коэффициенты смещения будут прибавляться к входному значению, а входы Offset_1…Offset_4 определяют величины этих коэффициентов. Если одновременно будут активны несколько входов, то к входному значению будут прибавлены величины нескольких коэффициентов. Если вход D имеет значение TRUE, то функция вместо X использует значение default.

Пример

VAR (* Входное значение *) InputValue : REAL := 100.0; (* Режимы смещения *) EnableOffset1 : BOOL := TRUE; (* Включаем смещение 1 *) EnableOffset2 : BOOL := FALSE; EnableOffset3 : BOOL := FALSE; EnableOffset4 : BOOL := FALSE; (* Коэффициенты смещения *) Offset_1 : REAL := 10.0; Offset_2 : REAL := 0.0; Offset_3 : REAL := 0.0; Offset_4 : REAL := 0.0; (* Режим имитации *) Simulate : BOOL := FALSE; DefaultValue : REAL := 50.0; (* Результат *) Result : REAL; END_VAR (* Вызов функции OFFSET *) Result :=OSCAT_BASIC .OFFSET( X := InputValue, O1 := EnableOffset1, O2 := EnableOffset2, O3 := EnableOffset3, O4 := EnableOffset4, D := Simulate, Offset_1 := Offset_1, Offset_2 := Offset_2, Offset_3 := Offset_3, Offset_4 := Offset_4, default := DefaultValue ); (*Результат: Result = 110.0*) END_PROGRAM

OFFSET2

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

O1

BOOL

Режим «смещение 1»

O2

BOOL

Режим «смещение 2»

O3

BOOL

Режим «смещение 3»

O4

BOOL

Режим «смещение 4»

D

BOOL

Режим «имитация входа»

Offset_1

REAL

Коэффициент смещения 1

Offset_2

REAL

Коэффициент смещения 2

Offset_3

REAL

Коэффициент смещения 3

Offset_4

REAL

Коэффициент смещения 4

default

REAL

Значение входа в имитации

Выходы

OFFSET2

REAL

Смещенное значение

Функция OFFSET2 возвращает смещенное значение входной переменной X. Входы O1…O4 определяют, какие коэффициенты смещения будут прибавляться к входному значению, а входы Offset_1…Offset_4 определяют величины этих коэффициентов. Если одновременно будут активны несколько входов, то к входному значению будет прибавлен коэффициент входа с наибольшим номером (в отличие от функции OFFSET, в которой коэффициенты складываются). Если вход D имеет значение TRUE, то функция вместо X использует значение default.

Пример

VAR (* Входное значение *) InputValue : REAL := 100.0; (* Режимы смещения *) EnableOffset1 : BOOL := TRUE; (* Включаем смещение 1 *) EnableOffset2 : BOOL := FALSE; EnableOffset3 : BOOL := FALSE; EnableOffset4 : BOOL := FALSE; (* Коэффициенты смещения *) Offset_1 : REAL := 10.0; Offset_2 : REAL := 20.0; Offset_3 : REAL := 30.0; Offset_4 : REAL := 40.0; (* Режим имитации *) Simulate : BOOL := FALSE; DefaultValue : REAL := 50.0; (* Результат *) Result : REAL; END_VAR (* Вызов функции OFFSET2 *) Result := OSCAT_BASIC.OFFSET2( X := InputValue, O1 := EnableOffset1, O2 := EnableOffset2, O3 := EnableOffset3, O4 := EnableOffset4, D := Simulate, Offset_1 := Offset_1, Offset_2 := Offset_2, Offset_3 := Offset_3, Offset_4 := Offset_4, default := DefaultValue ); (*Результат: Result = 110.0*) END_PROGRAM

OVERRIDE

Тип модуля: функция

Переменная

Тип

Описание

Входы

X1

REAL

Исходное значение 1

X2

REAL

Исходное значение 2

X3

REAL

Исходное значение 3

E1

BOOL

Активация значения 1

E2

BOOL

Активация значения 2

E3

BOOL

Активация значения 3

Выходы

OVERRIDE

REAL

Наибольшее активное значение

Функция OVERRIDE возвращает наибольшее из активных значений по модулюX1…X3. Активность значения определяется входным сигналом E1…E3 (TRUE – значение активно). Если активных значений нет, то функция возвращает ноль.

Пример

VAR (* Исходные значения *) Value1 : REAL := 50.0; Value2 : REAL := -30.0; Value3 : REAL := 20.0; (* Флаги активности *) Enable1 : BOOL := TRUE; (* Значение 1 активно *) Enable2 : BOOL := FALSE; Enable3 : BOOL := FALSE; (* Результат *) Result : REAL; END_VAR (* Вызов функции OVERRIDE *) Result := OSCAT_BASIC.OVERRIDE( X1 := Value1, X2 := Value2, X3 := Value3, E1 := Enable1, E2 := Enable2, E3 := Enable3 ); (*Результат: Result = 50.0*) END_PROGRAM

RANGE_TO_BYTE

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

low

REAL

Нижний предел исходного значения

high

REAL

Верхний предел исходного значения

Выходы

RANGE_TO_BYTE

BYTE

Отмасштабированное значение

Функция RANGE_TO_BYTE линейное масштабирует входное значение с плавающей точкой X из диапазона (low…high) в целочисленное значение типа BYTE из диапазона (0…255). См. также обратную функцию BYTE_TO_RANGE.

Пример

VAR (* Входное значение с плавающей точкой *) InputValue: REAL := 25.0; (* 25.0 из диапазона 0.0…100.0 *) (* Границы исходного диапазона *) LowLimit: REAL := 0.0; (* Нижний предел *) HighLimit: REAL := 100.0; (* Верхний предел *) (* Результат масштабирования *) OutputByte: BYTE; END_VAR (* Вызов функции RANGE_TO_BYTE *) OutputByte := OSCAT_BASIC.RANGE_TO_BYTE( X := InputValue, low := LowLimit, high := HighLimit ); (*Результат: OutputByte = 64*) END_PROGRAM

RANGE_TO_WORD

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

low

REAL

Нижний предел исходного значения

high

REAL

Верхний предел исходного значения

Выходы

RANGE_TO_WORD

WORD

Отмасштабированное значение

Функция RANGE_TO_WORD линейное масштабирует входное значение с плавающей точкой X из диапазона (low…high) в целочисленное значение типа WORD из диапазона (0…65535). См. также обратную функцию WORD_TO_RANGE.

Пример

VAR (* Входное значение с плавающей точкой *) InputValue: REAL := 25.0; (* 25.0 из диапазона 0.0…100.0 *) (* Границы исходного диапазона *) LowLimit: REAL := 0.0; (* Нижний предел *) HighLimit: REAL := 100.0; (* Верхний предел *) (* Результат масштабирования *) OutputWord: WORD; END_VAR (* Вызов функции RANGE_TO_WORD *) OutputWord := OSCAT_BASIC.RANGE_TO_WORD( X := InputValue, low := LowLimit, high := HighLimit ); (*Результат: OutputWord = 16383*) END_PROGRAM

SCALE

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

K

REAL

Коэффициент масштабирования

O

REAL

Сдвиг

MX

REAL

Верхний предел отмасштабированного значения

MN

REAL

Нижний предел отмасштабированного значения

Выходы

SCALE

REAL

Отмасштабированное значение

Функция SCALE возвращает значение линейной функции с коэффициентом K и сдвигом O для аргумента X. Входы MN и MX определяют нижний и верхний предел возвращаемого значения.

SCALE = LIMIT(MN, K*X + O, MX)

Пример

VAR (* Входное значение *) InputValue: REAL := 25.0; (* Исходное значение *) (* Коэффициенты масштабирования *) Gain: REAL := 2.0; (* Коэффициент масштабирования K *) Offset: REAL := 10.0; (* Сдвиг O *) (* Границы ограничения *) MinLimit: REAL := 15.0; (* Нижний предел MN *) MaxLimit: REAL := 75.0; (* Верхний предел MX *) (* Результат *) Result: REAL; END_VAR (* Вызов функции SCALE *) Result := OSCAT_BASIC.SCALE( X := InputValue, K := Gain, O := Offset, MX := MaxLimit, MN := MinLimit ); (* Результат: Result = 60.0 Расчет: 1. Промежуточное значение: K * X + O = 2.0 * 25.0 + 10.0 = 60.0 2. Проверка ограничений: 15.0 <= 60.0 <= 75.0 3. Значение в пределах диапазона, возвращается 60.0 *) END_PROGRAM

SCALE_B

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

BYTE

Исходное значение

I_LO

BYTE

Нижний предел исходного значения

I_HI

BYTE

Верхний предел исходного значения

O_LO

REAL

Нижний предел отмасштабированного значения

O_HI

REAL

Верхний предел отмасштабированного значения

Выходы

SCALE_B

REAL

Отмасштабированное значение

Функция SCALE_B линейно масштабирует входное целочисленное значение X из диапазона (I_LO…I_HI) в значение с плавающей точкой из диапазона (O_LO…O_HI).

Пример

VAR (* Входное целочисленное значение *) InputValue: BYTE := 32; (* 32 из диапазона 0…128 *) (* Границы исходного диапазона (целочисленные) *) InLow: BYTE := 0; (* Нижний предел *) InHigh: BYTE := 128; (* Верхний предел *) (* Границы выходного диапазона (вещественные) *) OutLow: REAL := -10.0; (* Нижний предел *) OutHigh: REAL := 10.0; (* Верхний предел *) (* Результат масштабирования *) OutputValue: REAL; END_VAR (* Вызов функции SCALE_B *) OutputValue := OSCAT_BASIC.SCALE_B( X := InputValue, I_LO := InLow, I_HI := InHigh, O_LO := OutLow, O_HI := OutHigh ); (*Результат: OutputValue = -5.0*) END_PROGRAM

SCALE_B2

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1

BYTE

Исходное значение 1

IN2

BYTE

Исходное значение 2

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_B2

REAL

Рассчитанное значение

Параметры

IN1_MIN

REAL

Нижний предел отмасштабированного значения 1

IN1_MAX

REAL

Верхний предел отмасштабированного значения 1

IN2_MIN

REAL

Нижний предел отмасштабированного значения 2

IN2_MAX

REAL

Верхний предел отмасштабированного значения 2

Функция SCALE_B2 линейно масштабирует входное целочисленное значение IN# из диапазона (0…255) в значение с плавающей точкой из диапазона (IN#_MIN…IN#_MAX), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

Это может быть использовано, например, для расчета общего количества воздуха в системе вентиляции.

Пример

VAR (* Входные целочисленные значения (0…255) *) Input1: BYTE := 32; (* Первое значение *) Input2: BYTE := 64; (* Второе значение *) (* Коэффициенты масштабирования результата *) Gain: REAL := 2.0; (* Коэффициент K *) Offset: REAL := 4.0; (* Сдвиг O *) (* Границы масштабирования для IN1 *) In1_Min: REAL := 0.0; (* Нижний предел для IN1 *) In1_Max: REAL := 8.0; (* Верхний предел для IN1 *) (* Границы масштабирования для IN2 *) In2_Min: REAL := 0.0; (* Нижний предел для IN2 *) In2_Max: REAL := 8.0; (* Верхний предел для IN2 *) (* Результат *) Result: REAL; END_VAR (* Вызов функции SCALE_B2 *) Result := OSCAT_BASIC.SCALE_B2( IN1 := Input1, IN2 := Input2, K := Gain, O := Offset, IN1_MIN := In1_Min, IN1_MAX := In1_Max, IN2_MIN := In2_Min, IN2_MAX := In2_Max ); (* Результат 10.0235294118*) END_PROGRAM

SCALE_B4

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1…IN4

BYTE

Исходное значение 1…4

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_B4

REAL

Рассчитанное значение

Параметры

IN1_MIN…IN4_MIN

REAL

Нижний предел отмасштабированного значения 1…4

IN1_MAX…IN4_MAX

REAL

Верхний предел отмасштабированного значения 1…4

Функция SCALE_B4 линейно масштабирует входное целочисленное значение IN# из диапазона (0…255) в значение с плавающей точкой из диапазона (IN#_MIN…IN#_MAX), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

Это может быть использовано, например, для расчета общего количества воздуха в системе вентиляции.

SCALE_B8

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1…IN8

BYTE

Исходное значение 1…8

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_B8

REAL

Рассчитанное значение

Параметры

IN1_MIN…IN8_MIN

REAL

Нижний предел отмасштабированного значения 1…8

IN1_MAX…IN8_MAX

REAL

Верхний предел отмасштабированного значения 1…8

Функция SCALE_B8 линейно масштабирует входное целочисленное значение IN# из диапазона (0…255) в значение с плавающей точкой из диапазона (IN#_MIN…IN#_MAX), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

Это может быть использовано, например, для расчета общего количества воздуха в системе вентиляции.

SCALE_D

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

DWORD

Исходное значение

I_LO

DWORD

Нижний предел исходного значения

I_HI

DWORD

Верхний предел исходного значения

O_LO

REAL

Нижний предел отмасштабированного значения

O_HI

REAL

Верхний предел отмасштабированного значения

Выходы

SCALE_D

REAL

Отмасштабированное значение

Функция SCALE_D линейно масштабирует входное целочисленное значение X из диапазона (I_LO…I_HI) в значение с плавающей точкой из диапазона (O_LO…O_HI).

Пример

VAR (* Входное целочисленное значение DWORD *) InputValue: DWORD := 75000; (* 75000 из диапазона 0…100000 *) (* Границы исходного диапазона (DWORD) *) InLow: DWORD := 0; (* Нижний предел *) InHigh: DWORD := 100000; (* Верхний предел *) (* Границы выходного диапазона (REAL) *) OutLow: REAL := -10.0; (* Нижний предел *) OutHigh: REAL := 10.0; (* Верхний предел *) (* Результат масштабирования *) OutputValue: REAL; END_VAR (* Вызов функции SCALE_D *) OutputValue := OSCAT_BASIC.SCALE_D( X := InputValue, I_LO := InLow, I_HI := InHigh, O_LO := OutLow, O_HI := OutHigh ); (*Результат = 5.0*) END_PROGRAM

SCALE_R

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Исходное значение

I_LO

REAL

Нижний предел исходного значения

I_HI

REAL

Верхний предел исходного значения

O_LO

REAL

Нижний предел отмасштабированного значения

O_HI

REAL

Верхний предел отмасштабированного значения

Выходы

SCALE_D

REAL

Отмасштабированное значение

Функция SCALE_R линейно масштабирует входное значение с плавающей точкой X из диапазона (I_LO…I_HI) в диапазон (O_LO…O_HI).

Пример

VAR (* Входное значение с плавающей точкой *) InputValue: REAL := 12.0; (* Границы исходного диапазона (REAL) *) InLow: REAL := 4.0; (* Нижний предел *) InHigh: REAL := 20.0; (* Верхний предел *) (* Границы выходного диапазона (REAL) *) OutLow: REAL := 0.0; (* Нижний предел *) OutHigh: REAL := 100.0; (* Верхний предел *) (* Результат масштабирования *) OutputValue: REAL; END_VAR (* Вызов функции SCALE_R *) OutputValue := OSCAT_BASIC.SCALE_R( X := InputValue, I_LO := InLow, I_HI := InHigh, O_LO := OutLow, O_HI := OutHigh ); (*Результат = 50.0*) END_PROGRAM

SCALE_X2

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1

BOOL

Исходное значение 1

IN2

BOOL

Исходное значение 2

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_X2

REAL

Отмасштабированное значение

Параметры

IN1_MIN

REAL

Отмасштабированное значение 1 для IN1=FALSE

IN1_MAX

REAL

Отмасштабированное значение 1 для IN1=TRUE

IN2_MIN

REAL

Отмасштабированное значение 2 для IN2=FALSE

IN2_MAX

REAL

Отмасштабированное значение 2 для IN2=TRUE

Функция SCALE_X2 преобразует входное булевское значение IN# в значение с плавающей точкой (IN#_MIN для IN#=FALSE и IN#_MAX для IN#=TRUE), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

Пример

VAR (* Входные булевые значения *) Input1: BOOL := TRUE; (* Первое значение *) Input2: BOOL := FALSE; (* Второе значение *) (* Коэффициенты масштабирования *) Gain: REAL := 2.5; (* Коэффициент K *) Offset: REAL := 5.0; (* Сдвиг O *) (* Границы масштабирования для IN1 *) In1_Min: REAL := 20.0; (* Значение при IN1=FALSE *) In1_Max: REAL := 40.0; (* Значение при IN1=TRUE *) (* Границы масштабирования для IN2 *) In2_Min: REAL := 30.0; (* Значение при IN2=FALSE *) In2_Max: REAL := 40.0; (* Значение при IN2=TRUE *) (* Результат *) Result: REAL; END_VAR (* Вызов функции SCALE_X2 *) Result := OSCAT_BASIC.SCALE_X2( IN1 := Input1, IN2 := Input2, K := Gain, O := Offset, IN1_MIN := In1_Min, IN1_MAX := In1_Max, IN2_MIN := In2_Min, IN2_MAX := In2_Max ); (*Результат 180.0*) END_PROGRAM

SCALE_X4

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1…IN4

BYTE

Исходное значение 1…4

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_X4

REAL

Рассчитанное значение.

Параметры

IN1_MIN…IN4_MIN

REAL

Отмасштабированное значение для IN1…IN4=FALSE

IN1_MAX…IN4_MAX

REAL

Отмасштабированное значение для IN1…IN4=TRUE

Функция SCALE_X4 преобразует входное булевское значение IN# в значение с плавающей точкой (IN#_MIN для IN#=FALSE и IN#_MAX для IN#=TRUE), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

SCALE_X8

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN1…IN8

BYTE

Исходное значение 1…8

K

REAL

Коэффициент

O

REAL

Сдвиг

Выходы

SCALE_X8

REAL

Рассчитанное значение

Параметры

IN1_MIN…IN8_MIN

REAL

Отмасштабированное значение для IN1…IN8=FALSE

IN1_MAX…IN8_MAX

REAL

Отмасштабированное значение для IN1…IN8=TRUE

Функция SCALE_X8 преобразует входное булевское значение IN# в значение с плавающей точкой (IN#_MIN для IN#=FALSE и IN#_MAX для IN#=TRUE), суммирует их и возвращает для суммы значение линейного функции с коэффициентом K и сдвигом O.

Graphic

SEL2_OF_3

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN1

REAL

Контролируемое значение 1

IN2

REAL

Контролируемое значение 2

IN3

REAL

Контролируемое значение 3

D

REAL

Допустимое отклонение

Выходы

Y

REAL

Усредненное значение

W

INT

Код состояния

E

BOOL

Флаг ошибки

Функциональный блок SEL2_OF_3 используется для контроля показаний датчиков по схеме «2 из 3». Если входные значения IN1…IN3 отличаются друг от друга на величину, не превышающую D, то на выход Y поступает усредненное по трем сигналам значение, а выход W=0. Если одно из входных значений отличается от остальных на величину, превышающую D, то на выход Y поступает усредненное по двум другим сигналам значение, а на выходе W отображается номер входа с некорректным значением. Если все три входных значения отличаются на величину, превышающую D, то выход Y сохраняет свое последнее значение, выход W=4, а выход E принимает значение TRUE, сигнализируя о сбое в системе.

SEL2_OF_3B

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN1

BOOL

Контролируемый сигнал 1

IN2

BOOL

Контролируемый сигнал 2

IN3

BOOL

Контролируемый сигнал 3

TD

TIME

Время задержки индикации ошибки

Выходы

Q

BOOL

Выходной сигнал

W

BOOL

Флаг «ошибка»

Функциональный блок SEL2_OF_3B используется для контроля дискретных сигналов по схеме «2 из 3». Если входные значения IN1… IN3 совпадают, то выход Q равен этому же значению. Если одно из входных значений отличается от остальных, то выход Q принимает значение, которое имеют два других входа, а выход W принимает значение TRUE, сигнализируя об ошибке. Вход TD определяет задержку между изменением значений входов и активацией выхода W.

SH

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Контролируемое значение

CLK

BOOL

Сигнал сохранения данных

Выходы

out

REAL

Сохраненное значение

trig

BOOL

Флаг «произошло сохранение»

Функциональный блок SH представляет собой элемент хранения. По переднему фронту на входе CLK выход out принимает и запоминает значение входа in. Выход trig принимает значение TRUE на один цикл при изменении значения на выходе out.

Graphic
Трассировка работы ФБ

SH_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Контролируемое значение

PT

TIME

Период сохранения

Выходы

out

REAL

Сохраненное значение

trig

BOOL

Флаг «произошло сохранение»

Используемые модули

T_PLC_MS

Функциональный блок SH_1 представляет собой элемент хранения. Выход out принимает и запоминает значение входа in с заданным периодом PT. Выход trig принимает значение TRUE на один цикл при каждом сохранении данных.

Graphic
Трассировка работы ФБ

SH_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Контролируемое значение

PT

TIME

Период сохранения

N

INT

Число значений для статистики (1..16)

disc

INT

Число отбрасываемых экстремумов

Выходы

out

REAL

Сохраненное значение

trig

BOOL

Флаг «произошло сохранение»

avg

REAL

Среднее значение

high

REAL

Максимальное значение

low

REAL

Минимальное значение

Используемые модули

T_PLC_MS, EVEN

Функциональный блок SH_2 представляет собой элемент хранения со сбором статистики. Выход out принимает и запоминает значение входа in с заданным периодом PT. Выход trig принимает значение TRUE на один цикл при каждом сохранении данных. Вход N определяет число срезов (до 16-ти) для сбора статистической информации – среднего (выход avg), максимального (выход high) и минимального значений (выход low). Вход disc позволяет определить число экстремумов, которые не будут учитываться при статистической обработке (это может быть полезно для фильтрации помех):

  • 0 – в статистике учитываются все срезы;

  • 1 – не учитывается наименьшее значение;

  • 2 – не учитывается наибольшее значение;

  • 3 – не учитываются два наименьших и одно наибольшее значение;

  • 4 – не учитываются два наименьших и два наибольших значения;

  • и т.д.

SH_T

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Контролируемое значение

E

BOOL

Режим сохранения значений

Выходы

out

REAL

Сохраненное значение

Функциональный блок SH_T представляет собой прозрачный элемент хранения. Пока вход E имеет значение TRUE, на выход out транслируется значение входа in. По заднему фронту на входе E выход out сохраняет свое последнее значение.

STAIR

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

D

REAL

Величина ступеньки

Выходы

STAIR

REAL

Ступенчатая функция

Функция STAIR возвращает значение ступенчатой функции для входного значения X. Вход D определяет величину ступеньки. Если D=0, то STAIR=X. Функция не производит фильтрацию входного значения; в случае ее необходимости следует использовать ФБ STAIR2, который учитывает гистерезис.

Трассировка работы функции

STAIR2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

D

REAL

Величина ступеньки/значение гистерезиса

Выходы

Y

REAL

Ступенчатая функция

Используемые модули

FLOOR

Функциональный блок STAIR2 возвращает на выход Y значение ступенчатой функции для входного значения X. Вход D определяет величину ступеньки. Если D=0, то Y= X. D также определяет величину гистерезиса – если изменение входного значения не превышает D, то значение выхода не изменится. Таким образом осуществляется подавление шума исходного сигнала.

Graphic
Трассировка работы ФБ

TREND

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

Выходы

Q

BOOL

Флаг “изменение значения”

TU

BOOL

Флаг “увеличение значения”

TD

BOOL

Флаг “уменьшение значения”

D

REAL

Величина изменения

Функциональный блок TREND используется для контроля изменения значения входной переменной X. Если в текущем цикле значение X изменилось по сравнению с предыдущим, то выход Q принимает значение TRUE. Если значение увеличилось – то выход TU принимает значение TRUE, если уменьшилось – выход TD принимает значение TRUE. На выходе D отображается величина, на которую изменилось значение (со знаком) в текущем цикле. Если значение не изменилось по сравнению с предыдущим циклом, то выходы Q, TU и TD имеют значение FALSE, а D=0.

TREND_DW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

DWORD

Входное значение

Выходы

Q

BOOL

Флаг “изменение значения”

TU

BOOL

Флаг “увеличение значения”

TD

BOOL

Флаг “уменьшение значения”

D

DWORD

Величина изменения

Блок TREND_DW используется для контроля изменения значения входной переменной X. Принцип работы полностью соответствует ФБ TREND, единственным отличием является тип используемых переменных – DWORD.

WORD_TO_RANGE

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

WORD

Исходное значение

low

REAL

Нижний предел отмасштабированного значения

high

REAL

Верхний предел отмасштабированного значения

Выходы

WORD_TO_RANGE

REAL

Отмасштабированное значение

Функция WORD_TO_RANGE линейно масштабирует входное целочисленное значение X из диапазона (0…65535) в значение с плавающей точкой из диапазона (low…high). См. также обратную функцию RANGE_TO_WORD.

Пример

VAR (* Входное целочисленное значение WORD (0…65535) *) InputValue : WORD := 8192; (* 8192 из диапазона 0…65535 *) (* Границы выходного диапазона (REAL) *) LowLimit : REAL := -100.0; (* Нижний предел *) HighLimit : REAL := 100.0; (* Верхний предел *) (* Результат масштабирования *) OutputValue : REAL; END_VAR (* Вызов функции WORD_TO_RANGE *) OutputValue := OSCAT_BASIC.WORD_TO_RANGE( X := InputValue, low := LowLimit, high := HighLimit ); (* Результат: OutputValue = -75.0*) END_PROGRAM

Термометры сопротивления

MULTI_IN

Тип модуля: функция

Переменная

Тип

Описание

Входы

in_1

REAL

Значение 1

in_2

REAL

Значение 2

in_3

REAL

Значение 3

Default

REAL

Значение по умолчанию

in_min

REAL

Нижняя граница допустимых значений

in_max

REAL

Верхняя граница допустимых значений

mode

BYTE

Режим обработки значений

Выходы

MULTI_IN

REAL

Выходное значение

Функция MULTI_IN используется для обработки сигналов от датчиков in_1…in_3 в режиме, определяемом входом mode. Входы in_min и in_max определяет нижний и верхний допустимый предел входных сигналов. Если значение не входит в заданный диапазон или совпадает с его границами, то в режимах 1-4 вместо него используется величина входа default, а в режимах 0 и 5-7 значение не обрабатывается. Описание режимов работы функции приведено в таблице:

Значение входа mode

Значение выхода MULTI_IN

0

Среднее арифметическое для in_1…in_3

1

in_1

2

in_2

3

in_3

4

default

5

Наименьшее из in_1…in_3

6

Наибольшее из in_1…in_3

7

Среднее из in_1…in_3

>7

0

Пример

VAR (* Исходные значения для обоих вызовов *) Value1 : REAL := 2.5; Value2 : REAL := 3.5; Value3 : REAL := 4.5; (* Результаты *) Result1 : REAL; (* Результат первой функции *) Result2 : REAL; (* Результат второй функции *) Default1 : REAL := 3.0; Default2 : REAL := 0.0; Min1 : REAL := 3.0; Max1 : REAL := 5.0; Min2 : REAL := 0.0; Max2 : REAL := 100.0; Mode1 : BYTE := 0; Mode2 : BYTE := 7; END_VAR Result1 := OSCAT_BASIC.MULTI_IN( in_1 := Value1, in_2 := Value2, in_3 := Value3, Default := Default1, in_min := Min1, in_max := Max1, mode := Mode1 ); (* Результат: Result1 = 4, т.к. значение in_1 выходит за диапазон (in_min…in_max), поэтому функция возвращает среднее арифметическое для значений in_2 и in_3*) Result2 := OSCAT_BASIC.MULTI_IN( in_1 := Value1, in_2 := Value2, in_3 := Value3, Default := Default2, in_min := Min2, in_max := Max2, mode := Mode2 ); (* Результат: Result2 = 3.5 - среднее из трех значений*) END_PROGRAM

RES_NI

Тип модуля: функция

Переменная

Тип

Описание

Входы

T

REAL

Измеренная температура, °C

R0

REAL

Номинальное сопротивление ТС, Ом

Выходы

RES_NI

REAL

Сопротивление ТС, Ом

Функция RES_NI возвращает значение сопротивления никелевого термометра сопротивления (ТС) с номинальным сопротивлением R0 для измеренной температуры T, вычисленное по формуле:

RES_NI=R0+A∙T+B∙T2+С∙T4

, где

A = 0.5485          B = 0.665 ∙ 10-3       C = 2.805 ∙ 10-9

Приемлемая точность значений функции ограничена диапазоном температур –60…+180 °C.

См. также обратную функцию TEMP_NI

Пример

VAR (*Измеренная температура, °C *) Temperature : REAL := 50.0; (* 50 °C *) (*Номинальное сопротивление ТС при 0 °C, Ом *) R0_Nominal : REAL := 100.0; (* ТС 100 Ом *) (*Результат - сопротивление ТС, Ом *) Resistance : REAL; END_VAR (*Вызов функции RES_NI *) Resistance := OSCAT_BASIC.RES_NI( T := Temperature, R0 := R0_Nominal ); (*Результат ≈ 129.11 Ом*) END_PROGRAM

RES_NTC

Тип модуля: функция

Переменная

Тип

Описание

Входы

T

REAL

Измеренная температура, °C

RN

REAL

Номинальное сопротивление ТС, Ом при T=25 °C

B

REAL

Коэффициент температурной чувствительности,  К

Выходы

RES_NTC

REAL

Сопротивление NTC-термистора, Ом

Функция RES_NTC возвращает значение сопротивления NTC-термистора с номинальным сопротивлением RN (для T=25 °C) и коэффициентом температурной чувствительности B для измеренной температуры T, вычисленное по формуле:

RES_NTC=RN∙e(B∙(1/T - 1/(25+273.15)))

Приемлемая точность значений функции ограничена диапазоном температур 0…100 °C.

См. также обратную функцию TEMP_NTC

Пример

VAR (* Измеренная температура, °C *) Temperature : REAL := 30.0; (* 30 °C *) (* Номинальное сопротивление при 25 °C, Ом *) RN_Nominal : REAL := 10000.0; (* 10 кОм при 25 °C *) (* Коэффициент температурной чувствительности, К *) B_Coeff : REAL := 3950.0; (* B = 3950 K *) (* Результат - сопротивление NTC-термистора, Ом *) Resistance : REAL; END_VAR (* Вызов функции RES_NTC *) Resistance := OSCAT_BASIC.RES_NTC( T := Temperature, RN := RN_Nominal, B := B_Coeff ); (*Результат ≈ 8037 Ом*) END_PROGRAM

RES_PT

Тип модуля: функция

Переменная

Тип

Описание

Входы

T

REAL

Измеренная температура, °C

R0

REAL

Номинальное сопротивление ТС, Ом

Выходы

RES_PT

REAL

Сопротивление ТС, Ом

Функция RES_PT возвращает значение сопротивления платинового термометра сопротивления (ТС) с номинальным сопротивлением R0 для измеренной температуры T, вычисленное по формуле:

Graphic

Приемлемая точность значений функции ограничена диапазоном температур –200…+850 °C.

См. также обратную функцию TEMP_PT

Пример

VAR (* Измеренная температура, °C *) Temperature : REAL := 50.0; (* 50 °C *) (* Номинальное сопротивление ТС при 0 °C, Ом *) R0_Nominal : REAL := 100.0; (* Pt100 *) (* Результат - сопротивление ТС, Ом *) Resistance : REAL; END_VAR (* Вызов функции RES_PT *) Resistance := OSCAT_BASIC.RES_PT( T := Temperature, R0 := R0_Nominal ); (*Результат ≈ 119.40 Ом*) END_PROGRAM

RES_SI

Тип модуля: функция

Переменная

Тип

Описание

Входы

T

REAL

Измеренная температура, °C

RS

REAL

Номинальное сопротивление ТС, Ом

TS

REAL

Температура при номинальном сопротивлении, °C

Выходы

RES_SI

REAL

Сопротивление ТС, Ом

Функция RES_ SI возвращает значение сопротивления кремниевого термометра сопротивления (ТС) с номинальным сопротивлением RS при температуре TS для измеренной температуры T, вычисленное по формуле:

RES_SI=RS + A∙(T-TS) + B∙(T-TS)2

, где

A = 7.64 ∙ 10-3               B = 1.66 ∙ 10-5

Приемлемая точность значений функции ограничена диапазоном температур –50…+150 °C.

См. также обратную функцию TEMP_SI

Пример

VAR (* Измеренная температура, °C *) Temperature : REAL := 50.0; (* 50 °C *) (* Номинальное сопротивление при температуре TS, Ом *) RS_Nominal : REAL := 1000.0; (* 1000 Ом при 25 °C *) (* Температура при номинальном сопротивлении, °C *) TS_Nominal : REAL := 25.0; (* 25 °C *) (* Результат - сопротивление ТС, Ом *) Resistance : REAL; END_VAR (* Вызов функции RES_SI *) Resistance := OSCAT_BASIC.RES_SI( T := Temperature, RS := RS_Nominal, TS := TS_Nominal ); (*Результат ≈ 1201.375 Ом*) END_PROGRAM

SENSOR_INT

Тип модуля: функция

Переменная

Тип

Описание

Входы

Voltage

REAL

Напряжение, В

Current

REAL

Сила тока, А

RP

REAL

Параллельное паразитное сопротивление, Ом

RS

REAL

Последовательное паразитное сопротивление, Ом

Выходы

SENSOR_INT

REAL

Сопротивление ТС, Ом

Функция SENSOR_INT вычисляет значение сопротивления для термометра сопротивления (ТС) на основании измеренных значений напряжения Voltage и силы тока Current с учетом паразитных сопротивлений RP и RS. Схема измерения приведена на рисунке ниже. Вычисленное значение сопротивления может быть преобразовано в значение температуры с помощью функций TEMP_xx.

Graphic
Схема измерения для функции

TEMP_NI

Тип модуля: функция

Переменная

Тип

Описание

Входы

Res

REAL

Измеренное сопротивление, Ом

R0

REAL

Номинальное сопротивление ТС, Ом

Выходы

TEMP_NI

REAL

Температура ТС, °C

Функция TEMP_NI возвращает значение температуры никелевого термометра сопротивления (ТС) с номинальным сопротивлением R0 для измеренного сопротивления R. См. также обратную функцию RES_NI.

Приемлемая точность значений функции ограничена диапазоном температур –60…+180 °C.

Пример

VAR (* Измеренное сопротивление ТС, Ом *) Resistance : REAL := 129.1; (* 129.1 Ом *) (* Номинальное сопротивление ТС при 0 °C, Ом *) R0_Nominal : REAL := 100.0; (* ТС 100 Ом *) (* Результат - температура, °C *) Temperature : REAL; END_VAR (* Вызов функции TEMP_NI *) Temperature := OSCAT_BASIC.TEMP_NI( Res := Resistance, R0 := R0_Nominal ); (*Результат ≈ 50 °C*) END_PROGRAM

TEMP_NTC

Тип модуля: функция

Переменная

Тип

Описание

Входы

Res

REAL

Измеренное сопротивление, Ом

RN

REAL

Номинальное сопротивление ТС, Ом при T=25 °C

B

REAL

Коэффициент температурной чувствительности, К

Выходы

TEMP_NTC

REAL

Температура NTC-термистора, °C

Функция TEMP_NTC возвращает значение температуры NTC-термистора с номинальным сопротивлением RN (для T=25 °C) и коэффициентом температурной чувствительности B для измеренного сопротивления Res. См. также обратную функцию RES_NTC.

Приемлемая точность значений функции ограничена диапазоном температур 0…100 °C.

Пример

VAR (* Измеренное сопротивление NTC-термистора, Ом *) Resistance : REAL := 8037.0; (* 8.037 кОм *) (* Номинальное сопротивление при 25 °C, Ом *) RN_Nominal : REAL := 10000.0; (* 10 кОм при 25 °C *) (* Коэффициент температурной чувствительности, К *) B_Coeff : REAL := 3950.0; (* B = 3950 K *) (* Результат - температура, °C *) Temperature : REAL; END_VAR (* Вызов функции TEMP_NTC *) Temperature := OSCAT_BASIC.TEMP_NTC( Res := Resistance, RN := RN_Nominal, B := B_Coeff ); (*Результат ≈ 30.0 °C*) END_PROGRAM

TEMP_PT

Тип модуля: функция

Переменная

Тип

Описание

Входы

Res

REAL

Измеренное сопротивление, Ом.

R0

REAL

Номинальное сопротивление ТС, Ом.

Выходы

TEMP_PT

REAL

Температура ТС, °C.

Используемые модули

RES_PT

Функция TEMP_PT возвращает значение температуры платинового термометра сопротивления (ТС) с номинальным сопротивлением R0 для измеренного сопротивления R. См. также обратную функцию RES_PT.

Приемлемая точность значений функции ограничена диапазоном температур –200…+850 °C.

Пример

VAR (* Измеренное сопротивление ТС, Ом *) Resistance : REAL := 119.4; (* 119.4 Ом *) (* Номинальное сопротивление ТС при 0 °C, Ом *) R0_Nominal : REAL := 100.0; (* Pt100 *) (* Результат - температура, °C *) Temperature : REAL; END_VAR (* Вызов функции TEMP_PT *) Temperature := OSCAT_BASIC.TEMP_PT( Res := Resistance, R0 := R0_Nominal ); (*Результат: Temperature ≈ 50.0 °C*) END_PROGRAM

TEMP_SI

Тип модуля: функция

Переменная

Тип

Описание

Входы

Res

REAL

Измеренное сопротивление, Ом

RS

REAL

Номинальное сопротивление ТС, Ом

TS

REAL

Температура при номинальном сопротивлении, °C

Выходы

TEMP_SI

REAL

Температура ТС, °C

Функция TEMP_SI возвращает значение температуры кремниевого термометра сопротивления (ТС) с номинальным сопротивлением RS при температуре TS для измеренного сопротивления R. См. также обратную функцию RES_SI.

Приемлемая точность значений функции ограничена диапазоном температур –50…+150 °C.

Пример

VAR (* Измеренное сопротивление, Ом *) Resistance : REAL := 1200.0; (* 1200 Ом *) (* Номинальное сопротивление при температуре TS, Ом *) RS_Nominal : REAL := 1000.0; (* 1000 Ом при 25 °C *) (* Температура при номинальном сопротивлении, °C *) TS_Nominal : REAL := 25.0; (* 25 °C *) (* Результат - стемпература, °C *) Temperature : REAL; END_VAR (* Вызов функции TEMP_SI *) Temperature := OSCAT_BASIC.TEMP_SI( Res := Resistance, RS := RS_Nominal, TS := TS_Nominal ); (*Результат ≈ 50 °C*) END_PROGRAM

Модули измерения и отсчета времени

ALARM_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Контролируемое значение

LO_1

REAL

Нижний предел 1

HI_1

REAL

Верхний предел 1

LO_2

REAL

Нижний предел 2

HI_2

REAL

Верхний предел 2

HYS

REAL

Значение гистерезиса

Выходы

Q1_LO

BOOL

Флаг «значение меньше нижнего предела 1»

Q1_HI

BOOL

Флаг «значение больше верхнего предела 1»

Q2_LO

BOOL

Флаг «значение меньше нижнего предела 2»

Q2_HI

BOOL

Флаг «значение больше верхнего предела 2»

Функциональный блок ALARM_2 проверяет входное значение X на принадлежность диапазонам [LO_1…HI_1] и [LO_2…HI_2]. Вход HYS определяет величину гистерезиса. Выходы блока становятся активными в следующих случаях:

Graphic

Обычно с помощью диапазона [LO_1…HI_1] задаются пороговые значения для сигнала тревоги, с помощью [LO_2…HI_2] – для сигнала аварии.

Пример

VAR (* Экземпляр функционального блока ALARM_2 *) Alarm : OSCAT_BASIC.ALARM_2; (* Контролируемое значение (температура) *) Temperature : REAL := 85.0; (* 85 °C *) (* Настройки пределов *) LO_1 : REAL := 60.0; (* Нижний предел 1 (тревога) *) HI_1 : REAL := 80.0; (* Верхний предел 1 (тревога) *) LO_2 : REAL := 50.0; (* Нижний предел 2 (авария) *) HI_2 : REAL := 90.0; (* Верхний предел 2 (авария) *) HYS : REAL := 2.0; (* Гистерезис 2 °C *) (* Выходные флаги *) AlarmLO1 : BOOL; (* Меньше нижнего предела 1 *) AlarmHI1 : BOOL; (* Больше верхнего предела 1 *) AlarmLO2 : BOOL; (* Меньше нижнего предела 2 *) AlarmHI2 : BOOL; (* Больше верхнего предела 2 *) (* Состояние системы *) StatusMessage : STRING[50]; END_VAR (* Настройка параметров блока *) Alarm( LO_1 := LO_1, HI_1 := HI_1, LO_2 := LO_2, HI_2 := HI_2, HYS := HYS ); (* Циклический вызов блока с текущим значением *) Alarm(X := Temperature); (* Чтение выходных флагов *) AlarmLO1 := Alarm.Q1_LO; AlarmHI1 := Alarm.Q1_HI; AlarmLO2 := Alarm.Q2_LO; AlarmHI2 := Alarm.Q2_HI; (* Логика обработки *) IF AlarmHI2 THEN StatusMessage := 'АВАРИЯ: превышение верхнего предела 90 °C!'; ELSIF AlarmLO2 THEN StatusMessage := 'АВАРИЯ: падение ниже нижнего предела 50 °C!'; ELSIF AlarmHI1 THEN StatusMessage := 'ПРЕДУПРЕЖДЕНИЕ: температура выше 80 °C'; ELSIF AlarmLO1 THEN StatusMessage := 'ПРЕДУПРЕЖДЕНИЕ: температура ниже 60 °C'; ELSE StatusMessage := 'Нормальный режим'; END_IF; (*Результат при Temperature = 85 °C: - AlarmHI1 = TRUE (85 > 80) - AlarmHI2 = FALSE (85 < 90) - StatusMessage = 'ПРЕДУПРЕЖДЕНИЕ: температура выше 80 °C'*) END_PROGRAM (*Объявление конца программы*)

BAR_GRAPH

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Контролируемое значение

rst

REAL

Сигнал сброса тревоги

Выходы

LOW

BOOL

Флаг «значение меньше нижнего предела»

Q1…Q6

BOOL

Флаги «значение в зоне 1…6»

HIGH

BOOL

Флаг «значение больше верхнего предела»

Alarm

BOOL

Флаг «тревога»

Status

BYTE

ESR-код

Параметры

trigger_Low

REAL

Нижний предел

trigger_High

REAL

Верхний предел

Alarm_low

BOOL

Режим «обработка нижнего предела тревоги»

Alarm_high

BOOL

Режим «обработка верхнего предела тревоги»

log_scale

BOOL

Режим «логарифмирование интервалов»

Функциональный блок BAR_GRAPH проверяет входное значение X на принадлежность диапазону [trigger_Low…trigger_High]. Выход LOW принимает значение TRUE, если значение X меньше нижней границы диапазона, выход HIGH – если больше верхней границы. Если параметры Alarm_low и Alarm_high имеют значение TRUE, то при выходе значения X за границы допустимого диапазона выход Alarm принимает значение TRUE. Выход Alarm остается активным до тех пор, пока не будет сброшен с помощью сигнала по переднему фронту на входе rst.

Если значение X находится в пределах диапазона, то активен один из выходов Q1…Q6, характеризующий интервал, в котором находится значение. По умолчанию интервалы являются равными:

Graphic

Если параметр log_ scale имеет значение TRUE, то размеры интервалов связаны через логарифм:

Graphic

Выход Status определяет состояние блока и совместим с ESR-модулями:

Значение выхода Status

Описание

110

Значение X находится в диапазоне [trigger_Low…trigger_High]

111

Значение X меньше trigger_Low, выход LOW равен TRUE

112

Значение X больше trigger_High выход HIGH равен TRUE

1

Значение X меньше trigger_Low, выход ALARM равен TRUE

2

Значение X больше trigger_High выход ALARM равен TRUE

CALIBRATE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Сигнал датчика

CO

BOOL

Сигнал датчика для нижнего предела

CS

BOOL

Сигнал датчика для верхнего предела

Выходы

Y

REAL

Измеренное значение

Параметры

Y_Scale

REAL

Верхний предел измеренного значения

Y_Offset

REAL

Нижний предел измеренного значения

Функциональный блок CALIBRATE используется для калибровки сигнала аналогового датчика X. Параметры Y_Offset и Y_Scale определяют нижний и верхний предел измеряемого значения. По переднему фронту на входе CO в блок записывается измеренное значение для нижнего предела, по переднему фронту на входе CS – для верхнего. После этого значение входа X будет линейно масштабироваться и подаваться на выход Y c учетом рассчитанных коэффициентов. Коэффициенты являются энергонезависимыми (VAR RETAIN).

Поясним вышесказанное на примере. Предположим, мы получаем от датчика температуры сигнал 4-20 мА, который соответствует диапазону 0-100 °C. Зададим Y_Offset=0 и Y_Scale=100. Поместим датчик в среду с температурой 0 °C (значение температуры должно быть измерено с помощью эталонного термометра) и подадим импульс по переднему фронту на входе CO. Блок вычислит значение смещения сигнала. Нагреем датчик до 100 °C и подадим импульс по переднему фронту на входе CS. Блок вычислит коэффициент масштабирования для входного сигнала. В случае, если датчик изначально откалиброван, смещение должно составить

Graphic

а коэффициент масштабирования –

Graphic

Теперь если подать на вход X измеренное датчиком значение (например, 12 мА), то на выходе Y будет получено значение температуры – 50 °C. Поскольку в реальной жизни по мере эксплуатации характеристики датчиков могут изменяться, использование данного блока позволит поддерживать точность измеренного значения на приемлемом уровне.

CYCLE_TIME

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

RST

BOOL

Сигнал сброса блока

Выходы

ct_min

TIME

Минимальное время цикла

ct_max

TIME

Максимальное время цикла

ct_last

TIME

Последнее измеренное время цикла

systime

TIME

Время, прошедшее со старта ПЛК

sysdays

INT

Число дней, прошедшее со старта ПЛК

cycles

DWORD

Число циклов ПЛК с момента старта

Используемые модули

T_PLC_MS

Функциональный блок CYCLE_TIME используется для получения статистической информации о времени цикла ПЛК. На выходы ct_min, ct_max и ct_last подается минимальное, максимальное и последнее измеренное время цикла. Выходы systime и sysdays содержат информацию о времени и числе дней, прошедших со старта ПЛК. Выход cycles содержит число циклов ПЛК, прошедших с момента его старта. По переднему фронту на входе RST выходы блока обнуляются и отсчет начинается заново.

DT_SIMU

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

START

DT

Начальное время часов (точка отсчета)

SPEED

REAL

Коэффициент масштаба времени

Выходы

DTS

DT

Текущее время

Используемые модули

T_PLC_MS

Функциональный блок DT_SIMU представляет собой программный модуль RTC с задаваемым масштабом времени. Вход START определяет начальное время, которое будет являться точкой отсчета. Выход DTS отображает текущее время. Вход SPEED определяет масштаб времени относительно стандартного. Например, если SPEED=5.0, то каждую секунду к текущему значению времени на выходе DTS будет прибавляться 5 секунд – т.е. время будет идти в 5 раз быстрее, чем в реальном мире. Это может быть полезным при отладке проектов, связанных с медленно протекающими процессами.

FLOW_METER

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

VX

REAL

Измеренное значение расхода (ед./час)

E

BOOL

Сигнал управления блоком

RST

BOOL

Сигнал сброса блока

Выходы

F

REAL

Мгновенное значение расхода (ед./час)

Входы - выходы

X

REAL

Суммарное значение расхода (дробная часть)

Y

UDINT

Суммарное значение расхода (целая часть)

Параметры

PULSE_MODE

BOOL

Режим работы блока

UPDATE_TIME

TIME

Время опроса входа VX

Используемые модули

INTEGRATE, FLOOR, T_PLC_MS

Функциональный блок FLOW_METER используется для определения суммарного расхода. На вход VX подается измеренное значение расхода. Параметр PULSE_MODE определяет режим работы блока. Если PULSE_MODE имеет значение FALSE, то расходомер работает в режиме интегрирования и пока вход E имеет значение TRUE, значение входа VX интерпретируется как расход за час, а на входах-выходах Y и X отображается целая и дробная часть суммарного расхода за прошедшее с начала работы блока время. На выходе F отображается текущее значение расхода. Параметр UPDATE_TIME частоту опроса входа VX. Если PULSE_MODE имеет значение TRUE, то расходомер работает в импульсном режиме и при импульсе по переднему фронту входа E прибавляет значение VX к суммарному значению расхода Y и X (целая часть/дробная часть). По переднему фронту входа RST происходит сброс памяти блока, после чего отсчет начинается заново.

Суммарное значение расхода представлено в виде двух величин – X и Y. Если суммарный расход = 210.115 л/ч, то Y=210 (целая часть), X=0.115 (дробная часть).

Поясним вышесказанное несколькими примерами.

  1. Пусть VX=3600 л/ч, PULSE_MODE=FALSE, UPDATE_TIME=T#100ms.

    Расходомер работает в режиме интегратора, вход VX опрашивается каждые 100 мс (т.е если значение входа изменится, то блок начнет использовать его вместо предыдущего с задержкой до 100 мс). Значение Y каждую секунду увеличивается на +1 (3600 л/ч = 1 л/с). Значение X содержит дробную часть значения и изменяется с частотой цикла ПЛК.

  2. Пусть VX=10 л/ч, PULSE_MODE=TRUE, UPDATE_TIME=T#100ms

    Расходомер работает в импульсном режиме, вход VX опрашивается каждые 100 мс (т.е если значение входа изменится, то блок начнет использовать его вместо предыдущего с задержкой до 100 мс). Значение Y увеличивается на +10 по переднему фронту на входе E.

M_D

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

start

BOOL

Сигнала начала отсчета

stop

BOOL

Сигнал окончания отсчета

tmax

TIME

Максимальное время отсчета

RST

BOOL

Сигнал сброса блока

Выходы

PT

TIME

Время между сигналом старта и стопа

ET

TIME

Прошедшее время

run

BOOL

Флаг «идет отсчет времени»

Используемые модули

T_PLC_MS

Функциональный блок M_D представляет собой модуль измерения времени между двумя импульсами переднего фронта. По переднему фронту на входе start блок начинает отсчет времени, при этом на выходе ET отображается время, прошедшее с начала отсчета, а выход RUN имеет значение TRUE. По переднему фронту на входе stop отсчет времени прекращается, при этом на выходе PT отображается время окончания отсчета (совпадающее с текущим значением выхода ET), а выход RUN принимает значение FALSE. Вход tmax используется для ограничения продолжительности отсчета – если ET > tmax, то блок прекращает работу, а его выходы обнуляются. По переднему фронту на входе RST происходит принудительная остановка блока с обнулением выходов.

Обратите внимание, старт начала отсчета возможен только в том случае, если входы stop и RST имеют значение FALSE.

M_T

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Контролируемый сигнал

tmax

TIME

Максимальное время отсчета

RST

BOOL

Сигнал сброса блока

Выходы

PT

TIME

Время, которое сигнал был в TRUE

ET

TIME

Прошедшее время

Используемые модули

T_PLC_MS

Функциональный блок M_T представляет собой модуль измерения времени между импульсами переднего и заднего фронта. По переднему фронту на входе IN блок начинает отсчет времени, при этом на выходе ET отображается время, прошедшее с начала отсчета. По заднему фронту на входе IN отсчет времени прекращается, при этом на выходе PT отображается время окончания отсчета (совпадающее с текущим значением выхода ET). Таким образом, блок измеряет время, в течение которого вход IN находился в значении TRUE. Вход tmax используется для ограничения продолжительности отсчета – если ET > tmax, то блок прекращает работу, а его выходы обнуляются. По переднему фронту на входе RST происходит принудительная остановка блока с обнулением выходов.

Обратите внимание, старт начала отсчета возможен только в том случае, если вход RST имеет значение FALSE.

M_TX

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Контролируемый сигнал

tmax

TIME

Максимальное время отсчета

RST

BOOL

Сигнал сброса блока

Выходы

TH

TIME

Время, которое IN был в TRUE

TL

TIME

Время, которое IN был в FALSE

DC

REAL

Процент времени, которое IN был в TRUE (0…1)

F

REAL

Частота изменения сигнала на входе IN

ET

TIME

Прошедшее время

Используемые модули

T_PLC_MS

Функциональный блок M_TX представляет собой модуль сбора статистики о состоянии входа IN По переднему фронту на входе IN блок начинает отсчет времени, при этом на выходе ET отображается время, прошедшее с начала отсчета. По заднему фронту на входе IN отсчет не прекращается; для остановки работы блока необходим импульс по переднему фронту на входе RST, который также обнулит его выходы. На выходах TH и TL отображается время, которое сигнал IN находится в состоянии TRUE и FALSE соответственно. Выход DC сообщает, какой процент времени сигнал находился в состоянии TRUE (например, если DC=0.4, то в течение 40% времени вход IN имел значение TRUE, в течение 60% - значение FALSE). На выходе F отображается частота изменения входа IN. Вход tmax используется для ограничения продолжительности отсчета – если ET > tmax, то блок прекращает работу, а его выходы обнуляются.

Обратите внимание, обновление значений на выходах TH, TL, DC и F происходит после очередного импульса на входе IN. В первый раз значения на этих выходах появятся после второго импульса по переднему фронту на входе IN с начала работы блока.

METER

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

M1

REAL

Контролируемое значение 1

M2

REAL

Контролируемое значение 2

I1

BOOL

Режим контроля значения 1

I2

BOOL

Режим контроля значения 2

D

REAL

Делитель для выхода

RST

BOOL

Сигнал сброса блока

Входы – выходы

MX

REAL

Интегральное значение M1 и M2

Используемые модули

T_PLC_MS, R2_ADD

Функциональный блок METER используется для определения интегрального значения двух величин за заданный период времени. Пока  вход I1 имеет значение TRUE, значение M1 каждый цикл ПЛК прибавляется к последнему сохраненному значению. Пока  вход I2 имеет значение TRUE, значение M2 каждый цикл ПЛК прибавляется к последнему сохраненному значению. Вход D определяет значение делителя для cохраненного значения. Выход MX содержит сумму всех предыдущих значений M1 и M2 за периоды, во время которых I1 и I2 имели значение TRUE, поделенную на D:

Graphic

По переднему фронту на входе RST значение MX обнуляется, после чего суммирование начинается заново.

На рисунке ниже приведена трассировка работы блока, используемого для подсчета суммарной потребляемой электроэнергии для двух нагревателей с мощностью 60 и 85 кВ соответственно. Переменные xI1 и xI2 определяют состояние соответствующего нагревателя (TRUE – включен, FALSE – отключен).

Graphic
Трассировка работы ФБ

METER_STAT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Контролируемое значение

DI

DATE

Текущая дата

RST

BOOL

Сигнал сброса блока

Входы – выходы

Last_Day

REAL

Расход за вчерашний день

Current_Day

REAL

Расход за текущий день

Last_Week

REAL

Расход за прошлую неделю

Current_Week

REAL

Расход за текущую неделю

Last_Month

REAL

Расход за прошлый месяц

Current_Month

REAL

Расход за текущий месяц

Last_Year

REAL

Расход за прошлый год

Current_Year

REAL

Расход за текущий год

Используемые модули

YEAR_OF_DATE, MONTH_OF_DATE, DAY_OF_YEAR, DAY_OF_WEEK

Функциональный блок METER_STAT используется для определения суммарного расхода величины IN за прошлые день (Last_Day), неделю (Last_Week), месяц (Last_Month) и год (Last_Year), а также за текущие день (Current_Day), неделю (Current_Week), месяц (Current_Month) и год (Current_Year). На вход DI подается текущая дата. По переднему фронту на входе RST выходы блока обнуляются, после чего сбор статистики начинается заново.

Логика работы блока подразумевает, что IN является возрастающей с течением времени величиной, характеризующий расход какого-либо вещества, потребление электроэнергии и т.п.

ONTIME

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Контролируемый сигнал

RST

BOOL

Сигнал сброса блока

Входы – выходы

SECONDS

UDINT

Время активного сигнала

CYCLES

UDINT

Число периодов активности сигнала

Используемые модули

T_PLC_MS

Функциональный блок ONTIME представляет собой модуль измерения периода активности сигнала. Если вход IN имеет значение TRUE, то на входе-выходе SECONDS отображается число секунд активности сигнала. Если вход IN принимает значение FALSE, то отсчет времени останавливается, но будет продолжен при следующем переходе в состояние TRUE. По переднему фронту входа IN значение входа-выхода CYCLES увеличивается на +1 – таким образом, эта величина характеризует число периодов активности сигнала. По переднему фронту на входе RST значения SECONDS и CYCLES обнуляются, после чего подсчет начинается заново.

T_PLC_MS

Тип модуля: функция

Переменная

Тип

Описание

Выходы

T_PLC_MS

DWORD

Значение системного таймера ПЛК

Константы

debug

BOOL

Управление режимом отладки

N

INT

Коэффициент масштаба времени

offset

DWORD

Смещение времени таймера, мс

Функция T_PLC_MS возвращает значение системного таймера (время, прошедшее со старта ПЛК) в миллисекундах. Функция T_PLC_MS представляет собой обвязку вокруг системной функции TIME(), но помимо этого позволяет тестировать системный таймер на переполнение. Для этого надо внести изменения в область объявления переменных функции: присвоить константе debug значение TRUE и задать значения для констант N (коэффициент масштаба времени, каждую миллисекунду к значению таймера будет прибавляться 2N миллисекунд) и offset (смещение значения таймера).

Следует помнить, что реализация программной обвязки для системного таймера может отличаться для разных сред программирования.

T_PLC_US

Тип модуля: функция

Переменная

Тип

Описание

Выходы

T_PLC_US

DWORD

Значение системного таймера ПЛК

Константы

debug

BOOL

Управление режимом отладки

N

INT

Коэффициент масштаба времени

offset

DWORD

Смещение времени таймера, мс

Функция T_PLC_US возвращает значение системного таймера (время, прошедшее со старта ПЛК) в микросекундах. Функция T_PLC_US фактически возвращает значение системной функции TIME(), умноженное на 1000. При необходимости эта реализация может быть заменена на вызов системной функции LTIME(), если последняя поддержана на ПЛК. Функция T_PLC_US также содержит режим отладки; см. подробности в описании функции T_PLC_MS.

TC_MS

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

TC

DWORD

Время системного таймера, мс

Используемые модули

T_PLC_MS

Функциональный блок TC_MS возвращает значение длительности (в миллисекундах) прошедшего цикла задачи ПЛК, в которой осуществляется вызов блока. Блок представляет собой обвязку для функции T_PLC_MS; если блок возвращает некорректное значение, то следует проверить, не используется ли данная функция в режиме отладки.

TC_S

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

TC

REAL

Время системного таймера

Используемые модули

T_PLC_US

Функциональный блок TC_S возвращает значение длительности прошедшего цикла задачи ПЛК, в которой осуществляется вызов блока, в виде переменной с плавающей точкой с разрядностью до миллисекунд (например, 0.01 для T=10 мс). Блок представляет собой обвязку для функции T_PLC_US; если блок возвращает некорректное значение, то следует проверить, не используется ли данная функция в режиме отладки. Более подробную информацию (в т.ч. сведения о точности) см. в описании функции T_PLC_US.

TC_US

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

TC

DWORD

Время системного таймера, мкс

Используемые модули

T_PLC_US

Функциональный блок TC_US (в микросекундах) прошедшего цикла задачи ПЛК, в которой осуществляется вызов блока. Блок представляет собой обвязку для функции T_PLC_US; если блок возвращает некорректное значение, то следует проверить, не используется ли данная функция в режиме отладки. Более подробную информацию (в т.ч. сведения о точности) см. в описании функции T_PLC_US.

Конвертация величин

ASTRO

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

m

REAL

Исходное расстояние, м

AE

REAL

Исходное расстояние, а.е

PC

REAL

Исходное расстояние, парсеки

LJ

REAL

Исходное расстояние, световые года

Выходы

Ym

REAL

Конвертированное расстояние, м

YAE

REAL

Конвертированное расстояние, а.е.

YPC

REAL

Конвертированное расстояние, парсеки

YLJ

REAL

Конвертированное расстояние, световые года

Функциональный блок ASTRO конвертирует значение расстояния из одних астрономических единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

Соотношения между единицами:

  • 1 а.е. = 149 597 870 700 м;

  • 1 парсек ≈ 206 264,8 а. е. = 3,0856776·1016 м = 3,2616 светового года;

  • 1 световой год = 9 460 730 472 580 800 м ≈ 63 241,077 а.е.

Пример

VAR AstroConv: OSCAT_BASIC.ASTRO; (* Расстояние в световых годах *) DistanceLJ: REAL := 4.24; (* 4.24 световых года до Проксимы Центавра *) (* Результаты *) Meters: REAL; AE: REAL; Parsecs: REAL; LightYears: REAL; END_VAR (* Вызов ФБ с входом LJ *) AstroConv(LJ := DistanceLJ); (* Чтение результатов *) Meters := AstroConv.Ym; (* ≈ 4.0113E16 м *) AE := AstroConv.YAE; (* ≈ 268144.6 а.е. *) Parsecs := AstroConv.YPC; (* ≈ 1.3 парсека *) LightYears := AstroConv.YLJ; (* 4.24 световых года *) (* Результат: - Ym ≈ 4.0113E16 м - YAE ≈ 268144.6 а.е. - YPC ≈ 1.3 парсека - YLJ = 4.24 световых года*) END_PROGRAM

BFT_TO_MS

Тип модуля: функция

Переменная

Тип

Описание

Входы

BFT

INT

Скорость ветра в баллах Бофорта (1..12)

Выходы

BFT_TO_MS

REAL

Скорость ветра в м/с

Функция BFT_TO_MS конвертирует значение скорости ветра из шкалы Бофорта в метры в секунду. Преобразование выполняется с помощью эмпирической формулыBFT_TO_MS = 0.837 · BFT3/2

См. также обратную функцию MS_TO_BFT.

Пример

VAR (* Скорость ветра в баллах Бофорта *) WindForce : INT := 4; (* 4 балла - «Умеренный ветер» (5.5–7.9 м/с) *) (* Результат конвертации *) WindSpeed : REAL; END_VAR (* Вызов функции BFT_TO_MS *) WindSpeed := OSCAT_BASIC.BFT_TO_MS( BFT := WindForce ); (*Результат: WindSpeed ≈ 6.696 м/с*) END_PROGRAM

C_TO_F

Тип модуля: функция

Переменная

Тип

Описание

Входы

celsius

REAL

Температура в градусах Цельсия

Выходы

C_TO_F

REAL

Температура в градусах по Фаренгейту

Функция C_TO_F конвертирует значение температуры из градусов Цельсия в градусы Фаренгейта. Преобразование выполняется с помощью формулыC_TO_F = (9/5) · celsius + 32

См. также обратную функцию F_TO_C.

Пример

VAR (* Температура в градусах Цельсия *) TempCelsius : REAL := 25.0; (* 25 °C *) (* Результат конвертации *) TempFahrenheit : REAL; END_VAR (* Вызов функции C_TO_F *) TempFahrenheit := OSCAT_BASIC.C_TO_F( celsius := TempCelsius ); (*Результат: TempFahrenheit = 77.0 °F*) END_PROGRAM

C_TO_K

Тип модуля: функция

Переменная

Тип

Описание

Входы

celsius

REAL

Температура в градусах Цельсия

Выходы

C_TO_K

REAL

Температура в градусах Кельвина

Функция C_TO_K конвертирует значение температуры из градусов Цельсия в кельвины. Преобразование выполняется с помощью формулыC_TO_К = celsius + 273.15

См. также обратную функцию К_TO_C.

Пример

VAR (* Температура в градусах Цельсия *) TempCelsius : REAL := 30.0; (* 25 °C *) (* Результат конвертации *) TempKelvin : REAL; END_VAR (* Вызов функции C_TO_K *) TempKelvin := OSCAT_BASIC.C_TO_K( celsius := TempCelsius ); (*Результат: TempKelvin = 303*) END_PROGRAM

DEG_TO_DIR

Тип модуля: функция

Переменная

Тип

Описание

Входы

DEG

INT

Азимут, градусы

N

INT

Коэффициент кол-ва лучей розы румбов (1..3)

L

INT

Язык проекта

Выходы

DEG_TO_DIR

STRING(3)

Обозначение румба

Функция DEG_TO_DIR конвертирует значения азимута DEG (в градусах) в обозначение соответствующего румба. Вход N определяет кол-во лучей розы румбов (см. рисунок ниже):

  • N=1 – используются 4 луча;

  • N=2 – используются 8 лучей;

  • N=3 – используются 16 лучей.

Graphic
Шестнадцатилучевая роза румбов

Вход LANG определяет язык приложения (см. глобальную переменную LANGUAGE; в ней же содержатся и обозначения румбов). См. также обратную функцию DIR_TO_DEG.

Пример

VAR (* Азимут в градусах *) Azimuth : INT := 120; (* 120 градусов *) (* Количество лучей розы румбов *) Rays : INT := 2; (* 8 лучей (N=2) *) (* Язык проекта (0 - английский) *) Lang : INT := 0; (* Английский язык *) (* Результат - обозначение румба *) Direction : STRING(3); END_VAR (* Вызов функции DEG_TO_DIR *) Direction := OSCAT_BASIC.DEG_TO_DIR( DEG := Azimuth, N := Rays, L := Lang ); (*Результат: Direction = 'SE'*) END_PROGRAM

DIR_TO_DEG

Тип модуля: функция

Переменная

Тип

Описание

Входы

DIR

STRING(3)

Обозначение румба

L

INT

Язык проекта

Выходы

DIR_TO_DEG

INT

Азимут, градусы

Функция DIR_TO_DEG конвертирует обозначения румба в значение азимута в градусах. Функция работает с 16-лучевой розой румбов (см. рисунок выше). Вход L определяет язык приложения (см. глобальную переменную LANGUAGE; в ней же содержатся и названия румбов). См. также обратную функцию DEG_TO_DIR.

Пример

VAR (* Обозначение румба *) Direction : STRING(3) := 'SE'; (* Юго-восток *) (* Язык проекта (0 - английский) *) Lang : INT := 0; (* Английский язык *) (* Результат - азимут в градусах *) Azimuth : INT; END_VAR (* Вызов функции DIR_TO_DEG *) Azimuth := OSCAT_BASIC.DIR_TO_DEG( DIR := Direction, L := Lang ); (*Результат: Azimuth = 135*) END_PROGRAM

ENERGY

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

J

REAL

Исходное значение энергии, Дж

C

REAL

Исходное значение энергии, кал

WH

REAL

Исходное значение энергии, Вт∙ч

Выходы

YJ

REAL

Конвертированное значение энергии, Дж

YC

REAL

Конвертированное значение энергии, кал

YWH

REAL

Конвертированное значение энергии, Вт∙ч

Функциональный блок ENERGY конвертирует значение энергии из одних единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

  • 1 кал = 4.1868 Дж = 1,163·10-3 Вт·ч;

  • 1 Вт·ч = 3.6·10-3 Дж = 860 кал.

Пример

VAR (* Экземпляр ФБ ENERGY *) EnergyConv : OSCAT_BASIC.ENERGY; (* Исходное значение энергии в джоулях *) EnergyJ : REAL := 4186.8; (* 4186.8 Дж = 1000 кал *) (* Результаты конвертации *) ResultJ : REAL; (* В джоулях *) ResultC : REAL; (* В калориях *) ResultWH : REAL; (* В ватт-часах *) END_VAR (* Вызов ФБ с заполненными входами J*) EnergyConv(J := EnergyJ); (* Чтение результатов *) ResultJ := EnergyConv.YJ; (*4186.8 Дж *) ResultC := EnergyConv.YC; (*1000.0 кал*) ResultWH := EnergyConv.YWH; (* ≈ 1.163 Вт·ч*) END_PROGRAM

F_TO_C

Тип модуля: функция

Переменная

Тип

Описание

Входы

fahrenheit

REAL

Температура в градусах по Фаренгейту

Выходы

F_TO_C

REAL

Температура в градусах Цельсия

Функция C_TO_F конвертирует значение температуры из градусов Фаренгейта в градусы Цельсия. Преобразование выполняется с помощью формулыF_TO_C=(5/9)∙(fahrenheit-32)

См. также обратную функцию C_TO_F

Пример

VAR (* Температура в градусах Фаренгейта *) TempFahrenheit : REAL := 77.0; (* 77 °F *) (* Результат конвертации *) TempCelsius : REAL; END_VAR (* Вызов функции F_TO_C *) TempCelsius := OSCAT_BASIC.F_TO_C( fahrenheit := TempFahrenheit ); (*Результат: TempCelsius = 25.0 °C*)

F_TO_OM

Тип модуля: функция

Переменная

Тип

Описание

Входы

F

REAL

Частота, Гц

Выходы

F_TO_OM

REAL

Угловая частота, рад/с

Функция F_TO_OM возвращает значение угловой частоты для заданной частоты F. Вычисление выполняется по формулеF_TO_OM=2πF

См. также обратную функцию OM_TO_F

Пример

VAR (* Частота, Гц *) Frequency : REAL := 50.0; (* 50 Гц (промышленная частота) *) (* Результат конвертации *) AngularFrequency : REAL; (* Угловая частота, рад/с *) END_VAR (* Вызов функции F_TO_OM *) AngularFrequency := OSCAT_BASIC.F_TO_OM( F := Frequency ); (*Результат: AngularFrequency ≈ 314.159 рад/с*) END_PROGRAM

F_TO_PT

Тип модуля: функция

Переменная

Тип

Описание

Входы

F

REAL

Частота колебаний, Гц

Выходы

F_TO_PT

TIME

Период колебаний, с

Функция F_TO_PT возвращает значение периода колебаний для заданной частоты F. Вычисление выполняется по формулеF_TO_PT=1/F

См. также обратную функцию PT_TO_F

Пример

VAR (* Частота колебаний, Гц *) Frequency : REAL := 50.0; (* 50 Гц (промышленная частота) *) (* Результат конвертации *) Period : TIME; (* Период колебаний, с *) END_VAR (* Вызов функции F_TO_PT *) Period := OSCAT_BASIC.F_TO_PT( F := Frequency ); (*Результат: Period = T#20ms*) END_PROGRAM

GEO_TO_DEG

Тип модуля: функция

Переменная

Тип

Описание

Входы

D

INT

Градусы

M

INT

Минуты

SEC

REAL

Секунды

Выходы

GEO_TO_DEG

REAL

Десятичные градусы

Функция GEO_TO_DEG конвертирует географические координаты из формата DMS (градусы D/минуты M/секунды SEC) в формат DD (десятичные градусы). Вычисление выполняется по формуле

GEO_TO_DEG=D+M/60+SEC/3600

Пример

VAR (* Географические координаты в формате DMS *) Degrees : INT := 55; (* 55 градусов *) Minutes : INT := 45; (* 45 минут *) Seconds : REAL := 30.0; (* 30 секунд *) (* Результат конвертации *) DecimalDegrees : REAL; (* Десятичные градусы *) END_VAR (* Вызов функции GEO_TO_DEG *) DecimalDegrees := OSCAT_BASIC.GEO_TO_DEG( D := Degrees, M := Minutes, SEC := Seconds ); (* Результат: DecimalDegrees ≈ 55.758333°*) END_PROGRAM

K_TO_C

Тип модуля: функция

Переменная

Тип

Описание

Входы

Kelvin

REAL

Температура в градусах Кельвина

Выходы

K_TO_C

REAL

Температура в градусах Цельсия

Функция K_TO_C конвертирует значение температуры из кельвинов в градусы Цельсия. Преобразование выполняется с помощью формулыC_TO_К = Kelvin - 273.15

См. также обратную функцию C_TO_K.

Пример

VAR (* Температура в градусах Цельсия *) TempKelvin : REAL := 303.15; (* Результат конвертации *) TempCelsius : REAL; END_VAR (* Вызов функции K_TO_C *) TempCelsius := OSCAT_BASIC.K_TO_C( Kelvin := TempKelvin ); (*Результат: TempCelsius = 30*) END_PROGRAM

KMH_TO_MS

Тип модуля: функция

Переменная

Тип

Описание

Входы

kmh

REAL

Скорость, км/ч

Выходы

KMH_TO_MS

REAL

Скорость, м/с

Функция KMH_TO_MS конвертирует значение скорости из км/ч в м/с. См. также обратную функцию MS_TO_KMH.

Пример

VAR (* Скорость в км/ч *) SpeedKmh : REAL := 180; (* Результат конвертации *) SpeedMS : REAL; END_VAR (* Вызов функции KMH_TO_MS *) SpeedMS := OSCAT_BASIC.KMH_TO_MS( kmh := SpeedKmh ); (*Результат: SpeedMS = 50.0000038*) END_PROGRAM

LENGHT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

m

REAL

Исходное значение длины, м

p

REAL

Исходное значение длины, типографские пункты

in

REAL

Исходное значение длины, дюймы

ft

REAL

Исходное значение длины, футы

yd

REAL

Исходное значение длины, ярды

mile

REAL

Исходное значение длины, мили

sm

REAL

Исходное значение длины, морские мили

fm

REAL

Исходное значение длины, морские сажени

Выходы

Ym

REAL

Конвертированное значение длины, м

Yp

REAL

Конвертированное значение длины, типограф. пункты

Yin

REAL

Конвертированное значение длины, дюймы

Yft

REAL

Конвертированное значение длины, футы

Yyd

REAL

Конвертированное значение длины, ярды

Ymile

REAL

Конвертированное значение длины, мили

Ysm

REAL

Конвертированное значение длины, морские мили

Yfm

REAL

Конвертированное значение длины, морские сажени

Функциональный блок LENGTH конвертирует значение длины из одних единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

Соотношения между единицами:

  • 1 типографсикй пункт = 0,376065 мм;

  • 1 дюйм = 25.4 мм;

  • 1 фут = 0,3048 м;

  • 1 ярд = 0,9144 м;

  • 1 миля = 1609,344 м;

  • 1 морская миля = 1852 м;

  • 1 морская сажень = 1,829 м.

Пример “Конвертация одного значения”

VAR (* Экземпляр ФБ LENGTH *) LengthConv : OSCAT_BASIC.LENGTH; (* Исходное значение длины в метрах *) LengthM : REAL := 1000.0; (* 1000 м = 1 км *) (* Результаты конвертации *) ResultM : REAL; (* В метрах *) ResultIn : REAL; (* В дюймах *) ResultFt : REAL; (* В футах *) ResultMile : REAL; (* В милях *) ResultSm : REAL; (* В морских милях *) END_VAR (* Вызов ФБ с заполненным входом m *) LengthConv(m := LengthM); (* Чтение результатов *) ResultM := LengthConv.Ym; (* 1000.0 м *) ResultIn := LengthConv.Yin; (* ≈ 39370.08 дюймов *) ResultFt := LengthConv.Yft; (* ≈ 3280.84 футов *) ResultMile := LengthConv.Ymile; (* ≈ 0.6214 мили *) ResultSm := LengthConv.Ysm; (* ≈ 0.5400 морской мили *) END_PROGRAM

MS_TO_BFT

Тип модуля: функция

Переменная

Тип

Описание

Входы

MS

REAL

Скорость ветра в м/с

Выходы

MS_TO_BFT

INT

Скорость ветра в баллах Бофорта (1..12)

Функция MS_TO_BFT конвертирует значение скорости ветра из метров в секунду в баллы по шкале Бофорта. Преобразование выполняется с помощью эмпирической формулыMS_TO_BFT = (1.196172 · MS)2/3

См. также обратную функцию BFT_TO_MS.

Пример

VAR (* Скорость ветра в м/с *) WindSpeed : REAL := 6.69; (* 6.69 м/с) *) (* Результат конвертации *) WindForce : INT; END_VAR (* Вызов функции MS_TO_BFT *) WindForce := OSCAT_BASIC.MS_TO_BFT( MS := WindSpeed ); (*Результат: 4 балла "Умеренный ветер"*) END_PROGRAM

MS_TO_KMH

Тип модуля: функция

Переменная

Тип

Описание

Входы

MS

REAL

Скорость, м/с

Выходы

MS_TO_KMH

REAL

Скорость, км/ч

Функция MS_TO_KMH конвертирует значение скорости из м/с в км/ч.MS_TO_BFT = (1.196172 · MS)2/3

См. также обратную функцию KMH_TO_MS.

Пример

VAR (* Скорость в мс *) SpeedMS : REAL := 50.0000038; (* Результат конвертации *) SpeedKmh : REAL; END_VAR (* Вызов функции MS_TO_KMH *) SpeedKmh := OSCAT_BASIC.MS_TO_KMH( MS := SpeedMS ); (*Результат: SpeedKmh = 180 км/ч*) END_PROGRAM

OM_TO_F

Тип модуля: функция

Переменная

Тип

Описание

Входы

OM

REAL

Угловая частота, рад/с

Выходы

OM_TO_F

REAL

Частота, Гц

Функция OM_TO_F возвращает значение частоты для заданной угловой частоты OM. Вычисление выполняется по формулеOM_TO_F=OM/2π

См. также обратную функцию F_TO_OM

Пример

VAR (* угловая частота, рад/с *) AngularFrequency : REAL := 314.15; (* Результат конвертации *) Frequency : REAL; (* Частота, Гц *) END_VAR (* Вызов функции OM_TO_F *) Frequency := OSCAT_BASIC.OM_TO_F( OM := AngularFrequency ); (*Результат: Frequency = 50 Гц*) END_PROGRAM

PRESSURE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

mws

REAL

Исходное значение давления, метры водяного столба

torr

REAL

Исходное значение давления, мм ртутного столба

att

REAL

Исходное значение давления, технические атмосферы

atm

REAL

Исходное значение давления, физические атмосферы

pa

REAL

Исходное значение давления, Паскали

bar

REAL

Исходное значение давления, бары

Выходы

Ymws

REAL

Конвертированное значение, метры водяного столба

Ytorr

REAL

Конвертированное значение я, мм ртутного столба

Yatt

REAL

Конвертированное значение, технические атмосферы

Yatm

REAL

Конвертированное значение, физические атмосферы

Ypa

REAL

Конвертированное значение, Паскали

Ybar

REAL

Конвертированное значение, бары

Функциональный блок PRESSURE конвертирует значение давления из одних единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

Соотношения между единицами приведены в этой статье.

Пример “Конвертация одного значения”

VAR (* Экземпляр ФБ PRESSURE *) PressureConv : OSCAT_BASIC.PRESSURE; (* Исходное значение давления в барах *) PressureBar : REAL := 1.0; (* 1 бар *) (* Результаты конвертации *) ResultBar : REAL; (* В барах *) ResultPa : REAL; (* В паскалях *) ResultAtm : REAL; (* В физических атмосферах *) ResultAtt : REAL; (* В технических атмосферах *) ResultTorr : REAL; (* В мм ртутного столба *) ResultMws : REAL; (* В метрах водяного столба *) END_VAR (* Вызов ФБ с заполненным входом bar *) PressureConv(bar := PressureBar); (* Чтение результатов *) ResultBar := PressureConv.Ybar; (* 1.0 бар *) ResultPa := PressureConv.Ypa; (* 100000.0 Па *) ResultAtm := PressureConv.Yatm; (* ≈ 0.9869 атм *) ResultAtt := PressureConv.Yatt; (* ≈ 1.0197 ат *) ResultTorr := PressureConv.Ytorr; (* ≈ 750.06 мм рт. ст. *) ResultMws := PressureConv.Ymws; (* ≈ 10.197 м вод. ст. *) END_PROGRAM

PT_TO_F

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

TIME

Период колебаний, с

Выходы

PT_TO_F

REAL

Частота колебаний, Гц

Функция PT_TO_F возвращает значение частоты для заданного периода колебаний PT. Вычисление выполняется по формулеPT_TO_F=1/PT

См. также обратную функцию F_TO_PT.

Пример

VAR (* Период колебаний, с *) Period : TIME := T#20ms; (* Результат конвертации *) Frequency : REAL; (*Частота колебаний, Гц *) END_VAR (* Вызов функции PT_TO_F *) Frequency := OSCAT_BASIC.PT_TO_F( PT := Period ); (*Результат: Frequency = 50 Гц*) END_PROGRAM

SPEED

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ms

REAL

Исходное значение скорости, м/с

kmh

REAL

Исходное значение скорости, км/ч

kn

REAL

Исходное значение скорости, узлов

mh

REAL

Исходное значение скорости, миль/ч

Выходы

Yms

REAL

Конвертированное значение скорости, м/с

Ykmh

REAL

Конвертированное значение скорости, км/ч

Ykn

REAL

Конвертированное значение скорости, узлов

Ymh

REAL

Конвертированное значение скорости, миль/ч

Функциональный блок SPEED конвертирует значение скорости из одних единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

Соотношения между единицами:

  • 1 км/ч = 0,278 м/с;

  • 1 узел = 1 морская миля/ч = 1.852 км/ч = 0.5144 м/с;

  • 1 миля/ч = 1.609 км/ч = 0.447 м/с

Пример

VAR (* Экземпляр ФБ SPEED *) SpeedConv : OSCAT_BASIC.SPEED; (* Исходное значение скорости в м/с *) SpeedMs : REAL := 10.0; (* 10 м/с *) (* Результаты конвертации *) ResultMs : REAL; (* В м/с *) ResultKmh: REAL; (* В км/ч *) ResultKn : REAL; (* В узлах *) ResultMh : REAL; (* В милях/ч *) END_VAR (* Вызов ФБ с заполненным входом ms *) SpeedConv(ms := SpeedMs); (* Чтение результатов *) ResultMs := SpeedConv.Yms; (* 10.0 м/с *) ResultKmh := SpeedConv.Ykmh; (* 36.0 км/ч *) ResultKn := SpeedConv.Ykn; (* ≈ 19.44 узла *) ResultMh := SpeedConv.Ymh; (* ≈ 22.37 миль/ч *) END_PROGRAM

TEMPERATURE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

K

REAL

Исходное значение температуры, кельвины

C

REAL

Исходное значение температуры, градусы Цельсия

F

REAL

Исходное значение температуры, градусы Фаренгейта

Re

REAL

Исходное значение температуры, градусы Реомюра

Ra

REAL

Исходное значение температуры, градусы Ранкина

Выходы

YK

REAL

Конвертированное значение, кельвины

YC

REAL

Конвертированное значение, градусы Цельсия

YF

REAL

Конвертированное значение, градусы Фаренгейта

YRe

REAL

Конвертированное значение, градусы Реомюра

YRa

REAL

Конвертированное значение, градусы Ранкина

Функциональный блок TEMPERATURE конвертирует значение температуры из одних единиц измерения в другие. Подразумевается, что при каждом вызове блока используется только один вход, а остальные имеют нулевые значения. При этом на выходах отображаются конвертированные значения в соответствующих единицах измерения. Если при вызове ФБ есть значения на нескольких входах, то будет произведена конвертация суммы этих значений.

Соотношения между единицами:

  • TK = TC + 273,15;

  • TC = TK – 273,15;

  • TF=9/5∙TC+32;

  • TRE = (TK -273,15)∙0,8;

  • TRA = 1,8∙TK

Следует помнить, что разные температурные шкалы имеют разные точки отсчета. По умолчанию входы блока имеют следующие значения:

  • K= 0.0;

  • C= –273,15;

  • F= –459,67;

  • Re= –218,52;

  • Ra= 0.0

Пример

VAR (* Экземпляр ФБ TEMPERATURE *) TempConv : OSCAT_BASIC.TEMPERATURE; (* Исходное значение температуры в градусах Цельсия *) TempCelsius : REAL := 100.0; (* 100 °C (точка кипения воды) *) (* Результаты конвертации *) ResultK : REAL; (* В кельвинах *) ResultC : REAL; (* В градусах Цельсия *) ResultF : REAL; (* В градусах Фаренгейта *) ResultRe : REAL; (* В градусах Реомюра *) ResultRa : REAL; (* В градусах Ранкина *) END_VAR (* Вызов ФБ с заполненным входом C *) TempConv(C := TempCelsius); (* Чтение результатов *) ResultK := TempConv.YK; (*YK = 373.15 K*) ResultC := TempConv.YC; (*YC = 100.0 °C*) ResultF := TempConv.YF; (*YF = 212.0 °F*) ResultRe := TempConv.YRe; (*YRe = 80.0 °Re*) ResultRa := TempConv.YRa; (*YRa = 671.67 °Ra*) END_PROGRAM

Регуляторы

Данная глава содержит описание модулей управления (регуляторов), содержащихся в библиотеке OSCAT. Регулятором называется устройство, которое следит за функционированием объекта управления и, постоянно анализируя его состояние, вырабатывает определенное управляющее воздействие (сигнал управления). В тех случаях, когда это возможно, модули управления должны вызываться каждый цикл ПЛК. Преимуществом такого подхода является возможность в пределах одной задачи контролировать процессы, протекающие с разной скоростью. Альтернативный подход подразумевает вызов модулей с заданной частотой (например, по таймеру); его недостатком является возможное нарушение частоты вызова блоков в задачах с низким приоритетом. Величину цикла ПЛК должен определить программист, проанализировав требования и характеристики конкретного технологического процесса.

Ниже описана структура и взаимосвязь основных модулей данной главы:

Модуль

Основан на

Описание

INTEGRATE

-

Блок интегрирования

FT_DERIV

-

Блок дифференцирования

CTRL_IN

-

Блок вычисления сигнала рассогласования

CTRL_OUT

-

Блок вычисления управляющего воздействия

FT_INT

INTEGRATE

Блок интегрирования c ограничением выхода

FT_PI

FT_INT

Блок ПИ-регулирования

FT_PIW

FT_INT

Блок ПИ-регулирования с компенсаций эффекта интегрального насыщения

FT_PIWL

-

Блок ПИ-регулирования с компенсаций эффекта интегрального насыщения

CTRL_PI

FT_PIWL, CTRL_IN, CTRL_OUT

ПИ-регулятор с обвязкой

FT_PID

FT_INT, FT_DERIV

Блок ПИД-регулирования

FT_PIDW

INTEGRATE, FT_DERIV

Блок ПИД-регулирования с компенсаций эффекта интегрального насыщения

FT_PIDWL

FT_PIWL, FT_DERIV

Блок ПИД-регулирования с компенсаций эффекта интегрального насыщения

CTRL_PID

FT_PIDWL, CTRL_IN, CTRL_OUT

ПИД-регулятор с обвязкой

FT_PD

FT_DERIV

ПД-регулятор

FT_PDT1

FT_DERIV, FT_PT1

ПД-регулятор с А-звеном

BAND_B

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

BYTE

Входное значение

B

BYTE

Область ограничения

Выходы

BAND_B

BYTE

Выходное значение

Функция BAND_B ограничивает диапазон входного сигнала X по следующему принципу:

  • BAND_B = 0, если X < B;

  • BAND_B = X, если B ≤ X ≤ (255-B);

  • BAND_B = 255, если X > (255-B).

CONTROL_SET1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

Kt

REAL

Коэффициент усиления на границе устойчивости.

Tt

REAL

Период установившихся колебаний

PI

BOOL

Режим «Настройки ПИ-регулятора»

PID

BOOL

Режим «Настройки ПИД-регулятора»

Выходы

KP

REAL

Рассчитанный коэффициент усиления

TN

REAL

Постоянная времени интегрирования

TV

REAL

Постоянная времени дифференцирования

KI

REAL

Рассчитанный коэффициент интегрирования

KD

REAL

Рассчитанный коэффициент дифференцирования

Параметры

P_K

REAL

Эмпирический коэффициент (0.5)

PI_K

REAL

Эмпирический коэффициент (0.45)

PI_TN

REAL

Эмпирический коэффициент (0.83)

PID_K

REAL

Эмпирический коэффициент (0.6)

PID_TN

REAL

Эмпирический коэффициент (0.5)

PID_TV

REAL

Эмпирический коэффициент (0.125)

Функциональный блок CONTROL_SET1 используется для настройки регулятора методом Циглера-Никольса (по частотным параметрам). Для этого регулятор переводится в режим П-регулятора, коэффициент усиления которого увеличивается до тех пор, пока на выходе системы не установятся колебания с постоянной амплитудой (т.е. система выводится на границу устойчивости). Коэффициент усиления на границе устойчивости и период незатухающих колебаний передаются на входы блока Kt и Tt. Если вход PI имеет значение TRUE, то будет проведена настройка ПИ-регулятора; если вход PID имеет значение TRUE, то будет проведена настройка ПИД-регулятора. Если оба входа имеют значение FALSE, то будет проведена настройка П-регулятора. Если оба входа имеют значение TRUE, то настройка проведена не будет. Рассчитанные параметры подаются на выходы блока. Они вычисляются по следующим эмпирическим соотношениям:

Регулятор

PI

PID

KP

TN

TV

KI

KD

П

FALSE

FALSE

P_K∙Kt

ПИ

TRUE

FALSE

PI_K∙Kt

PI_TN∙Tt

KP/TN

ПИД

FALSE

TRUE

PID_K∙Kt

PID_TN∙Tt

PID_TV∙Tt

KP∙TV

CONTROL_SET2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

KS

REAL

Коэффициент усиления

TU

REAL

Время запаздывания

TG

REAL

Постоянная времени

PI

BOOL

Режим «Настройки ПИ-регулятора»

PID

BOOL

Режим «Настройки ПИД-регулятора»

Выходы

KP

REAL

Рассчитанный коэффициент усиления

TN

REAL

Постоянная времени интегрирования

TV

REAL

Постоянная времени дифференцирования

KI

REAL

Рассчитанный коэффициент интегрирования

KD

REAL

Рассчитанный коэффициент дифференцирования

Параметры

P_K

REAL

Эмпирический коэффициент (1.0)

PI_K

REAL

Эмпирический коэффициент (0.9)

PI_TN

REAL

Эмпирический коэффициент (3.33)

PID_K

REAL

Эмпирический коэффициент (1.2)

PID_TN

REAL

Эмпирический коэффициент (2.0)

PID_TV

REAL

Эмпирический коэффициент (0.5)

Функциональный блок CONTROL_SET2 используется для настройки регулятора методом Циглера-Никольса (по кривой разгона). Для этого на объект управления подается ступенчатое воздействие и снимается кривая разгона (переходная характеристика). Графическим методом определяются параметры KS (коэффициент усиления), TU (время запаздывания) и TG (постоянная времени), которые подаются на соответствующие входы блока. Если вход PI имеет значение TRUE, то будет проведена настройка ПИ-регулятора; если вход PID имеет значение TRUE, то будет проведена настройка ПИД-регулятора. Если оба входа имеют значение FALSE, то будет проведена настройка П-регулятора. Если оба входа имеют значение TRUE, то настройка проведена не будет. Рассчитанные параметры подаются на выходы блока. Они вычисляются по следующим эмпирическим соотношениям:

Регулятор

PI

PID

KP

TN

TV

KI

KD

П

FALSE

FALSE

(P_K∙KS∙TG)/TU

ПИ

TRUE

FALSE

(PI_K∙KS∙TG)/TU

PI_TN∙TU

KP/TN

ПИД

FALSE

TRUE

(PID_K∙KS∙TG)/TU

PID_TN∙TU

PID_TV∙TU

KP/TN

KP∙TV

CTRL_IN

Тип модуля: функция

Переменная

Тип

Описание

Входы

SET_POINT

REAL

Значение уставки

ACTUAL

REAL

Значение регулируемой величины

NOISE

REAL

Зона нечувствительности

Выходы

CTRL_IN

REAL

Сигнал рассогласования

Используемые модули

DEAD_ZONE

Функция CTRL_IN возвращает сигнал рассогласования между значением уставки SET_POINT и измеренным значением регулируемой величины ACTUAL с учетом зоны нечувствительности NOISE. Если |SET_POINT - ACTUAL| < NOISE, то функция возвращает 0.

Пример

VAR (* Значение уставки *) SetPoint : REAL := 100.0; (* Заданная температура 100 °C *) (* Измеренное значение регулируемой величины *) ActualValue : REAL := 98.5; (* Фактическая температура 98.5 °C *) (* Зона нечувствительности *) Noise : REAL := 2.0; (* ±2 °C *) (* Результат - сигнал рассогласования *) ControlError : REAL; END_VAR (* Вызов функции CTRL_IN *) ControlError := OSCAT_BASIC.CTRL_IN( SET_POINT := SetPoint, ACTUAL := ActualValue, NOISE := Noise ); (* Результат: ControlError = 0.0 Пояснение: |SET_POINT - ACTUAL| = |100.0 - 98.5| = 1.5 |1.5| < NOISE (2.0) → функция возвращает 0 Это означает, что отклонение находится в пределах зоны нечувствительности, и регулятор не должен реагировать. *) END_PROGRAM

CTRL_OUT

Тип модуля: функция

Переменная

Тип

Описание

Входы

CI

REAL

Выход регулятора

OFFSET

REAL

Смещение

MAN_IN

REAL

Сигнал ручного ввода

LIM_L

REAL

Нижний предел управляющего сигнала

LIM_H

REAL

Верхний предел управляющего сигнала

MANUAL

BOOL

Режим управления

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел для Y»

Функциональный блок CTRL_OUT используется для генерации управляющего воздействия. Если вход MANUAL имеет значение FALSE, система работает в автоматическом режиме управления, и на выход Y подается сумма значения выходного сигнала регулятора CI и смещения OFFSET; если вход MANUAL имеет значение TRUE, то система работает в режиме ручного управления и на выход Y подается сумма значения сигнала ручного ввода MAN_IN и смещения OFFSET. В обоих случаях значение выхода Y ограничивается значениями входов LIM_L (минимум) и LIM_ H (максимум). При достижении любой из границ выход LIM принимает значение TRUE.

Пример

VAR (* Экземпляр ФБ CTRL_OUT *) CtrlOutput : OSCAT_BASIC.CTRL_OUT; (* Входы *) RegulatorOutput : REAL := 75.0; (* Выход регулятора (CI) *) Offset : REAL := 5.0; (* Смещение (OFFSET) *) ManualInput : REAL := 50.0; (* Ручной ввод (MAN_IN) *) LimitLow : REAL := 0.0; (* Нижний предел (LIM_L) *) LimitHigh : REAL := 100.0; (* Верхний предел (LIM_H) *) ManualMode : BOOL := FALSE; (* Автоматический режим *) (* Выходы *) ControlValue : REAL; (* Управляющее воздействие *) LimitReached : BOOL; (* Флаг достижения предела *) END_VAR (* Вызов ФБ CTRL_OUT *) CtrlOutput( CI := RegulatorOutput, OFFSET := Offset, MAN_IN := ManualInput, LIM_L := LimitLow, LIM_H := LimitHigh, MANUAL := ManualMode ); (* Чтение выходов *) ControlValue := CtrlOutput.Y; LimitReached := CtrlOutput.LIM; (* Результат: - MANUAL = FALSE → автоматический режим - Y = CI + OFFSET = 75.0 + 5.0 = 80.0 - 80.0 находится в пределах [0.0, 100.0] - LIM = FALSE (предел не достигнут) Ответ: - ControlValue = 80.0 - LimitReached = FALSE *) END_PROGRAM

CTRL_PI

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ACT

REAL

Значение регулируемой величины

SET

REAL

Значение уставки

SUP

REAL

Зона нечувствительности

OFS

REAL

Смещение.

M_I

REAL

Сигнал ручного ввода

MAN

BOOL

Режим управления

RST

BOOL

Сигнал обнуления И-составляющей

KP

REAL

Коэффициент усиления П-составляющей

KI

REAL

Коэффициент усиления И-составляющей

LL

REAL

Нижний предел управляющего сигнала

LH

REAL

Верхний предел управляющего сигнала

Выходы

Y

REAL

Величина управляющего воздействия

DIFF

REAL

Сигнал рассогласования

LIM

BOOL

Флаг «достигнут предел для Y»

Используемые модули

CTRL_IN, FT_PIWL, CTRL_OUT

Функциональный блок CTRL_PI представляет собой ПИ-регулятор с автоматической компенсацией эффекта интегрального насыщения и возможностью перехода на ручное управление. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где

DIFF = SET — ACT;

Δt изм — время между двумя измерениями.

На вход ACT подается измеренное значение регулируемой величины, на вход SET– уставка регулятора. Вход SUP определяет зону нечувствительности для регулятора, которая используется, чтобы избежать перерегулирования. Вход OFS задает смещение управляющего сигнала. Входы KP и KI определяют коэффициенты усиления пропорциональной (П) и интегральной (И) составляющей регулятора. Входы LL и LH определяют нижний и верхний пределы управляющего сигнала Y. При достижении любой из границ выход LIM принимает значение TRUE, и значение выхода Y фиксируется. На выход DIFF подается сигнал рассогласования, вычисленный с помощью ФБ CTRL_OUT. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

Если вход MAN имеет значение TRUE, то система работает в режиме ручного управления и на выход Y подается сумма значения сигнала ручного ввода M_I и смещения OFS.

Graphic
Структурная схема ПИ-регулятора

CTRL_PID

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ACT

REAL

Значение регулируемой величины

SET

REAL

Значение уставки

SUP

REAL

Зона нечувствительности

OFS

REAL

Смещение

M_I

REAL

Сигнал ручного ввода

MAN

BOOL

Режим управления

RST

BOOL

Сигнал обнуления И-составляющей

KP

REAL

Коэффициент усиления П-составляющей

TN

REAL

Постоянная времени интегрирования

TV

REAL

Постоянная времени дифференцирования

LL

REAL

Нижний предел управляющего сигнала

LH

REAL

Верхний предел управляющего сигнала

Выходы

Y

REAL

Величина управляющего воздействия

DIFF

REAL

Сигнал рассогласования

LIM

BOOL

Флаг «достигнут предел для Y»

Используемые модули

CTRL_IN, FT_PIWL, CTRL_OUT

Функциональный блок CTRL_PID представляет собой ПИД-регулятор с компенсацией эффекта интегрального насыщения и возможностью перехода на ручное управление. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где

DIFF = SET — ACT;

Δt изм — время между двумя измерениями.

На вход ACT подается измеренное значение регулируемой величины, на вход SET– уставка регулятора. Вход SUP определяет зону нечувствительности для регулятора, которая используется, чтобы избежать перерегулирования. Вход OFS задает смещение управляющего сигнала. Вход KP и определяет коэффициент усиления пропорциональной (П) составляющей регулятора, входы TN и TV – постоянные времени интегрирования и дифференцирования (обратите внимание, они не могут быть равны 0 – это приведет к исключению в работе ПЛК). Входы LL и LH определяют нижний и верхний пределы управляющего сигнала Y. При достижении любой из границ выход LIM принимает значение TRUE, и значение выхода Y фиксируется. На выход DIFF подается сигнал рассогласования, вычисленный с помощью ФБ CTRL_OUT. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

Если вход MAN имеет значение TRUE, то система работает в режиме ручного управления и на выход Y подается сумма значения сигнала ручного ввода M_I и смещения OFS.

Блок использует в качестве параметров постоянные времени интегрирования и дифференцирования TV и TN. При необходимости можно перейти от них к коэффициентам усиления:

KI = KP/TN           KD = KP∙TV
Graphic
Структурная схема ПИД-регулятора

CTRL_PWM

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

ACT

REAL

Значение регулируемой величины

SET

REAL

Значение уставки

SUP

REAL

Зона нечувствительности

OFS

REAL

Смещение

Выходы

Y

REAL

Величина управляющего воздействия

Используемые модули

PWM_DC

Функциональный блок CTRL_PWM представляем собой широтно-импульсный модулятор (ШИМ) с возможностью ручного управления. Если вход MANUAL имеет значение FALSE, то ШИМ находится в работе и на выход Q подается широтно-модулированный сигнал с частотой F и скважностью CI (0…1.0); если вход MANUAL имеет значение TRUE, то блок работает в режиме ручного управления и на выход Q подается значение входа MAN_IN.

Graphic
Трассировка работы ФБ CTRL_PWM

DEAD_BAND

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

L

REAL

Смещение

Выходы

DEAD_BAND

REAL

Выходное значение

Функция DEAD_BAND ограничивает значение входа X по следующему принципу:

  • DEAD_BAND = (X–L), если L < X;

  • DEAD_BAND = (X+L), если X < (–L);

  • DEAD_BAND = 0.0, если –L ≤ X ≤ L.

Пример

VAR (* Входное значение *) InputValue : REAL := 15.0; (* 15.0 *) (* Смещение (зона нечувствительности) *) Offset : REAL := 5.0; (* ±5.0 *) (* Результат *) Result : REAL; END_VAR (* Вызов функции DEAD_BAND *) Result := OSCAT_BASIC.DEAD_BAND( X := InputValue, L := Offset ); (*Результат: Result = 10.0*) END_PROGRAM

DEAD_BAND_A

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

T

TIME

Постоянная времени фильтра

KL

REAL

Коэффициент усиления фильтра

LM

REAL

Максимальная амплитуда высокочастотной составляющей сигнала

Выходы

Y

REAL

Отфильтрованное значение

L

REAL

Смещение сигнала

Используемые модули

FT_PT1, MULTIME

Функция DEAD_BAND_A ограничивает значение входа X по следующему принципу:

  • DEAD_BAND_A = (X–L), если L < X;

  • DEAD_BAND_A = (X+L), если X < (–L);

  • DEAD_BAND_A = 0.0, если –L ≤ X ≤ L.

Блок содержит фильтр нижних частот для входного сигнала X с постоянной времени T. Значение L определяется как произведение коэффициента усиления фильтра KL и текущей амплитуды высокочастотной составляющей входного сигнала; при этом максимальное значение L ограничено значением LM. Коэффициент KL определяет чувствительность фильтра; его значение рекомендуется выбирать из интервала (1.0…5.0).

Блок может использоваться в системах регулирования для фильтрации шума входного сигнала, что может являться причиной постоянной работы и как следствие исполнительных механизмов.

Graphic
Трассировка работы ФБ (T=T#5s, KL=2.0, LM=5.0)

DEAD_ZONE

Тип модуля: функция

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

L

REAL

Зона нечувствительности

Выходы

DEAD_ZONE

REAL

Выходное значение

Функция DEAD_ZONE представляет собой передаточную функцию с зоной нечувствительности. Значение входа X ограничивается по следующему принципу:

  • DEAD_ZONE = X, если L < |X|;

  • DEAD_ZONE = 0.0, если |X| ≤ L.

Graphic
Принцип работы функции

DEAD_ZONE2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

L

REAL

Зона нечувствительности

Выходы

Y

REAL

Выходное значение

Функциональный блок DEAD_ZONE2 представляет собой передаточную функцию с зоной нечувствительности и гистерезисом. Значение входа X ограничивается по следующему принципу:

  • DEAD_ZONE2 = X, если L < |X|;

  • DEAD_ZONE2 = L, если 0≤|X| ≤ L;

  • DEAD_ZONE2 = –L, если –L ≤ |X| ≤ 0.

Graphic
Принцип работы ФБ

FT_DERIV

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Входное значение

K

REAL

Коэффициент передачи

run

BOOL

Сигнал управление блоком

Выходы

out

REAL

Производная входного сигнала

Используемые модули

T_PLC_US

Функциональный блок FT_DERIV представляет собой Д-звено. Если вход run имеет значение TRUE, то на выход out поступает производная входного сигнала X с коэффициентом усиления K.

out = K · (Δin/ΔT)

, где ΔT — время цикла ПЛК секундах.

FT_IMP

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

in

REAL

Входное значение

T

TIME

Постоянная времени

K

REAL

Коэффициент усиления

Выходы

out

REAL

Отфильтрованное значение

Используемые модули

FT_PT1

Функциональный блок FT_IMP представляет собой фильтр верхних частот с коэффициентом усиления K и постоянной времени T.

После изменения входного значения IN, выход out изменяется по следующему принципу:

  • out(0)=K∙IN;

  • out(T)≈0.37∙ K∙IN;

  • out(3T)≈0.05∙ K∙IN;

  • out(…)=0.

Graphic
Трассировка работы ФБ (K=0.5, T=T#5s)

FT_INT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

K

REAL

Коэффициент передачи

RUN

BOOL

Сигнал управление блоком

RST

BOOL

Сигнал сброса блока

OUT_MIN

REAL

Нижний предел выходного сигнала

OUT_MAX

REAL

Верхний предел выходного сигнала

Выходы

OUT

REAL

Значение интеграла

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

INTEGRATE

Функциональный блок FT_INT представляет собой И-звено. Если вход RUN имеет значение TRUE, то на выход out поступает интеграл входного сигнала IN с коэффициентом усиления K. Для расчета интеграла используется метод трапеций:

OUT(n)=OUT(n-1)+K∙(IN(n)+IN(n-1))/2∙ΔT

, где n-номер текущего цикла ПЛК, ΔT-время цикла ПЛК секундах.

Входы OUT_MIN и OUT_MAX определяют нижний и верхний пределы выхода OUT. При достижении любой из границ выход LIM принимает значение TRUE. По переднему фронту на входе RST происходит обнуление выходов блока.

Типичной проблемой интегратора является его точность. Точность переменных типа REAL, используемых в данном блоке, ограничена 7-8 знаками после запятой; в результате, если среднее значение входа X и его изменение отличаются более чем на 7 порядков (например, X=1000000, ΔX=0.0001), значение интеграла не будет меняться. См. блок FT_INT2, использующий числа двойной точности.

FT_INT2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

K

REAL

Коэффициент передачи

RUN

BOOL

Сигнал управление блоком

RST

BOOL

Сигнал сброса блока

OUT_MIN

REAL

Нижний предел выходного сигнала

OUT_MAX

REAL

Верхний предел выходного сигнала

Выходы

OUT

REAL

Значение интеграла

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

INTEGRATE, R2_SET, R2_ADD

Функциональный блок FT_INT2 представляет собой И-звено. Принцип работы блока полностью соответствует блоку FT_INT, единственным отличием является использование чисел двойной точности для промежуточных вычислений (более подробно см. в описании блока FT_INT).

FT_PD

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент передачи

TV

REAL

Постоянная времени дифференцирования

Выходы

Y

REAL

Величина управляющего воздействия

Используемые модули

FT_DERIV

Функциональный блок FT_PD представляет собой блок ПД-регулирования. Значение управляющего воздействия Y вычисляется по формуле:

Y=KP∙(IN+FT_DERIV.OUT(IN,TV))

Блок может использоваться совместно с модулями CTRL_IN и CTRL_OUT для реализации ПД-регулятора.

FT_PDT1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент передачи

TV

REAL

Постоянная времени дифференцирования

T1

REAL

Запаздывание

Выходы

Y

REAL

Величина управляющего воздействия

Используемые модули

FT_DERIV, FT_PT1

Функциональный блок FT_PDT1 представляет собой блок ПД-регулирования c апериодическим звеном 1-го порядка. Значение управляющего воздействия Y вычисляется по формуле:

Y=KP∙(IN+FT_PT1.OUT(FT_DERIV.OUT(IN,TV),T1)))

Блок может использоваться совместно с модулями CTRL_IN и CTRL_OUT для реализации ПД-регулятора.

FT_PI

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей

KI

REAL

Коэффициент усиления И-составляющей

ILIM_L

REAL

Нижний предел зоны накопления интеграла

ILIM_H

REAL

Верхний предел зоны накопления интеграла

IEN

BOOL

Сигнал управления интегратором

RST

BOOL

Сигнал обнуления И-составляющей

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

FT_INT

Функциональный блок FT_PI представляет собой блок ПИ-регулирования. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм время между двумя измерениями.

На вход IN подается сигнал рассогласования. Входы KP и KI определяют коэффициенты усиления пропорциональной (П) и интегральной (И) составляющей регулятора. Входы ILIM_L и ILIM_H определяют нижний и верхний пределы зоны накопления интеграла. При достижении любой из границ выход LIM принимает значение TRUE, и значение интегратора перестает увеличиваться. Кроме того, интегратор в любой момент может быть отключен с помощью присвоения значения FALSE входу IEN. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

FT_PID

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей

TN

REAL

Постоянная времени интегрирования

TV

REAL

Постоянная времени дифференцирования

ILIM_L

REAL

Нижний предел зоны накопления интеграла

ILIM_H

REAL

Верхний предел зоны накопления интеграла

IEN

BOOL

Сигнал управления интегратором

RST

BOOL

Сигнал обнуления И-составляющей

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

FT_INT, FT_DERIV

НАДО ЛИ ПИСАТЬ ЧТО БЛОК РАБОТАЕТ НЕКОРРЕКТНО, КАК В ПЕРВОИСТОЧНИКЕ? ИЛИ У НАС — КОРРЕКТНО?

Функциональный блок FT_PID представляет собой блок ПИД-регулирования. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм — время между двумя измерениями.

На вход IN подается сигнал рассогласования. Вход KP и определяет коэффициент усиления пропорциональной (П) составляющей регулятора, входы TN и TV – постоянные времени интегрирования и дифференцирования (обратите внимание, они не могут быть равны 0 – это приведет к исключению в работе ПЛК). Входы ILIM_L и ILIM_H определяют нижний и верхний пределы зоны накопления интеграла. При достижении любой из границ выход LIM принимает значение TRUE, и значение интегратора перестает увеличиваться. Кроме того, интегратор в любой момент может быть отключен с помощью присвоения значения FALSE входу IEN. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

FT_PIDW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей

TN

REAL

Постоянная времени интегрирования

TV

REAL

Постоянная времени дифференцирования

LIM_L

REAL

Нижний предел управляющего сигнала

LIM_H

REAL

Верхний предел управляющего сигнала

RST

BOOL

Сигнал обнуления И-составляющей

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

INTEGRATE, FT_DERIV

Функциональный блок FT_PIDW представляет собой блок ПИД-регулирования c компенсацией эффекта интегрального насыщения. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм — время между двумя измерениями.

На вход IN подается сигнал рассогласования. Вход KP и определяет коэффициент усиления пропорциональной (П) составляющей регулятора, входы TN и TV – постоянные времени интегрирования и дифференцирования (обратите внимание, они не могут быть равны 0 – это приведет к исключению в работе ПЛК). Входы LIM_L и LIM_H определяют нижний и верхний пределы управляющего сигнала. При достижении любой из границ выход LIM принимает значение TRUE, и значение выхода Y фиксируется. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

FT_PIDWL

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей

TN

REAL

Постоянная времени интегрирования.

TV

REAL

Постоянная времени дифференцирования

LIM_L

REAL

Нижний предел управляющего сигнала

LIM_H

REAL

Верхний предел управляющего сигнала

RST

BOOL

Сигнал обнуления И-составляющей

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

FT_PIWL, FT_DERIV

Функциональный блок FT_PIDWL представляет собой блок ПИД-регулирования c компенсацией эффекта интегрального насыщения. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм — время между двумя измерениями.

Принцип работы блока полностью соответствует блоку FT_PIDW. Единственным отличием является набор модулей, использованных для реализации блока.

FT_PIW

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей

KI

REAL

Коэффициент усиления И-составляющей

LIM_L

REAL

Нижний предел управляющего сигнала

LIM_H

REAL

Верхний предел управляющего сигнала

RST

BOOL

Сигнал обнуления И-составляющей

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

FT_INT

Функциональный блок FT_PIW представляет собой блок ПИ-регулирования c компенсацией эффекта интегрального насыщения. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм — время между двумя измерениями.

На вход IN подается сигнал рассогласования. Входы KP и KI определяют коэффициенты усиления пропорциональной (П) и интегральной (И) составляющей регулятора. Входы LIM_L и LIM_H определяют нижний и верхний пределы управляющего сигнала. При достижении любой из границ выход LIM принимает значение TRUE, и значение выхода Y фиксируется. По переднему фронту на входе RST происходит обнуление накопленной интегральной составляющей блока.

FT_PIWL

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Сигнал рассогласования

KP

REAL

Коэффициент усиления П-составляющей.

KI

REAL

Коэффициент усиления И-составляющей.

LIM_L

REAL

Нижний предел управляющего сигнала.

LIM_H

REAL

Верхний предел управляющего сигнала.

RST

BOOL

Сигнал обнуления И-составляющей.

Выходы

Y

REAL

Величина управляющего воздействия

LIM

BOOL

Флаг «достигнут предел»

Используемые модули

T_PLC_US

Функциональный блок FT_PIWL представляет собой блок ПИ-регулирования c компенсацией эффекта интегрального насыщения. Значение управляющего воздействия Y вычисляется по формуле:

Graphic

, где Δtизм — время между двумя измерениями.

Принцип работы блока полностью соответствует блоку FT_PIW. Отличием является внутренняя реализация блока, в которой не используются другие модули регуляторов.

FT_PT1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

T

TIME

Постоянная времени

K

REAL

Коэффициент усиления

Выходы

out

REAL

Выходное значение

Используемые модули

T_PLC_US

Функциональный блок FT_PT1 представляет собой апериодическое звено 1-го порядка с коэффициентом усиления K и постоянной времени T.

После изменения входного значения IN, выход out изменяется по следующему принципу:

  • out(0)=0;

  • out(T)≈0.63∙ K∙IN;

  • out(3T)≈0.95∙ K∙IN;

  • out(…)=K∙IN.

FT_PT2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

T

TIME

Постоянная времени

D

REAL

Коэффициент затухания

K

REAL

Коэффициент усиления

Выходы

out

REAL

Выходное значение

Используемые модули

INTEGRATE

Функциональный блок FT_PT2 представляет собой апериодическое звено 2-го порядка с коэффициентом усиления K, коэффициентом затухания D и постоянной времени T.

После изменения входного значения IN, выход out изменяется по следующему принципу:

Graphic
Трассировка работы ФБ (K=0.5, T=T#500ms)

FT_TN8

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

T

TIME

Время задержки

Выходы

out

REAL

Выходное значение

trig

BOOL

Флаг «сохранение значения»

Используемые модули

T_PLC_MS

Функциональный блок FT_TN8 представляет собой модуль задержки сигнала. Входное значение IN сохраняется с интервалом T/8, при каждом сохранении выход out принимает значение TRUE на один цикл ПЛК. Блок сохраняет 8 значений переменной IN. Эти значения подается на выход out спустя время задержки T. См. также блоки FT_TN16 и FT_TN64, которые отличаются частотой дискретизации входного значения.

FT_TN16

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

T

TIME

Время задержки

Выходы

out

REAL

Выходное значение

trig

BOOL

Флаг «сохранение значения»

Используемые модули

T_PLC_MS

Функциональный блок FT_TN16 представляет собой модуль задержки сигнала. Входное значение IN сохраняется с интервалом T/16, при каждом сохранении выход out принимает значение TRUE на один цикл ПЛК. Блок сохраняет 16 значений переменной IN. Эти значения подается на выход out спустя время задержки T. См. также блоки FT_TN64 и FT_TN8, которые отличаются частотой дискретизации входного значения.

FT_TN64

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

T

TIME

Время задержки

Выходы

out

REAL

Выходное значение

trig

BOOL

Флаг «сохранение значения»

Используемые модули

T_PLC_MS

Функциональный блок FT_TN64 представляет собой модуль задержки сигнала. Входное значение IN сохраняется с интервалом T/64, при каждом сохранении выход out принимает значение TRUE на один цикл ПЛК. Блок сохраняет 64 значения переменной IN. Эти значения подается на выход out спустя время задержки T. См. также блоки FT_TN16 и FT_TN8, которые отличаются частотой дискретизации входного значения.

HYST

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

ON

REAL

Порог включения ИМ

OFF

REAL

Порог отключения ИМ

Выходы

Q

BOOL

Сигнал управления

win

BOOL

Флаг «значение в допустимых границах»

Функциональный блок HYST представляет собой двухпозиционный регулятор. На вход IN подается измеренное значение, входы ON и OFF определяют порог включения и отключения исполнительного механизма (ИМ). Значение выхода Q определяется по следующему принципу:

  1. ON ≥ OFF

    • Q=FALSE, если IN < OFF;

    • Q=TRUE, если IN > ON.

  2. ON < OFF

  3. Q=FALSE, если IN > OFF;

  4. Q=TRUE, если IN < ON.

Выход WIN принимает значение TRUE, если IN принадлежит интервалу [OFF, ON].

HYST_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

high

REAL

Порог включения ИМ

low

REAL

Порог отключения ИМ

Выходы

Q

BOOL

Сигнал управления

win

BOOL

Флаг «значение в допустимых границах»

Функциональный блок HYST_1 представляет собой двухпозиционный регулятор. На вход IN подается измеренное значение, входы high и low определяют порог включения и отключения исполнительного механизма (при этом значение high должно быть больше значения low). Значение выхода Q определяется по следующему принципу:

  • Q=FALSE, если IN < low;

  • Q=TRUE, если IN > high;

  • Q сохраняет предыдущее значение, если low ≤ IN ≤ high.

Выход WIN принимает значение TRUE, если IN принадлежит интервалу [OFF, ON].

HYST_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

VAL

REAL

Граница гистерезиса

HYS

REAL

Ширина гистерезиса

Выходы

Q

BOOL

Сигнал управления

win

BOOL

Флаг «значение в допустимых границах»

Функциональный блок HYST_2 представляет собой двухпозиционный регулятор с зоной гистерезиса. На вход IN подается измеренное значение, входы VAL и HYS определяют границу гистерезиса и его ширину. Значение выхода Q определяется по следующему принципу:

  • Q=FALSE, если IN < (VAL – 0.5∙HYS);

  • Q=TRUE, если IN > (VAL + 0.5∙HYS);

  • Q сохраняет предыдущее значение, если (VAL – 0.5∙HYS) ≤ IN ≤ (VAL + 0.5∙HYS).

Выход WIN принимает значение TRUE, если IN принадлежит интервалу [VAL – 0.5∙HYS, VAL + 0.5∙HYS].

HYST_3

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

REAL

Входное значение

hyst

REAL

Ширина гистерезиса

val1

REAL

Граница гистерезиса 1

val2

REAL

Граница гистерезиса 2

Выходы

Q1

BOOL

Сигнал управления «ход вправо»

Q2

BOOL

Сигнал управления «ход влево»

Функциональный блок HYST_3 представляет собой трехпозиционный регулятор с двумя зонами гистерезиса. На вход IN подается измеренное значение, входы val1, val2 и hyst определяют границы гистерезиса и его ширину. Значение выходов Q1 и Q2 определяется по следующему принципу:

  • Q1=TRUE, если IN < (val1 – 0.5∙hyst);

  • Q1=FALSE, если IN > (val1 + 0.5∙hyst);

  • Q2=FALSE, если IN < (val2 – 0.5∙hyst);

  • Q2=TRUE, если IN > (val2 + 0.5∙hyst).

Пояснить принцип работы блока можно на следующем примере. Пусть IN – измеренное значение температуры, U1 и U2 – нижняя и верхняя уставки температуры, Q1 и Q2 – реле управления задвижкой (Q1 – открытие, Q2 – закрытие). Значения U1 и U2 определяются следующим образом:

  • U1 = (val1 – 0.5∙hyst);

  • U2 = (val2 + 0.5∙hyst).

Если текущее значение температуры IN меньше уставки U1, то замыкается реле Q1, заставляя задвижку открываться и увеличивать количество теплоносителя. Как только значение температуры превысит (U1+hyst), реле Q1 разомкнется и задвижка останется в том промежуточном положении, которое успело достигнуть за время t1. Если затем значение температуры по какой-либо причине превысит уставку U2, сработает реле U2 и задвижка начнет закрываться до тех пор, пока температура не вернется в диапазон межу значениями [U1+hyst, U2-hyst].

INTEGRATE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

E

BOOL

Сигнал управление блоком

X

REAL

Входное значение

K

REAL

Коэффициент передачи

Выходы

Y

REAL

Значение интеграла

Используемые модули

T_PLC_MS

Функциональный блок INTEGRATE представляет собой И-звено. Если вход E имеет значение TRUE, то на выход Y поступает интеграл входного сигнала X с коэффициентом усиления K. Для расчета интеграла используется метод трапеций:

Graphic

, где n-номер текущего цикла ПЛК, ΔT-время цикла ПЛК секундах.

Модули управления

DRIVER_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Ручное управление выходом

IN

BOOL

Сигнал нажатия на кнопку

RST

BOOL

Переключение выхода в FALSE

Выходы

Q

BOOL

Выход кнопки

Параметры

Toggle_Mode

BOOL

Режим работы кнопки

Timeout

TIME

Таймаут сброса выхода

Функциональный блок DRIVER_1 представляет собой модуль обработки нажатия кнопки. Если параметр Toggle_Mode имеет значение FALSE, то по переднему фронту на входе IN выход Q принимает значение TRUE на время Timeout, после чего выход будет автоматически сброшен в состояние FALSE. В течение этого времени вход IN не обрабатывается. Если параметр Toggle_Mode имеет значение TRUE, то по переднему фронту на входе IN значение выхода Q инвертируется. Параметр Timeout определяет время, через которое выход Q будет автоматически сброшен в состояние FALSE (если выход имеет значение TRUE). Для отключения таймаута необходимо задать Timeout= T#0ms.

Вход SET позволяет управлять выходом Q независимо от состояния входа IN. По переднему фронту на входе RST выход Q принимает значение FALSE независимо от состояния входов SET и IN. См. также ФБ DRIVER_4, позволяющий обрабатывать нажатия 4-х кнопок.

DRIVER_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Ручное управление выходом

IN0...IN3

BOOL

Сигнал нажатия на кнопку 0...3

RST

BOOL

Переключение выхода в FALSE

Выходы

Q0...Q3

BOOL

Выход кнопки 0...3

Параметры

Toggle_Mode

BOOL

Режим работы кнопки

Timeout

TIME

Таймаут сброса выходов

Функциональный блок DRIVER_4 представляет собой модуль обработки нажатий для 4-х кнопок. Принцип работы блока полностью соответствует ФБ DRIVER_1, единственным отличием является число обрабатываемых кнопок.

DRIVER_4C

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал переключения выходов

RST

BOOL

Сигнал сброса блока

Выходы

SN

INT

Номер текущего состояния

Q0…Q3

BOOL

Выходы блока

Параметры

Timeout

TIME

Таймаут переключения в состояние 0

SX

ARRAY [1..7] OF BYTE

Массив битовых масок выходов

Функциональный блок DRIVER_4C представляет собой модуль управления с 7-ю заданными состояниями выходов, которые устанавливаются в параметре SX в виде битовых масок. Выход SN определяет номер текущего состояния. По умолчанию модуль находится в состоянии 0, при этом SN=0, а битовая маска выходов = 2#0000. По переднему фронту на входе IN происходит переключение выходов в состояние SN=1, при котором битовая маска выходов = SX[1] (где Q0 – младший бит битовой маски). При последующих передних фронтах на входе IN модуль будет последовательно переключаться в состояния 2…7, и после 7-ого состояния вернется в нулевое. Если одна из битовых масок массива SX равна 2#0000, то по ее достижению модуль вернется в состояние SN=0. Значение параметра Timeout ограничивает время, которое модуль может провести в состояниях, отличных от нулевого. По истечении этого времени модуль вернется в состояние SN=0. Для отключения таймаута необходимо задать Timeout=T#0ms. По переднему фронту на входе RST происходит принудительное переключение модуля в состояние SN=0.

Рассмотрим пример работы с модулем. Пусть Timeout=T#0ms, SX=[2#0001, 2#0011, 2#0111, 2#0000, 2#1111, 2#1100, 2#1110].

Сигнал управления

SN

Q0

Q1

Q2

Q3

-

0

FALSE

FALSE

FALSE

FALSE

Передний фронт по IN

1

TRUE

FALSE

FALSE

FALSE

Передний фронт по IN

2

TRUE

TRUE

FALSE

FALSE

Передний фронт по IN

3

TRUE

TRUE

TRUE

FALSE

Передний фронт по IN

0

FALSE

FALSE

FALSE

FALSE

Передний фронт по IN

1

TRUE

FALSE

FALSE

FALSE

Передний фронт по RST

0

FALSE

FALSE

FALSE

FALSE

FLOW_CONTROL

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал ручного управления

REQ

BOOL

Сигнал автоматического управления

ENQ

BOOL

Разрешение управления

RST

BOOL

Сигнал сброса

Выходы

Q

BOOL

Сигнал управления клапаном

STATUS

BYTE

ESR-код

Параметры

T_AUTO

TIME

Время активности выхода Q

T_DELAY

TIME

Время блокировки управления REQ

Используемые модули

TP_1D

Функциональный блок FLOW_CONTROL используется для управления клапаном. Если вход ENQ имеет значение TRUE, то блок находится в работе и разрешает управление выходом Q через входы IN и REQ. Вход IN позволяет вручную управлять выходом Q. По переднему фронту на входе REQ выход Q принимает значение TRUE на время T_AUTO, после чего выход сбрасывается FALSE и управление через вход REQ блокируется на время T_DELAY. В течение времени блокировки можно управлять выходом через вход IN. В течение времени T_AUTO выход может быть сброшен в состояние FALSE с помощью переднего фронта на входе RST.

Выход Status определяет состояние блока и совместим с ESR-модулями:

Значение выхода Status

Описание

100

Блок готов к работе

101

Выход включен с помощью входа IN

102

Выход включен с помощью входа REQ

103

Выход отключен с помощью входа RST

FT_PROFILE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

K

REAL

Коэффициент масштабирования

O

REAL

Смешение

M

REAL

Коэффициент масштаба времени

E

BOOL

Сигнал запуска блока

Выходы

Y

REAL

Выход генератора

RUN

BOOL

Флаг «блок в работе»

ET

TIME

Время, прошедшее с начала работы

Параметры

value_0, value_1, value_2, value_3, value_10, value_11, value_12, value_13

REAL

Значение уставки

time_1, time_2, time_3, time_10, time_11, time_12, time_13

TIME

Время достижения уставки

Используемые модули

T_PLC_MS, MULTIME

Функциональный блок FT_PROFILE используется для изменения величины по заданной зависимости «уставка – время достижения» (например, для температурного профиля печи). Профиль разбивается на 7 участков (с номерами 1, 2, 3, 10, 11, 12, 13), продолжительности которых определяют соответствующие параметры time_x. Следует заметить, что все интервалы time_ x отсчитываются относительно момента запуска блока, поэтому каждое последующее значение времени должно быть больше предыдущего. Значения крайних точек участков определяются параметрами value_x. Переходы между участками происходят по линейной зависимости. Входы K и O определяют коэффициент масштабирования и смещения выхода Y; вход M определяет коэффициент масштаба времени. Значение выхода Y на участке b определяется следующей формулой:

Graphic

Блок запускается в работу импульсом по переднему фронту на входе E; при этом участки 11-13 будут обработаны только в том случае, если к началу времени их обработки E уже имеет значение FALSE. Выход RUN имеет значение TRUE, пока блок находится в работе; выход ET отображает время, прошедшее с начала работы блока. После завершения обработки всех участков выход RUN принимает значение FALSE, а на выходе ET сохраняется общее время работы блока.

Каждый импульс по переднему фронту на входе IN запускает работу блока заново.

INC_DEC

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

CHa

BOOL

Канал A

CHb

BOOL

Канал B

RST

BOOL

Сигнал сброса

Выходы

dir

BOOL

Направление вращения

cnt

INT

Счетчик фронтов

Функциональный блок INT_DEC представляет собой модуль инкрементального квадратурного энкодера. На входы CHa и CHb должны быть поданы сигналы каналов A и B энкодера. Выход dir определяет направление вращения (TRUE – прямое, FALSE – обратное). Выход cnt содержит сумму подсчитанных фронтов (как передних, так и задних) по обоим каналам. По переднему фронту на входе RST счетчик обнуляется.

INTERLOCK

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

I1

BOOL

Вход 1

I2

BOOL

Вход 2

TL

TIME

Время блокировки

Выходы

Q1

BOOL

Выход 1

Q2

BOOL

Выход 2

Функциональный блок INTERLOCK содержит два входа (I1 и I2), которые управляют соответствующими выходами (Q1 и Q2). В каждый момент времени только один из выходов может быть активен. Ниже приведена таблица состояний входов и выходов.

I1

I2

Q1

Q2

FALSE

FALSE

FALSE

FALSE

FALSE

TRUE

FALSE

TRUE

TRUE

FALSE

TRUE

FALSE

TRUE

TRUE

FALSE

FALSE

Вход TL определяет время блокировки между отключением одного выхода и включением другого (т.е. после того, как выход Q1 примет значение FALSE, выход Q2 не сможет принять значение TRUE до истечения времени TL).

Graphic
Трассировка ФБ (TL=T#10s)

INTERLOCK_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

I0

BOOL

Вход 0

I1

BOOL

Вход 1

I2

BOOL

Вход 2

I3

BOOL

Вход 3

E

BOOL

Сигнал управления блоком

MODE

INT

Режим работы блока

Выходы

OUT

BYTE

Выход блока

TP

BOOL

Флаг «значение выхода изменилось»

Функциональный блок INTERLOCK_4 содержит четыре входа типа BOOL (I0…I3), которые управляют выходом типа BYTE (OUT). Если вход E имеет значение FALSE, то выход OUT имеет значение 0. Если вход E имеет значение TRUE, то значение выхода OUT определяется значениями входов I0…I3 и режимом работы MODE:

Mode

Описание

0

Все входы транслируются на выход (I0 – младший бит)

1

На выход транслируется только старший активный бит

2

На выход транслируется активный бит, изменившийся последним

3

На выход транслируется активный бит, причем до его отключения остальные входы не обрабатываются

Выход TP принимает значение TRUE на 1 цикл ПЛК при каждом изменении выхода OUT.

MANUAL

Тип модуля: функция

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал дистанционного управления

ON

BOOL

Сигнал местного управления «Включить»

OFF

BOOL

Сигнал местного управления «Выключить»

Выходы

MANUAL

BOOL

Выход функции

Функция MANUAL представляет собой модуль местного/дистанционного управления. Выход функции определяется значением входа дистанционного управления IN и входами локального управления ON/OFF (“включить” / “выключить”), причем сигналы управления имеют следующие приоритеты:

IN

ON

OFF

MANUAL

FALSE

FALSE

FALSE

FALSE

TRUE

FALSE

FALSE

TRUE

не имеет значения

не имеет значения

TRUE

FALSE

не имеет значения

TRUE

FALSE

TRUE

Таким образом, местное управление имеет приоритет по сравнению с дистанционным, а сигнал местного управления “Выключить” - над сигналом “Включить”.

MANUAL_1

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал дистанционного управления

MAN

BOOL

Режим управления

M_I

BOOL

Сигнал местного управления

SET

BOOL

Сигнал принудительного включения

RST

BOOL

Сигнал принудительного отключения

Выходы

Q

BOOL

Выход блока

STATUS

BYTE

ESR-код

Функциональный блок MANUAL_1 представляет собой модуль местного/дистанционного управления. Если вход MAN имеет значение FALSE, то значение выхода Q определяется значением входа IN. Если вход MAN имеет значение TRUE, то значение выхода Q определяется значением входа M_I и, кроме того, может быть принудительно изменено на TRUE/FALSE по переднему фронту входа SET/RST. После импульса на входе SET или RST значение входа M_I перестает влиять на значение выхода; чтобы вернуться к управлению через вход M_I необходимо переключить вход MAN в состояние FALSE, после чего опять вернуть его в TRUE.

Выход Status определяет состояние блока и совместим с ESR-модулями:

Значение выхода Status

Описание

100

Блок в режиме дистанционного управления (MAN=FALSE).

101

Выход принудительно взведен в TRUE (через SET).

102

Выход принудительно сброшен в FALSE (через RST).

103

Блок в режиме местного управления (MAN=TRUE).

MANUAL_2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал дистанционного управления

ENA

BOOL

Сигнал управления блоком

ON

BOOL

Сигнал принудительного включения

OFF

BOOL

Сигнал принудительного отключения

MAN

BOOL

Сигнал местного управления

Выходы

Q

BOOL

Выход блока

STATUS

BYTE

ESR-код

Функциональный блок MANUAL_2 представляет собой модуль местного/дистанционного управления. Если вход ENA имеет значение FALSE, то блок отключен и выход Q имеет значение FALSE. Если вход ENA имеет значение TRUE, то блок находится в работе и значение выхода Q определяется состояниями входов IN, ON, OFF и MAN («-» –состояние входа не имеет значения, «x» – совпадающие состояния входов и выходов).

Выход Status определяет состояние блока и совместим с ESR-модулями.

ENA

IN

ON

OFF

MAN

Q

STATUS

Описание

FALSE

-

-

-

-

FALSE

104

Блок отключен

TRUE

x

FALSE

FALSE

-

x

100

Блок в режиме дист. управления

TRUE

-

TRUE

FALSE

-

TRUE

101

Выход принудительно взведен в TRUE

TRUE

-

FALSE

TRUE

-

FALSE

102

Выход принудительно сброшен в FALSE

TRUE

-

TRUE

TRUE

x

x

103

Блок в режиме местного управления

MANUAL_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

I0…I3

BOOL

Сигналы дистанционного управления

MAN

BOOL

Режим управления

STP

BOOL

Сигнал пошагового переключения

M0…M3

BOOL

Сигналы местного управления

Выходы

Q0…Q3

BOOL

Выходы блока

STATUS

BYTE

ESR-код

Использованные модули

INC

Функциональный блок MANUAL_4 представляет собой 4-х канальный модуль местного/дистанционного управления. Если вход MAN имеет значение FALSE, то значения выходов Q0…Q3 определяются значениями входов I0…I3. Если вход MAN имеет значение TRUE, то значения выходов Q0…Q3 определяются значениями входов M0…M3. Если вход MAN имеет значение TRUE, и на входе STP детектируется импульс по переднему фронту, то блок переходит в режим пошагового переключения выходов – при этом выход Q0 принимает значение TRUE, а все остальные выходы – FALSE. Каждый следующий импульс на входе STP будет переключать активный выход блока:

Действие

Q0

Q1

Q2

Q3

Импульс по переднему фронту на входе STP

TRUE

FALSE

FALSE

FALSE

Импульс по переднему фронту на входе STP

FALSE

TRUE

FALSE

FALSE

Импульс по переднему фронту на входе STP

FALSE

FALSE

TRUE

FALSE

Импульс по переднему фронту на входе STP

FALSE

FALSE

FALSE

TRUE

Импульс по переднему фронту на входе STP

TRUE

FALSE

FALSE

FALSE

…

…

…

…

…

Выход Status определяет состояние блока и совместим с ESR-модулями:

STATUS

Описание

100

Блок в режиме дистанционного управления (MAN=FALSE)

101

Блок в режиме местного управления (MAN=TRUE)

110/111/112/113

Блок в режиме пошагового переключения, активен выход Q0/Q1/Q2/Q3

PARSET

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

A0

BOOL

Сигнал переключения выходов 0

A1

BOOL

Сигнал переключения выходов 1

Выходы

P1…P4

REAL

Выходы блока

Параметры

X01…X04, X11…X14,

X21…X24, X31…X34

REAL

Возможные значения выходов

TC

TIME

Время перехода к новому значению

Используемые модули

T_PLC_MS

Функциональный блок PARSET передает на выходы P1…P4 одну из 4-х заранее подготовленных групп значения (X01…X04/X11…X14/X21…X24/X31…X34) в зависимости от состояний входов A0 и A1:

A0

A1

P1

P2

P3

P4

FALSE

FALSE

X01

X02

X03

X03

FALSE

TRUE

X11

X12

X13

X14

TRUE

FALSE

X21

X22

X23

X24

TRUE

TRUE

X31

X32

X33

X34

Если параметр TC имеет значение T#0ms, то при переключении выходов значения меняются мгновенно; если значение TC отлично от нуля, то изменение значения выходов происходит плавно, по линейной зависимости за время TC.

PARSET2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входное значение

Выходы

P1…P4

REAL

Выходы блока

Параметры

X01…X04, X11…X14,

X21…X24, X31…X34

REAL

Возможные значения выходов

L1…L3

REAL

Граничные значения для X

TC

TIME

Время перехода к новому значению

Используемые модули

PARSET

Функциональный блок PARSET2 передает на выходы P1…P4 одну из 4-х заранее подготовленных групп значения (X01…X04/X11…X14/X21…X24/X31…X34) в зависимости от значения входа X и заданных для него граничных значений L1…L3:

X

P1

P2

P3

P4

X < L1

X01

X02

X03

X03

L1 < X < L2

X11

X12

X13

X14

L2 < X < L3

X21

X22

X23

X24

L3 ≤ X

X31

X32

X33

X34

Если параметр TC имеет значение T#0ms, то при переключении выходов значения меняются мгновенно; если значение TC отлично от нуля, то изменение значения выходов происходит плавно, по линейной зависимости за время TC.

SIGNAL

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN

BOOL

Сигнал управления блоком

SIG

BYTE

Последовательность бит

TS

TIME

Период переключения выхода

Выходы

Q

BOOL

Выход генерации последовательности бит

Используемые модули

T_PLC_MS

Функциональный блок SIGNAL используется для циклической генерации заданной последовательности бит. Пока вход IN имеет значение TRUE, на выходе Q генерируется последовательность бит, определенная значением входа SIG, при этом изменение выхода происходит с периодичностью TS. Генерация сигнала начинается с произвольного бита последовательности.

SIGNAL_4

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

IN1…IN4

BOOL

Сигнал выбора последовательности

TS

TIME

Период переключения выхода

Выходы

Q

BOOL

Выход генерации последовательности бит

Параметры

S1…S4

BYTE

Заданные последовательности бит

Используемые модули

SIGNAL

Функциональный блок SIGNAL_4 используется для циклической генерации одной из 4-х заданных последовательностей бит. Пока один из входов IN1…IN4 имеет значение TRUE, на выходе Q генерируется соответствующая последовательность бит (S1…S4), при этом изменение выхода происходит с периодичностью TS. Генерация сигнала начинается с произвольного бита последовательности. Если одновременно активны несколько входов, то на выходе генерируется последовательность с наименьшим номером.

См. также описание ФБ SIGNAL.

SRAMP

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

X

REAL

Входной сигнал

A_UP

REAL

Ускорение нарастания выходного сигнала

A_DN

REAL

Ускорение спада выходного сигнала

VU_MAX

REAL

Макс. скорость нарастания выходного сигнала

VD_MAX

REAL

Макс. скорость спада выходного сигнала

LIMIT_HIGH

REAL

Верхний предел выходного сигнала

LIMIT_LOW

REAL

Нижний предел выходного сигнала

RST

BOOL

Сигнал сброса блока

Выходы

Y

REAL

Выходной сигнал

V

REAL

Скорость изменения выходного сигнала

Используемые модули

TC_S

Функциональный блок SRAMP используется для плавного изменения выходного сигнала при изменении входного. Значения входов блока ограничивают скорость нарастания и спада выходного сигнала Y (VU_MAX, VD_MAX), ускорение его нарастания и спада (A_UP, A_DN) и максимальное/минимальное допустимое значение (LIMIT_HIGH, LIMIT_LOW). Значения VU_MAX и A_UP должны быть положительными, а VD_MAX и A_DN – отрицательными. На выход V подается текущая скорость изменения выходного сигнала. По переднему фронту на входе RST происходит обнуление выходов блока.

TUNE

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки значения SET_val

SU

BOOL

Сигнал увеличения значения

SD

BOOL

Сигнал уменьшения значения

RST

BOOL

Сигнал установки значения RST_val

Выходы

Y

REAL

Изменяемое значение

Параметры

SS

REAL

Шаг изменения значения по нажатию кнопок SU/SD

Limit_H

REAL

Верхний предел значения выхода

Limit_L

REAL

Нижний предел значения выхода

SET_val

REAL

Значение для сигнала SET

RST_val

REAL

Значение для сигнала RST

T1

TIME

Время зажатия кнопки для S2

T2

TIME

Время зажатия кнопки для S2

S1

REAL

Шаг изменения значения при зажатии кнопок SU/SD на время T1, ед/с

S2

REAL

Шаг изменения значения при зажатии кнопок SU/SD на время T2, ед/с

Используемые модули

T_PLC_MS

Функциональный блок TUNE представляет собой модуль управления значением. По переднему фронту на входе SU/SD значение выхода Y увеличивается/уменьшается на величину SS. Таким образом, входы SU и SD могут быть привязаны к кнопкам «больше»/ «меньше». Если вход SU/SD сохраняет значение TRUE в течение времени T1/T2 (т.е. кнопка зажата), то значение Y начинается каждую секунду увеличиваться/уменьшаться на величину S1/S2. По переднему фронту на входе SET/ RST выход Y принимает значение SET_val/RST_ val. Значение Y ограничено диапазоном [Limit_L…Limit_H].

TUNE2

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SET

BOOL

Сигнал установки значения SET_val

SU

BOOL

Сигнал увеличения значения (SS)

SD

BOOL

Сигнал уменьшения значения (SS)

FU

BOOL

Сигнал увеличения значения (FS)

FD

BOOL

Сигнал уменьшения значения (FS)

RST

BOOL

Сигнал установки значения RST_val

Выходы

Y

REAL

Изменяемое значение

Параметры

SS

REAL

Шаг изменения значения по нажатию кнопок SU/SD

FS

REAL

Шаг изменения значения по нажатию кнопок FU/FD

Limit_H

REAL

Верхний предел значения выхода

Limit_L

REAL

Нижний предел значения выхода

SET_val

REAL

Значение для сигнала SET

RST_val

REAL

Значение для сигнала RST

TR

TIME

Время зажатия кнопки для S2

S1

REAL

Шаг изменения значения при зажатии кнопок SU/SD на время TR, ед/с

S2

REAL

Шаг изменения значения при зажатии кнопок FU/FD на время TR, ед/с

Используемые модули

T_PLC_MS

Функциональный блок TUNE2 представляет собой модуль управления значением. По переднему фронту на входе SU/SD значение выхода Y увеличивается/уменьшается на величину SS. По переднему фронту на входе FU/FD значение выхода Yувеличивается/уменьшается на величину FS. Таким образом, входы SU и SD могут быть привязаны к кнопкам «больше»/ «меньше», а входы FD/ FS – к кнопкам «значительно больше»/«значительно меньше». Если вход SU/SD сохраняет значение TRUE в течение времени TR (т.е. кнопка зажата), то значение Y начинается каждую секунду увеличиваться/уменьшаться на величину S1. Если вход FU/FD сохраняет значение TRUE в течение времени TR, то значение Y начинается каждую секунду увеличиваться/уменьшаться на величину S2. По переднему фронту на входе SET/RST выход Y принимает значение SET_val/RST_val. Значение Y ограничено диапазоном [Limit_L…Limit_H].

Работа с буфером

Функции, описанные в данной главе, используются для операций с буфером. Буфер представляет собой массив байт. Входными переменными для каждой функции являются указатель на массив (PT) и размер массива (SIZE). В большинстве случаев представляется удобным использовать операторы ADR и SIZEOF, которые возвращают адрес и размер массива в байтах соответственно.

Обработка массива, полученного по указателю, производится путем прямых манипуляций с памятью ПЛК. Этот тип обработки является крайне эффективным, так как не требует копирования содержимого массива.

_BUFFER_CLEAR

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO BYTE

Указатель на буфер

SIZE

UINT

Размер буфера

Выходы

_BUFFER_CLEAR

BOOL

Флаг окончания обработки буфера

Функция _BUFFER_CLEAR присваивает каждому из элементов буфера значение 0. Результаты записываются в тот же буфер по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: буфер [2, 12, 4, 8, 6] после обработки функцией примет вид [0, 0, 0, 0, 0].

Пример

VAR (* Буфер в виде массива байт *) Buffer : ARRAY[1..5] OF BYTE := [2, 12, 4, 8, 6]; (* Флаг окончания обработки *) Done : BOOL; (* Счетчик для отображения *) i : INT; END_VAR (* Вызов функции _BUFFER_CLEAR *) Done := OSCAT_BASIC._BUFFER_CLEAR( PT := ADR(Buffer), SIZE := SIZEOF(Buffer) ); (* Результат: - Buffer = [0, 0, 0, 0, 0] - Done = TRUE Пояснение: - ADR(Buffer) возвращает адрес массива в памяти - SIZEOF(Buffer) возвращает размер массива в байтах (5 байт) - Функция присваивает каждому элементу буфера значение 0 *) END_PROGRAM

_BUFFER_INIT

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO BYTE

Указатель на буфер

SIZE

UINT

Размер буфера

INIT

BYTE

Присваиваемое значение

Выходы

_BUFFER_INIT

BOOL

Флаг окончания обработки буфера

Функция _BUFFER_INIT присваивает каждому из элементов буфера значение INIT. Результаты записываются в тот же буфер по указателю. После окончания обработки выход функции принимает значение TRUE.

Пример: буфер [2, 12, 4, 8, 6] после обработки функцией примет вид [3, 3, 3, 3, 3].

Пример

VAR (* Буфер в виде массива байт *) Buffer : ARRAY[1..5] OF BYTE := [2, 12, 4, 8, 6]; (* Присваиваемое значение *) InitValue : BYTE := 3; (* Флаг окончания обработки *) Done : BOOL; END_VAR (* Вызов функции _BUFFER_INIT *) Done := OSCAT_BASIC._BUFFER_INIT( PT := ADR(Buffer), SIZE := SIZEOF(Buffer), INIT := InitValue ); (* Результат: - Buffer = [3, 3, 3, 3, 3] - Done = TRUE Пояснение: - ADR(Buffer) возвращает адрес массива в памяти - SIZEOF(Buffer) возвращает размер массива в байтах (5 байт) - Функция присваивает каждому элементу буфера значение INIT (3) *) END_PROGRAM

_BUFFER_INSERT

Тип модуля: функция

Переменная

Тип

Описание

Входы

STR

STRING

Записываемая строка

POS

INT

Позиция для записи

PT

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер

SIZE

UINT

Размер буфера

Выходы

_BUFFER_INSERT

INT

Позиция в буфере после записи

Используемые модули

_STRING_TO_BUFFER

Функция _BUFFER_INSERT записывает строку STR (в виде ASCII-кодов) в буфер с позиции POS (где 0 – позиция первого элемента буфера), смещая оставшуюся часть данных в буфере на длину строки. После окончания операции на выход функции транслируется позиция буфера после вставленной строки.

Пример

VAR (* Буфер в виде массива байт *) Buffer : ARRAY[0..9] OF BYTE := [2, 12, 4, 8, 6, 0, 0, 0, 0, 0]; (* Записываемая строка *) TextToInsert : STRING := 'test'; (* Позиция для вставки (0 — начало буфера) *) InsertPosition : INT := 2; (* Результат — позиция после вставки *) NewPosition : INT; END_VAR (* Вызов функции _BUFFER_INSERT *) NewPosition := OSCAT_BASIC._BUFFER_INSERT( STR := TextToInsert, POS := InsertPosition, PT := ADR(Buffer), SIZE := SIZEOF(Buffer) ); (* Результат: - Buffer = [2, 12, 116, 101, 115, 116, 4, 8, 6, 0] - NewPosition = 6 Пояснение: - Исходный буфер: [2, 12, 4, 8, 6, 0, 0, 0, 0, 0] - Вставляем 'test' с позиции 2 (третья ячейка) - ASCII-коды: 't'=116, 'e'=101, 's'=115, 't'=116 - Данные после позиции 2 (4, 8, 6, 0, 0, 0, 0) сдвигаются вправо на 4 байта - Итоговый буфер: [2, 12, 116, 101, 115, 116, 4, 8, 6, 0] - NewPosition = 2 + 4 = 6 (позиция сразу после вставленной строки) *) END_PROGRAM

См. также функцию __STRING_TO_BUFFER, которая перезаписывает данные буфера, а не смещает их.

_BUFFER_UPPERCASE

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO BYTE

Указатель на буфер

SIZE

INT

Размер буфера

Выходы

_BUFFER_UPPERCASE

BOOL

Флаг окончания обработки буфера

Используемые модули

TO_UPPER

Функция _BUFFER_UPPERCASE интерпретирует буфер как набор ASCII-кодов, и конвертирует ASCII-коды букв в коды тех же букв в верхнем регистре.

Пример

VAR (* Буфер в виде массива байт *) Buffer : ARRAY[0..3] OF BYTE := [242, 229, 241, 242]; (* Флаг окончания обработки *) Done : BOOL; END_VAR (* Вызов функции _BUFFER_UPPERCASE *) Done := OSCAT_BASIC._BUFFER_UPPERCASE( PT := ADR(Buffer), SIZE := SIZEOF(Buffer) ); (* Результат: - Buffer = [210, 197, 209, 210] - Done = TRUE Пояснение: - Исходные ASCII-коды: 242, 229, 241, 242 (буквы "т", "е", "с", "т") - После конвертации: 210, 197, 209, 210 (буквы "Т", "Е", "С", "Т") - Все строчные буквы заменены на заглавные *) END_PROGRAM

См. также функцию _STRING_TO_BUFFER, которая перезаписывает данные буфера, а не смещает их.

_STRING_TO_BUFFER

Тип модуля: функция

Переменная

Тип

Описание

Входы

STR

STRING

Записываемая строка

POS

INT

Позиция для записи

PT

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер

SIZE

UINT

Размер буфера

Выходы

_STRING_TO_BUFFER

INT

Позиция в буфере после записи

Функция _STRING_TO_BUFFER записывает строку STR (в виде ASCII-кодов) в буфер с позиции POS (где 0 – позиция первого элемента буфера), перезаписывая хранящиеся в буфере данные. После окончания операции на выход функции транслируется позиция буфера после вставленной строки.

Пример

VAR (* Буфер в виде массива байт *) Buffer : ARRAY[0..9] OF BYTE := [2, 12, 4, 8, 6, 0, 0, 0, 0, 0]; (* Записываемая строка *) TextToWrite : STRING := 'test'; (* Позиция для записи (0 — начало буфера) *) WritePosition : INT := 2; (* Результат — позиция после записи *) NewPosition : INT; END_VAR (* Вызов функции _STRING_TO_BUFFER *) NewPosition := OSCAT_BASIC._STRING_TO_BUFFER( STR := TextToWrite, POS := WritePosition, PT := ADR(Buffer), SIZE := SIZEOF(Buffer) ); (* Результат: - Buffer = [2, 12, 116, 101, 115, 116, 0, 0, 0, 0] - NewPosition = 6 Пояснение: - Исходный буфер: [2, 12, 4, 8, 6, 0, 0, 0, 0, 0] - Записываем 'test' с позиции 2 (третья ячейка) - ASCII-коды: 't'=116, 'e'=101, 's'=115, 't'=116 - Данные в позициях 2, 3, 4, 5 перезаписываются - Данные после позиции 5 (0, 0, 0, 0) остаются без изменений - Итоговый буфер: [2, 12, 116, 101, 115, 116, 0, 0, 0, 0] - NewPosition = 2 + 4 = 6 (позиция сразу после записанной строки) *) END_PROGRAM

См. также функцию _BUFFER_INSERT, которая перезаписывает данные буфера, а не смещает их.

BUFFER_COMP

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT1

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер 1

SIZE1

INT

Размер буфера 1

PT2

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер 2

SIZE2

INT

Размер буфера 2

START

INT

Начальная позиция для поиска буфера 2 в буфере 1

Выходы

BUFFER_COMP

INT

Начальная позиция буфера 2 в буфере 1

Функция BUFFER_COMP производит поиск содержимого буфера, расположенного по адресу PT2, в буфере, расположенном по адресу PT1, начиная с элемента номер START (нулевому элементу буфера 1 соответствует START=0). Функция возвращает номер элемента буфера 1, начиная с которого в нем было найдено первое вхождение буфера 2. Если буфер не был найден, то функция возвращает -1.

Пример

VAR (* Буфер 1 — исходный массив *) Buffer1 : ARRAY[0..9] OF BYTE := [2, 12, 4, 8, 6, 2, 12, 4, 8, 6]; (* Буфер 2 — искомый шаблон *) Buffer2 : ARRAY[0..1] OF BYTE := [12, 4]; (* Начальная позиция для поиска *) StartPos : INT := 0; (* Результат — позиция первого вхождения *) FoundPos : INT; END_VAR (* Вызов функции BUFFER_COMP *) FoundPos := OSCAT_BASIC.BUFFER_COMP( PT1 := ADR(Buffer1), SIZE1 := SIZEOF(Buffer1), PT2 := ADR(Buffer2), SIZE2 := SIZEOF(Buffer2), START := StartPos ); (* Результат: FoundPos = 1 Пояснение: - Buffer1 = [2, 12, 4, 8, 6, 2, 12, 4, 8, 6] - Buffer2 = [12, 4] - Поиск начинается с позиции 0 - Первое вхождение [12, 4] — позиции 1 и 2 - Функция возвращает номер начального элемента: 1 Второе вхождение: позиции 6 и 7 (не возвращается, так как найдено первое) *) END_PROGRAM

BUFFER_SEARCH

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер

SIZE

INT

Размер буфера

STR

STRING

Искомая строка

POS

INT

Начальная позиция для поиска

IGN

BOOL

Регистрозависимость поиска

Выходы

BUFFER_SEARCH

BOOL

Начальная позиция найденной строки

Используемые модули

TO_UPPER

Функция BUFFER_SEARCH интерпретирует буфер как набор ASCII-кодов, и производит в нем поиск строки STR начиная с позиции POS (где 0 – позиция первого элемента буфера). Функция возвращает позицию первого вхождения строки в буфер. Если строка не найдена, то функция возвращает -1. Если вход IGN имеет значение TRUE, то поиск будет регистронезависимым, при этом искомая строка STR должна состоять только из заглавных букв (т.е. при STR=’AB’ в буфере также будет производиться поиск строк ‘AB’, ‘ab’, ‘Ab’ и ‘aB’). Если вход IGN имеет значение FALSE, то поиск будет регистрозависимым.

Пример

VAR (* Буфер с двумя строками: "тест" и "ТЕСТ" *) Buffer : ARRAY[0..9] OF BYTE := [242, 229, 241, 242, 0, 210, 197, 209, 210, 0]; (* Искомая строка (только заглавные буквы) *) SearchStr : STRING := 'ТЕСТ'; (* Начальная позиция поиска *) StartPos : INT := 0; (* Результаты *) PosIgnoreCase : INT; (* IGN = TRUE — регистронезависимый *) PosCaseSensitive : INT; (* IGN = FALSE — регистрозависимый *) END_VAR (* Регистронезависимый поиск *) PosIgnoreCase := OSCAT_BASIC.BUFFER_SEARCH( PT := ADR(Buffer), SIZE := SIZEOF(Buffer), STR := SearchStr, POS := StartPos, IGN := TRUE ); (* Регистрозависимый поиск *) PosCaseSensitive := OSCAT_BASIC.BUFFER_SEARCH( PT := ADR(Buffer), SIZE := SIZEOF(Buffer), STR := SearchStr, POS := StartPos, IGN := FALSE ); (* Результаты: - PosIgnoreCase = 0 - PosCaseSensitive = 5 Пояснение: Буфер: [242, 229, 241, 242, 0, 210, 197, 209, 210, 0] - Позиции 0–3: 242/229/241/242 = "тест" (строчные) - Позиция 4: 0 = разделитель - Позиции 5–8: 210/197/209/210 = "ТЕСТ" (заглавные) - Позиция 9: 0 = разделитель При IGN = TRUE: - Поиск не учитывает регистр - Находит "тест" с позиции 0 → возвращает 0 При IGN = FALSE: - Поиск учитывает регистр - Строчные "тест" не подходят - Находит "ТЕСТ" с позиции 5 → возвращает 5 *) END_PROGRAM

BUFFER_TO_STRING

Тип модуля: функция

Переменная

Тип

Описание

Входы

PT

POINTER TO ARRAY [0..32767] OF BYTE

Указатель на буфер

SIZE

UINT

Размер буфера

START

START

Начальная позиция

STOP

STOP

Конечная позиция

Выходы

BUFFER_TO_STRING

STRING

Извлеченная строка

Функция BUFFER_TO_STRING интерпретирует буфер как набор ASCII-кодов, и возвращает текст, размещенный в нем с позиции START по позицию STOP в виде строки (где 0 – позиция первого элемента буфера).

Пример

VAR (* Буфер с ASCII-кодами *) Buffer : ARRAY[0..9] OF BYTE := [2, 12, 116, 101, 115, 116, 0, 0, 0, 0]; (* Позиции для извлечения *) StartPos : INT := 2; (* Начало строки *) StopPos : INT := 5; (* Конец строки *) (* Результат — извлечённая строка *) ExtractedString : STRING; END_VAR (* Вызов функции BUFFER_TO_STRING *) ExtractedString := OSCAT_BASIC.BUFFER_TO_STRING( PT := ADR(Buffer), SIZE := SIZEOF(Buffer), START := StartPos, STOP := StopPos ); (* Результат: ExtractedString = 'test' Пояснение: - Buffer = [2, 12, 116, 101, 115, 116, 0, 0, 0, 0] - Извлекаем с позиции 2 по позицию 5 - ASCII-коды 116/101/115/116 = 't'/'e'/'s'/'t' - Результат: 'test' *) END_PROGRAM

Работа со списками

Функции, описанные в данной главе, используются для операций над списками. Список представляет собой строковую переменную (типа STRING), содержащую записи, каждая из которых начинается со специального символа (этот символ определяется пользователем). Максимальный размер списка определяется глобальной константой LIST_LENGTH.

Функции обрабатывают списки через VAR_IN_OUT переменные (входы-выходы) – т.е. на вход функции подается исходный список, и на этот же вход возвращается результат его обработки. Такой подход позволяет обрабатывать списки путем прямых манипуляций с памятью ПЛК и является крайне эффективным, так как не требует копирования содержимого списков.

В рамках рассматриваемых примерах в качестве разделителя используется символ ‘&’ (ASCII-код – 16#26).

Примеры списков:

  • ‘&12&345’ – список с двумя записями (’12’ и ‘345’);

  • ‘’ – список без записей;

  • ‘&&&’ – список с тремя пустыми записями;

  • ‘&12&345&&ABC’ – список с четырьмя записями (’12’, ‘345’, пустая запись, ‘ABC’).

Номера записей отсчитываются с единицы (т.е. первая запись списка имеет номер 1).

LIST_ADD

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

INS

STRING

Добавляемая запись

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_ADD

BOOL

Флаг завершения операции

Используемые модули

CHR_TO_STRING

Функция LIST_ADD добавляет в конец списка LIST с разделителем SEP запись INS. После выполнения операции выход функции принимает значение TRUE.

Пример

VAR (* Список с разделителем '&' (ASCII 16#26) *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Добавляемая запись *) NewRecord : STRING := 'ABC'; (* Флаг завершения операции *) Done : BOOL; END_VAR (* Вызов функции LIST_ADD *) Done := OSCAT_BASIC.LIST_ADD( SEP := Separator, INS := NewRecord, LIST := List ); (* Результат: - List = '&12&345&ABC' - Done = TRUE Пояснение: - Исходный список: '&12&345' (записи '12' и '345') - Добавляем запись 'ABC' в конец - Новая запись отделяется разделителем '&' - Итоговый список: '&12&345&ABC' (записи '12', '345', 'ABC') *) END_PROGRAM

LIST_CLEAN

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_CLEAN

BOOL

Флаг завершения операции

Функция LIST_CLEAN очищает список от пустых записей. После выполнения операции выход функции принимает значение TRUE.

Пример

VAR (* Список с пустыми записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&&ABC'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Флаг завершения операции *) Done : BOOL; END_VAR (* Вызов функции LIST_CLEAN *) Done := OSCAT_BASIC.LIST_CLEAN( SEP := Separator, LIST := List ); (* Результат: - List = '&12&345&ABC' - Done = TRUE Пояснение: - Исходный список: '&12&345&&ABC' (4 записи: '12', '345', '', 'ABC') - Пустая запись между '&&' удаляется - Итоговый список: '&12&345&ABC' (3 записи: '12', '345', 'ABC') *) END_PROGRAM

LIST_GET

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

POS

INT

Номер читаемой записи

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_GET

STRING(LIST_LENGTH)

Прочитанная запись

Функция LIST_GET возвращает из списка LIST с разделителем SEP запись с номером POS. Нумерация записей начинается с 1.

Пример

VAR (* Список с записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&ABC&XYZ'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Номер читаемой записи *) RecordNumber : INT := 2; (* Прочитанная запись *) Record : STRING(OSCAT_BASIC.LIST_LENGTH); END_VAR (* Вызов функции LIST_GET *) Record := OSCAT_BASIC.LIST_GET( SEP := Separator, POS := RecordNumber, LIST := List ); (* Результат: Record = '345' Пояснение: - Список: '&12&345&ABC&XYZ' - Записи: 1='12', 2='345', 3='ABC', 4='XYZ' - POS = 2 → возвращается вторая запись '345' *) END_PROGRAM

LIST_INSERT

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

POS

INT

Позиция для вставки записи

INS

STRING

Добавляемая запись

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_INSERT

BOOL

Флаг завершения операции

Используемые модули

CHR_TO_STRING

Функция LIST_INSERT добавляет в список LIST с разделителем SEP запись INS. Запись заменяет существующую запись номер POS, при этом существующая и все последующие записи смещаются. Если POS=0, то запись добавляется в начало списка (так же, как и при POS=1). Если значение POS превышает число существующих записей списка, то список дополняется пустыми записями.

После выполнения операции выход функции принимает значение TRUE.

Пример

VAR (* Список с записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&ABC'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Позиция для вставки *) Position : INT := 2; (* Вставляемая запись *) NewRecord : STRING := 'NEW'; (* Флаг завершения операции *) Done : BOOL; END_VAR (* Вызов функции LIST_INSERT *) Done := OSCAT_BASIC.LIST_INSERT( SEP := Separator, POS := Position, INS := NewRecord, LIST := List ); (* Результат: - List = '&12&NEW&345&ABC' - Done = TRUE Пояснение: - Исходный список: '&12&345&ABC' (записи '12', '345', 'ABC') - Вставляем 'NEW' в позицию 2 - Запись '345' и последующие сдвигаются вправо - Итоговый список: '&12&NEW&345&ABC' *) END_PROGRAM

LIST_LEN

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_LEN

INT

Число записей в списке

Функция LIST_LEN возвращает число записей в списке LIST с разделителем SEP.

Пример

VAR (* Список с записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&ABC&XYZ'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Число записей в списке *) RecordCount : INT; END_VAR (* Вызов функции LIST_LEN *) RecordCount := OSCAT_BASIC.LIST_LEN( SEP := Separator, LIST := List ); (* Результат: RecordCount = 4 Пояснение: - Список: '&12&345&ABC&XYZ' - Записи: '12', '345', 'ABC', 'XYZ' - Всего 4 записи *) END_PROGRAM

LIST_NEXT

Тип модуля: ФБ

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

RST

BOOL

Сигнал перезапуска блока

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LEL

STRING(LIST_LENGTH)

Запись списка

NUL

BOOL

Флаг «прочитаны все записи»

Функциональный блок LIST_NEXT используется для чтения записей из списка LIST с разделителем SEP. При каждом последующем вызове блока на выход LEL транслируется следующая запись списка. Когда прочитаны все записи (или в списке их нет), выход NUL принимает значение TRUE. По переднему фронту на входе RST происходит перезапуск блока.

Пример

VAR     fbListNext:       OSCAT_BASIC.LIST_NEXT;     sList:            STRING(OSCAT_BASIC.LIST_LENGTH) := 's34&sAB&1122sTest';     asListElements:   ARRAY [1..10] OF STRING(OSCAT_BASIC.LIST_LENGTH);     iPos:             INT; END_VAR iPos := 0; fbListNext(LIST := sList, SEP := 16#26); WHILE NOT fbListNext.NUL AND iPos <= 10 DO     asListElements[iPos] :=    fbListNext.LEL;     fbListNext(list := sList);     iPos           := iPos + 1; END_WHILE END_PROGRAM

LIST_RETRIEVE

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

POS

INT

Номер вырезаемой записи

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_RETRIEVE

STRING(LIST_LENGTH)

Вырезанная запись

Функция LIST_RETRIEVE вырезает из списка LIST с разделителем SEP запись с номером POS. Нумерация запись начинается с 1. Если элемент с данным номером отсутствует, то функция возвращает пустую строку. См. также функцию LIST_RETRIEVE_LAST, которая используется для вырезания последней записи списка.

Пример

VAR (* Список с записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&ABC&XYZ'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Номер вырезаемой записи *) Position : INT := 2; (* Вырезанная запись *) RetrievedRecord : STRING(OSCAT_BASIC.LIST_LENGTH); END_VAR (* Вызов функции LIST_RETRIEVE *) RetrievedRecord := OSCAT_BASIC.LIST_RETRIEVE( SEP := Separator, POS := Position, LIST := List ); (* Результат: - RetrievedRecord = '345' - List = '&12&ABC&XYZ' Пояснение: - Исходный список: '&12&345&ABC&XYZ' (записи '12', '345', 'ABC', 'XYZ') - Вырезаем запись с номером 2 ('345') - Запись удаляется из списка - Итоговый список: '&12&ABC&XYZ' (записи '12', 'ABC', 'XYZ') *) END_PROGRAM

LIST_RETRIEVE_LAST

Тип модуля: функция

Переменная

Тип

Описание

Входы

SEP

BYTE

ASCII-код символа-разделителя

Входы-выходы

LIST

STRING(LIST_LENGTH)

Список

Выходы

LIST_RETRIEVE_LAST

STRING(LIST_LENGTH)

Вырезанная запись

Функция LIST_RETRIEVE_LASTвырезает из списка LIST с разделителем SEP последнюю запись. См. также функцию LIST_RETRIEVE, которая используется для вырезания заданной записи списка.

Пример

VAR (* Список с записями *) List : STRING(OSCAT_BASIC.LIST_LENGTH) := '&12&345&ABC&XYZ'; (* Разделитель *) Separator : BYTE := 16#26; (* '&' *) (* Вырезанная запись *) RetrievedRecord : STRING(OSCAT_BASIC.LIST_LENGTH); END_VAR (* Вызов функции LIST_RETRIEVE_LAST *) RetrievedRecord := OSCAT_BASIC.LIST_RETRIEVE_LAST( SEP := Separator, LIST := List ); (* Результат: - RetrievedRecord = 'XYZ' - List = '&12&345&ABC' *) END_PROGRAM