---
title: "Руководство пользователя ПИК1(М01)"
product: "ПЧВ3 [М01] преобразователь частоты"
document_number: "№ 1-RU-133614-1.1"
version: "1.1"
language: "ru"
source: "https://docs.owen.ru/product/pcv3-m01-preobrazovatel-castoty/doc/rukovodstvo-polzovatela-pik1m01"
pdf: "https://docs.owen.ru/download/pdf/DBPaM.rp_pik1%28m01%29_1-ru-133614-1.1.pdf"
generated: "2026-10-12"
---
# Руководство пользователя ПИК1(М01)
## Содержание
- [Введение](#topic-87678)
- [Назначение и функции](#topic-87679)
- [Устройство](#topic-87680)
- [Назначение клемм, переключателя и индикаторов](#topic-87681)
- [Монтаж интерфейсной платы CANopen](#topic-87682)
- [Настройка](#topic-87683)
- [Подключение к шине CAN](#topic-87684)
- [Работа по протоколу CANopen](#topic-87685)
- [Идентификатор CAN-сообщения (COB ID)](#topic-87686)
- [Доступ к параметрам через SDO](#topic-87687)
- [Чтение и запись параметров через SDO](#topic-87688)
- [Обмен данными через PDO](#topic-87689)
- [Принимаемый объект данных процесса (RPDO)](#topic-87690)
- [Передаваемый объект данных процесса (TPDO)](#topic-87691)
- [Данные, отображаемые по умолчанию](#topic-87692)
- [Сообщение об ошибке](#topic-87693)
## Введение
Настоящее руководство пользователя предназначено для ознакомления обслуживающего персонала с устройством, конструкцией и подключением платы интерфейсной CANopen ПИК1(М01), в дальнейшем по тексту именуемой «интерфейсная плата CANopen» или «плата». Плата не является самостоятельным устройством и предназначена для работы в составе ПЧВ3(М01).
## Назначение и функции
Интерфейсная плата CANopen предназначена для подключения преобразователя частоты к сети CAN и управления им по протоколу CANopen.
Плата поддерживает следующие функции протокола CANopen:
- контроль работоспособности (Heartbeat);
- асинхронный обмен SDO;
- периодическую запись в частотный преобразователь четырех объектов данных RPDO и периодическое чтение из частотного преобразователя четырех объектов данных TPDO;
- объекты для сообщений об ошибках (Emergency).
## Устройство
Интерфейсная плата CANopen представляет собой одноплатное устройство с разъемом для установки в ПЧВ3 (М01), клеммами для подключения к шине CAN, переключателем согласующего резистора и светодиодными индикаторами, отображающими состояние работы платы.
Внешний вид и устройство интерфейсной платы CANopen, а также расположение на плате клемм, переключателя и индикаторов показаны на [рисунке](#УстройствоИнтерфейснойПлатыCANopen-D9F87173).
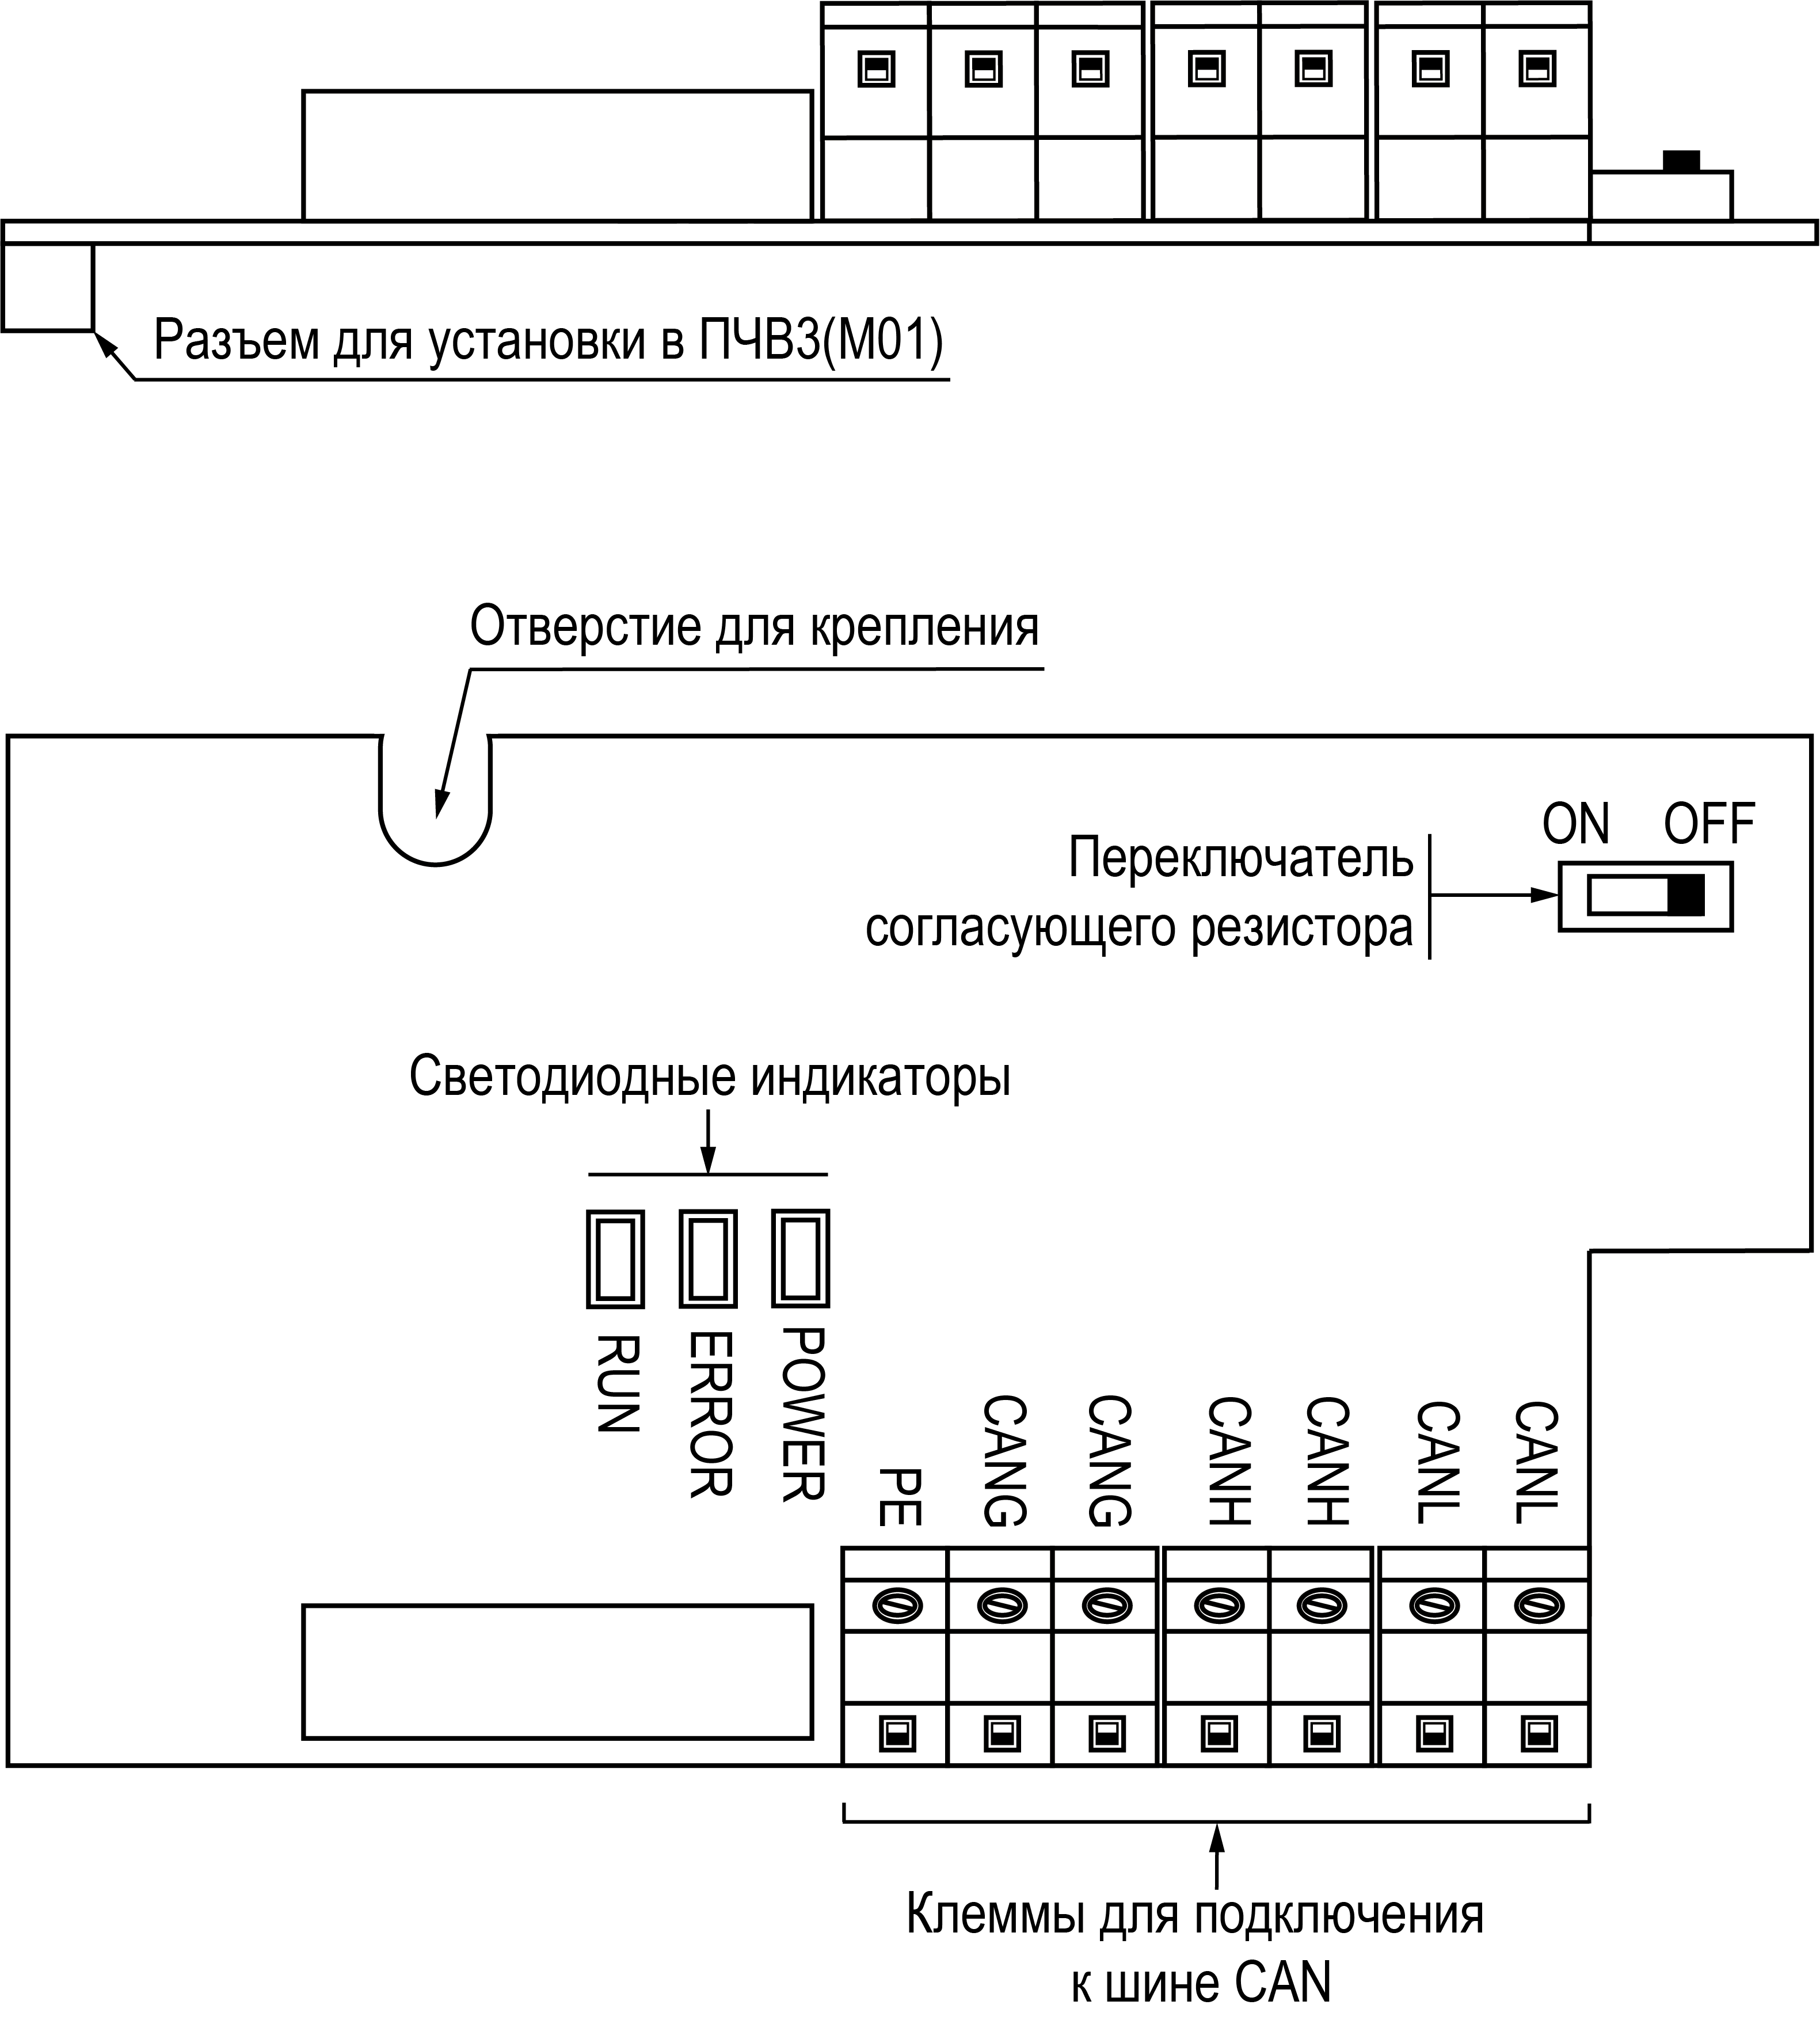
*Устройство интерфейсной платы CANopen*
## Назначение клемм, переключателя и индикаторов
Описание назначения клемм платы приведено в [таблице](#НазначениеКлеммПлатыРасширения-7BB75BEE).
**Назначение клемм платы**
| Клемма | Назначение |
| --- | --- |
| CANH | Клемма для подключения линии высокого уровня шины CAN |
| CANH | Клемма для подключения линии высокого уровня шины CAN |
| CANL | Клемма для подключения линии низкого уровня шины CAN |
| CANL | Клемма для подключения линии низкого уровня шины CAN |
| CANG | Клемма для подключения цепи общего провода шины CAN |
| CANG | Клемма для подключения цепи общего провода шины CAN |
| PE | Клемма заземления для подключения экрана кабеля |
Переключатель согласующего резистора (см. [рисунок](#УстройствоИнтерфейснойПлатыCANopen-D9F87173)) предназначен для подключения и отключения встроенного согласующего резистора 120 Ом шины CAN.
Положение **OFF** переключателя соответствует отключению встроенного согласующего резистора от шины CAN.
Положение **ON** переключателя соответствует подключению встроенного согласующего резистора к шине CAN.
> [!NOTE]
> **Примечание.** По умолчанию, переключатель согласующего резистора установлен в положение **OFF** (согласующий резистор отключен от шины CAN).
Описание назначения светодиодных индикаторов платы приведено в [таблице](#ИндикаторцветСостояниеОписаниеPOWER-D5766221).
**Назначение индикаторов платы**
| Индикатор (цвет) | Состояние | Описание |
| --- | --- | --- |
| POWER
(красного цвета) | Включен | Питание платы в норме. |
| POWER
(красного цвета) | Выключен | Питание платы отсутствует. |
| ERROR
(красного цвета) | Включен | Ошибка связи с преобразователем частоты. |
| ERROR
(красного цвета) | Мигает | Неверный адрес устройства. |
| ERROR
(красного цвета) | Двойное мигание | Авария преобразователя частоты. |
| RUN
(зеленого цвета) | Включен | Состояние RUN: идет циклический обмен данными с ведущими устройствами. |
| RUN
(зеленого цвета) | Мигает | Состояние PRE-RUN: Связь установлена, циклический обмен данными не запущен. |
| RUN
(зеленого цвета) | Выключен | Нет обмена данными. |
## Монтаж интерфейсной платы CANopen
Плата устанавливается в разъем **EX-A**, расположенный на плате управления ПЧВ3(М01).
> [!IMPORTANT]
> **Предупреждение.** Запрещается устанавливать интерфейсную плату CANopen в разъем **EX-B** или одновременно две интерфейсных платы CANopen в разъемы EX-A и EX-B.
Монтаж платы производится в соответствии с [рисунком](#МонтажПлатыРасширенияВходовИВыходов-7B376D69) в следующей последовательности:
1. Установить плату в разъем **EX-A** платы управления.
2. Закрепить плату при помощи винта, используя отверстие для крепления.
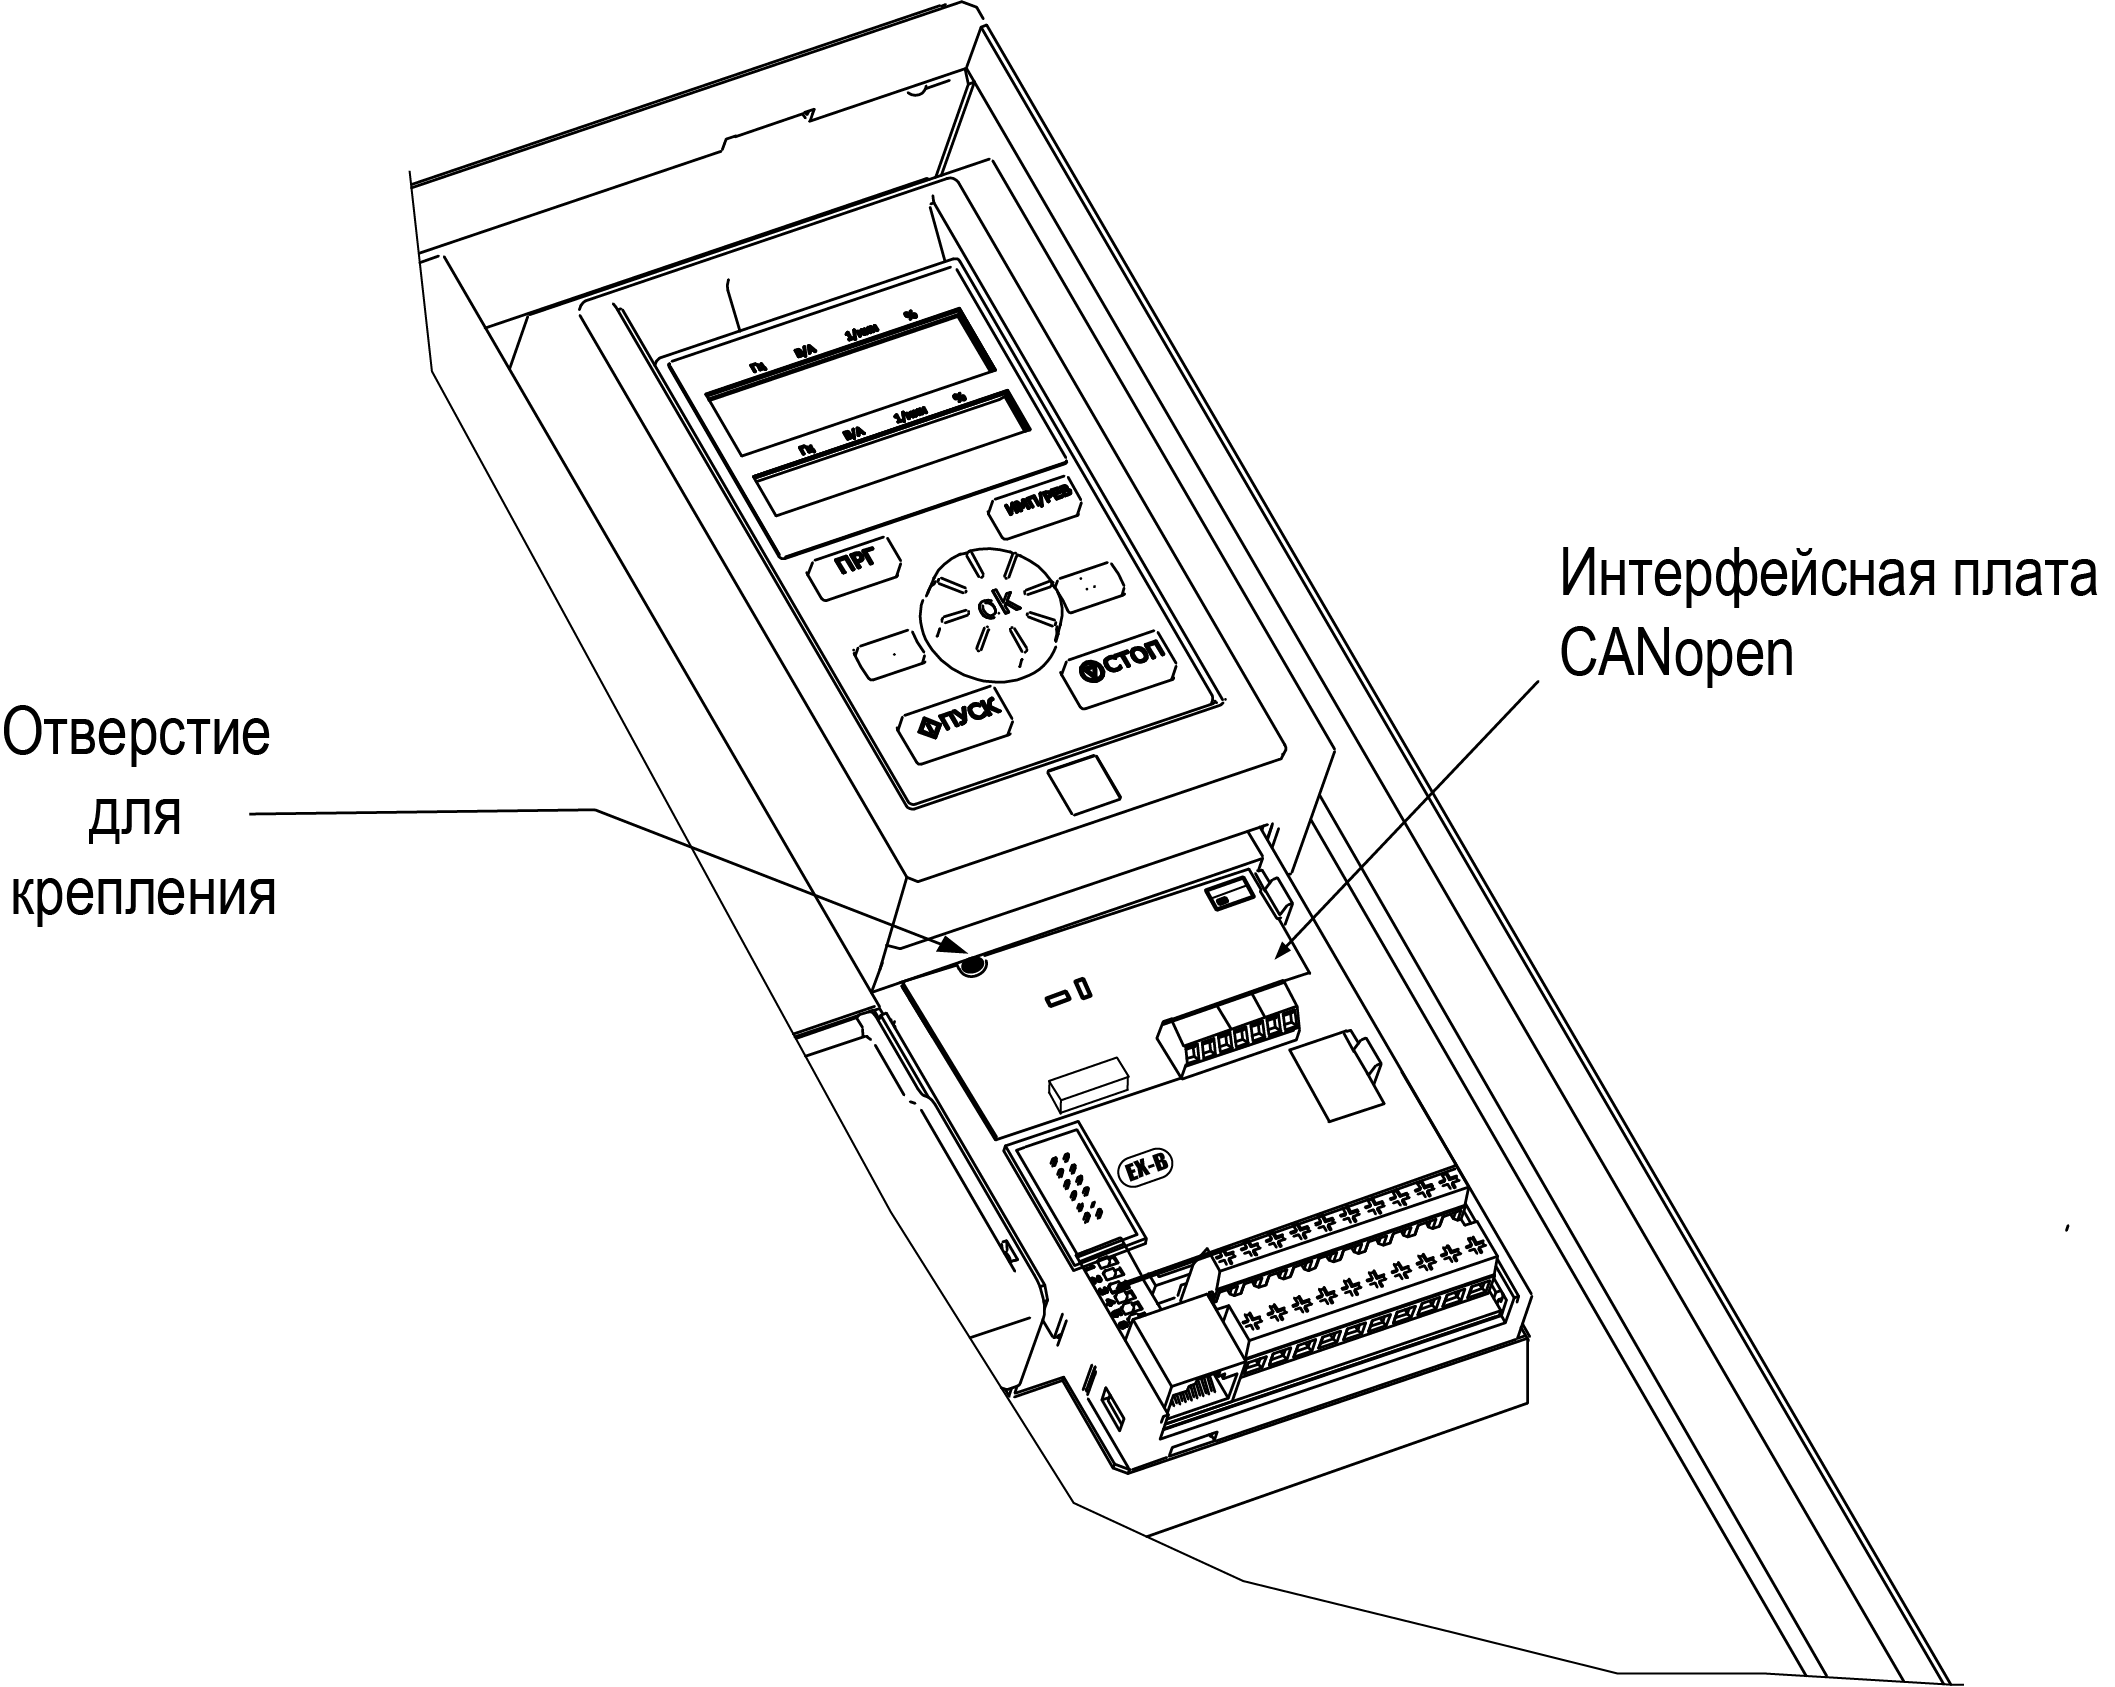
*Монтаж интерфейсной платы CANopen*
## Настройка
Для управления преобразователем частоты с помощью интерфейсной платы CANopen следует задать значения параметров ПЧВ, приведенных в [таблице](#ПараметрыНастройкиПЧВДляУправленияС-D5EF8C66).
**Параметры настройки ПЧВ для управления с помощью интерфейсной платы CANopen**
| Параметр | Значение параметра и описание |
| --- | --- |
| **F01.01** | Задать значение **3**. При данном значении параметра, в качестве источника команд для управления ПЧВ будет выбрана интерфейсная плата CANopen. |
| **F01.02** | Задать значение **10**, если через интерфейсную плату CANopen требуется задавать значение частоты. |
| **F03.41** | Задать значение **7**, если через интерфейсную плату CANopen требуется задавать значение крутящего момента. |
| **F03.54** | Задать значение **7**, если через интерфейсную плату CANopen требуется задавать ограничение частоты (прямое направление). |
| **F03.55** | Задать значение **7**, если через интерфейсную плату CANopen требуется задавать ограничение частоты (обратное направление). |
| **F12.40** | Задать значение **1**, если ПЧВ – ведущее устройство.
Если ПЧВ – ведомое устройство, следует оставить значение **0**, заданное по умолчанию. |
| **F12.41** | Задать адрес устройства CAN (NodeID). Значение адреса задается в диапазоне от **1** до **247**.
**Примечание.** После задания значения адреса необходимо выключить и снова включить ПЧВ. |
| **F12.42** | Данный параметр устанавливает скорость обмена данными по интерфейсу CAN. Значение параметра задается в диапазоне от **0** до **6** и соответствует скорости обмена:
• **0** – 20 Кбит/с;
• **1** – 50 Кбит/с;
• **2** – 100 Кбит/с;
• **3** – 125 Кбит/с (задано по умолчанию);
• **4** – 250 Кбит/с;
• **5** – 500 Кбит/с;
• **6** – 1 Мбит/с.
**Примечание.** При выборе значения скорости обмена данными необходимо учитывать длину кабеля линии связи шины CAN в соответствии с [таблицей](#СкоростьОбменаДаннымиИДлинаКабеляЛи-D5EF8FB2).
**Примечание.** После задания значения для данного параметра необходимо выключить и снова включить ПЧВ. |
| **F12.43** | Значение данного параметра определяет действия, выполняемые ПЧВ при потере связи между ведущим и ведомым устройствами шины CAN.
Если при потере связи не требуется выполнения каких–либо действий, следует оставить значение параметра **0**, заданное по умолчанию.
В противном случае, следует задать значение параметра в соответствии с требуемым действием:
• **1** – выдача ошибки и остановка выбегом;
• **2** – выдача предупреждения и продолжение работы. |
**Скорость обмена данными и длина кабеля линии связи шины CAN**
| Скорость обмена данными по интерфейсу CAN | Длина кабеля линии связи, не более |
| --- | --- |
| 1 Мбит/с | 25 м |
| 500 Кбит/с | 100 м |
| 250 Кбит/с | 250 м |
| 125 Кбит/с
(задана по умолчанию) | 500 м |
| 50 Кбит/с | 1000 м |
| 20 Кбит/с | 2500 м |
## Подключение к шине CAN
Перед подключением ПЧВ с установленной платой к шине CAN следует убедиться, что состояние индикаторов платы свидетельствует о наличии электропитания платы, исправной работе ПЧВ и отсутствии ошибок связи платы с ПЧВ (см. [таблицу](#ИндикаторцветСостояниеОписаниеPOWER-D5766221)).
При подключении к шине CAN необходимо учитывать зависимость длины кабеля связи от заданной скорости обмена данными по шине CAN (см. [таблицу](#СкоростьОбменаДаннымиИДлинаКабеляЛи-D5EF8FB2)).
Для корректной работы, на обоих концах шины CAN должны быть подключены согласующие резисторы (Rсогл) 120 Ом. Для подключения согласующего резистора 120 Ом на стороне платы, необходимо установить переключатель согласующего резистора в положение **ON** (см. [раздел](#topic-87681)).
Схема подключения платы к шине CAN приведена на [рисунке](#ПодключениеПлатыКШинеCAN-D9F89435).
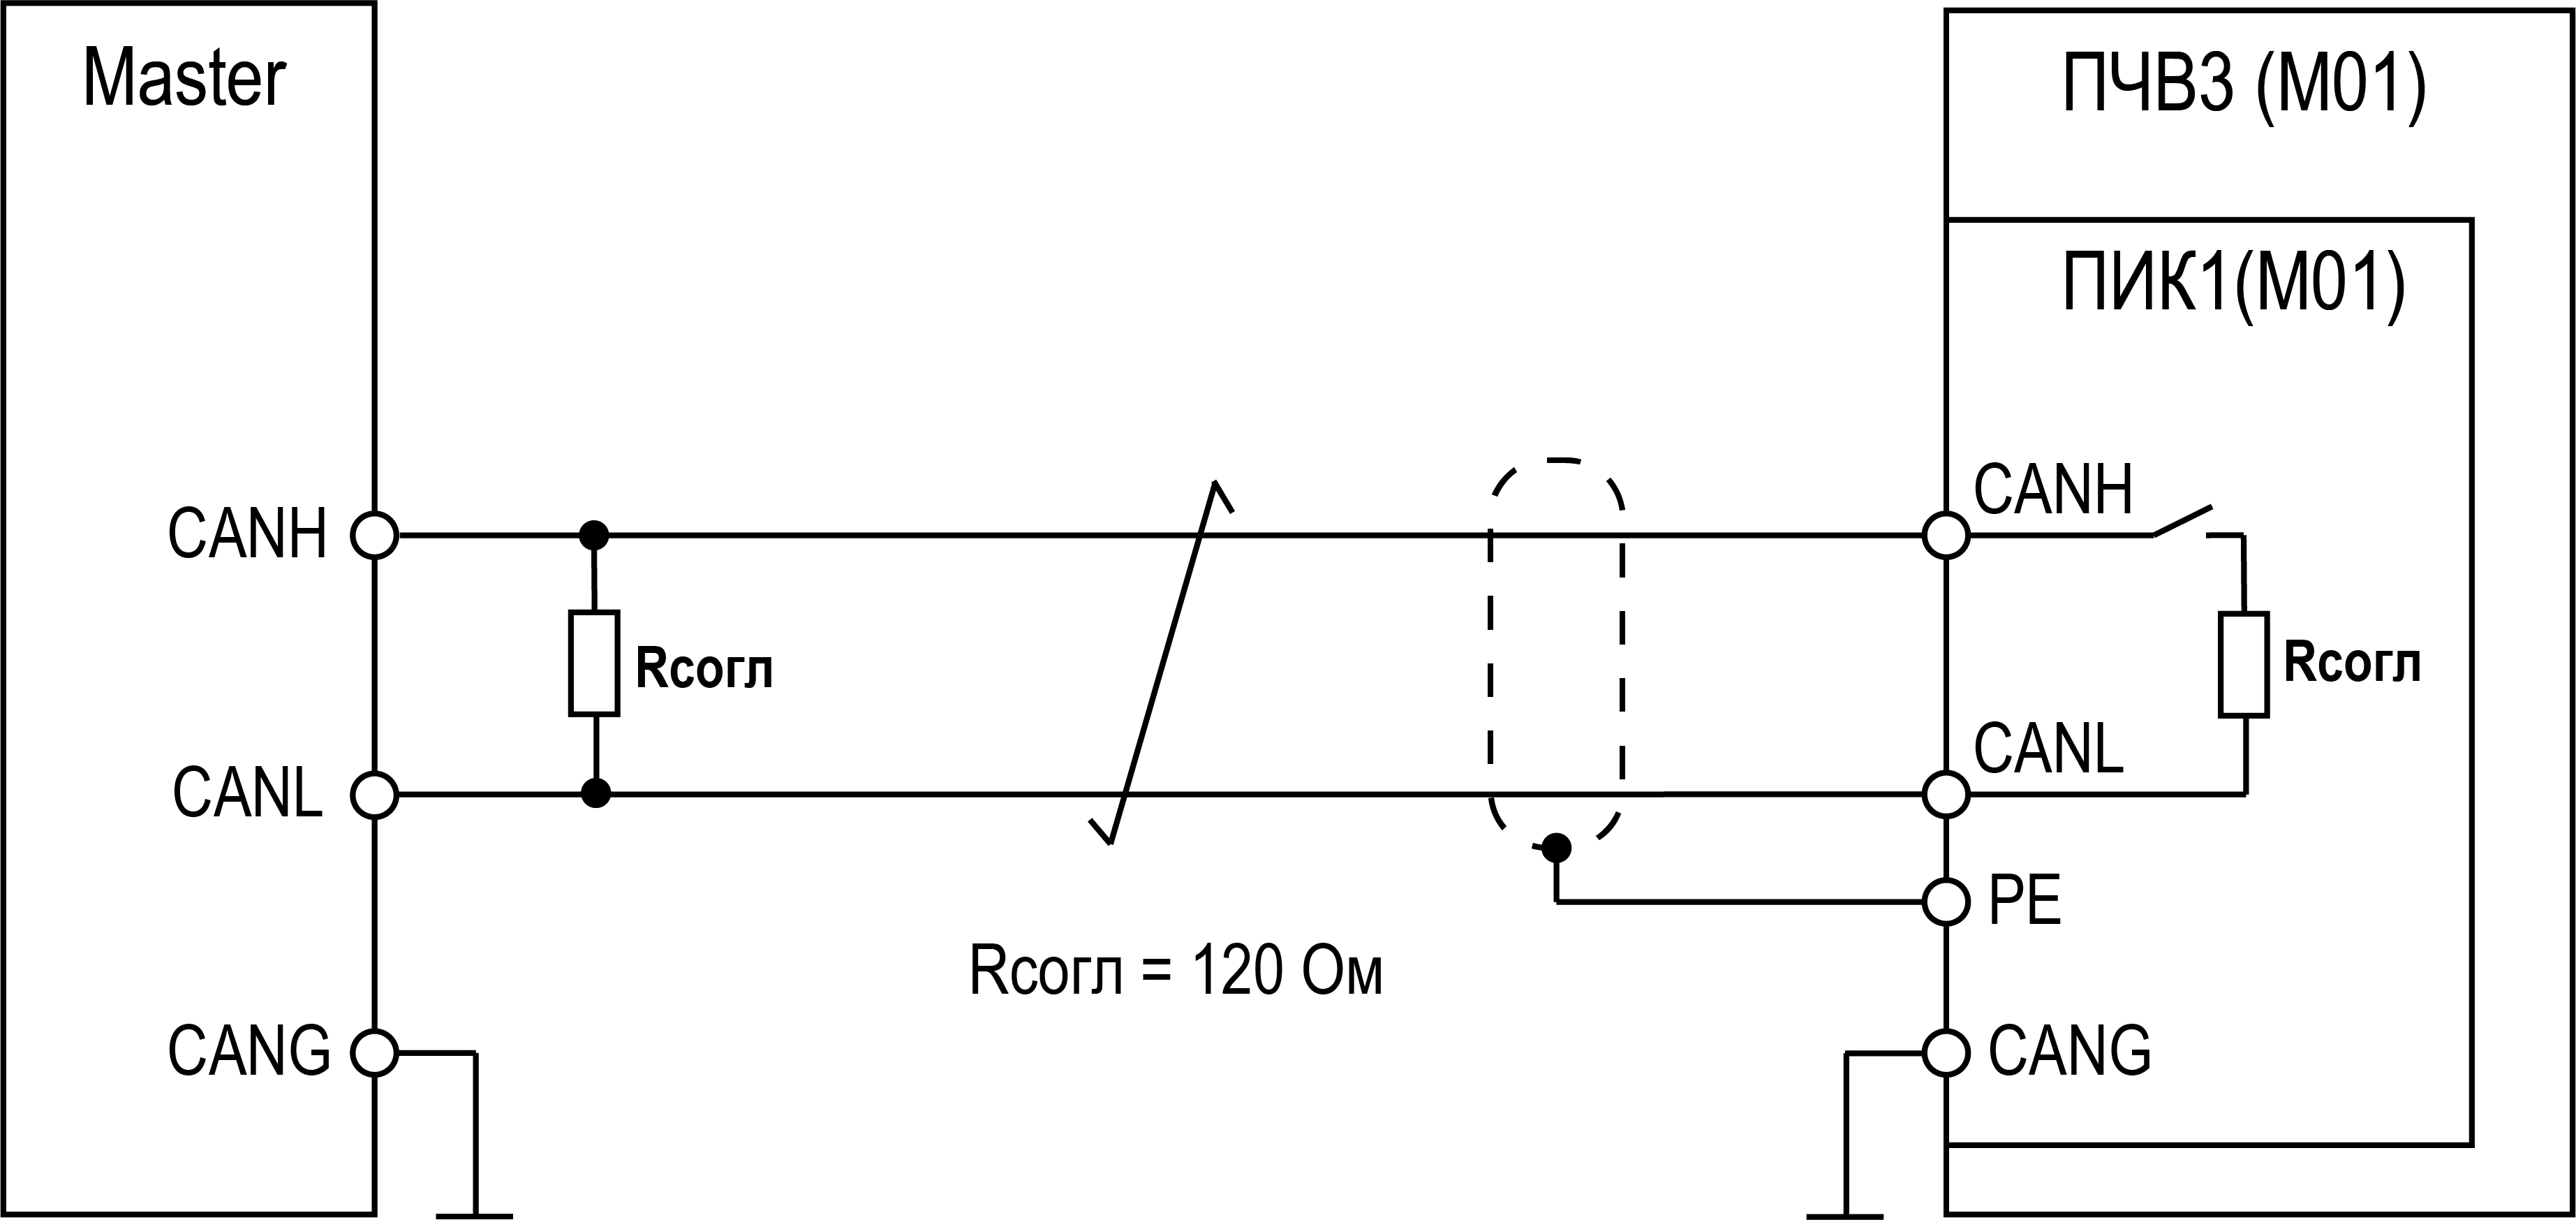
*Подключение платы к шине CAN*
## Работа по протоколу CANopen
Плата поддерживает асинхронный обмен SDO, а также периодическую запись в частотный преобразователь четырех объектов данных RPDO и периодическое чтение из частотного преобразователя четырех объектов данных TPDO.
В качестве способа обнаружения ошибок работы устройств в сети CAN используется контрольное тактирование (протокол Heartbeat).
Для высокоприоритетных сообщений об ошибках (срочных сообщений) используются объекты Emergency.
### Идентификатор CAN-сообщения (COB ID)
CAN-сообщение содержит идентификатор сообщения (COB ID). COB ID для соответствующих типов сообщений приведены в [таблице](#COBIDСообщений-D6F69A00).
**COB ID сообщений**
| Тип сообщения | COB ID (hex) |
| --- | --- |
| NMT | 0x000 |
| SYNC | 0x080 |
| EMCY | 0x80+NodeID |
| SDO Send | 0x600+NodeID |
| SDO Receive | 0x580+NodeID |
| RPDO1 | 0x200+NodeID |
| RPDO2 | 0x300+NodeID |
| RPDO3 | 0x400+NodeID |
| RPDO4 | 0x500+NodeID |
| TPDO1 | 0x180+NodeID |
| TPDO2 | 0x280+NodeID |
| TPDO3 | 0x380+NodeID |
| TPDO4 | 0x480+NodeID |
> [!NOTE]
> **Примечание.** NodeID – адрес (номер) устройства в сети CAN
### Доступ к параметрам через SDO
Параметры ПЧВ отображаются в объектах CANopen с использованием индекса (index) и субиндекса (subindex) объектного словаря CANopen.
При этом, индекс включает в себя номер группы параметров ПЧВ, а субиндекс – номер конкретного параметра ПЧВ:
**Index = 0x2000 + номер группы параметров**
**Subindex = 1+ номер параметра**
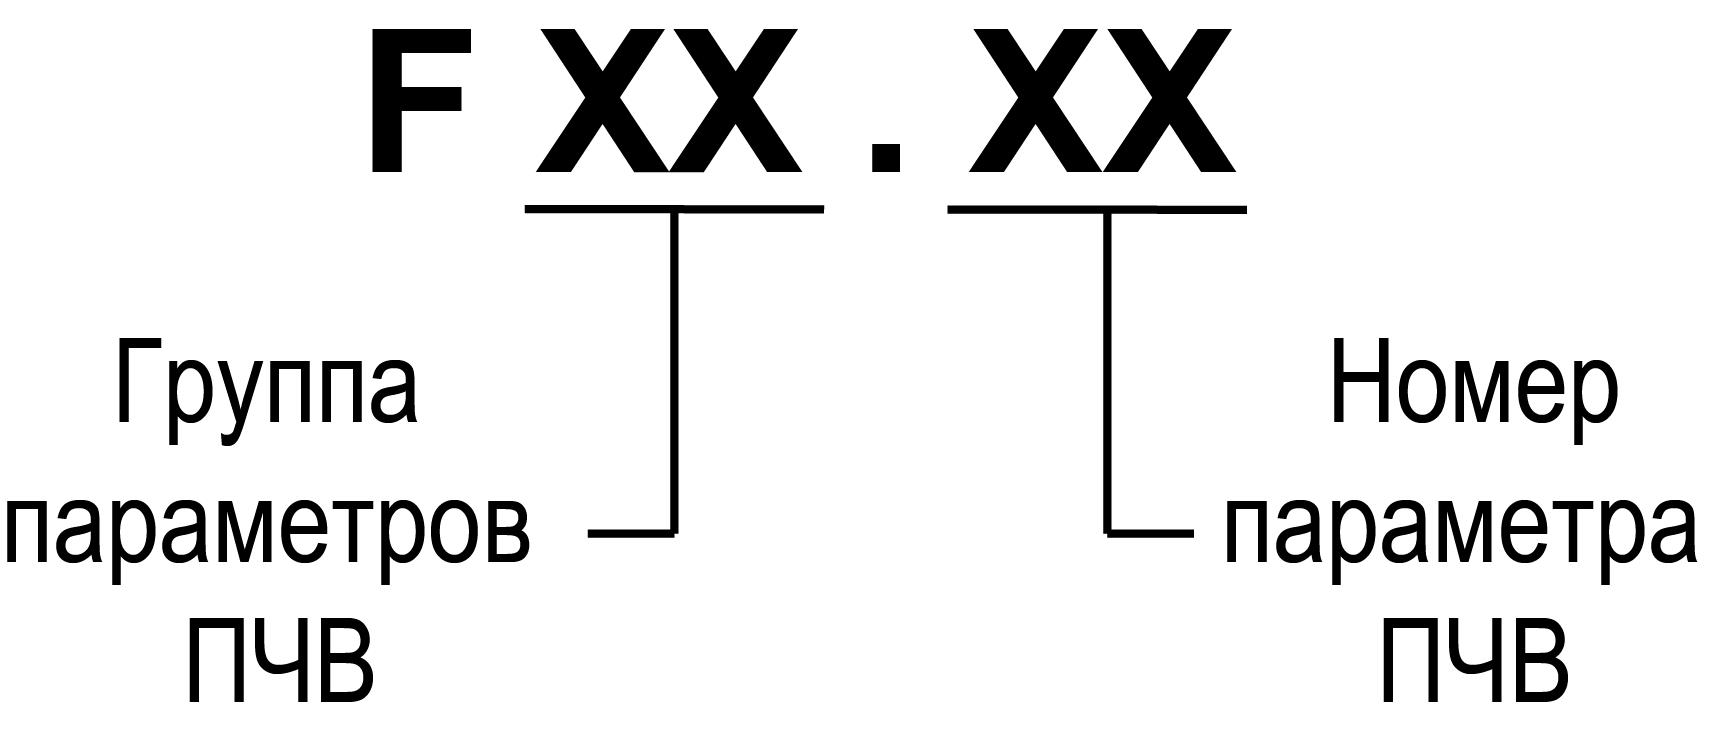
**Пример**
У параметра **F01.05** номер группы параметров: **01**, номер параметра: **05**.
Следовательно, доступ к параметру **F01.05** осуществляется через объект:
index = **0х2001** subindex = **0х06**.
Для записи параметров в энергонезависимую память используются объекты в соответствии с [таблицей](#ИндексыДляГруппПараметровПриЗаписиВ-D710C323).
**Индексы и субиндексы для групп параметров ПЧВ при записи в энергонезависимую память**
| Группа параметров ПЧВ | Index | Subindex |
| --- | --- | --- |
| F00 – F15 | 0х20f0 – 0х20ff соответственно | Subindex = 1+ номер параметра |
| F16 – F31 | 0х20a0 – 0х20af соответственно | Subindex = 1+ номер параметра |
### Чтение и запись параметров через SDO
**Команда чтения параметра через SDO**
| Поле | Данные | Описание |
| --- | --- | --- |
| ID | 0x600 + NodeID | Идентификатор, содержащий адрес устройства (NodeID) |
| RTR | 0 | |
| Data0 | 0x40 | Команда на чтение |
| Data1 | Index, младший байт | |
| Data2 | Index, старший байт | |
| Data3 | Subindex | |
| Data4 – Data7 | Резерв | |
**Ответ на команду чтения**
| Поле | Данные | Описание |
| --- | --- | --- |
| ID | 0x580 + NodeID | Идентификатор, содержащий адрес устройства (NodeID) |
| RTR | 0 | |
| Data0 | 0x43
0x4b
0x4f
0x80 | 0x43 – успешно, 4 байта данных
0x4b – успешно, 2 байта данных
0x4f – успешно, 1 байт данных
0x80 – ошибка чтения |
| Data1 | Index, младший байт | |
| Data2 | Index, старший байт | |
| Data3 | Subindex | |
| Data4 – Data7 | Данные или код ошибки
(Data4 – младший байт,
Data7 – старший байт) | Коды ошибок – см. [таблицу](#КодыОшибок-D878F4D8) |
**Команда записи параметра через SDO**
| Поле | Данные | Описание |
| --- | --- | --- |
| ID | 0x600 + NodeID | Идентификатор, содержащий адрес устройства (NodeID) |
| RTR | 0 | |
| Data0 | 0x23
0x2b
0x2f | 0x23 – запись 32 бита
0x2b – запись 16 бит
0x2f – запись 8 бит |
| Data1 | Index, младший байт | |
| Data2 | Index, старший байт | |
| Data3 | Subindex | |
| Data4 – Data7 | Данные
(Data4 – младший байт,
Data7 – старший байт) | |
**Ответ на команду записи**
| Поле | Данные | Описание |
| --- | --- | --- |
| ID | 0x580 + NodeID | Идентификатор, содержащий адрес устройства (NodeID) |
| RTR | 0 | |
| Data0 | 0x60
0x80 | 0x60 – успешно
0x80 – ошибка |
| Data1 | Index, младший байт | |
| Data2 | Index, старший байт | |
| Data3 | Subindex | |
| Data4 – Data7 | В случае ошибки записи – код ошибки
(Data4 – младший байт,
Data7 – старший байт)
Если запись успешна – 0 (нет ошибок) | Коды ошибок – см. [таблицу](#КодыОшибок-D878F4D8) |
**Коды ошибок**
| Код (hex) | Описание |
| --- | --- |
| 0х05040000 | Превышен таймаут |
| 0х05040001 | Неверная команда SDO |
| 0х06010002 | Запись в объект, доступный только для чтения |
| 0х06020000 | Объект не найден |
| 0х06040041 | Объект невозможно назначить в PDO |
| 0х06040042 | Длина PDO превышает допустимую |
| 0х06070010 | Несуществующий тип данных |
| 0х06090011 | Subindex не существует |
| 0х06090030 | Значение вне допустимого диапазона |
| 0х08000000 | Неизвестная ошибка |
| 0х08000020 | Невозможно изменить данные в текущем состоянии |
Примеры чтения и записи параметров ПЧВ через SDO приведены ниже.
**Пример**
Чтение параметра ПЧВ **F02.02** (адрес **0х0202**):
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x602 | 0 | 40 02 20 03 00 00 00 00 |
Ответ ПЧВ:
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x582 | 0 | 4b 02 20 03 00 00 00 00 |
| | |
| --- | --- |
| | |
**Пример**
Запись значения **3** в параметр ПЧВ **F02.02** (адрес **0х0202**):
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x602 | 0 | 2b 02 20 03 03 00 00 00 |
| | |
| --- | --- |
| | |
**Пример**
Чтение параметра ПЧВ **C00.26** с адресом **0x211A** (номинальное напряжение ПЧВ):
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x602 | 0 | 40 21 20 1b 00 00 00 00 |
Ответ ПЧВ:
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x582 | 0 | 4b 21 20 1b dc 00 |
| | |
| --- | --- |
| | |
**Пример**
Чтение коммуникационных переменных (на примере адреса **0x3006**):
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x602 | 0 | 40 30 20 07 00 00 00 00 |
Ответ ПЧВ:
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x582 | 0 | 4b 30 20 07 00 00 |
| | |
| --- | --- |
| | |
**Пример**
Запись коммуникационных переменных (на примере адреса **0x3006**, значение **100**):
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x602 | 0 | 2b 30 20 07 64 00 |
Ответ ПЧВ:
| Идентификатор | RTR | Данные (hex) |
| --- | --- | --- |
| 0x582 | 0 | 60 30 20 07 |
## Обмен данными через PDO
### Принимаемый объект данных процесса (RPDO)
RPDO – данные, периодически записываемые в преобразователь частоты.
Доступны 4 RPDO, в которых могут быть отображены коммуникационные переменные (адреса 0х3000), доступные для записи.
Суммарная длина переменных в каждом RPDO не должна превышать 8 байт.
### Передаваемый объект данных процесса (TPDO)
TPDO – данные, периодически считываемые из преобразователя частоты. Доступны 4 TPDO, в которых могут быть отображены параметры группы **C00**. Суммарная длина переменных в каждом TPDO не должна превышать 8 байт.
Момент отправки данных в зависимости от типа отправки указан в [таблице](#МоментОтправкиДанныхPDO-D88B81DC).
**Момент отправки данных PDO**
| Тип отправки данных | Момент отправки данных |
| --- | --- |
| Cyclic synchronization (тип 0) | При приеме команды SYNC |
| Cyclic synchronization (тип 1 – 240) | При приеме команды SYNC с соответствующим шагом синхронизации |
| Asynchronous (тип 252) | Не поддерживается |
| Asynchronous – vendor specified (тип 254) | При изменении данных |
| Asynchronous (тип 255) | При изменении данных, либо при истечении времени *event time*, но не чаще одного раза в течение времени *suppression time*. |
### Данные, отображаемые по умолчанию
**Отображаемые по умолчанию данные**
| PDO | Тип отправки | Длительность
*event time* | Параметр 1 | Параметр 2 | Параметр 3 | Параметр 4 |
| --- | --- | --- | --- | --- | --- | --- |
| RPDO1 | 255 | 100 мс | Команда
(0х3001) | Задание
частоты
х0,01 Гц
(0х3000) | Задание
момента
х0,1 %
(0х3000) | |
| TPDO1 | 255 | 100 мс | Состояние ПЧВ
(0х3002) | Выходной
ток
х0,1 А
(С00.02) | Выходная
частота
х0,01 Гц
(С00.01) | Скорость
двигателя
х1 об/мин
С00.05 |
| TPDO2 | 255 | 100 мс | Выходная
мощность
х0,1 %
(С00.10) | Входное
напряжение
х0,1 В
(С00.03) | Код ошибки
(0х3003) | |
| TPDO3 | 255 | 100 мс | Выходной
момент
х0,1 %
(С00.07) | Напряжение
на шине DC
х0,1 В
(С00.11) | Выходное
напряжение
х0,1 В
(С00.04) | Температура
ПЧВ
х0,1 °С
С00.12 |
**Формат команды**
| Команда | Описание |
| --- | --- |
| 0 | Нет команды |
| 1 | Пуск вперед |
| 2 | Пуск назад |
| 3 | Пуск в толчковом режиме вперед |
| 4 | Пуск в толчковом режиме назад |
| 5 | Останов с замедлением |
| 6 | Останов с выбегом |
| 7 | Сброс ошибки |
| 8 | Запрет запуска |
| 9 | Разрешение запуска |
**Формат слова состояния**
| Бит | Описание |
| --- | --- |
| 0 | 0: остановлен
1: запущен |
| 1 | 0: нет разгона
1: разгон |
| 2 | 0: нет замедления
1: замедление |
| 3 | 0: вперед
1: назад |
| 4 | 0: нет аварии
1: авария |
| 5 | Резерв |
| 6 | 0: нет предупреждения
1: предупреждение |
| 7 | 0: не готов
1: готов |
| 14 | Состояние бита меняется на противоположное при каждой отправке сообщения |
## Сообщение об ошибке
При возникновении аварии, преобразователь частоты отправляет аварийное сообщение. Формат аварийных сообщений приведен в [таблице](#ФорматСообщенийОтправляемыхПриВозни-D898B395).
**Формат сообщений, отправляемых при возникновении аварии**
| Поле | Данные |
| --- | --- |
| Идентификатор (COB ID) | 0x80 + NodeID |
| Data0 – Data1 | Код ошибки |
| Data2 | Регистр ошибки |
| Data3 – Data7 | Код ошибки производителя |
> [!NOTE]
> **Примечание.** Поля “Код ошибки” и “Код ошибки производителя” совпадают и содержат код аварии ПЧВ.
>
> Поле “Регистр ошибки” содержит слово ошибок в соответствии с профилем стандарта DS 301 (протокол CANopen), объект 0х1001 (см. [таблицу](#table-123-D896479B)).
**Регистр ошибок (объект 0х1001 профиля стандарта DS 301)**
| | |
| --- | --- |
| **Описание** | Последняя ошибка |
| **Тип данных** | UINT8 |
| **Доступ** | Только для чтения |
| **Значение по умолчанию** | 0х0 |
| **EEPROM** | Не сохраняется |
| **Значения** | Установленный бит соответствует обнаруженной ошибке:
Бит 4: ошибка связи
Бит 5: ошибка по протоколу NodeGuard
Бит 7: ошибка памяти EEPROM |